
为什么自动驾驶传感器外壳和安装支架会影响感知精度?
雷达或摄像头本体通过性能测试,并不代表装车后的自动驾驶传感器仍能稳定工作。实际感知结果还要经过一条机械链路:芯片或天线性能,经由天线罩、摄像头窗口、壳体基准和安装支架,最后传递到车身坐标系、标定参数和道路目标数据。链路中的任一环节发生偏差,都可能让“合格零件”变成“装车后表现不一致的总成”。
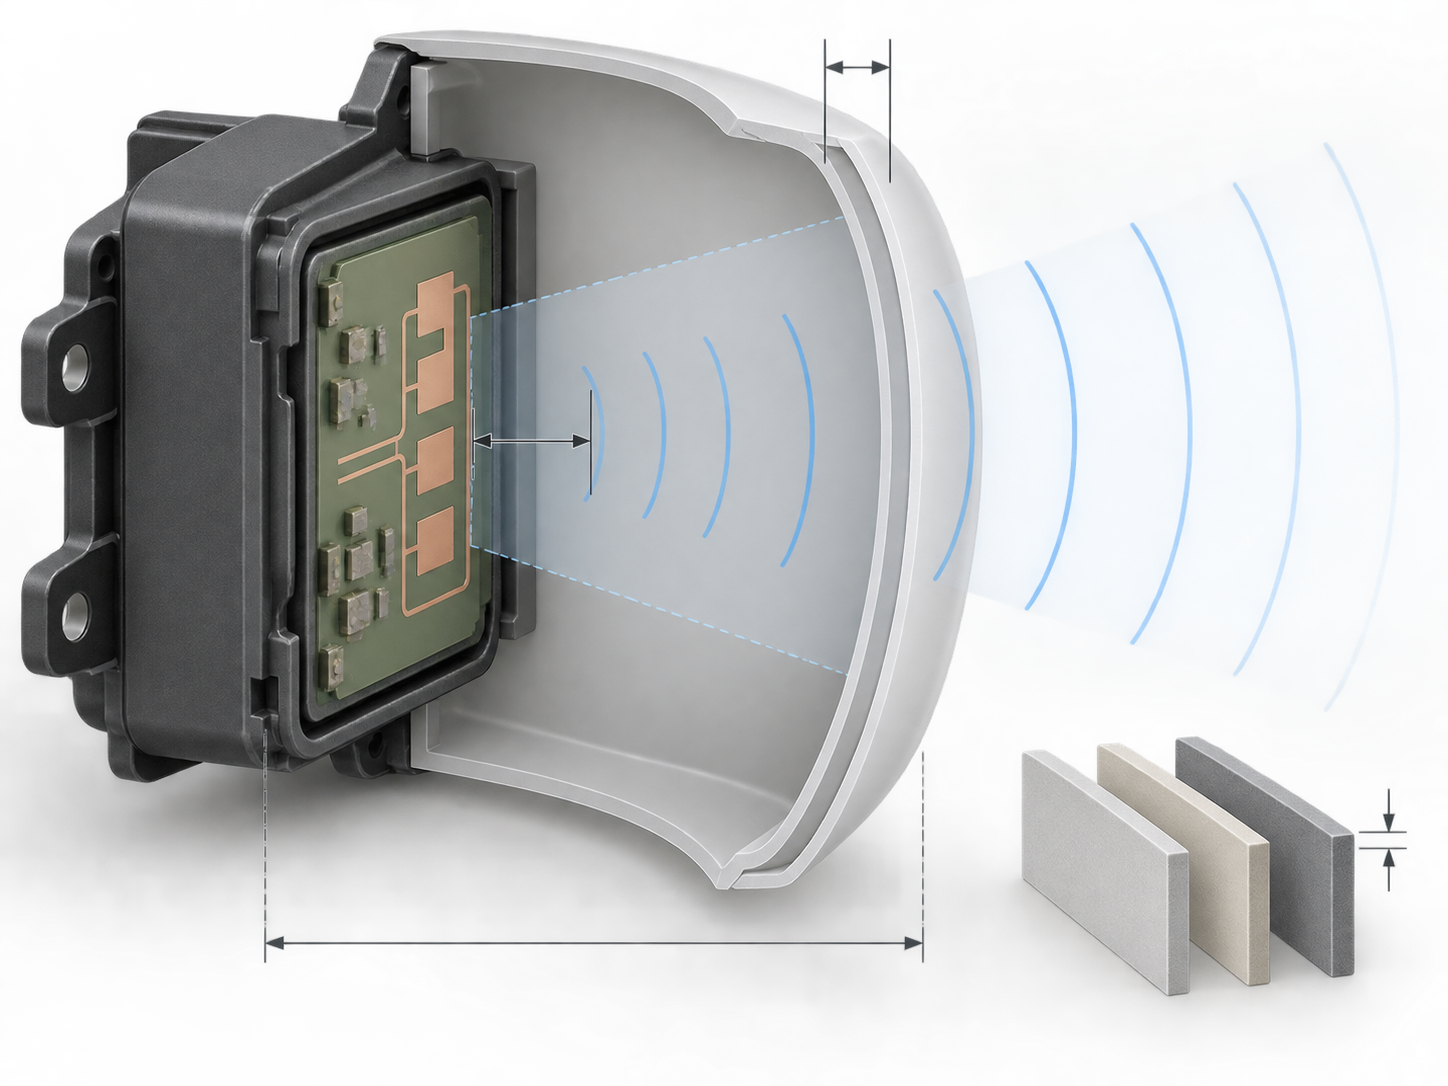
对毫米波雷达来说,保护盖不是普通防护件。材料的相对介电常数和损耗角正切、波束区域的厚度均匀性、曲率,以及雷达与保护盖之间的距离,都可能改变电磁波传播和反射条件。保护盖附近的支架、筋位或其他结构如果侵入波束区域,也可能形成遮挡或杂散反射。因此,雷达外壳需要同时看电磁特性、结构尺寸和装配位置,而不能只按外观或材料牌号验收。
摄像头的影响路径不同。窗口透光率、视场边缘是否被壳体遮挡、表面污染、起雾和窗口曲率,都会影响图像质量。安装支架则决定传感器的偏航、俯仰和侧倾姿态;孔位能够装配,并不等于光轴或雷达坐标已经满足要求。车身安装面公差、支架加工误差、紧固变形和振动后的位移,还会叠加到最终姿态中。
因此,自动驾驶传感器外壳与安装支架的开发应从“感知性能需要什么机械边界”开始,再转化为可测量的基准面、孔位、间隙、角度、曲率和密封界面。工程上常见的某些布置方案会给出雷达离地高度、保护盖间距或摄像头姿态范围,但这些数字只适用于特定车型、传感器和坐标系,不能直接当作统一标准。零件尺寸检查完成后,还必须结合总成姿态、标定和目标物数据验证,才能证明制造结果真正满足自动驾驶传感器的使用要求。
毫米波雷达天线罩怎么选材料和设计厚度?
自动驾驶传感器的雷达天线罩不是普通保护盖。毫米波需要穿过罩体到达目标,材料的相对介电常数(Dk)、损耗角正切(Df)、吸水率、温度稳定性和厚度均匀性,都可能影响电磁波衰减与波束形状。24 GHz及76/77 GHz附近是常见的毫米波雷达工作频段,但不能仅凭频段直接确定材料牌号或罩体厚度。
自动驾驶传感器材料选择要回到结构和测试
工程上可将PPE、PC、PBT、PPS等材料体系列入初选,但材料名称只是起点。供应商数据通常需要放回实际结构中复核:同一种树脂在不同厚度、曲率、温度和湿热条件下,电性能与尺寸稳定性可能不同;注塑件还要关注缩水、翘曲、焊线和批次差异。因此,材料选型应结合目标频段、波束区域厚度、耐候要求和样件电性能测试,而不是把某个牌号视为通用答案。
雷达天线罩厚度、曲率与间距需要联动验证
罩体设计通常要避免波束区域厚度明显变化、局部突变或涂层堆积,并通过型面仿真和样件测试确认电磁性能。某前向毫米波雷达布置方案给出的参考示例包括:保护盖曲率半径大于600 mm,雷达与保护盖距离约大于15 mm且小于40 mm,波束与周边结构间距大于5 mm。这些数值只适用于特定传感器、坐标系和结构方案,不能当作所有自动驾驶传感器外壳的统一规范。最终应由传感器厂商、整车坐标系和产品验证计划共同确定,并在装车状态下复测。
摄像头窗口、传感器壳体与安装支架如何分区设计?
自动驾驶传感器外壳不只是保护罩。摄像头窗口、雷达罩、壳体主体和安装支架分别处在不同的光学、电磁、热和机械边界上,设计时应先按功能分区,再确定材料、基准与装配方式。一个零件即使外观合格、孔位能够装配,也不代表传感器装车后的视场、波束方向和姿态仍然满足要求。
摄像头窗口与雷达罩的功能边界
摄像头窗口首先要保证透光和视场,边框、加强筋或装配偏心不能进入有效成像区域;同时还要考虑灰尘、泥水、划伤、起雾和后续清洁。窗口曲率与厚度变化也可能影响成像,因此不能只按外观轮廓验收。雷达罩则要关注波束区域的材料电性能、厚度均匀性、曲率以及与天线的相对位置。涂层、装饰层或局部壁厚变化,都应在样件阶段结合频段和实测数据确认。
自动驾驶传感器安装支架要控制基准和姿态
壳体主体需要同时承担连接、散热、热循环和密封界面功能;支架则应建立清晰的定位面、安装孔和旋转基准,并评估车身公差叠加、振动以及载荷下的变形。来源方案中,前视摄像头安装高度曾以1200 mm以上为示例,姿态接近零度,某方案还给出约±3°的姿态范围、±1 mm定位公差和±2.5°旋转公差。这些数字只能作为特定布置的参考,不能当作所有车型的统一标准。工程图纸应把高度、偏航、俯仰、侧倾和孔位转换为可测尺寸,并在装配后用角度量具或专用检具复核。
自动驾驶传感器外壳和支架有哪些制造工艺?
自动驾驶传感器外壳和安装支架的工艺选择,取决于零件功能、开发阶段、批量和验证目标。外壳需要兼顾曲面、密封、窗口或天线罩性能;支架则更关注基准面、孔位、姿态保持和装配变形,不能只按外观复杂程度选工艺。
塑料外壳注塑,支架样件可用 CNC 加工
注塑适合复杂曲面、卡扣、加强筋和批量塑料外壳,但设计阶段要评估缩水、翘曲、焊线、浇口痕迹以及材料批次对尺寸和电性能的影响。天线罩或摄像头窗口的关键区域应避免厚度突变,并把分型线、顶出痕和后续密封界面纳入外观与功能检查。
CNC 加工适合金属或塑料样件、小批量支架和需要快速修改的结构。编程前应明确装夹基准、定位面和刀具可达性;薄壁支架、深腔或悬伸结构可能因切削力和重新装夹产生变形,因此孔位与姿态应在统一基准下复测。
钣金、3D 打印与塑料焊接的适用边界
钣金冲压、折弯和焊接适合金属安装支架与托架,但要控制折弯回弹、孔位漂移、焊接变形和表面处理厚度。3D 打印可快速验证外形、装配间隙和摄像头视场,适合原型迭代;若样件要承担长期振动、热循环或密封功能,则必须重新确认材料、表面质量和环境边界。
塑料激光焊通常利用透光层与吸光层,使激光能量在界面转化为热量并形成连续熔合。它可能减少胶黏剂和部分紧固件,但仍需控制焊缝宽度、压合、零件翘曲和能量窗口。超声波焊受接头结构和振动传递限制,热板焊需要考虑熔融、冷却及溢料,胶接则要管理胶路连续性、固化条件和材料相容性。密封圈加机械紧固便于拆装,却要求密封槽、压合界面和紧固顺序稳定。最终应根据外壳结构、批量和验证计划选择,而不是把某一种工艺视为普遍最优。
传感器壳体如何实现防尘防水密封?
自动驾驶传感器外壳的密封,不是装配后再涂一圈胶,而是从壳体分型线、密封槽、压合界面和连接器出线开始定义。雷达罩、摄像头窗口与后壳之间若存在翘曲、偏心或局部间隙,密封圈可能无法形成连续接触;分型线错位、螺钉紧固顺序不一致,也可能让局部受力过大而产生泄漏通道。
先确定传感器外壳的密封界面
采用密封圈时,图纸或工艺文件应明确密封槽位置、配合面、材料相容性和装配方向,并控制塑料件的缩水与翘曲。胶接适合形成连续胶路,但必须避免断胶、气泡、污染和固化不足;焊接则依赖焊缝宽度、压合状态、能量或温度条件,以及上下壳体的装夹定位。连接器出线、透气膜和排水路径同样属于密封系统:出线处的应力可能拉开界面,完全封闭的腔体又可能因温度变化产生压力差,因此需要结合透气与防液体侵入的设计处理。
密封工艺必须对应可追溯的验证
装配时应规定清洁、点胶或焊接参数、压合时间、紧固顺序和外观判定方法。密封完成后,不能只看外壳是否闭合,也不能用一个防护等级标签替代验证。气密、水密、淋雨、温湿度循环、盐雾及振动后的复测项目,应按产品规范和验证计划确定;对于小批量样件,至少要记录试验条件、样件状态和泄漏判定结果。若传感器外壳经过环境试验后发生变形,还应重新检查窗口、天线罩和支架的装配基准,确认密封变化没有进一步影响感知区域。
如何验证传感器外壳、安装支架和总成精度?
自动驾驶传感器零件的验收,不能只看外壳有没有划伤,或支架上的孔能否装上。更稳妥的顺序是:确认加工基准,完成密封装配,检查尺寸与姿态,再进行环境和振动验证,最后通过通电、标定及目标物数据确认传感器输出。这样才能把“零件合格”与“装车后感知功能合格”连接起来。
先检查基准、孔位和关键轮廓
对于传感器外壳和安装支架,CMM或视觉测量可用于检查基准面、安装孔位、定位销孔、窗口轮廓和关键间隙。雷达天线罩还应关注有效区域的厚度、曲率和外观;摄像头窗口则要检查透光区域是否有毛刺、划伤、污染或遮挡。支架需要结合整车坐标系复核偏航、俯仰和侧倾,而不是只记录孔距。
从密封测试到姿态和功能验证
壳体完成焊接、胶接或密封圈装配后,应按产品规范进行气密、水密、淋雨或温湿度相关试验;具体项目和判定条件不能用一个通用IP标签替代。装配完成后,还要用角度量具或专用检具复测支架姿态,确认紧固、热环境或振动后没有明显偏移。最后检查供电和通信状态,执行传感器标定,并用规定的目标物或道路数据验证探测结果。单独通过CMM,或仅仅能够通电,都不能证明自动驾驶传感器总成已经合格。
- 材料批次、材料数据及关键尺寸报告
- 天线罩或摄像头窗口的厚度、外观和清洁记录
- 焊接、胶接、固化或密封装配参数
- 气密及环境试验结果、支架姿态检具记录
- 标定、通信和目标物功能验证数据
- 设计变更、材料替换和工艺调整记录
工程采购时,应在询价或技术协议中提前定义基准、测量方法、关键尺寸、角度判定、密封试验和功能验证的交付格式。供应商提供的不应只有一张尺寸合格单,还应能追溯材料、装配工艺、检具结果和最终传感器数据。对于小批量样件,可先用CNC加工、钣金或3D打印验证安装关系;进入注塑或其他批量工艺后,则应重新确认翘曲、装配姿态和密封一致性。
常见问题:自动驾驶传感器外壳与安装支架怎么验收?
自动驾驶传感器外壳与安装支架的验收,不能只看材料牌号、孔位尺寸或通电结果。应把材料与结构、零件尺寸、总成姿态、密封性能以及标定和目标物数据放在同一套交付标准中。
毫米波雷达天线罩能否直接按材料牌号选定?
不能直接按牌号判断。PPE、PC、PBT、PPS等材料体系都可能进入评估范围,但还要结合雷达频段、Dk、Df、结构厚度均匀性、曲率、吸水、温度和耐候要求确认。材料供应商数据应通过实际厚度和结构条件下的样件测试验证,不能把某一牌号视为所有车型的通用答案。
安装支架孔位合格,是否就代表传感器姿态合格?
不一定。孔位合格只说明局部尺寸满足要求,还需要检查定位面、基准关系、安装高度、偏航、俯仰和侧倾角,以及装配后车身公差叠加和载荷、振动后的姿态保持性。某些方案可将定位、旋转和姿态要求转化为检具或角度测量项目,但具体数值必须以传感器厂商、整车坐标系和产品规范为准。
密封测试能否替代实车或目标物验证?
不能。气密、水密或淋雨测试主要证明壳体和密封界面在规定条件下的防护表现,不能证明天线罩、摄像头窗口和支架姿态不会影响感知结果。完成密封测试后,仍应进行通电通信、标定、必要的环境或振动后复测,以及目标物数据验证。
小批量阶段应向传感器零件供应商索取哪些资料?
建议索取材料批次与数据、关键尺寸和基准报告、外观记录、焊接或胶接工艺参数、密封测试结果、装配检具记录、姿态检查记录,以及标定或功能验证数据。若发生材料、模具、工艺或结构变更,还应保留变更记录和重新验证范围,便于追溯零件尺寸变化与传感器输出之间的关系。
核心要点
- 传感器外壳和安装支架会影响雷达波束、摄像头视场、热稳定性与最终感知结果,不是单纯的保护件。
- 毫米波雷达天线罩需要同时评估Dk、Df、厚度均匀性、曲率、吸水、耐候和温度下的尺寸稳定性。
- 支架应建立统一基准,将孔位、定位面、离地高度、偏航、俯仰和侧倾误差转化为图纸与检具要求。
- 密封设计要覆盖分型线、焊缝或胶路、密封槽、连接器、透气结构和排水路径,并通过气密及环境试验验证。
- 供应商交付资料应连接零件尺寸、总成姿态、密封结果和传感器标定或目标物数据,而不能只提供一份CMM报告。



