
机器人外壳定制加工,先确定使用场景而不是材料
当机器人从展示模型进入室内服务、移动运行或室外长期使用,现场关注点会随之改变:外壳既要融入空间、便于被用户接受,也不能妨碍运动、遮挡传感器或增加维护难度。机器人外壳定制加工不是先选一种材料再套用,而是先定义用途、活动范围、环境和数量阶段。
- 展示型机器人:重点是轮廓、曲面、分件线、颜色和表面完成,同时要控制重量,方便运输和安装。
- 移动服务机器人:需要避让轮组、转向机构和碰撞区域,并保留摄像头、雷达、麦克风及扬声器的工作窗口。
- 室外运行机器人:除结构保护外,还要结合日晒、雨水、灰尘、温度变化和现场维护方式评估材料与表面处理。
- 人机接触场景:急停按钮、充电口、舱门和外露边缘必须容易操作,不能因外壳造型增加夹伤、碰撞或误触风险。
因此,需求确认时应同步整理相机和雷达视场、线束走向、散热口、安装点、关节包络与拆装方向。外壳通常还要与内部支架、透明窗口和维护舱门配合,必要时拆成多个制造单元。只有这些接口和约束基本明确后,才适合比较3D打印、CNC、钣金、复模或注塑等机器人外壳加工路径。
机器人外壳定制加工通常需要哪些结构
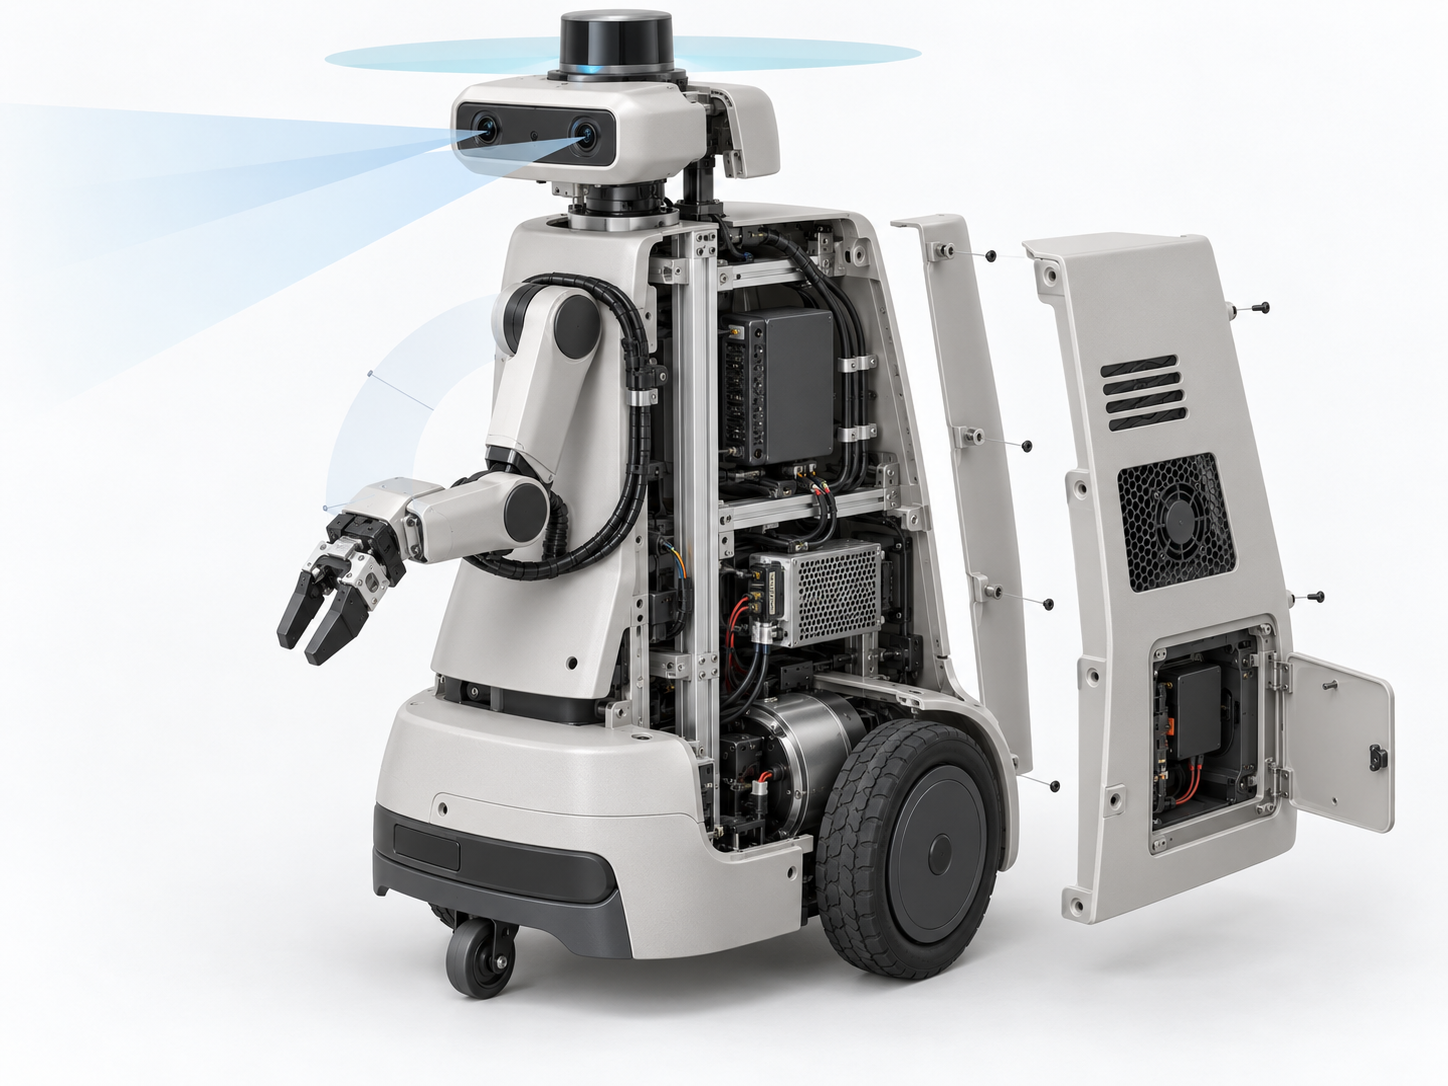
机器人外壳不是一整块“罩子”,而是由外观覆盖件、安装结构、传感器窗口、维护部件和线束通道组成的接口系统。机器人外壳定制加工应先把这些功能拆开,再决定哪些部位共用材料和工艺。
机器人外壳定制加工的外观与安装结构
大曲面覆盖件主要承担造型、保护和分隔作用;安装板、内部支架和电机接口则更关注基准、孔位与刚度。两者不一定整件制造。必要时可将外观壳体、CNC 安装板、钣金骨架和透明窗口分件,通过螺钉、卡扣或嵌件连接。这样便于装配和维修,但分件线、阶差与连接刚度需要提前设计。
机器人外壳定制加工的开孔与维护接口
- 传感器窗口:确认摄像头、雷达的视场,以及窗口材料和位置是否遮挡信号。
- 操作接口:预留急停、充电口、显示屏、麦克风和扬声器的开孔,并核对操作空间。
- 运动避让:检查轮组、关节、连杆和舱门在全行程中的活动包络。
- 维护结构:确定拆装方向、紧固件可达性、舱门开启角度和替换件路径。
- 内部走线:保留线束弯曲余量,避免夹伤、拉伸或与运动件摩擦。
询价或建模前,建议准备整体尺寸、内部安装点、活动范围、传感器位置、拆装顺序和允许的分件线。外观效果最终取决于基准、孔位和装配公差,不能只依据一张渲染图判断加工方案。
机器人外壳加工工艺怎么选:3D打印、CNC、钣金、复模与注塑
机器人外壳定制加工没有通用的最佳工艺。应先看尺寸、曲面复杂度、细节、刚度、数量阶段、使用环境和表面要求,再决定是否分件制造。外观覆盖件、精密安装面、内部骨架和维护舱门,也不一定采用同一种工艺。
| 工艺 | 适用场景 | 限制与验证重点 |
|---|---|---|
| 3D打印 | 外形试作、结构确认、频繁改版 | 需检查层纹、各向异性、后处理、螺纹和连接强度。 |
| CNC加工 | 尺寸稳定的安装板、接口件和局部外壳 | 大型复杂曲面可能需要分件、规划装夹或结合其他工艺;重点确认基准、刀具可达性和装配面。 |
| 钣金加工 | 箱体、支架和内部骨架 | 需考虑板厚、折弯顺序、圆角、焊接变形及外露边缘处理。 |
| 真空复模 | 设计较稳定后的少量复制 | 需评估分型、脱模、表面一致性和批次重复性。 |
| 注塑 | 设计冻结后的重复生产 | 前期要检查拔模斜度、壁厚、筋位、浇口、缩水和模具结构。 |
| FRP或发泡加涂层 | 大型、轻量化的展示或造型外壳 | 连接、局部加强、拼接、表面修整和后续维修必须单独验证。 |
例如移动服务机器人可用3D打印快速确认摄像头视场和轮组避让,再用CNC加工安装接口,以便获得更稳定的装配基准。若外壳尺寸较大,分件能改善装夹、运输和维护,但会增加拼缝与连接设计要求。相关工艺页面列举的适用尺寸可从厘米级到数米级不等,只能作为供应商分类示例,不能替代具体项目评估。最终选择应由尺寸、数量、环境和表面要求共同决定。
从3D数据到原型:机器人外壳定制加工的六步流程
机器人外壳定制加工不应从“选哪种材料”开始,而应从接口、运动和使用环境开始。按照输入—处理—输出推进,可以减少分件线、紧固件不可达和传感器窗口偏移造成的返工。
- [object Object]
- [object Object]
- [object Object]
- [object Object]
- [object Object]
- [object Object]
典型项目中,移动服务机器人上盖可能同时需要避让轮组、保留摄像头视场,并允许维护人员快速拆下。此时外壳分件和连接方式往往比单纯追求完整曲面更重要。
原型装到机器人上,机器人外壳加工要验证什么
机器人外壳定制加工的原型,不能只看渲染图或单独检查外观。装到实机后,应确认外壳不会限制运动、遮挡传感器,也不会让维护和散热变得困难。建议把验证分为装配、动作、功能、维护和表面五组,并记录问题发生的位置、动作状态和返修方式。
机器人外壳加工的静态与动态干涉检查
- 静态装配:检查孔位、基准面、紧固件可达性,以及上盖、侧板和舱门的拆装顺序。
- 全行程动作:让关节、轮组或升降机构按实际范围运行,观察是否碰壳、夹线或拉扯连接件。
- 接口功能:确认摄像头、雷达视场没有被边框遮挡,麦克风、扬声器、急停和充电口的位置与开孔对应。
- 内部环境:检查线束弯曲余量、风道和散热口是否畅通;必要时安排连续运行后的温升观察。
- 外观质量:复核分件线、阶差、孔位、颜色、纹理和后处理一致性。轻微碰撞后,还要检查外壳、卡扣和安装点是否松动。
典型项目情境是:移动服务机器人需要避让轮组,保留摄像头视场,同时让维护人员可以先拆上盖再接触内部线束。若舱门打开后仍会撞到支架,或紧固件被外壳挡住,外观设计即使合格,机器人外壳加工方案仍需修改。
室外或长期运行场景还应根据实际环境安排耐候、冲击、进水风险和表面耐久验证。材料名称本身不能替代测试结论;最终应以实机装配、全行程运行和使用环境验证结果,决定是否进入小批量机器人外壳定制加工。
小批量机器人外壳定制加工,如何处理分件、模具与一致性
从单件原型进入小批量后,机器人外壳定制加工的重点会从“能否做出形状”转向“能否稳定装配、重复交付和方便维修”。设计仍在频繁修改时,应保留便于拆改的分件与螺钉连接;结构基本稳定但数量有限时,可评估 CNC、3D 打印、真空复模或组合工艺;只有接口、外观和材料要求较明确时,才适合进一步判断注塑及模具投入是否合理。
机器人外壳定制加工的分件与一致性控制
大型外壳不一定要整件制造。合理分件可以改善装夹、运输和维护,也能让外观覆盖件、安装板和内部支架分别采用更合适的工艺。但分件线会影响视觉连续性,基准转移则可能造成孔位和装配面的累积偏差。项目中应提前确认:
- 分件线是否避开主要视面、传感器窗口和高频碰撞区域;
- 螺钉、卡扣、嵌件能否重复使用,工具是否能进入;
- 是否需要检具、样件比对或关键接口的尺寸记录;
- 颜色、纹理和涂层在不同批次间如何确认,维修件能否匹配原件。
典型项目情境是:移动服务机器人需要拆下上盖检修电池,同时避让摄像头和轮组。此时,上盖的拼缝、定位销、紧固件顺序和线束余量应在小批量前一起验证。最终工艺仍取决于设计冻结程度、数量阶段、尺寸、表面要求与运输方式,不能只按单价或外观效果判断。
询价机器人外壳定制加工需要提供哪些资料
机器人外壳定制加工的询价资料,重点不是一张外观渲染图,而是能说明场景、接口、运动和验收要求的工程信息。资料越接近实际装配状态,加工方越容易判断分件方式、基准、材料和工艺。
机器人外壳定制加工资料清单
- 机器人整体外形尺寸、重量,以及底盘、关节、轮组和内部安装点的位置。
- 3D 外观数据、2D 接口图或内部结构示意;标出必须保持的孔位、基准和装配面。
- 摄像头、雷达、显示屏、麦克风、扬声器、急停按钮、充电口等部件的位置与开孔要求。
- 关节和轮组的活动范围、全行程包络、线束走向、弯曲余量,以及可能发生碰撞的区域。
- 散热口、风道、维护舱门、紧固件和拆装方向;说明哪些部件需要频繁更换或检修。
- 使用环境、预计数量及项目阶段,例如外观样机、功能原型、小批量试制或重复生产。
- 可接受的分件线、颜色、纹理、表面处理和外观缺陷判定方式。
- 验收重点,包括装配间隙、传感器视场、运动干涉、舱门操作、线束保护和表面一致性。
如果暂时没有完整 3D 数据,可以先提供实物照片、关键尺寸、机器人用途、内部接口示意和需要避让的部件。但这些资料通常只能用于初步判断,最终仍需结合 3D 数据、基准、公差、材料和具体工艺确认可制造性。复杂外壳也不一定整件加工,外观覆盖件、安装板、透明窗口和内部支架可能需要分别设计。
先冻结接口,再判断机器人外壳工艺
实际推进时,建议先冻结使用场景、安装点、活动范围和传感器位置,再让加工方评估分件、材料、工艺与验证方案。不要只提交一张效果图就确定加工路线;外观一旦与拆装、散热或运动包络冲突,后续返工往往会从外壳设计传导到内部结构。
机器人外壳定制加工常见问题
机器人外壳定制加工不能只按外观图判断。材料、分件、接口和工艺选择,通常要结合使用场景、内部结构、数量阶段及实机验证结果共同确定。
机器人外壳是否应该整件采用同一种工艺?
通常不必。外观覆盖件、精密安装板、传感器窗口、内部支架和维护舱门承担的任务不同,可考虑分别采用3D打印、CNC、钣金或其他成型方式。最终取决于尺寸、接口精度、重量、数量和表面要求。
原型阶段为什么要优先验证实机装配,而不是只看外观?
外观模型无法充分暴露关节干涉、传感器视场受遮挡、线束弯折、舱门不可达或散热口被覆盖等问题。机器人外壳定制加工的原型应尽早安装到实机上,检查全行程动作、拆装顺序和关键接口。
什么时候可以考虑真空复模或注塑?
当外形和结构已经相对稳定、需要少量复制时,可考虑真空复模;当设计冻结、需要重复成型并关注外观一致性时,再评估注塑。两者都取决于数量阶段、分型与拔模设计、材料要求及模具投入是否合理。
没有完整3D数据时,机器人外壳定制加工需要先提供哪些资料?
可先提供机器人整体照片、关键外形尺寸、内部安装点、关节或轮组活动范围、传感器位置、开孔需求、使用环境、预计数量和表面效果。加工方仍需结合后续3D数据、基准、公差与工艺确认可制造性,不能仅凭一张渲染图确定方案。
核心要点
- 机器人外壳定制加工应先确认使用场景、运动包络、内部接口和维护方式,再决定材料与工艺。
- 外壳通常需要拆分为覆盖件、安装结构、传感器窗口、舱门、线束通道和关节避让区域。
- 3D打印适合快速改版,CNC适合尺寸稳定和精密接口,钣金适合板件与支架,复模或注塑则要结合数量和设计冻结程度判断。
- 原型验证应覆盖全行程运动、传感器视场、装配顺序、线束、散热、碰撞和表面质量。
- 询价时应准备机器人整体尺寸、3D或2D数据、安装点、活动范围、传感器位置、数量阶段和使用环境。



