
¿Por qué las carcasas y los soportes de montaje de los sensores de conducción autónoma afectan a la precisión de la percepción?
Que el radar o la cámara superen las pruebas de rendimiento no significa que el sensor de conducción autónoma vaya a seguir funcionando de forma estable después de instalarlo en el vehículo. El resultado real de la percepción también depende de una cadena mecánica: el rendimiento del chip o de la antena se transmite a través del radomo, la ventana de la cámara, las referencias de la carcasa y el soporte de montaje, hasta llegar al sistema de coordenadas de la carrocería, los parámetros de calibración y los datos de los objetivos en carretera. Una desviación en cualquiera de los eslabones de esta cadena puede convertir una «pieza conforme» en un «conjunto cuyo comportamiento no es consistente después de instalarlo en el vehículo».
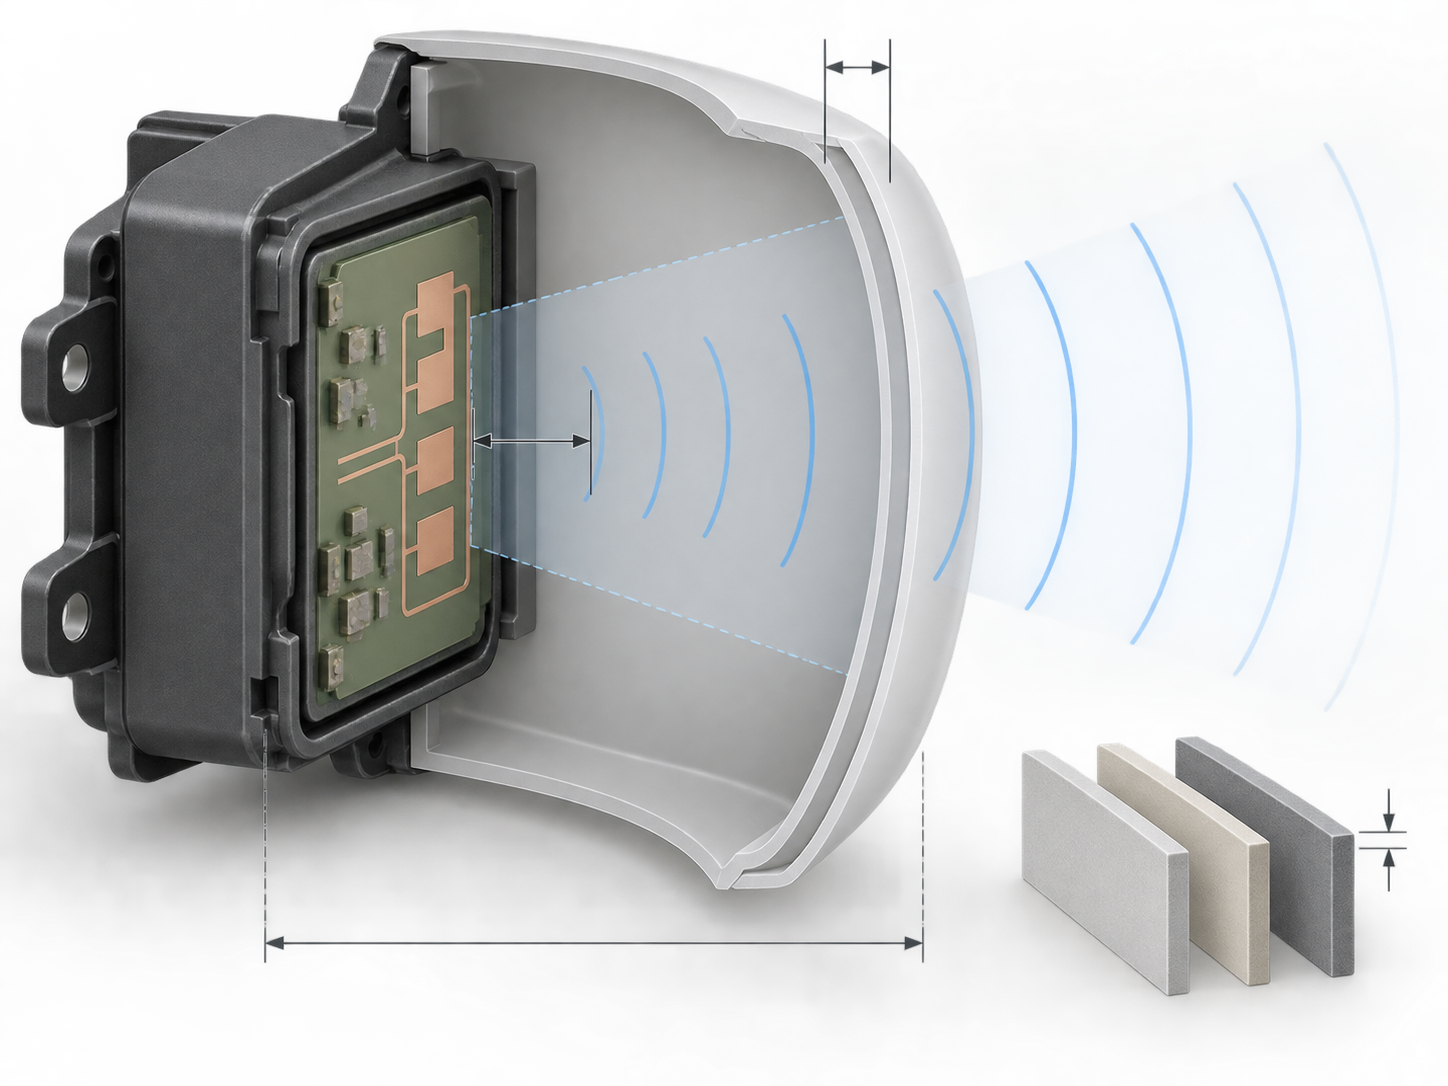
En el caso del radar de ondas milimétricas, la cubierta protectora no es un elemento de protección convencional. La constante dieléctrica relativa y la tangente de pérdidas del material, la uniformidad del espesor en la zona del haz, la curvatura y la distancia entre el radar y la cubierta pueden modificar las condiciones de propagación y reflexión de las ondas electromagnéticas. Si el soporte, los nervios u otras estructuras cercanas a la cubierta invaden la zona del haz, también pueden generar obstrucciones o reflexiones parásitas. Por ello, la carcasa del radar debe evaluarse considerando simultáneamente las características electromagnéticas, las dimensiones estructurales y la posición de montaje, y no aceptarse únicamente según el aspecto exterior o la designación del material.
La trayectoria de influencia en las cámaras es diferente. La transmitancia de la ventana, la posible obstrucción del borde del campo de visión por la carcasa, la contaminación superficial, el empañamiento y la curvatura de la ventana afectan a la calidad de la imagen. El soporte de montaje determina la orientación de guiñada, cabeceo y balanceo del sensor; que los orificios permitan el ensamblaje no significa que el eje óptico o las coordenadas del radar cumplan ya los requisitos. Las tolerancias de la superficie de montaje de la carrocería, los errores de mecanizado del soporte, la deformación causada por la fijación y los desplazamientos posteriores a las vibraciones también se acumulan en la orientación final.
Por tanto, el desarrollo de las carcasas y los soportes de montaje de los sensores de conducción autónoma debe comenzar por «qué límites mecánicos requiere el rendimiento de percepción» y después traducirse en superficies de referencia, posiciones de orificios, holguras, ángulos, curvaturas e interfaces de sellado medibles. En ingeniería, algunas configuraciones habituales pueden especificar la altura del radar respecto al suelo, la distancia entre el radomo y el sensor o el rango de orientación de la cámara, pero estos valores solo son aplicables a determinados modelos de vehículo, sensores y sistemas de coordenadas, y no pueden considerarse directamente normas universales. Una vez completada la inspección dimensional de las piezas, también es necesario verificar los resultados combinándolos con la orientación del conjunto, la calibración y los datos de los objetivos para demostrar que la fabricación cumple realmente los requisitos de uso del sensor de conducción autónoma.
¿Cómo seleccionar el material y diseñar el espesor del radomo del radar de ondas milimétricas?
El radomo del radar de un sensor de conducción autónoma no es una cubierta protectora convencional. Las ondas milimétricas deben atravesar el radomo para alcanzar el objetivo, por lo que la constante dieléctrica relativa (Dk), la tangente de pérdidas (Df), la absorción de agua, la estabilidad térmica y la uniformidad del espesor del material pueden afectar a la atenuación de las ondas electromagnéticas y a la forma del haz. 24 GHz y las proximidades de 76/77 GHz son bandas de funcionamiento habituales de los radares de ondas milimétricas, pero no es posible determinar directamente la designación del material ni el espesor del radomo basándose únicamente en la frecuencia.
Selección de materiales para sensores de conducción autónoma: volver a la estructura y a las pruebas
En ingeniería, las familias de materiales PPE, PC, PBT y PPS, entre otras, pueden incluirse en la selección preliminar, pero el nombre del material es solo el punto de partida. Los datos del proveedor normalmente deben verificarse de nuevo en la estructura real: una misma resina puede presentar diferencias en sus propiedades eléctricas y en su estabilidad dimensional según el espesor, la curvatura, la temperatura y las condiciones de humedad y calor; en las piezas moldeadas por inyección también deben considerarse la contracción, la deformación, las líneas de soldadura y las variaciones entre lotes. Por tanto, la selección del material debe combinar la banda de frecuencia objetivo, el espesor de la zona del haz, los requisitos de resistencia a la intemperie y las pruebas de propiedades eléctricas de las muestras, en lugar de considerar una determinada designación como respuesta universal.
El espesor, la curvatura y la distancia del radomo del radar deben validarse conjuntamente
El diseño de la cubierta suele evitar variaciones evidentes de espesor en la zona del haz, cambios locales bruscos o acumulaciones de recubrimiento, y confirmar el rendimiento electromagnético mediante simulación de la superficie y pruebas de prototipos. Un ejemplo de referencia de una determinada disposición de radar frontal de ondas milimétricas incluye: un radio de curvatura de la cubierta protectora superior a 600 mm, una distancia entre el radar y la cubierta protectora aproximadamente superior a 15 mm e inferior a 40 mm, y una separación superior a 5 mm entre el haz y las estructuras circundantes. Estos valores solo son aplicables a sensores, sistemas de coordenadas y soluciones estructurales específicos, y no pueden considerarse una especificación común para todas las carcasas de sensores de conducción autónoma. La determinación final debe realizarse conjuntamente entre el fabricante del sensor, el sistema de coordenadas del vehículo completo y el plan de validación del producto, y debe volver a verificarse con el sensor instalado en el vehículo.
¿Cómo se deben dividir por zonas la ventana de la cámara, la carcasa del sensor y el soporte de montaje?
La carcasa de un sensor de conducción autónoma no es solo una cubierta protectora. La ventana de la cámara, la cubierta del radar, el cuerpo principal de la carcasa y el soporte de montaje se encuentran respectivamente en distintos límites ópticos, electromagnéticos, térmicos y mecánicos. Durante el diseño, primero deben dividirse por funciones y, a continuación, determinar los materiales, las referencias y el método de montaje. Aunque una pieza tenga un aspecto correcto y sus orificios permitan el montaje, eso no significa que el campo de visión, la dirección del haz y la actitud del sensor instalado en el vehículo sigan cumpliendo los requisitos.
Límites funcionales de la ventana de la cámara y la cubierta del radar
La ventana de la cámara debe garantizar ante todo la transmisión de luz y el campo de visión; el marco, los nervios de refuerzo o la excentricidad del montaje no pueden entrar en la zona efectiva de formación de imagen. También deben considerarse el polvo, el barro, el agua, los arañazos, el empañamiento y la limpieza posterior. La curvatura y las variaciones de espesor de la ventana también pueden afectar a la formación de imágenes, por lo que no debe aceptarse únicamente según el contorno exterior. En la cubierta del radar deben controlarse las propiedades eléctricas del material en la zona del haz, la uniformidad del espesor, la curvatura y la posición relativa respecto a la antena. Los recubrimientos, las capas decorativas o las variaciones locales del espesor de pared deben confirmarse en la fase de prototipos, teniendo en cuenta la banda de frecuencias y los datos medidos.
El soporte de montaje del sensor de conducción autónoma debe controlar las referencias y la actitud
El cuerpo principal de la carcasa debe asumir simultáneamente las funciones de conexión, disipación térmica, ciclos térmicos e interfaz de sellado; el soporte debe establecer superficies de posicionamiento, orificios de montaje y una referencia de rotación claras, además de evaluar la acumulación de tolerancias de la carrocería, las vibraciones y la deformación bajo carga. En la solución de referencia, la altura de montaje de la cámara frontal se tomó como ejemplo por encima de 1200 mm, con una actitud cercana a cero grados; otra solución también especificó un rango de actitud de aproximadamente ±3°, una tolerancia de posicionamiento de ±1 mm y una tolerancia de rotación de ±2,5°. Estas cifras solo pueden utilizarse como referencia para una disposición específica y no como norma común para todos los modelos de vehículo. Los planos de ingeniería deben convertir la altura, la guiñada, el cabeceo, el balanceo y la posición de los orificios en dimensiones medibles, y verificarlos después del montaje mediante un goniómetro o un útil de inspección específico.
¿Qué procesos de fabricación se utilizan para las carcasas y los soportes de los sensores de conducción autónoma?
La selección del proceso para las carcasas y los soportes de montaje de los sensores de conducción autónoma depende de la función de la pieza, la fase de desarrollo, el volumen de producción y los objetivos de validación. La carcasa debe combinar superficies curvas, sellado y el rendimiento de la ventana o de la cubierta de antena; el soporte, por su parte, presta más atención a las superficies de referencia, la posición de los orificios, el mantenimiento de la actitud y la deformación durante el montaje. El proceso no debe seleccionarse únicamente según la complejidad visual.
Carcasas de plástico moldeadas por inyección; los prototipos de soportes pueden fabricarse mediante mecanizado CNC
El moldeo por inyección es adecuado para superficies curvas complejas, clips, nervios de refuerzo y carcasas de plástico producidas en serie, pero durante el diseño deben evaluarse la contracción, la deformación, las líneas de soldadura, las marcas de inyección y la influencia del lote de material en las dimensiones y las propiedades eléctricas. En las zonas críticas de la cubierta de antena o de la ventana de la cámara deben evitarse los cambios bruscos de espesor, e incluir las líneas de partición, las marcas de expulsión y las interfaces de sellado posteriores en las inspecciones estéticas y funcionales.
El mecanizado CNC es adecuado para prototipos metálicos o de plástico, soportes de bajo volumen y estructuras que requieren modificaciones rápidas. Antes de programar deben definirse claramente la referencia de sujeción, las superficies de posicionamiento y la accesibilidad de la herramienta; los soportes de pared delgada, las cavidades profundas o las estructuras en voladizo pueden deformarse debido a las fuerzas de corte y a una nueva sujeción, por lo que la posición de los orificios y la actitud deben volver a medirse utilizando una referencia común.
Límites de aplicación de la chapa metálica, la impresión 3D y la soldadura de plásticos
La estampación, el plegado y la soldadura de chapa son adecuados para soportes y ménsulas de montaje metálicos, pero deben controlarse el retorno elástico del plegado, el desplazamiento de los orificios, la deformación por soldadura y el espesor del tratamiento superficial. La impresión 3D permite verificar rápidamente la forma exterior, las holguras de montaje y el campo de visión de la cámara, por lo que es adecuada para iteraciones de prototipos; si el prototipo debe soportar vibraciones prolongadas, ciclos térmicos o funciones de sellado, es necesario volver a confirmar el material, la calidad superficial y los límites ambientales.
La soldadura láser de plásticos suele utilizar una capa transmisora de luz y otra absorbente, de modo que la energía láser se convierte en calor en la interfaz y forma una fusión continua. Puede reducir el uso de adhesivos y de algunos elementos de fijación, pero todavía es necesario controlar la anchura de la soldadura, la compresión, la deformación de las piezas y la ventana de energía. La soldadura ultrasónica está limitada por la estructura de la unión y la transmisión de vibraciones; la soldadura por placa caliente requiere considerar la fusión, el enfriamiento y el rebose de material; y el pegado exige gestionar la continuidad del cordón, las condiciones de curado y la compatibilidad de los materiales. Una junta de sellado con fijación mecánica facilita el desmontaje y el montaje, pero requiere estabilidad en la ranura de sellado, la interfaz de compresión y la secuencia de apriete. La selección final debe basarse en la estructura de la carcasa, el volumen de producción y el plan de validación, en lugar de considerar un proceso como universalmente óptimo.
¿Cómo se consigue la estanqueidad contra el polvo y el agua en la carcasa del sensor?
El sellado de la carcasa de un sensor de conducción autónoma no consiste en aplicar un cordón de adhesivo después del montaje, sino en definir desde el principio la línea de partición de la carcasa, la ranura de sellado, la interfaz de compresión y la salida del cable del conector. Si existen deformaciones, excentricidades o holguras locales entre la cubierta del radar, la ventana de la cámara y la carcasa posterior, la junta de sellado puede no formar un contacto continuo; la desalineación de la línea de partición y la falta de uniformidad en la secuencia de apriete de los tornillos también pueden provocar una fuerza local excesiva y generar vías de fuga.
Primero hay que definir la interfaz de sellado de la carcasa del sensor
Cuando se utiliza una junta de sellado, el plano o el documento de proceso debe especificar la posición de la ranura de sellado, las superficies de acoplamiento, la compatibilidad de los materiales y la dirección de montaje, además de controlar la contracción y la deformación de las piezas de plástico. El pegado es adecuado para formar un cordón continuo, pero deben evitarse interrupciones del adhesivo, burbujas, contaminación y un curado insuficiente; la soldadura depende de la anchura de la soldadura, el estado de compresión, las condiciones de energía o temperatura y la sujeción y el posicionamiento de las carcasas superior e inferior. La salida del cable del conector, la membrana de ventilación y la vía de drenaje también forman parte del sistema de sellado: la tensión en la salida del cable puede abrir la interfaz, mientras que una cavidad completamente cerrada puede generar una diferencia de presión debido a los cambios de temperatura. Por ello, el diseño debe combinar la ventilación con la protección contra la entrada de líquidos.
El proceso de sellado debe corresponder a una validación trazable
Durante el ensamblaje deben especificarse los parámetros de limpieza, aplicación de adhesivo o soldadura, el tiempo de prensado, la secuencia de apriete y el método de evaluación del aspecto. Una vez completado el sellado, no basta con comprobar si la carcasa está cerrada, ni se puede sustituir la verificación por una etiqueta de grado de protección. Las pruebas de estanqueidad al aire y al agua, lluvia, ciclos de temperatura y humedad, niebla salina y las comprobaciones posteriores a la vibración deben determinarse según las especificaciones del producto y el plan de validación; para muestras de lotes pequeños, como mínimo deben registrarse las condiciones de ensayo, el estado de las muestras y el resultado de la evaluación de fugas. Si la carcasa del sensor se deforma después de las pruebas ambientales, también deben volver a comprobarse las referencias de montaje de la ventana, la cubierta de la antena y el soporte, para confirmar que los cambios en el sellado no hayan afectado aún más al área de percepción.
¿Cómo verificar la precisión de la carcasa del sensor, el soporte de montaje y el conjunto?
La aceptación de las piezas de los sensores de conducción autónoma no puede limitarse a comprobar si la carcasa presenta arañazos o si los orificios del soporte permiten el montaje. Un orden más fiable es: confirmar las referencias de mecanizado, completar el ensamblaje estanco, comprobar las dimensiones y la orientación, realizar después las verificaciones ambientales y de vibración y, por último, confirmar la salida del sensor mediante la alimentación eléctrica, la calibración y los datos de los objetos objetivo. Solo así se puede conectar la “conformidad de la pieza” con la “conformidad de la función de percepción una vez instalada en el vehículo”.
Comprobar primero las referencias, las posiciones de los orificios y los contornos críticos
En las carcasas de sensores y los soportes de montaje, una CMM o la medición visual pueden utilizarse para comprobar las superficies de referencia, las posiciones de los orificios de montaje, los orificios para pasadores de posicionamiento, el contorno de la ventana y las holguras críticas. En las cubiertas de antena de radar también deben controlarse el espesor, la curvatura y el aspecto de la zona efectiva; en las ventanas de las cámaras debe comprobarse que la zona de transmisión de luz no presente rebabas, arañazos, contaminación ni obstrucciones. El soporte debe verificarse en relación con el sistema de coordenadas del vehículo completo, comprobando la guiñada, el cabeceo y el balanceo, en lugar de registrar únicamente la distancia entre orificios.
De la prueba de estanqueidad a la verificación de la orientación y el funcionamiento
Una vez que la carcasa haya sido soldada, unida mediante adhesivo o montada con juntas de estanqueidad, deben realizarse pruebas de estanqueidad al aire y al agua, lluvia o relacionadas con la temperatura y la humedad, conforme a las especificaciones del producto; los ensayos específicos y las condiciones de aceptación no pueden sustituirse por una etiqueta IP genérica. Tras completar el ensamblaje, también debe volver a medirse la orientación del soporte con instrumentos angulares o calibres de inspección especiales, para confirmar que el apriete, el entorno térmico o la vibración no hayan provocado desplazamientos importantes. Por último, deben comprobarse el estado de la alimentación y de las comunicaciones, ejecutar la calibración del sensor y validar los resultados de detección mediante los objetos objetivo o los datos de carretera especificados. Aprobar únicamente la CMM o simplemente conseguir que el sensor se encienda no demuestra que el conjunto del sensor de conducción autónoma sea conforme.
- Lote de material, datos del material e informe de dimensiones críticas
- Registros del espesor, el aspecto y la limpieza de la cubierta de la antena o de la ventana de la cámara
- Parámetros de soldadura, unión mediante adhesivo, curado o ensamblaje de sellado
- Resultados de las pruebas de estanqueidad y ambientales, y registros del calibre de inspección de la orientación del soporte
- Datos de validación de la calibración, las comunicaciones y los objetos objetivo
- Registros de cambios de diseño, sustituciones de materiales y ajustes del proceso
Durante las compras de ingeniería, deben definirse por adelantado en la solicitud de cotización o en el acuerdo técnico las referencias, los métodos de medición, las dimensiones críticas, los criterios de aceptación angular, las pruebas de estanqueidad y el formato de entrega de la validación funcional. El proveedor no debería entregar únicamente una hoja de conformidad dimensional, sino que también debe permitir la trazabilidad de los materiales, el proceso de ensamblaje, los resultados de los calibres de inspección y los datos finales del sensor. Para muestras de lotes pequeños, primero pueden utilizarse el mecanizado CNC, la fabricación de chapa metálica o la impresión 3D para verificar las relaciones de montaje; una vez que se pase al moldeo por inyección u otros procesos de producción en serie, deben volver a confirmarse la deformación, la orientación del ensamblaje y la uniformidad del sellado.
Preguntas frecuentes: ¿cómo se aceptan las carcasas y los soportes de montaje de los sensores de conducción autónoma?
La aceptación de las carcasas y los soportes de montaje de los sensores de conducción autónoma no puede limitarse a comprobar el grado del material, las dimensiones de las posiciones de los orificios o el resultado del encendido. Los materiales y la estructura, las dimensiones de las piezas, la orientación del conjunto, el rendimiento del sellado y los datos de calibración y de los objetos objetivo deben integrarse en un mismo estándar de entrega.
¿Se puede seleccionar directamente la cubierta de antena del radar de ondas milimétricas según el grado del material?
No se puede determinar directamente por el grado del material. Los sistemas de materiales PPE, PC, PBT y PPS, entre otros, pueden entrar en el ámbito de evaluación, pero también deben confirmarse la banda de frecuencia del radar, Dk, Df, la uniformidad del espesor estructural, la curvatura, la absorción de agua, la temperatura y los requisitos de resistencia a la intemperie. Los datos del proveedor del material deben validarse mediante ensayos de muestras en las condiciones reales de espesor y estructura; no se debe considerar un determinado grado como respuesta universal para todos los modelos de vehículo.
Si las posiciones de los orificios del soporte de montaje son conformes, ¿significa que la orientación del sensor también lo es?
No necesariamente. La conformidad de las posiciones de los orificios solo indica que las dimensiones locales cumplen los requisitos; también es necesario comprobar las superficies de posicionamiento, las relaciones entre referencias, la altura de montaje, los ángulos de guiñada, cabeceo y balanceo, así como la capacidad de mantener la orientación tras la acumulación de tolerancias de la carrocería durante el montaje y después de las cargas y vibraciones. En algunas soluciones, los requisitos de posicionamiento, rotación y orientación pueden transformarse en verificaciones con calibres de inspección o mediciones angulares, pero los valores específicos deben basarse en el fabricante del sensor, el sistema de coordenadas del vehículo completo y las especificaciones del producto.
¿Puede la prueba de estanqueidad sustituir la validación en el vehículo real o con el objeto objetivo?
No. Las pruebas de estanqueidad al aire, al agua o de lluvia principalmente demuestran el comportamiento de protección de la carcasa y de las interfaces de sellado bajo las condiciones especificadas, pero no pueden demostrar que la cubierta de la antena, la ventana de la cámara y la orientación del soporte no afecten a los resultados de percepción. Tras completar la prueba de estanqueidad, aún deben realizarse pruebas de comunicación con alimentación, calibración, las reevaluaciones ambientales o de vibración necesarias, así como la validación de los datos del objeto objetivo.
¿Qué documentación debe solicitarse a los proveedores de componentes de sensores durante la fase de producción de lotes pequeños?
Se recomienda solicitar los datos y el lote del material, los informes de dimensiones clave y referencias, los registros de apariencia, los parámetros del proceso de soldadura o unión adhesiva, los resultados de las pruebas de estanqueidad, los registros de los útiles de inspección de ensamblaje, los registros de inspección de la orientación, así como los datos de calibración o validación funcional. Si se produce algún cambio en los materiales, moldes, procesos o estructuras, también deben conservarse los registros del cambio y el alcance de la reverificación, para facilitar la trazabilidad de la relación entre las variaciones dimensionales de las piezas y las salidas del sensor.
Key takeaways
- Las carcasas y los soportes de montaje de los sensores afectan al haz del radar, al campo de visión de la cámara, a la estabilidad térmica y al resultado final de la percepción; no son simples elementos de protección.
- En los radomos de radar de ondas milimétricas es necesario evaluar simultáneamente Dk, Df, la uniformidad del espesor, la curvatura, la absorción de agua, la resistencia a la intemperie y la estabilidad dimensional a distintas temperaturas.
- El soporte debe establecer un sistema de referencias unificado y convertir la posición de los orificios, las superficies de referencia, la altura respecto al suelo y los errores de guiñada, cabeceo y balanceo en requisitos para los planos y los útiles de inspección.
- El diseño del sellado debe abarcar las líneas de partición, las soldaduras o los cordones de adhesivo, las ranuras de sellado, los conectores, las estructuras de ventilación y las rutas de drenaje, y debe validarse mediante pruebas de estanqueidad y ensayos ambientales.
- La documentación de entrega del proveedor debe vincular las dimensiones de la pieza, la orientación del conjunto, los resultados del sellado y los datos de calibración del sensor o de los objetivos, en lugar de proporcionar únicamente un informe de CMM.



