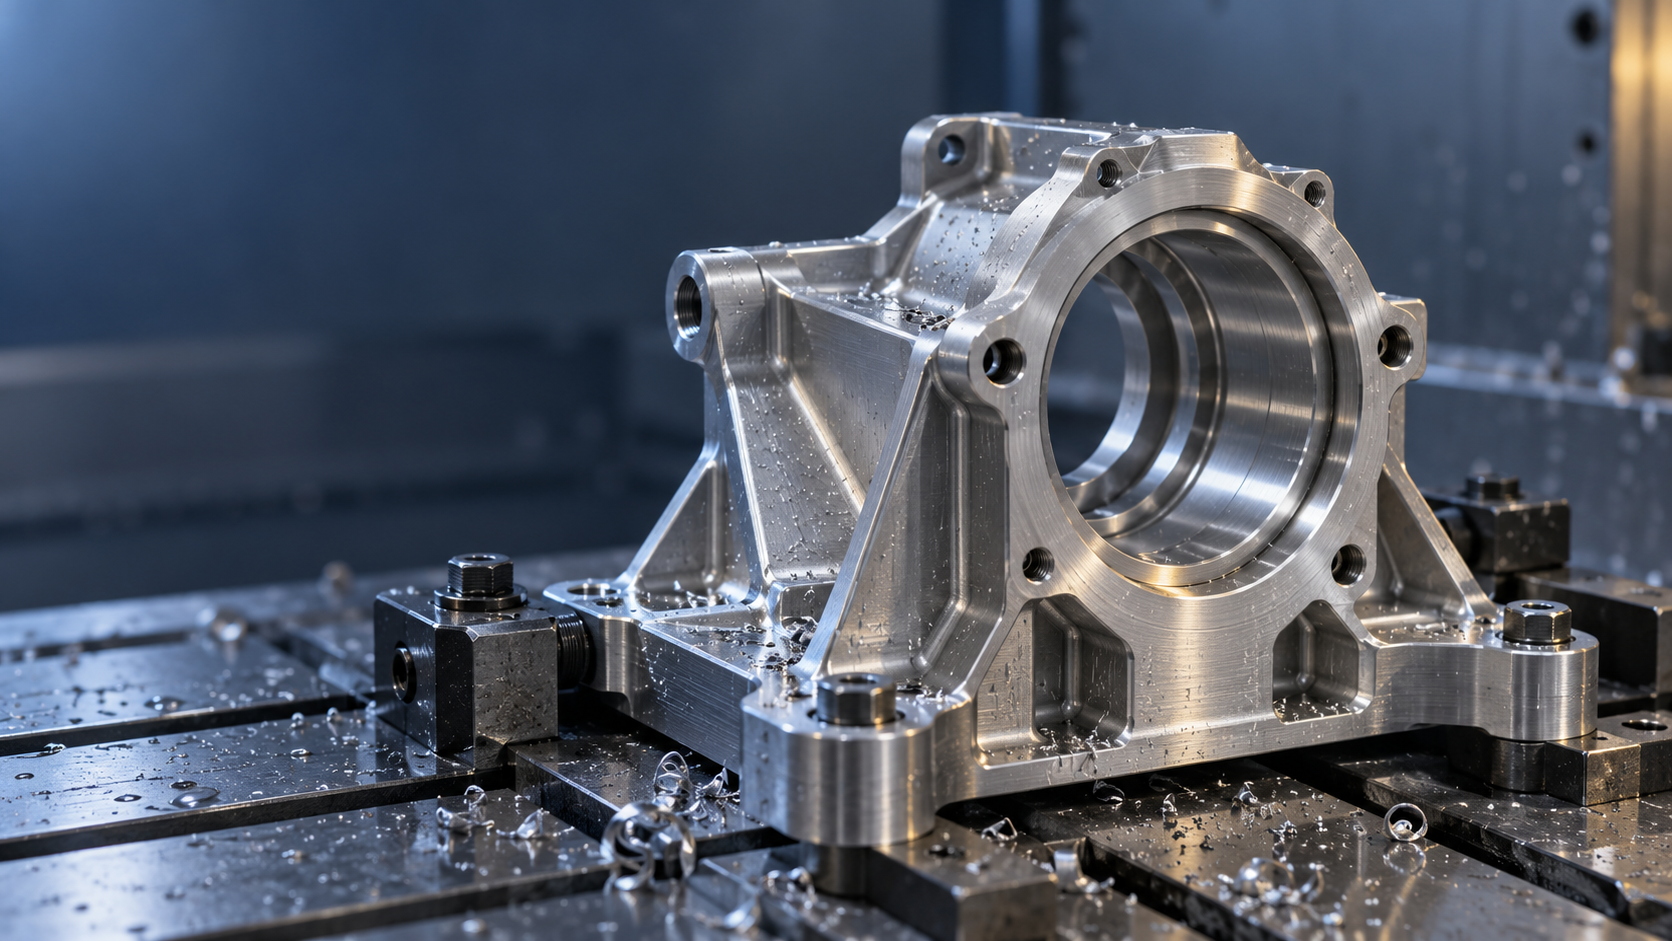
Mecanizado CNC de componentes robóticos personalizados: resolver primero la brecha entre diseño y fabricación
Para los ingenieros de compras y de estructuras que trabajan con componentes robóticos personalizados, el problema más frecuente no suele ser "si esta máquina puede fresarlo". Se envían los planos y el presupuesto que vuelve supera lo previsto; se monta la pieza de muestra en la articulación y la superficie de ajuste interfiere; apenas se estabiliza el lote pequeño y el proveedor dice que no puede controlar la deformación por sujeción de esta pieza de pared delgada. La mayoría de los problemas no están en la capacidad de mecanizado, sino en esa brecha entre la intención de diseño y la fabricabilidad: la pieza es válida en CAD, pero no necesariamente lo es en la máquina.
En el mecanizado CNC de componentes robóticos personalizados, la alta complejidad, el sobrecoste y el retraso del proyecto suelen aparecer al mismo tiempo. En piezas como carcasas de articulación, piezas de actuadores y efectores finales, la geometría es fragmentada, hay muchas referencias y los requisitos de precisión se concentran en unas pocas superficies, pero el acotado de tolerancias del plano completo suele endurecerse de forma global. Así, por un lado el fabricante ajusta repetidamente la sujeción y las trayectorias de herramienta, y por otro el diseñador piensa que "tampoco lo he acotado tan estricto".
La forma de cerrar esa brecha es el DFM (diseño para fabricación), y debe intervenir en las primeras fases del diseño, no como una revisión de "viabilidad de proceso" después de congelar los planos. La práctica habitual del sector es incorporar al fabricante desde el primer día de diseño para revisar juntos si la geometría puede simplificarse, a qué superficies deben asignarse las tolerancias según la función, si el material está en stock habitual y si la sujeción cuenta con referencias agarrables. Si estas decisiones se posponen, el coste de los cambios aumenta rápidamente con cada fase.
A continuación se desarrolla la cadena de ingeniería diseño—material—tolerancia—sujeción—inspección, explicando qué eslabones determinan realmente si una pieza puede fabricarse, fabricarse de forma estable y fabricarse a un coste asumible en el mecanizado CNC y la fabricación de precisión de componentes robóticos personalizados. Los valores concretos se indican como referencias típicas del sector; en proyectos reales deben confirmarse punto por punto en los planos con el fabricante, según el material, la geometría y los requisitos funcionales.
Lista típica de mecanizado CNC para componentes robóticos de precisión
Los componentes robóticos personalizados rara vez son una sola pieza, sino un conjunto de piezas de precisión que encajan entre sí. Ver la lista desglosada permite juzgar mejor qué características elevan el coste y qué dimensiones deben fijarse obligatoriamente, en lugar de hablar de forma genérica de "piezas robóticas". A continuación se agrupan por función y se indican los puntos de atención reales en fabricabilidad de cada grupo.
Categoría de movimiento y transmisión: carcasas de articulación, ejes de precisión, engranajes de precisión, cajas de cambios personalizadas
La carcasa de articulación suele actuar también como soporte de rodamientos y superficie de sellado; en el diseño debe cumplir a la vez con un espesor de pared uniforme y referencias de sujeción visibles. Cuando la cavidad interna es profunda y las paredes laterales delgadas, separar desbaste y acabado y aliviar tensiones en el intermedio resulta más estable que una sola pasada. En los ejes de precisión importan la coaxialidad entre muñones y superficies de ajuste, así como la deriva dimensional tras el tratamiento térmico; en ejes esbeltos también hay que considerar lunetas o sujeción por tramos.
Los engranajes de precisión y las carcasas de cajas de cambios personalizadas son piezas clave de la cadena de ajuste: la superficie de referencia del blanco de engranaje, la posición de los agujeros de rodamiento y la planitud de la superficie de unión de la caja se transmiten al juego de engrane. Al mecanizar, fijar primero una referencia unificada y luego realizar el sistema de agujeros en la misma máquina reduce el error de cambio de referencia por múltiples sujeciones.
Soporte y posicionamiento: soportes de rodamientos de precisión, conectores de alta precisión, soportes de precisión, marcos estructurales
El punto clave de la fabricabilidad de los soportes de rodamientos de precisión es la coaxialidad, la perpendicularidad de la cara frontal y la rugosidad de las superficies de ajuste; si el asiento del rodamiento requiere montaje a presión, la banda de tolerancia del diámetro del agujero debe seleccionarse según el ajuste real, y no escribir un valor positivo o negativo por costumbre. Los conectores de alta precisión y los soportes de precisión suelen actuar como interfaces de conexión, con cadenas dimensionales cortas, pero la posición de los agujeros respecto a la referencia no puede relajarse arbitrariamente, de lo contrario durante el montaje se compensará con ajustes en el sitio.
Los marcos estructurales suelen ser cavidades de pared delgada, y durante el amarre es fácil que se produzcan deformaciones elásticas por la fuerza de sujeción, que rebotan al soltar. Las prácticas viables son añadir protuberancias de proceso o soportes temporales, reducir la profundidad de corte por pasada y programar un envejecimiento natural o un alivio de tensiones a baja temperatura antes del acabado.
Ejecución y percepción: actuadores lineales, efectores finales, pinzas personalizadas, carcasas de sensores
Las piezas relacionadas con los actuadores lineales son sensibles a la rectitud de las superficies de guía y a la coaxialidad del tramo de ajuste de la rosca o del husillo; la secuencia de mecanizado suele ser primero la superficie de referencia y luego las superficies de ajuste del par cinemático. Los efectores finales y las pinzas personalizadas tienen estructuras complejas y muchas cavidades y ranuras; la accesibilidad de la herramienta debe confirmarse en la fase de diseño: si el radio interior en una cavidad profunda es menor que el radio de la herramienta, solo se puede cambiar a una herramienta más pequeña o modificar el diseño.
Las carcasas de sensores y las carcasas de precisión deben proteger los componentes internos y, al mismo tiempo, garantizar la exactitud de la posición de los agujeros de montaje y de las ventanas. Para carcasas de pared delgada se recomienda mantener el espesor mínimo de pared por encima del valor de referencia habitual del sector (aproximadamente ≥0,5 mm) y evitar abrir agujeros grandes en zonas sometidas a esfuerzos que reduzcan la rigidez.
El valor de esta lista está en la comparación: primero confirmar a qué categoría pertenece la propia pieza y luego determinar cuáles son sus características clave. En piezas con funciones similares, los riesgos de fabricabilidad suelen concentrarse en uno o dos puntos: superficies de ajuste, espesor de pared, referencias de amarre. La capacidad de mecanizado CNC abarca piezas de precisión metálicas y plásticas; para la ruta de proceso concreta de los componentes de robot, se puede consultar el rango mecanizable y las especificaciones de tolerancia en la página de capacidades de mecanizado CNC.
DFM previo: puntos de control de geometría, tolerancias y amarre en componentes de robot
El coste de los componentes de robot personalizados se decide en su mayor parte en la fase de diseño. Si se desbasta antes de terminar el plano, al cambiar la geometría una vez después se pierden todas las trayectorias de herramienta, utillajes y verificadores anteriores. La práctica habitual del sector es situar el DFM (diseño para fabricación) en el primer día de diseño: primero ver si se puede simplificar la geometría, si las tolerancias se asignan según la función y si el amarre tiene referencias, y luego decidir si se corta el material. Esto es especialmente cierto en el mecanizado CNC de componentes de robot: las carcasas de articulación, las piezas de actuadores y las estructuras de efectores finales son compactas, y el espacio disponible para herramientas y utillajes ya es reducido de por sí.
Simplificación geométrica: primero ver si la herramienta puede entrar
La intención del diseño es la función; la fabricación mira la accesibilidad de la herramienta. Las cavidades profundas, las ranuras estrechas y los ángulos rectos interiores suelen ser la verdadera fuente de coste y plazo. Las prácticas viables son ampliar los radios interiores de las cavidades por encima del radio de la herramienta, convertir en radios los ángulos agudos de las caras no funcionales y dividir en dos piezas y ensamblar las cavidades profundas que deban conservarse. Valores de referencia habituales del sector: radio mínimo de redondeo interior aproximadamente ≥0,5 mm, diámetro mínimo de agujero recomendado aproximadamente ≥1,0 mm; la relación profundidad-diámetro del agujero suele mantenerse en ≤10:1, idealmente ≤5:1. Estos son solo puntos de partida para el juicio; en concreto hay que considerar también el material, el voladizo de la herramienta y las condiciones de evacuación de viruta.
Las piezas de pared delgada también deben especificarse de antemano. Los componentes de robot suelen usar aleación de aluminio para reducir peso; un espesor de pared demasiado fino provocará vibración de la herramienta y deformación bajo el amarre y las fuerzas de corte. El límite inferior habitual del sector es ≥0,5 mm, pero en las zonas de pared delgada lo que más merece atención es el modo de soporte y el orden de pasada, no solo esa cifra.
Tolerancias y tratamientos superficiales: asignar según la función, no endurecer globalmente
Dar ±0,01 mm a todas las cotas de un plano es una trampa de coste habitual. Las tolerancias deben asignarse según la función: los asientos de rodamientos, las superficies de ajuste y las superficies de engrane de engranajes deben ajustarse más; las caras estructurales no ajustadas y las caras de escape pueden relajarse. Lo mismo ocurre con los tratamientos superficiales: las superficies de sellado y las superficies de deslizamiento requieren baja rugosidad, las caras exteriores se definen según los requisitos estéticos y las superficies de soporte internas no necesitan pulirse. Valores de referencia típicos del sector: tolerancia de mecanizado CNC aproximadamente ±0,025–0,125 mm, rugosidad superficial de precisión aproximadamente Ra 0,4–0,8 µm, superficie estándar aproximadamente Ra 1,6–3,2 µm. Estos son rangos habituales del sector; los proyectos concretos deben confirmarse con el proveedor según el material y la geometría.
| Elementos de diseño | Valores de referencia comunes | Motivos y ventajas |
|---|---|---|
| Radio mínimo de redondeo interior | Aprox. ≥0,5 mm | Permite que la fresa estándar limpie la esquina, reduciendo EDM o herramientas especiales |
| Diámetro mínimo de agujero recomendado | Aprox. ≥1,0 mm | Reduce el riesgo de rotura de la broca, facilita la evacuación de virutas y la refrigeración |
| Relación profundidad-diámetro del agujero | Aprox. ≤10:1, ideal ≤5:1 | Los agujeros profundos evacuan mal las virutas y tienden a desviarse; se exige alta rigidez de fijación y herramienta |
| Profundidad del agujero roscado | Aprox. ≤3 veces el diámetro de la rosca | El macho de roscar no se rompe fácilmente y la profundidad del agujero piloto es controlable |
| Espesor mínimo de pared | Aprox. ≥0,5 mm | Reduce la deformación y el chatter causados por la fuerza de corte |
Fijación y dispositivos de sujeción: las referencias deben especificarse claramente en el plano
Muchos problemas de precisión en componentes robóticos provienen de la sujeción, no de la máquina. Si la pieza solo tiene una cara agarrable, o si las cotas clave quedan suspendidas en un extremo alejado de la referencia, durante el mecanizado hay que compensarlo con utillajes especiales o mordazas blandas. Lo que se puede hacer en la fase de diseño: indicar una referencia primaria y una secundaria claras, y dar a la cara de referencia suficiente área; evitar características clave en zonas de pared delgada y voladizo; si se prevé producción en serie, discutir de antemano la viabilidad de mecanizar varias caras en una sola sujeción para reducir errores de posicionamiento repetidos.
Los puntos de verificación DFM no necesitan convertirse en una lista larga. Con revisar primero las cuatro categorías —geometría, tolerancias y superficies, materiales e inventario, y sujeción y dispositivos de fijación—, la cotización del mecanizado CNC de componentes robóticos y el riesgo de la primera pieza quedarán mucho más claros. Cómo elegir el material y cómo ordenar el tratamiento térmico lo trataremos en el siguiente paso.
Materiales y tratamiento térmico: la convergencia técnica desde los moldes de precisión hasta las piezas robóticas
En el mecanizado CNC de componentes robóticos personalizados, la selección de material rara vez consiste en «usar el más barato». Piezas como carcasas de articulación, componentes de actuadores, efectores finales y soportes de rodamientos de precisión soportan simultáneamente cargas, vibraciones, movimiento alternativo y requisitos de precisión de montaje; el material determina la relación resistencia-peso, la resistencia al desgaste y la estabilidad dimensional, y también determina cómo se organizan el tratamiento térmico posterior y la ruta de mecanizado. Zhenyu Technology, al divulgar su negocio de componentes de precisión para robots, mencionó que los componentes de precisión para robots y la fabricación de moldes de precisión comparten una convergencia técnica en materiales, tratamiento térmico, procesos de fabricación, desarrollo de equipos especializados, montaje y requisitos de precisión; en otras palabras, una fábrica que ha trabajado con moldes de precisión acumula el mismo conjunto de capacidades en control de lotes de material, control de deformación por tratamiento térmico y precisión de montaje.
La lógica de selección entre aleaciones de aluminio, acero inoxidable, aleaciones de titanio y plásticos de ingeniería
La gran mayoría de las piezas estructurales y carcasas de articulación de robots utilizan aleaciones de aluminio, normalmente 6061-T6 o 7075-T6. El 6061 tiene buena maquinabilidad, buena soldabilidad y costo controlable, y es adecuado para marcos, soportes y carcasas; el 7075 tiene alta resistencia, pero al cortarlo es más propenso a que la herramienta se desvíe y a deformarse, por lo que las piezas de pared delgada requieren mecanizado por etapas y control del volumen de corte. El acero inoxidable (como 304, 17-4PH) se usa sobre todo en ejes resistentes al desgaste, engranajes y aplicaciones que requieren resistencia a la corrosión; tiene una marcada tendencia al endurecimiento por deformación, desgasta rápido las herramientas y exige controlar la velocidad de corte en el taladrado y el roscado. Las aleaciones de titanio (como TC4) tienen una alta relación resistencia-peso, pero su baja conductividad térmica y gran recuperación elástica hacen que el mecanizado de paredes delgadas y cavidades profundas tienda a calentar la herramienta y a deformar la pieza; en el sector suelen usarse solo en zonas que realmente necesitan reducción de peso y cuyo presupuesto lo permite.
Los plásticos de ingeniería son comunes en carcasas de sensores, piezas aislantes y pinzas de carga ligera; POM, PEEK y PA tienen cada uno sus ventajas y desventajas: el POM es dimensionalmente estable y fácil de mecanizar, el PEEK resiste temperatura y desgaste pero es caro. El coeficiente de expansión térmica de los plásticos de ingeniería es un orden de magnitud mayor que el de los metales, por lo que el juego de ajuste debe recalcularse según la temperatura de trabajo y no puede copiarse directamente de las tolerancias de las piezas metálicas.
Tratamiento térmico y alivio de tensiones: la condición previa para la estabilidad dimensional
Las piezas robóticas son sensibles a la estabilidad dimensional porque, bajo movimiento alternativo y ciclos rápidos, la liberación de tensiones residuales hace que las superficies de ajuste se desplacen poco a poco. En las piezas de aluminio es práctica común programar un alivio de tensiones después del desbaste y luego realizar el semidesbaste y el acabado; en las piezas de acero y titanio se elige recocido, solución, envejecimiento o bonificado según el material. La secuencia del tratamiento térmico debe planificarse junto con la secuencia de mecanizado: tratar térmicamente antes del acabado permite que la deformación por tratamiento térmico se absorba en la operación de semidesbaste, en lugar de dejarla para la línea de montaje.
Hay un punto de colaboración que suele pasarse por alto: el tratamiento térmico no termina cuando se subcontrata. La dureza, la magnitud de la deformación y el estado superficial deben volver al plano mediante informes del horno o datos de muestreo, y el proveedor y el mecanizador deben compartir los mismos requisitos técnicos. En el sector es común que, tras el tratamiento térmico, se realice una verificación dimensional adicional en las superficies de ajuste críticas para confirmar que la deformación está dentro del rango corregible antes de pasar al acabado.
Materiales e inventario: las restricciones reales en la fase DFM
Al elegir la designación del material, los diseñadores suelen considerar solo las propiedades mecánicas y pasar por alto las especificaciones habituales de placas y barras. Una placa de 7075 de 20 mm de espesor que no esté en inventario habitual puede significar un plazo de preparación más largo o una mayor pérdida de aprovechamiento del material. Incluir en los comentarios DFM «las designaciones y especificaciones habituales disponibles» ahorra más problemas que modificar el plano después. Para componentes robóticos personalizados de lotes pequeños, reducir las designaciones de material a 2–3 tipos disminuye la complejidad de compra y facilita fijar los parámetros de tratamiento térmico y mecanizado.
Si el proyecto aún está en fase de prototipo, se puede usar la impresión 3D para validar primero la geometría y el montaje, y luego el mecanizado CNC para las piezas funcionales; al pasar el material de plástico a aleación de aluminio, las tolerancias de las superficies de ajuste deben redistribuirse y no pueden reutilizarse directamente las del prototipo. Cuando haya que consultar designaciones disponibles, la biblioteca de materiales puede servir como punto de partida.
Tolerancias, superficies e inspección: cómo asignar la precisión según la función en los componentes robóticos
La precisión de los componentes robóticos no es mejor cuanto mayor. Marcar todo el plano con ±0,01 mm solo aumenta el costo de mecanizado, el número de amarres y la tasa de rechazo, sin que necesariamente mejore la precisión real de movimiento de la articulación. Lo que realmente determina el éxito del montaje suelen ser solo unas pocas superficies: asientos de rodamientos, superficies de ajuste, superficies de engrane de engranajes y superficies de montaje de actuadores. Las demás superficies no ajustadas pueden tratarse con tolerancias libres o generales. Esta sección trata de asignar la precisión según la función: primero determinar qué dimensiones soportan movimiento y carga, luego decidir la zona de tolerancia y la rugosidad superficial, y finalmente fijar las conclusiones mediante la inspección.
Apretar las dimensiones críticas y relajar las superficies no ajustadas
Tomemos como ejemplo una carcasa de articulación robótica. La coaxialidad del agujero del rodamiento, la perpendicularidad entre el agujero y la cara frontal y la planitud de la brida de montaje determinan directamente la precarga del rodamiento y el juego inverso, y son dimensiones que deben apretarse obligatoriamente. En cambio, el contorno exterior de la carcasa, las ranuras de cableado y las cavidades de aligeramiento no sometidas a esfuerzo no tienen razón para exigir tolerancias de precisión siempre que no afecten al montaje ni a la rigidez. El orden de decisión suele ser: ¿esta dimensión participa en la transmisión del movimiento? ¿Afecta a la intercambiabilidad del montaje? ¿Soporta cargas alternantes? Solo si una de las tres preguntas es «sí» merece la pena apretarla.
Los valores de referencia de tolerancia de mecanizado CNC habituales en el sector se sitúan aproximadamente en el intervalo de ±0,025–0,125 mm; las superficies de ajuste de precisión suelen quedar en el extremo más apretado y las superficies estructurales generales, cerca del extremo más holgado. Esto es solo un punto de partida para el juicio, no un valor garantizado: lo que se puede lograr de forma estable depende del material, la rigidez de la pieza, el método de amarre y la trayectoria de la herramienta, y debe confirmarse punto por punto con el mecanizador durante la revisión del plano.
La rugosidad superficial se clasifica por función
La rugosidad superficial también se clasifica según la función. Las superficies de ajuste de rodamientos, las superficies de sellado y las superficies de guías deslizantes suelen requerir superficies más finas, con un valor de referencia típico del sector de Ra 0.4–0.8 µm; para superficies de montaje generales y superficies estructurales exteriores, normalmente basta con Ra 1.6–3.2 µm. Las superficies más finas suelen requerir fresado de precisión, rectificado o lapeado, lo que aumenta las operaciones y el tiempo de mecanizado. Si una superficie no sirve ni para ajuste ni para sellado, especificarla como Ra 0.4 µm es un caso típico de requisito excesivo.
| Tolerancia dimensional de estructuras generales | ±0.025–0.125 mm | Contorno de carcasa, soportes, superficies de montaje sin ajuste |
| Rugosidad de superficies de ajuste de precisión | Ra 0.4–0.8 µm | Asientos de rodamientos, superficies de sellado, superficies deslizantes |
| Rugosidad superficial estándar | Ra 1.6–3.2 µm | Superficies de montaje generales, superficies estructurales expuestas |
| Radio mínimo de redondeo interior | ≥0.5 mm | Esquinas de cavidades internas, para facilitar el paso de la herramienta |
| Diámetro mínimo de taladro recomendado | ≥1.0 mm | Taladros pequeños, conductos de aceite, taladros de posicionamiento |
| Relación profundidad-diámetro del taladro | ≤10:1, ideal ≤5:1 | Perforación profunda y evacuación de virutas |
| Profundidad del agujero roscado | ≤ 3 veces el diámetro de la rosca | Resistencia de la conexión roscada y accesibilidad del roscado |
| Espesor mínimo de pared | ≥0,5 mm | Carcasas de pared delgada, estructuras ligeras |
La función de esta tabla es que el diseñador la revise antes de acotar: ¿hay algún agujero con una relación profundidad-diámetro de 15:1? ¿Se exige un ajuste de precisión en una pared delgada? Estas características no son imposibles de fabricar, pero elevan notablemente el costo y el riesgo. Juzgar la fabricabilidad antes de acotar ahorra más problemas que pedir opiniones al fabricante después.
Inspección: informe CMM, primera pieza y consistencia con los datum
Las tolerancias están acotadas, pero también deben poder medirse. La inspección de componentes robóticos suele girar en torno a la máquina de medición por coordenadas (CMM); lo importante no es "cuántas dimensiones se midieron", sino si los datum coinciden con la intención de diseño. Si el plano define la coaxialidad con un datum compuesto A-B y en la inspección se establece un sistema de referencia por separado para cada uno, los datos no cuadran y el problema aparece hasta el montaje.
La práctica habitual es: en la primera pieza, realizar una inspección completa de dimensiones y tolerancias geométricas y emitir un informe CMM; en la fase de producción en serie, hacer muestreos en proceso según las dimensiones clave, apoyándose en verificadores dedicados para controlar características de ajuste como los asientos de rodamiento y los agujeros de montaje. Los propios verificadores también deben alinearse con los datum del plano; de lo contrario, los datos del muestreo solo "parecen conformes". Para componentes robóticos personalizados de series pequeñas, el informe de primera pieza suele ser más crítico que los datos de proceso: lo que valida es si la propia ruta de fabricación puede reproducir de forma estable la intención de diseño.
Si un plano reúne tolerancias clave, datum y requisitos superficiales, el fabricante podrá dar una retroalimentación de proceso y un plan de inspección más precisos. Por el contrario, un plano con acotaciones ambiguas suele implicar comunicaciones repetidas y retrabajos. Asignar la precisión según la función es la premisa para que la inspección posterior tenga sentido.
Del prototipo a la serie pequeña: colaboración con proveedores y fabricación distribuida de componentes robóticos
En el mecanizado CNC personalizado de componentes robóticos, la fase de prototipo es la más fácil de validar; lo difícil es el tramo entre el prototipo y la serie pequeña. El prototipo se puede retocar a mano, sujetar pieza a pieza y ajustar la máquina por separado, con tolerancias que el operario resuelve sobre la marcha; pero cuando la cantidad pasa de 1 a 50 o 200 piezas, el plan de sujeción, la vida de la herramienta, el ritmo de inspección y la consistencia entre lotes quedan al descubierto a la vez. Elegir proveedor es, en esencia, elegir una capacidad de ingeniería capaz de reproducir de forma estable la intención de diseño en cada pieza.
Fíjese en la capacidad de retroalimentación DFM, no primero en la lista de máquinas
Que un proveedor, antes de cotizar, señale que "esta herramienta no entra en este radio interior", que "la relación profundidad-diámetro de este agujero es elevada y la evacuación de viruta será riesgosa" o que "este datum no coincide con el datum de montaje" vale más que enumerar una larga lista de modelos de equipos. Los componentes robóticos de precisión suelen tener estructuras complejas y muchas caras de ajuste, y la retroalimentación DFM permite absorber en la fase de plano los retrabajos posteriores. Al evaluar, se puede dar el mismo plano a dos o tres proveedores para que lo comenten y ver quién plantea problemas reales de geometría y sujeción y quién solo responde "se puede hacer".
Los informes de inspección y el plan de sujeción deben corresponder a los datum del plano
En la fase de serie pequeña, el proveedor debe poder aportar registros de inspección de primera pieza y de muestreo en proceso; los datum del informe CMM deben coincidir con los del plano, y no establecer un sistema de referencia propio y cómodo para medir. También hay que preguntar con claridad por el plan de sujeción: qué soporte se usa para piezas de pared delgada como las carcasas de articulación, si se fabrican mordazas blandas dedicadas o utillajes de contorno, y si tras el tratamiento térmico se requiere un segundo alineado. Si la sujeción no es consistente, la coaxialidad y la posición no pueden ser estables. En cuanto a la capacidad concreta de mecanizado CNC y los tipos de piezas que se pueden asumir, se puede confirmar por comparación en la página de capacidades de mecanizado CNC.
La distribución geográfica de la cadena de suministro también está cambiando. AMC Robotics estableció una filial en Vietnam para la fabricación de robots, con razones muy directas: rentabilidad, estabilidad arancelaria, mano de obra cualificada y un ecosistema local de fabricación electrónica y ensamblaje de precisión. Estos cuatro puntos también sirven para evaluar el suministro distribuido de componentes robóticos: además del costo, hay que ver si la zona cuenta con el soporte necesario para el ensamblaje de precisión y si, al colaborar entre regiones, se ralentizan la comunicación DFM, la confirmación de cambios y la transmisión de datos de inspección. La fabricación distribuida no consiste en enviar el plano y ya está; el ritmo de colaboración también forma parte del costo.
Al pasar del prototipo a la producción en pequeños lotes, lo más importante que conviene confirmar primero son tres cosas: si el amarre ya está fijado, si la referencia de inspección coincide con el plano y si los procesos de tratamiento térmico y alivio de tensiones ya están incluidos en la ruta de proceso. Una vez definidos estos tres puntos, la consistencia entre lotes tiene base. Cuando se necesite verificar la fabricabilidad y la ruta de proceso según el plano, se puede enviar el CAD a través de la entrada de cotización clásica, y el equipo de ingeniería dará retroalimentación sobre el amarre y las tolerancias.
Señales tempranas de las piezas de precisión para robots humanoides: actuadores lineales y husillos de rodillos planetarios
Las carcasas de articulación, los efectores finales y los engranajes de precisión discutidos anteriormente pertenecen a componentes robóticos que ya tienen un volumen de producción estable. Lo que realmente merece un análisis aparte es esa nueva serie de piezas que traen los robots humanoides: los módulos de actuador lineal y los husillos de rodillos planetarios invertidos. Estos imponen a los componentes robóticos personalizados requisitos de mecanizado CNC y fabricación de precisión distintos de los de los robots industriales tradicionales.
Qué señales ha revelado Zhenyu Technology
Zhenyu Technology, en su divulgación de relaciones con inversores de diciembre de 2025, ofreció un conjunto de avances relativamente concretos: sus módulos de actuador lineal y husillos de rodillos planetarios invertidos ya están conectados directamente con grandes clientes en el extranjero; con los fabricantes nacionales de robots humanoides básicamente se ha logrado cobertura completa de suministro en lote, envío de muestras e intercambio técnico, y algunos productos ya han alcanzado entregas en pequeños lotes. Al mismo tiempo, la empresa señala claramente que esta parte de los productos representa una proporción relativamente pequeña de los ingresos totales de la compañía.
Vale la pena prestar atención a esta forma de escribir de “hecho + advertencia de riesgo”, porque explica dos cosas a la vez: primero, que la capacidad de mecanizado de precisión efectivamente está migrando desde los moldes de precisión y las piezas de automoción hacia las piezas robóticas; segundo, que esta migración aún se encuentra en una etapa temprana y todavía no basta para considerarla una vía de producción en serie ya madura. Al leer “suministro en lote” es fácil emocionarse; al leer “representa una proporción relativamente pequeña de los ingresos” es cuando se vuelve a la realidad.
Qué significa la corresponsabilidad técnica
Zhenyu Technology misma expone la lógica de migración de forma muy directa en su divulgación: las piezas de precisión para robots y la fabricación de moldes de precisión comparten una corresponsabilidad técnica en materiales, tratamiento térmico, procesos de fabricación, desarrollo de equipos especiales, ensamblaje y requisitos de precisión. En otras palabras, la dificultad de piezas como los husillos de rodillos planetarios no radica en si son “exclusivos para robots”, sino en si procesos básicos como el rectificado de roscas, el control de la deformación por tratamiento térmico y la precisión de ensamblaje pueden realizarse de forma estable.
Esta es también la razón por la que la capacidad de mecanizado CNC para componentes robóticos personalizados termina recayendo en la misma cadena de ingeniería: selección de materiales, planificación del tratamiento térmico, asignación de tolerancias, esquema de amarre y referencia de inspección. El DFM previo, la asignación de precisión según la función y la inspección CMM tratados en secciones anteriores se reflejan de forma más concentrada en este tipo de piezas, en lugar de requerir un conjunto de métodos completamente nuevo.
Cómo valorar este tipo de señales con la medida adecuada
Si los husillos de rodillos planetarios ya se producen en serie a gran escala es algo que la información pública actual aún no permite responder afirmativamente. Existe una distancia evidente entre la entrega en pequeños lotes y el suministro en lote; esto último implica ritmo de producción, tasa de rendimiento, curva de costos y estabilidad de la cadena de suministro. Para los equipos que necesitan componentes robóticos personalizados, una forma de juicio más práctica es: contrastar las necesidades de sus propias piezas con la capacidad real de proceso del proveedor, en lugar de inferir a partir de noticias del sector que uno también puede obtener de inmediato una capacidad de la misma especificación.
La migración de la capacidad de fabricación de precisión es real, pero su ritmo avanza según las piezas, no según las noticias. Los requisitos de los actuadores lineales y los husillos de rodillos planetarios en cuanto a mecanizado CNC, rectificado, tratamiento térmico y ensamblaje deben confirmarse pieza por pieza volviendo a los planos y bandas de tolerancia concretos.
Preguntas frecuentes: mecanizado CNC y fabricación de precisión de componentes robóticos personalizados
A continuación se presentan las preguntas más frecuentes después de leer este artículo; las respuestas intentan ofrecer criterios de juicio verificables, en lugar de promesas. Los proyectos concretos aún deben confirmarse punto por punto con el equipo de ingeniería según el plano, el material y los requisitos funcionales.
¿Qué material se usa generalmente para las carcasas de articulación de robots?
No hay una respuesta única; depende de la trayectoria de carga, el presupuesto de peso y las necesidades de disipación de calor. En el sector suelen usarse aleaciones de aluminio 6061-T6 o 7075, porque tienen buena relación resistencia-peso, maquinabilidad estable y resistencia al desgaste tras el anodizado; en aplicaciones de carga pesada o alta rigidez se emplean acero inoxidable o aleaciones de titanio, pero el tiempo de mecanizado y el desgaste de herramientas aumentan notablemente. Los plásticos de ingeniería (como POM, PEEK) se usan sobre todo en articulaciones de carga ligera, carcasas de sensores o piezas aislantes. Al seleccionar el material, conviene confirmar también si las especificaciones del material en bruto se mantienen en stock; las dimensiones no estándar alargan la etapa de preparación del material.
¿Es necesario endurecer globalmente las tolerancias de los componentes robóticos?
No es necesario, y además el endurecimiento global suele ser la causa principal de los sobrecostos. Lo correcto es asignar según la función: ajustar los asientos de rodamientos, las superficies de ajuste y las superficies de engrane de engranajes según los requisitos de ensamblaje, y relajar las superficies no funcionales y las superficies visibles. Las tolerancias típicas del mecanizado CNC en el sector son de aproximadamente ±0,025–0,125 mm, las superficies de precisión de aproximadamente Ra 0,4–0,8 µm y las superficies estándar de aproximadamente Ra 1,6–3,2 µm, todos valores de referencia. Indicar claramente en el plano las referencias y las dimensiones clave es más eficaz que escribir de forma genérica “todo ±0,01”.
¿Qué información se debe proporcionar antes de la producción de prueba en pequeñas cantidades?
Como mínimo se necesita: modelo 3D (preferiblemente STEP), planos 2D (con dimensiones clave, tolerancias, referencias y requisitos superficiales), requisitos de material y tratamiento térmico, cantidad y uso (validación de prototipo o prueba funcional). Si hay relaciones de ensamblaje, proporcionar las piezas de ajuste o el plano de ensamblaje puede reducir significativamente las confirmaciones de ida y vuelta. Si implica ingeniería inversa, se puede realizar primero un escaneo 3D para obtener la nube de puntos y luego reconstruir el modelo. Cuanto más completa sea la información, más específica será la retroalimentación del DFM.
¿El tratamiento térmico afectará las dimensiones de las piezas para robots?
Sí. Procesos como el temple, el envejecimiento y el alivio de tensiones pueden introducir deformación o deriva dimensional, especialmente en carcasas de pared delgada, ejes largos y piezas tipo bastidor. La práctica común es programar el tratamiento térmico entre el desbaste y el acabado, dejando margen para el mecanizado de acabado y, si es necesario, añadiendo un recocido para alivio de tensiones. Zhenyu Technology menciona en su divulgación que las piezas de precisión para robots y los moldes de precisión comparten una base técnica común en materiales, tratamiento térmico y procesos de fabricación; esto también indica que el tratamiento térmico no es un proceso accesorio, sino un eslabón de la cadena de precisión. Si las dimensiones finales son estables o no debe determinarse con base en los datos de inspección posteriores al mecanizado.
¿Ya se producen en masa piezas como los husillos de rodillos planetarios?
La información pública actual muestra señales tempranas, no una producción en masa a gran escala. Zhenyu Technology divulgó que su módulo de actuador lineal y su husillo de rodillos planetario invertido ya están conectados directamente con grandes clientes en el extranjero; los fabricantes nacionales de cuerpos de robots humanoides básicamente han logrado una cobertura completa de suministro por lotes, envío de muestras e intercambio técnico, y algunos productos se entregan en pequeñas cantidades, pero representan una proporción relativamente pequeña de los ingresos totales de la empresa. Las dificultades de mecanizado de este tipo de piezas se concentran en el rectificado de roscas, la coaxialidad y la estabilidad del tratamiento térmico; si se puede entregar de forma estable aún depende de la línea de producción y la capacidad de inspección específicas, por lo que no conviene planificar proyectos asumiendo que ya están en "producción en masa madura".
Key takeaways
- La contradicción central de los componentes robóticos personalizados es la brecha entre la intención de diseño y la fabricabilidad; el DFM debe intervenir en las primeras fases del diseño, y no descubrir los problemas después del presupuesto.
- Las piezas de precisión típicas para robots incluyen carcasas de articulación, piezas de actuadores, efectores finales, engranajes, soportes de rodamientos, carcasas de sensores, marcos estructurales, etc., y cada una tiene distintos puntos clave de fabricabilidad.
- Las tolerancias y el tratamiento superficial deben asignarse según la función, no endurecerse de forma global; las tolerancias CNC típicas del sector son de aproximadamente ±0,025–0,125 mm, y las superficies de precisión de aproximadamente Ra 0,4–0,8 µm, todos valores de referencia que deben confirmarse según el material y la geometría.
- Los materiales y el tratamiento térmico afectan directamente a la mecanizabilidad, la resistencia al desgaste y la estabilidad dimensional; las piezas robóticas y los moldes de precisión comparten una base técnica común en materiales, tratamiento térmico y procesos.
- Los actuadores lineales de robots humanoides, los husillos de rodillos planetarios, etc., ya muestran señales de entrega en lotes pequeños, pero en conjunto siguen en una fase temprana y representan una proporción pequeña de los ingresos de las empresas relacionadas, por lo que no conviene interpretarlo en exceso.



