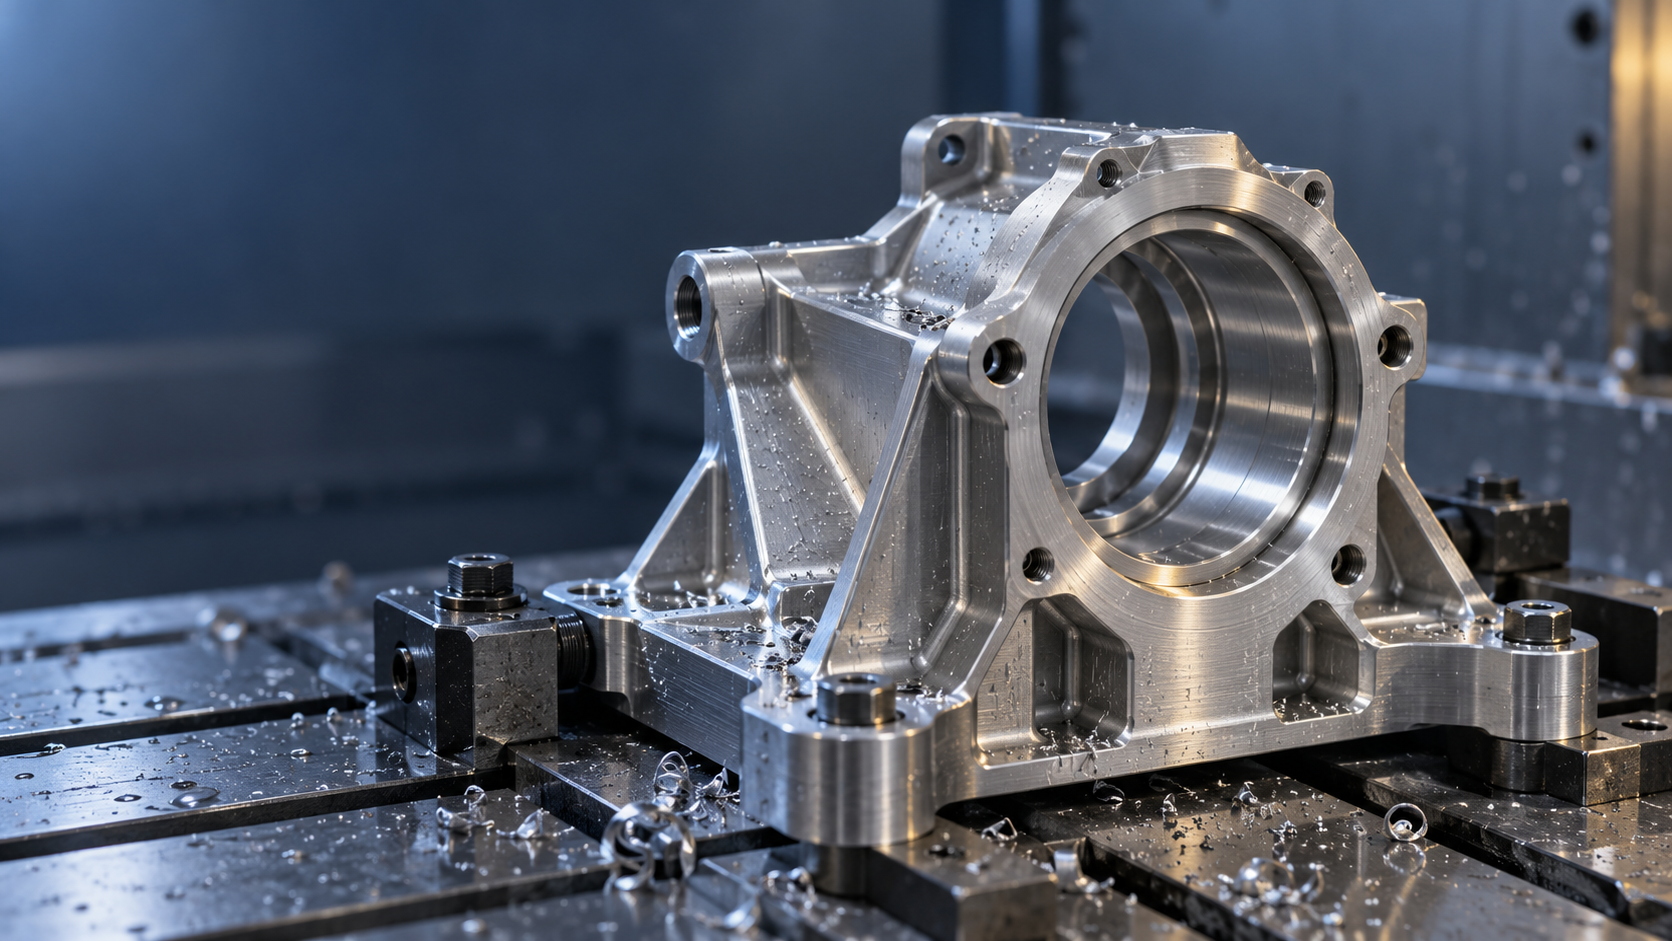
Usinage CNC des composants robotiques sur mesure : résoudre d'abord l'écart entre conception et fabrication
Pour les acheteurs et les ingénieurs en structure qui réalisent des composants robotiques sur mesure, le problème le plus fréquent n'est souvent pas « cette machine peut-elle fraiser la pièce ». Les plans sont envoyés, et le devis qui revient dépasse le budget d'une bonne marge ; une fois la pièce montée sur l'articulation, la surface d'appui présente une interférence ; la petite série commence tout juste à bien tourner que le fournisseur annonce ne pas pouvoir maîtriser la déformation au bridage de cette pièce à paroi mince. Le problème ne réside généralement pas dans la capacité d'usinage, mais dans l'écart entre l'intention de conception et la fabricabilité — la pièce tient dans le CAD, mais pas nécessairement sur la machine.
Dans l'usinage CNC des composants robotiques sur mesure, trois choses surviennent souvent simultanément : une complexité élevée, un dépassement de coûts et un retard de projet. Pour des pièces comme les carters d'articulation, les pièces d'actionneur et les effecteurs terminaux, la géométrie est morcelée, les références nombreuses, et les exigences de précision se concentrent sur quelques surfaces seulement, alors que le tolérancement sur l'ensemble du plan est souvent resserré globalement. D'un côté, l'usine ajuste sans cesse le bridage et les trajectoires d'outil ; de l'autre, le concepteur estime que « ses tolérances ne sont pas si serrées que ça ».
La méthode pour combler cet écart est le DFM (conception pour la fabrication), et il doit intervenir tôt dans la conception, et non après le gel des plans sous forme d'une « revue de fabricabilité ». La pratique courante du secteur consiste à intégrer l'usine dès le premier jour de conception, pour examiner ensemble si la géométrie peut être simplifiée, sur quelles surfaces répartir les tolérances selon la fonction, si les matériaux sont en stock courant, et si le bridage dispose de références saisissables. Une fois ces décisions repoussées, le coût des modifications augmente rapidement avec les phases.
Ce qui suit se déploie selon la chaîne d'ingénierie conception—matériaux—tolérances—bridage—contrôle, pour expliquer, dans l'usinage CNC et la fabrication de précision des composants robotiques sur mesure, quelles étapes déterminent réellement si une pièce peut être fabriquée, fabriquée de manière stable et fabriquée à un coût abordable. Les valeurs concrètes mentionnées sont données comme valeurs de référence typiques du secteur ; dans un projet réel, il convient de les confirmer point par point sur les plans avec l'usine, en fonction du matériau, de la géométrie et des exigences fonctionnelles.
Liste typique d'usinage CNC pour les composants robotiques de précision
Les composants robotiques sur mesure sont rarement une pièce unique ; il s'agit d'un ensemble de pièces de précision qui s'assemblent entre elles. En examinant la liste dans son ensemble, il est plus facile de juger quelles caractéristiques font grimper les coûts et quelles dimensions doivent être verrouillées, plutôt que de parler vaguement de « pièces de robot ». Ce qui suit regroupe par fonction, avec pour chaque groupe les points de vigilance réels en matière de fabricabilité.
Mouvement et transmission : carters d'articulation, arbres de précision, engrenages de précision, boîtes de vitesses sur mesure
Le carter d'articulation sert généralement à la fois de logement de roulement et de surface d'étanchéité ; la conception doit satisfaire à la fois une épaisseur de paroi uniforme et des références de bridage visibles. Lorsque la cavité interne est profonde et les parois latérales minces, séparer les phases d'ébauche et de finition, avec un relâchement des contraintes en cours de route, est plus stable qu'une seule passe. Pour les arbres de précision, ce qui compte est la coaxialité des tourillons et des surfaces d'appui, ainsi que la dérive dimensionnelle après traitement thermique ; les arbres élancés nécessitent en outre une lunette de suivi ou un bridage par segments.
Les engrenages de précision et les carters de boîtes de vitesses sur mesure sont des pièces clés de la chaîne d'appariement : la surface de référence du flan d'engrenage, la position des alésages de roulement et la planéité de la surface de joint du carter se répercutent toutes sur le jeu d'engrènement. À l'usinage, définir d'abord une référence unifiée, puis réaliser la ligne d'alésages sur la même machine, permet de réduire les erreurs de changement de référence dues aux bridages multiples.
Catégorie support et positionnement : paliers de précision, raccords de haute précision, supports de précision, cadres structurels
Pour les paliers de précision, les points clés de la fabricabilité sont la coaxialité, la perpendicularité des faces d'extrémité et la rugosité des surfaces d'appui ; si le logement de roulement exige un montage par pression, la tolérance d'alésage doit être choisie selon l'ajustement réel, et non écrite à la légère avec une valeur plus ou moins.Les raccords de haute précision et les supports de précision servent souvent d'interfaces de liaison, avec une chaîne de cotes courte, mais la position des trous par rapport à la référence ne peut pas être relâchée arbitrairement, sinon l'assemblage sera compensé par retouche sur site.
Les cadres structurels sont souvent des cavités à paroi mince, qui se déforment élastiquement sous l'effet du serrage et reprennent leur forme après desserrage. Une approche viable consiste à ajouter des bossages de process ou des supports temporaires, à réduire la profondeur de passe par passe, et à prévoir un vieillissement naturel ou un relâchement des contraintes à basse température avant la finition.
Catégorie actionnement et perception : actionneurs linéaires, effecteurs terminaux, pinces sur mesure, boîtiers de capteurs
Les pièces liées aux actionneurs linéaires sont sensibles à la rectitude des surfaces de guidage et à la coaxialité des segments d'appui filetés ou de vis à billes ; l'ordre d'usinage consiste généralement à réaliser d'abord la surface de référence, puis les surfaces d'appui des couples cinématiques.Les effecteurs terminaux et les pinces sur mesure ont des structures complexes et de nombreuses cavités et rainures ; l'accessibilité des outils doit être confirmée dès la phase de conception — si un congé intérieur dans une cavité profonde est inférieur au rayon de l'outil, il faut soit passer à un outil plus petit, soit modifier la conception.
Les boîtiers de capteurs et les boîtiers de précision doivent à la fois protéger les composants internes et garantir la précision de la position des trous de montage et des fenêtres. Pour les boîtiers à paroi mince, il est recommandé de maintenir l'épaisseur minimale de paroi au-dessus des valeurs de référence courantes du secteur (environ ≥0,5 mm) et d'éviter de percer de grands trous dans les zones sollicitées qui affaibliraient la rigidité.
La valeur de cette liste réside dans la comparaison : commencez par déterminer à quelle catégorie appartient votre pièce, puis identifiez ses caractéristiques clés. Pour des pièces aux fonctions similaires, les risques de fabricabilité se concentrent souvent sur un ou deux points — surfaces d'appui, épaisseur de paroi, références de bridage. Les capacités d'usinage CNC couvrent les pièces de précision en métal et en plastique ; pour le parcours process spécifique aux composants robotiques, consultez la page Capacités d'usinage CNC pour connaître la plage usinable et les tolérances.
DFM en amont : points de contrôle géométriques, de tolérance et de bridage des composants robotiques
Le coût des composants robotiques sur mesure est en grande partie déterminé dès la phase de conception. Si l'on lance l'ébauche avant d'avoir terminé le dessin, chaque modification ultérieure de la géométrie rend obsolètes les trajectoires d'outil, les montages et les gabarits de contrôle précédents. La pratique courante du secteur consiste à intégrer le DFM (conception pour la fabricabilité) dès le premier jour : vérifier d'abord si la géométrie peut être simplifiée, si les tolérances sont réparties selon la fonction, si le bridage dispose de références, avant de décider de lancer la découpe. C'est particulièrement vrai pour l'usinage CNC des composants robotiques — les boîtiers d'articulation, les pièces d'actionneur et les structures d'effecteur terminal sont compacts, et l'espace laissé aux outils et aux montages est déjà restreint.
Simplification géométrique : vérifier d'abord si l'outil peut accéder
L'intention de conception est fonctionnelle, mais la fabrication dépend de l'accessibilité des outils. Les cavités profondes, les rainures étroites et les angles droits intérieurs sont souvent la véritable source de coûts et de délais. Une approche viable consiste à agrandir les congés de cavité intérieure au-delà du rayon de l'outil, à remplacer les angles vifs des faces non fonctionnelles par des congés, et à diviser les cavités profondes indispensables en deux pièces à assembler. Valeurs de référence courantes du secteur : rayon de congé intérieur minimal environ ≥0,5 mm, diamètre de perçage minimal recommandé environ ≥1,0 mm ; le rapport profondeur/diamètre des trous est généralement limité à ≤10:1, idéalement ≤5:1. Ce ne sont que des points de départ pour le jugement ; il faut aussi tenir compte de la matière, du porte-à-faux de l'outil et des conditions d'évacuation des copeaux.
Les pièces à paroi mince doivent aussi être précisées à l'avance. Les composants robotiques utilisent souvent de l'aluminium pour réduire le poids ; une paroi trop mince provoque des vibrations et des déformations sous l'effet du bridage et des forces de coupe. La limite inférieure courante du secteur est ≥0,5 mm, mais pour les zones à paroi mince, ce qui importe davantage est le mode de support et l'ordre de passe, pas seulement ce chiffre.
Tolérances et traitement de surface : répartir selon la fonction, sans resserrement global
Donner ±0,01 mm à toutes les cotes d'un plan est un piège de coût courant. Les tolérances doivent être réparties selon la fonction : les logements de roulement, les surfaces d'appui et les surfaces d'engrènement de pignons doivent être resserrés ; les surfaces structurelles non fonctionnelles et les surfaces de dégagement peuvent être relâchées. Il en va de même pour le traitement de surface — les surfaces d'étanchéité et de glissement exigent une faible rugosité, les surfaces apparentes sont définies selon les exigences esthétiques, et les surfaces de support internes n'ont pas besoin d'être polies. Valeurs de référence typiques du secteur : tolérance d'usinage CNC environ ±0,025–0,125 mm, rugosité de surface de précision environ Ra 0,4–0,8 µm, surface standard environ Ra 1,6–3,2 µm. Ce sont des plages courantes du secteur ; pour un projet spécifique, il faut les confirmer avec le fournisseur selon la matière et la géométrie.
| Éléments de conception | Valeurs de référence courantes | Raisons et avantages |
|---|---|---|
| Rayon minimal d'angle interne | environ ≥0,5 mm | Permet aux fraises en bout standard de dégager les angles, réduisant l'EDM ou les outils spéciaux |
| Diamètre de perçage minimal recommandé | environ ≥1,0 mm | Réduit le risque de rupture du foret, facilite l'évacuation des copeaux et le refroidissement |
| Rapport profondeur/diamètre du trou | environ ≤10:1, idéalement ≤5:1 | L'évacuation des copeaux est mauvaise dans les trous profonds et le foret dévie facilement ; les exigences de rigidité du montage et de l'outil sont élevées |
| Profondeur du trou taraudé | environ ≤3 fois le diamètre du filetage | Le taraud se casse moins facilement, la profondeur du avant-trou est maîtrisable |
| Épaisseur de paroi minimale | environ ≥0,5 mm | Réduit la déformation et le broutement causés par les efforts de coupe |
Montage et fixation : la référence doit être clairement indiquée sur le plan
Les problèmes de précision des composants robotiques proviennent souvent du montage plutôt que de la machine-outil. Si une pièce n'a qu'une seule face de serrage, ou si des cotes critiques sont suspendues à l'extrémité opposée à la référence, il faut compenser en production par un montage spécial ou des mors doux. Ce qui peut être fait dès la conception : indiquer clairement la référence primaire et la référence secondaire, en donnant à la surface de référence une aire suffisante ; éviter que les caractéristiques critiques se trouvent sur des parois minces en porte-à-faux ; si une production en série est prévue, discuter à l'avance de la faisabilité d'usiner plusieurs faces en un seul montage, afin de réduire les erreurs de positionnement répétées.
Les points de contrôle DFM n'ont pas besoin de devenir une longue liste. En passant d'abord en revue les quatre catégories — géométrie, tolérances et surfaces, matériaux et stock, montage et fixations — le devis d'usinage CNC et les risques de première pièce pour un composant robotique deviennent beaucoup plus clairs. Le choix des matériaux et l'organisation des traitements thermiques se discutent à l'étape suivante.
Matériaux et traitement thermique : la communauté technique entre moules de précision et pièces robotiques
Dans l'usinage CNC de composants robotiques sur mesure, le choix des matériaux est rarement une question de « prendre le moins cher ». Les carters d'articulation, les pièces d'actionneur, les effecteurs terminaux et les paliers de précision supportent simultanément des charges, des vibrations, des mouvements alternatifs et des exigences de précision d'assemblage. Le matériau détermine le rapport résistance/poids, la résistance à l'usure et la stabilité dimensionnelle, ainsi que l'organisation des traitements thermiques et de la gamme d'usinage en aval. Lors de la présentation de son activité de composants de précision pour robots, Zhenyu Technology a mentionné que les composants de précision pour robots et la fabrication de moules de précision présentent une communauté technique en matière de matériaux, de traitement thermique, de procédés de fabrication, de développement d'équipements dédiés, d'assemblage et d'exigences de précision — autrement dit, une usine qui a fabriqué des moules de précision accumule le même socle de compétences en gestion des lots de matériaux, maîtrise des déformations de traitement thermique et précision d'assemblage.
Logique de choix entre alliages d'aluminium, acier inoxydable, alliages de titane et plastiques techniques
La grande majorité des pièces structurelles et des carters d'articulation de robots sont en alliage d'aluminium, généralement 6061-T6 ou 7075-T6. Le 6061 s'usine bien, se soude bien et son coût reste maîtrisé : il convient aux châssis, supports et boîtiers. Le 7075 est plus résistant mais a davantage tendance à faire fléchir l'outil et à se déformer lors de la coupe ; les pièces à parois minces nécessitent un usinage en plusieurs phases et une maîtrise des passes. L'acier inoxydable (comme le 304 ou le 17-4PH) est surtout utilisé pour les arbres résistants à l'usure, les engrenages et les applications nécessitant une résistance à la corrosion ; sa tendance à l'écrouissage est marquée, l'usure des outils est rapide, et le perçage comme le taraudage exigent de contrôler la vitesse de coupe. Les alliages de titane (comme le TC4) offrent un rapport résistance/poids élevé, mais leur mauvaise conductivité thermique et leur fort retour élastique rendent l'usinage des parois minces et des cavités profondes propice à l'échauffement de l'outil et à la déformation de la pièce ; dans le secteur, on les réserve généralement aux zones où l'allègement est réellement nécessaire et où le budget le permet.
Les plastiques techniques, quant à eux, sont courants pour les boîtiers de capteurs, les pièces isolantes et les pinces à faible charge. Le POM, le PEEK et le PA ont chacun leurs compromis : le POM est dimensionnellement stable et facile à usiner, le PEEK résiste à la température et à l'usure mais coûte cher. Le coefficient de dilatation thermique des plastiques techniques est d'un ordre de grandeur supérieur à celui des métaux ; les jeux d'ajustement doivent donc être recalculés en fonction de la température de service, sans reprendre directement les tolérances des pièces métalliques.
Traitement thermique et relaxation des contraintes : condition préalable à la stabilité dimensionnelle
Les pièces robotiques sont sensibles à la stabilité dimensionnelle, car sous mouvement alternatif et cadence élevée, la libération des contraintes résiduelles fait progressivement bouger les surfaces d'ajustement. Pour les pièces en aluminium, il est courant de prévoir une relaxation des contraintes après l'ébauche, puis une demi-finition et une finition. Pour les pièces en acier et en titane, on choisit recuit, mise en solution, vieillissement ou trempe et revenu selon le matériau. L'ordre des traitements thermiques doit être établi conjointement avec l'ordre d'usinage : traiter thermiquement avant la finition permet de laisser la déformation du traitement thermique être absorbée par la demi-finition, plutôt que de la reporter à l'atelier d'assemblage.
Un point de collaboration souvent négligé : le traitement thermique ne s'arrête pas à la sous-traitance. La dureté, l'ampleur de déformation et l'état de surface doivent revenir sur le plan sous forme de rapports de fournée ou de données de contrôle par échantillonnage, et le fournisseur comme l'usinier doivent s'accorder sur les mêmes exigences techniques. Dans le secteur, il est courant de refaire un contrôle dimensionnel des surfaces d'ajustement critiques après traitement thermique, afin de confirmer que la déformation reste dans la plage rattrapable, avant de passer à la finition.
Matériaux et stock : les contraintes réelles de la phase DFM
Lors du choix d'une nuance de matériau, les concepteurs ne considèrent souvent que les performances mécaniques et négligent les formats courants de plaques et de barres. Une plaque de 7075 de 20 mm d'épaisseur qui n'est pas en stock standard peut signifier un délai d'approvisionnement plus long ou une perte plus importante de taux d'utilisation de la matière. Dans les retours DFM, lister les « nuances et formats courants disponibles » est plus simple que de modifier les plans après coup. Pour les composants robotiques personnalisés en petite série, réduire les nuances de matériaux à 2–3 permet à la fois de simplifier les achats et de figer plus facilement les paramètres de traitement thermique et d'usinage.
Si le projet est encore au stade du prototype, on peut d'abord valider la géométrie et l'assemblage par impression 3D, puis réaliser les pièces fonctionnelles par usinage CNC. Lors du passage du plastique à l'alliage d'aluminium, les tolérances des surfaces d'ajustement doivent être redistribuées et ne peuvent pas reprendre directement celles du prototype. Pour consulter les nuances disponibles, la bibliothèque de matériaux peut servir de point de départ.
Tolérances, surfaces et contrôle : comment répartir la précision d'un composant robotique selon sa fonction
La précision d'un composant robotique n'est pas une question de « toujours plus ». Marquer l'ensemble du plan à ±0,01 mm ne fait qu'augmenter le coût d'usinage, multiplier les montages et accroître le taux de rebut, sans nécessairement améliorer la précision réelle du mouvement de l'articulation. Ce qui détermine vraiment la réussite de l'assemblage ne concerne souvent que quelques surfaces : portées de roulement, surfaces d'ajustement, surfaces d'engrènement, surfaces de montage d'actionneur. Les autres surfaces non fonctionnelles peuvent être traitées en tolérance libre ou générale. Cette section traite de la répartition de la précision selon la fonction — déterminer d'abord quelles cotes portent le mouvement et les charges, puis décider de l'intervalle de tolérance et de la rugosité de surface, et enfin fixer les conclusions par les moyens de contrôle.
Resserrer les cotes critiques, relâcher les surfaces non fonctionnelles
Prenons l'exemple d'un carter d'articulation robotique. La coaxialité de l'alésage de roulement, la perpendicularité entre l'alésage et la face d'extrémité, et la planéité de la bride de montage déterminent directement la précharge du roulement et le jeu de retour ; ce sont des cotes à resserrer impérativement. En revanche, le contour extérieur du carter, les goulottes de câblage et les cavités d'allègement non porteuses n'ont aucune raison d'exiger des tolérances de précision tant qu'elles n'affectent ni l'assemblage ni la rigidité. L'ordre de jugement est généralement le suivant : cette cote participe-t-elle à la transmission du mouvement ? Affecte-t-elle l'interchangeabilité à l'assemblage ? Supporte-t-elle des charges alternées ? Si une seule des trois réponses est « oui », il vaut la peine de resserrer.
Dans le secteur, les valeurs de référence courantes de tolérance d'usinage CNC se situent globalement dans la plage ±0,025–0,125 mm ; les surfaces d'ajustement de précision se situent souvent vers l'extrémité la plus serrée, tandis que les surfaces structurelles ordinaires se rapprochent de l'extrémité la plus large. Ce n'est qu'un point de départ de jugement, pas une valeur garantie — ce qui peut être réalisé de manière stable dépend du matériau, de la rigidité de la pièce, du mode de montage et de la trajectoire d'outil, et doit être confirmé point par point avec l'usinier lors de la revue des plans.
Rugosité de surface classée par fonction
La rugosité de surface est également classée selon la fonction. Les surfaces d'ajustement de roulements, les surfaces d'étanchéité et les surfaces de glissière exigent généralement une surface plus fine, avec une valeur de référence typique du secteur de Ra 0,4–0,8 µm ; pour les surfaces de montage générales et les surfaces extérieures structurelles, Ra 1,6–3,2 µm suffit généralement. Les surfaces plus fines nécessitent souvent un fraisage de précision, une rectification ou un rodage, ce qui augmente les opérations et le temps de travail. Si une surface n'est ni ajustée ni étanche, la spécifier à Ra 0,4 µm constitue une exigence typiquement excessive.
| Tolérances dimensionnelles des structures générales | ±0,025–0,125 mm | Contour de boîtier, support, surfaces de montage non ajustées |
| Rugosité des surfaces d'ajustement de précision | Ra 0,4–0,8 µm | Portées de roulements, surfaces d'étanchéité, surfaces de glissement |
| Rugosité de surface standard | Ra 1,6–3,2 µm | Surfaces de montage générales, surfaces structurelles exposées |
| Rayon de congé intérieur minimal | ≥0,5 mm | Angles de cavité intérieure, pour faciliter le passage de l'outil |
| Diamètre de perçage minimal recommandé | ≥1,0 mm | Petits trous, circuits d'huile, trous de positionnement |
| Rapport profondeur/diamètre du trou | ≤10:1, idéalement ≤5:1 | Perçage profond et évacuation des copeaux |
| Profondeur du trou taraudé | ≤ 3 fois le diamètre du filetage | Résistance de l'assemblage fileté et accessibilité du taraudage |
| Épaisseur de paroi minimale | ≥ 0,5 mm | Boîtiers à paroi mince, structures légères |
Le rôle de ce tableau est de permettre au concepteur de faire une vérification avant de coter : a-t-il prévu des trous avec un rapport profondeur/diamètre de 15:1 ? A-t-il exigé un ajustement précis sur une paroi mince ? Ces caractéristiques ne sont pas irréalisables, mais elles augmentent considérablement le coût et le risque. Juger la fabricabilité avant de coter est plus simple que de demander l'avis du fabricant après coup.
Contrôle : rapport CMM, cohérence entre la première pièce et les références
Les tolérances sont cotées, encore faut-il pouvoir les mesurer. Le contrôle des composants robotiques s'articule généralement autour de la machine à mesurer tridimensionnelle (CMM), et l'essentiel n'est pas « combien de dimensions ont été mesurées », mais si les références sont cohérentes avec l'intention de conception. Si le plan définit la coaxialité par une référence commune A-B, alors que lors du contrôle chaque élément est référencé séparément, les données ne concordent pas et le problème n'apparaît qu'au montage.
La pratique courante est la suivante : sur la première pièce, réaliser un contrôle complet des dimensions et des tolérances géométriques et fournir un rapport CMM ; en phase de série, effectuer des contrôles par échantillonnage sur les dimensions critiques, avec des gabarits de contrôle dédiés pour maîtriser les caractéristiques d'ajustement telles que les portées de roulement et les positions des trous de fixation. Le gabarit de contrôle doit lui aussi être aligné sur les références du plan, sinon les données d'échantillonnage ne font que « sembler conformes ». Pour des composants robotiques personnalisés en petite série, le rapport de première pièce est souvent plus déterminant que les données de processus — il valide la capacité du processus lui-même à reproduire fidèlement l'intention de conception.
Si un plan réunit des tolérances critiques, des références et des exigences de surface complètes, le fabricant peut fournir un retour de processus et un plan de contrôle plus précis. À l'inverse, un plan aux cotations ambiguës signifie généralement des échanges répétés et des reprises. Répartir clairement la précision selon la fonction est la condition préalable à un contrôle ultérieur pertinent.
Du prototype à la petite série : collaboration fournisseur et fabrication distribuée pour les composants robotiques
Pour l'usinage CNC personnalisé de composants robotiques, la phase de prototype est la plus facile à valider ; la difficulté réside dans le passage du prototype à la petite série. Le prototype peut être retouché à la main, monté pièce par pièce, réglé individuellement, les tolérances étant ajustées sur place par l'opérateur ; dès que la quantité passe de 1 à 50 ou 200 pièces, le plan de bridage, la durée de vie des outils, le rythme de contrôle et la cohérence des lots se révèlent simultanément. Choisir un fournisseur, c'est essentiellement choisir une capacité d'ingénierie capable de reproduire fidèlement l'intention de conception sur chaque pièce.
Regarder la capacité de retour DFM, plutôt que la liste des machines
Un fournisseur qui, avant de chiffrer, signale volontiers « cette fraise ne peut pas accéder à ce congé intérieur », « ce rapport profondeur/diamètre est trop élevé, l'évacuation des copeaux présente un risque », « cette référence n'est pas cohérente avec la référence d'assemblage », apporte plus de valeur qu'une longue liste de modèles d'équipements. Les composants robotiques de précision ont souvent une structure complexe et de nombreuses surfaces d'ajustement ; le retour DFM permet d'absorber les reprises ultérieures dès la phase de plan. Pour l'évaluation, on peut soumettre le même plan à deux ou trois fournisseurs et voir qui soulève de vrais problèmes de géométrie et de bridage, et qui se contente de répondre « c'est faisable ».
Le rapport de contrôle et le plan de bridage doivent correspondre aux références du plan
En phase de petite série, le fournisseur doit pouvoir fournir les enregistrements de contrôle de la première pièce et de contrôle par échantillonnage en cours de production ; les références figurant sur le rapport CMM doivent être cohérentes avec celles du plan, et non un système de références distinct établi pour faciliter la mesure. Le plan de bridage doit également être clarifié : quel support est utilisé pour une pièce à paroi mince comme un boîtier d'articulation, des mors doux dédiés ou un montage profilé sont-ils réalisés, une reprise d'alignement est-elle nécessaire après traitement thermique. Si le bridage n'est pas cohérent, la coaxialité et la position ne peuvent pas être stables. Pour ce qui concerne précisément les capacités d'usinage CNC et les types de pièces réalisables, on peut vérifier et confirmer sur la page Capacités d'usinage CNC.
La répartition géographique de la chaîne d'approvisionnement évolue également. AMC Robotics a créé une filiale au Vietnam pour la fabrication de robots, avec des raisons très claires : rentabilité, stabilité tarifaire, main-d'œuvre qualifiée, ainsi qu'un écosystème local d'électronique et d'assemblage de précision. Ces quatre points s'appliquent également à l'évaluation d'un approvisionnement distribué de composants robotiques : au-delà du coût, il faut surtout vérifier si la région dispose d'un écosystème capable de soutenir l'assemblage de précision, et si, en collaboration interrégionale, la communication DFM, la confirmation des modifications et la transmission des données de contrôle risquent de ralentir. La fabrication distribuée ne se limite pas à envoyer un plan ; le rythme de collaboration fait partie du coût.
Lors du passage du prototype à la petite série, trois choses méritent d'être confirmées en priorité : si le bridage est déjà figé, si la référence de contrôle est cohérente avec le plan, et si les opérations de traitement thermique et de relaxation des contraintes sont intégrées à la gamme. Une fois ces trois points fixés, la cohérence de lot dispose d'une base. Lorsqu'il faut vérifier la fabricabilité et la gamme par rapport au plan, vous pouvez soumettre le CAO via l'entrée devis classique, et l'équipe d'ingénierie fournira un retour sur le bridage et les tolérances.
Signaux précoces des pièces de précision pour robots humanoïdes : actionneurs linéaires et vis à rouleaux planétaires
Les boîtiers d'articulation, effecteurs terminaux et engrenages de précision évoqués précédemment appartiennent tous à des composants robotiques déjà produits en volume stable. Ce qui mérite vraiment d'être examiné séparément, c'est la nouvelle génération de pièces apportée par les robots humanoïdes — les modules d'actionneurs linéaires et les vis à rouleaux planétaires inversées. Elles imposent à l'usinage CNC et à la fabrication de précision de composants robotiques sur mesure des exigences assez différentes de celles des robots industriels traditionnels.
Quels signaux Zhenyu Technology a-t-elle divulgués
Dans sa communication investisseurs de décembre 2025, Zhenyu Technology a donné un ensemble d'avancées relativement concrètes : ses modules d'actionneurs linéaires et ses vis à rouleaux planétaires inversées sont déjà en contact direct avec de grands clients étrangers ; auprès des fabricants nationaux de robots humanoïdes, la couverture est quasi complète en fourniture en série, en envoi d'échantillons et en échanges techniques, et certains produits ont déjà été livrés en petite série. La société précise toutefois clairement que cette part de produits représente une proportion relativement faible de son chiffre d'affaires global.
Cette formulation « fait + avertissement sur les risques » mérite attention, car elle dit deux choses à la fois : d'une part, la capacité d'usinage de précision migre effectivement des moules de précision et pièces automobiles vers les pièces robotiques ; d'autre part, cette migration reste à un stade précoce et ne suffit pas encore à en faire un segment de production de masse mature. On s'enthousiasme facilement en lisant « fourniture en série », et on revient à la réalité en lisant « proportion relativement faible du chiffre d'affaires ».
Ce que signifie la communauté technologique
Zhenyu Technology explique elle-même très clairement la logique de migration dans sa communication : les pièces de précision pour robots et la fabrication de moules de précision présentent une communauté technologique en matière de matériaux, de traitement thermique, de procédés de fabrication, de développement d'équipements dédiés, d'assemblage et d'exigences de précision. Autrement dit, la difficulté de pièces comme les vis à rouleaux planétaires ne réside pas dans le fait d'être « spécifiques aux robots », mais dans la capacité à maîtriser de façon stable des procédés de base tels que la rectification des filets, la maîtrise des déformations au traitement thermique et la précision d'assemblage.
C'est aussi pourquoi la capacité d'usinage CNC de composants robotiques sur mesure finit par reposer sur la même chaîne d'ingénierie : choix des matériaux, planification du traitement thermique, répartition des tolérances, solution de bridage, référence de contrôle. Le DFM en amont, la répartition des précisions par fonction et le contrôle CMM évoqués dans les sections précédentes se manifestent de façon plus concentrée sur ce type de pièces, plutôt que par un changement de méthode.
La mesure à garder face à ce type de signaux
La question de savoir si les vis à rouleaux planétaires sont déjà produites en grande série ne peut pas encore recevoir de réponse affirmative sur la base des informations publiques. Il existe une distance évidente entre la livraison en petite série et la fourniture en série, cette dernière impliquant cadence, rendement, courbe de coûts et stabilité de la chaîne d'approvisionnement. Pour les équipes ayant besoin de composants robotiques sur mesure, la démarche de jugement plus réaliste consiste à aligner ses propres besoins en pièces sur la capacité réelle de procédé du fournisseur, plutôt qu'à déduire de l'actualité sectorielle que l'on peut soi-même obtenir immédiatement une capacité aux mêmes spécifications.
La migration des capacités de fabrication de précision est réelle, mais son rythme suit les pièces, pas les actualités. Les exigences des actionneurs linéaires et des vis à rouleaux planétaires en matière d'usinage CNC, de rectification, de traitement thermique et d'assemblage doivent être confirmées pièce par pièce, en revenant aux plans concrets et aux zones de tolérance.
Questions fréquentes : usinage CNC et fabrication de précision de composants robotiques sur mesure
Voici les questions les plus fréquemment posées après la lecture de cet article ; les réponses s'efforcent de fournir des critères de jugement vérifiables plutôt que des promesses. Chaque projet concret doit encore être confirmé point par point avec l'équipe d'ingénierie, selon le plan, les matériaux et les exigences fonctionnelles.
Quels matériaux utilise-t-on généralement pour les boîtiers d'articulation de robots ?
Il n'existe pas de réponse unique ; cela dépend du chemin de charge, du budget de poids et des besoins de dissipation thermique. Dans le secteur, on utilise couramment l'aluminium 6061-T6 ou 7075, en raison de leur bon rapport résistance/poids, de leur usinabilité stable et de leur résistance à l'usure après anodisation ; pour les charges lourdes ou les cas de haute rigidité, on utilise de l'acier inoxydable ou un alliage de titane, mais le temps d'usinage et l'usure des outils augmentent nettement. Les plastiques techniques (comme le POM, le PEEK) sont surtout utilisés pour les articulations à faible charge, les boîtiers de capteurs ou les pièces isolantes. Lors du choix du matériau, vérifiez aussi si les spécifications de brut sont couramment disponibles — les dimensions non standard allongent l'étape d'approvisionnement.
Faut-il resserrer globalement les tolérances des composants robotiques ?
Non, et un resserrement global est généralement la principale cause de dépassement de coûts. La bonne approche consiste à répartir selon la fonction : resserrer les portées de roulements, les surfaces d'appui et les surfaces d'engrènement selon les exigences d'assemblage, et desserrer les surfaces non fonctionnelles et les surfaces esthétiques. Les tolérances typiques d'usinage CNC dans le secteur sont d'environ ±0,025–0,125 mm, les surfaces de précision d'environ Ra 0,4–0,8 µm, les surfaces standard d'environ Ra 1,6–3,2 µm, toutes ces valeurs étant indicatives. Indiquer clairement sur le plan les références et les cotes critiques est plus efficace que d'écrire vaguement « tout à ±0,01 ».
Quels documents faut-il fournir avant un essai de production en petite série ?
Au minimum : un modèle 3D (STEP de préférence), des plans 2D (indiquant les dimensions clés, tolérances, références, exigences de surface), les exigences de matériau et de traitement thermique, la quantité et l'usage (validation de prototype ou test fonctionnel). S'il existe des relations d'assemblage, fournir les pièces d'accouplement ou un plan d'assemblage permet de réduire considérablement les allers-retours de confirmation. En cas de rétro-ingénierie, on peut d'abord réaliser un scan 3D pour obtenir un nuage de points, puis reconstruire le modèle. Plus les informations sont complètes, plus le retour DFM est précis.
Le traitement thermique affecte-t-il les dimensions des pièces de robot ?
Oui. La trempe, le vieillissement, la relaxation des contraintes et autres opérations peuvent introduire des déformations ou des dérives dimensionnelles, en particulier pour les boîtiers à paroi mince, les arbres longs et les pièces de type châssis. La pratique courante consiste à placer le traitement thermique entre l'ébauche et la finition, en laissant un surépaisseur de finition et, si nécessaire, en ajoutant un recuit de relaxation des contraintes. Zhenyu Technology mentionne dans ses informations publiées que les pièces de précision pour robots et les moules de précision présentent une communauté technique en matière de matériaux, de traitement thermique et de procédés de fabrication — ce qui montre aussi que le traitement thermique n'est pas une opération accessoire, mais un maillon de la chaîne de précision. La stabilité des dimensions finales doit être jugée sur la base des données de contrôle après usinage.
Des pièces comme les vis à rouleaux planétaires sont-elles déjà produites en série ?
Les informations publiques actuelles indiquent des signaux précoces, pas une production de masse à grande échelle. Zhenyu Technology indique que son module d'actionneur linéaire et sa vis à rouleaux planétaires inversée sont déjà directement en relation avec un grand client étranger, que les fabricants nationaux de robots humanoïdes couvrent pratiquement tous les besoins en fourniture en série, en envoi d'échantillons et en échanges techniques, et que certains produits sont livrés en petite série, mais que leur part dans le chiffre d'affaires global de l'entreprise reste faible. Les difficultés d'usinage de ces pièces se concentrent sur la rectification des filets, la coaxialité et la stabilité du traitement thermique ; la capacité à livrer de manière stable dépend encore des lignes de production et des capacités de contrôle spécifiques, et il ne faut pas planifier un projet en considérant qu'il s'agit d'une « production de masse mature ».
Key takeaways
- Le conflit central des composants robotiques sur mesure est l'écart entre l'intention de conception et la fabricabilité ; le DFM doit intervenir tôt dans la conception, et non révéler les problèmes après le devis.
- Les pièces de précision typiques d'un robot comprennent les carters d'articulation, les pièces d'actionneur, les effecteurs terminaux, les engrenages, les logements de roulement, les boîtiers de capteurs, les châssis structurels, etc., chacun ayant des points critiques de fabricabilité différents.
- Les tolérances et les traitements de surface doivent être répartis selon la fonction, et non resserrés globalement ; les tolérances CNC typiques du secteur sont d'environ ±0,025–0,125 mm, et les surfaces de précision d'environ Ra 0,4–0,8 µm, toutes deux étant des valeurs de référence à confirmer selon le matériau et la géométrie.
- Les matériaux et les traitements thermiques influent directement sur l'usinabilité, la résistance à l'usure et la stabilité dimensionnelle ; les pièces robotiques et les moules de précision partagent une origine technique commune en matière de matériaux, de traitements thermiques et de procédés.
- Des signaux de livraison en petite série apparaissent déjà pour les actionneurs linéaires de robots humanoïdes, les vis à rouleaux planétaires, etc., mais l'ensemble reste à un stade précoce et ne représente qu'une faible part du chiffre d'affaires des entreprises concernées, à ne pas surinterpréter.



