
En el mecanizado personalizado de carcasas para robots, primero hay que determinar el escenario de uso, no el material
Cuando un robot pasa de ser un modelo de exhibición a utilizarse en servicios interiores, desplazamientos móviles o uso prolongado en exteriores, también cambian las prioridades del entorno: la carcasa debe integrarse en el espacio y resultar aceptable para los usuarios, sin obstaculizar el movimiento, bloquear los sensores ni aumentar la dificultad del mantenimiento. El mecanizado personalizado de carcasas para robots no consiste en elegir primero un material y aplicarlo sin más, sino en definir primero la finalidad, el rango de movimiento, el entorno y la fase de cantidad.
- Robots de exhibición: la prioridad son el contorno, las superficies curvas, las líneas de separación, el color y el acabado superficial; al mismo tiempo, debe controlarse el peso para facilitar el transporte y la instalación.
- Robots móviles de servicio: deben evitarse las ruedas motrices, los mecanismos de dirección y las zonas de colisión, manteniendo ventanas operativas para las cámaras, el radar, los micrófonos y los altavoces.
- Robots para funcionamiento en exteriores: además de la protección estructural, deben evaluarse el material y el tratamiento superficial teniendo en cuenta la exposición solar, la lluvia, el polvo, los cambios de temperatura y el método de mantenimiento en las instalaciones.
- Escenarios de interacción persona-robot: los botones de parada de emergencia, los puertos de carga, las puertas de acceso y los bordes expuestos deben ser fáciles de accionar; la forma de la carcasa no debe aumentar el riesgo de atrapamiento, colisión o activación accidental.
Por lo tanto, durante la confirmación de requisitos deben organizarse simultáneamente el campo de visión de las cámaras y el radar, el recorrido del cableado, las salidas de disipación térmica, los puntos de montaje, la envolvente de las articulaciones y la dirección de desmontaje y montaje. La carcasa también suele tener que coordinarse con los soportes internos, las ventanas transparentes y las puertas de acceso para mantenimiento y, cuando sea necesario, dividirse en varias unidades de fabricación. Solo cuando estas interfaces y restricciones estén suficientemente definidas será adecuado comparar rutas de fabricación de carcasas para robots, como la impresión 3D, el CNC, la chapa metálica, el replicado o el moldeo por inyección.
¿Qué estructuras suelen ser necesarias en el mecanizado personalizado de carcasas para robots?
La carcasa de un robot no es una única “cubierta”, sino un sistema de interfaces compuesto por cubiertas exteriores, estructuras de montaje, ventanas para sensores, componentes de mantenimiento y canales para el cableado. El mecanizado personalizado de carcasas para robots debe comenzar separando estas funciones y, después, determinar qué partes pueden compartir material y proceso.
Estructuras de apariencia y montaje para el mecanizado personalizado de carcasas para robots
Las cubiertas de gran superficie curva cumplen principalmente funciones estéticas, de protección y de separación; las placas de montaje, los soportes internos y las interfaces del motor prestan mayor atención a las referencias, la posición de los orificios y la rigidez. No es necesario fabricar ambas como una sola pieza. Cuando sea necesario, la carcasa exterior, las placas de montaje mecanizadas por CNC, el bastidor de chapa metálica y las ventanas transparentes pueden fabricarse por separado y conectarse mediante tornillos, clips o insertos. Esto facilita el montaje y el mantenimiento, pero las líneas de unión, los desniveles y la rigidez de las conexiones deben diseñarse con antelación.
Aberturas e interfaces de mantenimiento en el mecanizado personalizado de carcasas para robots
- Ventana de sensores: confirme el campo de visión de las cámaras y los radares, así como si el material y la posición de la ventana bloquean la señal.
- Interfaces de operación: reserve aberturas para el paro de emergencia, el puerto de carga, la pantalla, el micrófono y el altavoz, y verifique el espacio de operación.
- Holguras de movimiento: compruebe la envolvente de movimiento de los conjuntos de ruedas, las articulaciones, las bielas y las puertas de los compartimentos a lo largo de todo su recorrido.
- Estructura de mantenimiento: determine la dirección de desmontaje y montaje, la accesibilidad de los elementos de fijación, el ángulo de apertura de las puertas de los compartimentos y la trayectoria de sustitución de las piezas.
- Tendido interno de cables: deje un margen suficiente para la curvatura de los mazos de cables y evite aplastamientos, estiramientos o roces con las piezas móviles.
Antes de solicitar un presupuesto o crear el modelo, se recomienda preparar las dimensiones generales, los puntos de montaje internos, el rango de movimiento, la posición de los sensores, la secuencia de desmontaje y las líneas de unión permitidas. El resultado estético final depende de las referencias, la posición de los orificios y las tolerancias de montaje; el proceso de fabricación no puede determinarse basándose únicamente en una imagen renderizada.
Cómo elegir el proceso de mecanizado de carcasas para robots: impresión 3D, CNC, chapa metálica, replicado e inyección
No existe un proceso universalmente óptimo para el mecanizado personalizado de carcasas para robots. Primero deben evaluarse las dimensiones, la complejidad de las superficies curvas, los detalles, la rigidez, la fase y cantidad de producción, el entorno de uso y los requisitos de acabado superficial; después se decide si es necesario fabricar las piezas por separado. Las cubiertas exteriores, las superficies de montaje de precisión, los bastidores internos y las puertas de mantenimiento tampoco tienen por qué fabricarse con el mismo proceso.
| Proceso | Aplicaciones adecuadas | Limitaciones y aspectos clave de verificación |
|---|---|---|
| Impresión 3D | Prototipos de la forma exterior, comprobación estructural y revisiones frecuentes del diseño | Es necesario comprobar las líneas de capa, la anisotropía, el posprocesado, las roscas y la resistencia de las conexiones. |
| Mecanizado CNC | Placas de montaje, piezas de interfaz y carcasas parciales dimensionalmente estables | Las superficies curvas grandes y complejas pueden requerir dividir las piezas, planificar el amarre o combinar otros procesos; deben confirmarse especialmente las referencias, la accesibilidad de la herramienta y las superficies de montaje. |
| Mecanizado de chapa metálica | Carcasas, soportes y bastidores internos | Deben tenerse en cuenta el espesor de la chapa, el orden de plegado, los radios, la deformación por soldadura y el tratamiento de los bordes expuestos. |
| Moldeo por vacío | Replicación en pequeñas cantidades una vez estabilizado el diseño | Es necesario evaluar la línea de partición, el desmoldeo, la uniformidad de la superficie y la repetibilidad entre lotes. |
| Moldeo por inyección | Producción repetitiva una vez congelado el diseño | En la fase inicial deben comprobarse el ángulo de desmoldeo, el espesor de pared, las nervaduras, la compuerta, la contracción y la estructura del molde. |
| FRP o espuma con recubrimiento | Carcasas grandes y ligeras para exhibición o diseño | Las conexiones, los refuerzos locales, el ensamblaje, el acabado superficial y las reparaciones posteriores deben validarse por separado. |
Por ejemplo, en un robot móvil de servicio se puede utilizar la impresión 3D para confirmar rápidamente el campo de visión de las cámaras y el despeje del conjunto de ruedas, y después mecanizar las interfaces de montaje mediante CNC para obtener referencias de ensamblaje más estables. Si la carcasa es de grandes dimensiones, dividirla en piezas puede facilitar la sujeción, el transporte y el mantenimiento, pero aumentará los requisitos de diseño de las juntas y las conexiones. Las dimensiones aplicables indicadas en las páginas de los procesos correspondientes pueden variar desde el orden de centímetros hasta varios metros; solo deben considerarse ejemplos de clasificación de proveedores y no sustituyen la evaluación específica del proyecto. La selección final debe determinarse conjuntamente en función de las dimensiones, la cantidad, el entorno y los requisitos superficiales.
De los datos 3D al prototipo: proceso de seis pasos para el mecanizado personalizado de carcasas de robots
El mecanizado personalizado de carcasas de robots no debe comenzar por «¿qué material elegir?», sino por las interfaces, el movimiento y el entorno de uso. Avanzar según la secuencia entrada—procesamiento—salida puede reducir los retrabajos causados por las líneas de partición, los elementos de fijación inaccesibles y el desplazamiento de las ventanas de los sensores.
- [object Object]
- [object Object]
- [object Object]
- [object Object]
- [object Object]
- [object Object]
En un proyecto típico, la cubierta superior de un robot móvil de servicios puede necesitar simultáneamente dejar espacio para el conjunto de ruedas, conservar el campo de visión de la cámara y permitir que el personal de mantenimiento la retire rápidamente. En este caso, la división de la carcasa en piezas y el método de conexión suelen ser más importantes que perseguir simplemente una superficie completamente continua.
Una vez montado el prototipo en el robot, ¿qué debe verificarse en el mecanizado de la carcasa del robot?
El prototipo fabricado a medida de la carcasa del robot no debe evaluarse únicamente a partir de los renders ni mediante una inspección visual independiente. Después de montarlo en el equipo real, debe confirmarse que la carcasa no limite el movimiento, obstruya los sensores ni dificulte el mantenimiento y la disipación térmica. Se recomienda dividir la validación en cinco grupos: montaje, movimiento, funcionalidad, mantenimiento y acabado superficial, y registrar la ubicación del problema, el estado del movimiento y el método de retrabajo.
Comprobación de interferencias estáticas y dinámicas en el mecanizado de la carcasa del robot
- Montaje estático: comprobar la posición de los orificios, las superficies de referencia, la accesibilidad de los elementos de fijación y la secuencia de desmontaje y montaje de la cubierta superior, los paneles laterales y las puertas de acceso.
- Movimiento en todo el recorrido: hacer funcionar las articulaciones, el conjunto de ruedas o el mecanismo de elevación dentro de su rango real, y observar si se producen golpes contra la carcasa, atrapamiento de cables o tirones en los elementos de conexión.
- Funcionalidad de las interfaces: confirmar que los marcos no obstruyan el campo de visión de la cámara ni del radar, y que las posiciones del micrófono, el altavoz, la parada de emergencia y el puerto de carga correspondan con sus respectivas aberturas.
- Entorno interno: comprobar que haya suficiente holgura para el curvado de los mazos de cables y que los conductos de aire y las salidas de ventilación estén despejados; cuando sea necesario, programar una observación del aumento de temperatura después de un funcionamiento continuo.
- Calidad visual: revisar la uniformidad de las líneas de separación, los desniveles, la posición de los orificios, el color, la textura y el acabado posterior. Después de una colisión leve, también deben comprobarse posibles holguras en la carcasa, los clips y los puntos de montaje.
Una situación típica de proyecto es la siguiente: el robot móvil de servicios debe dejar espacio para el conjunto de ruedas, conservar el campo de visión de la cámara y permitir que el personal de mantenimiento retire primero la cubierta superior para acceder a los mazos de cables internos. Si, después de abrir la puerta de acceso, esta sigue golpeando el soporte, o si la carcasa bloquea los elementos de fijación, el diseño exterior puede estar aprobado, pero el proceso de mecanizado de la carcasa del robot aún deberá modificarse.
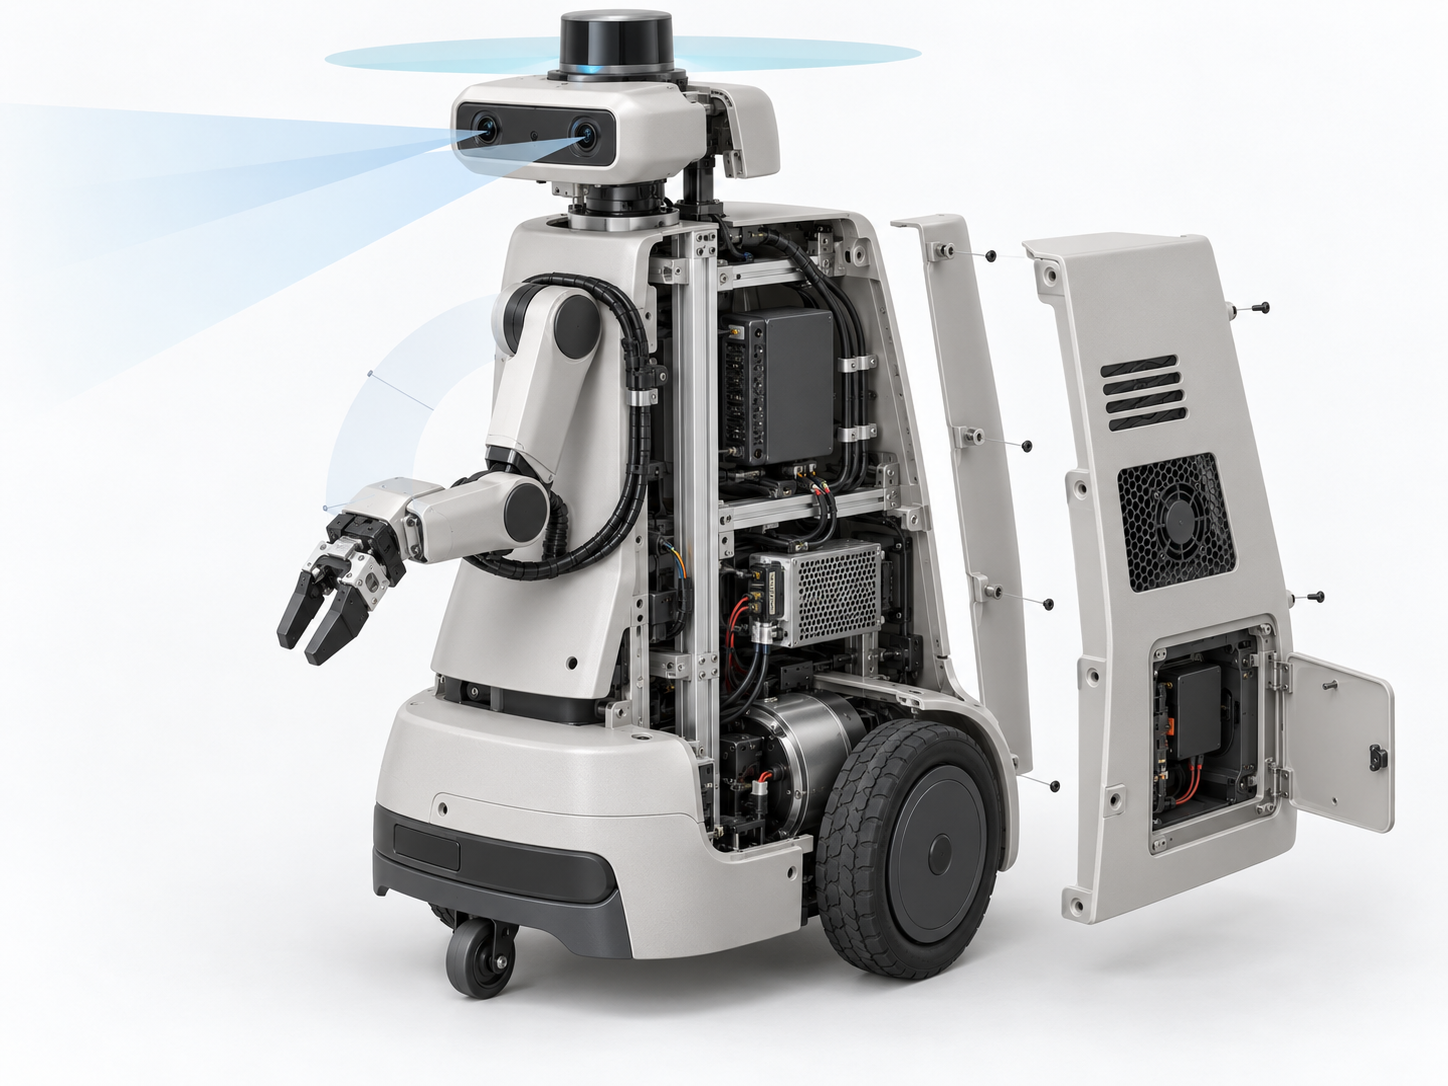
En aplicaciones exteriores o de funcionamiento prolongado, también deben programarse validaciones de resistencia a la intemperie, impactos, riesgo de entrada de agua y durabilidad superficial según el entorno real. El nombre del material por sí solo no puede sustituir las conclusiones de las pruebas; en última instancia, los resultados del montaje en el equipo real, del funcionamiento en todo el recorrido y de la validación en el entorno de uso determinarán si se procede al mecanizado personalizado de la carcasa del robot en pequeñas series.
Cómo gestionar la división en piezas, los moldes y la uniformidad en el mecanizado personalizado de carcasas de robots en pequeñas series
Al pasar de un prototipo unitario a una producción de pequeñas series, el objetivo del mecanizado personalizado de la carcasa del robot cambia de «si es posible fabricar la forma» a «si es posible montar de forma estable, entregar repetidamente y facilitar el mantenimiento». Mientras el diseño siga modificándose con frecuencia, deben conservarse una división en piezas y conexiones atornilladas que faciliten las modificaciones; cuando la estructura sea básicamente estable pero la cantidad sea limitada, pueden evaluarse el mecanizado CNC, la impresión 3D, la reproducción mediante moldes de silicona al vacío o una combinación de procesos; solo cuando las interfaces, el aspecto y los requisitos del material estén suficientemente definidos será adecuado valorar si la inyección y la inversión en moldes son razonables.
División en piezas y control de la uniformidad en el mecanizado personalizado de carcasas de robots
Una carcasa grande no tiene por qué fabricarse como una sola pieza. Una división adecuada puede mejorar la sujeción, el transporte y el mantenimiento, y también permite que las piezas de recubrimiento exterior, las placas de montaje y los soportes internos adopten procesos más adecuados en cada caso. Sin embargo, las líneas de separación afectan a la continuidad visual, mientras que la transferencia de referencias puede provocar desviaciones acumuladas en la posición de los orificios y las superficies de montaje. En el proyecto debe confirmarse con antelación lo siguiente:
- Si las líneas de separación evitan las principales superficies visibles, las ventanas de los sensores y las zonas de colisión frecuente;
- Si los tornillos, clips e insertos pueden reutilizarse y si las herramientas tienen suficiente acceso;
- Si son necesarios calibres de inspección, comparaciones con muestras o registros dimensionales de las interfaces críticas;
- Cómo confirmar el color, la textura y el recubrimiento entre distintos lotes, y si las piezas de reparación pueden coincidir con las originales.
Una situación típica de proyecto es la siguiente: un robot móvil de servicio necesita retirar la cubierta superior para realizar el mantenimiento de la batería, evitando al mismo tiempo la cámara y el conjunto de ruedas. En este caso, antes de iniciar la producción de lotes pequeños deben validarse conjuntamente la línea de unión de la cubierta superior, los pasadores de posicionamiento, la secuencia de los elementos de fijación y la holgura del cableado. El proceso final sigue dependiendo del grado de definición del diseño, la fase de producción, las dimensiones, los requisitos superficiales y el método de transporte; no puede evaluarse únicamente en función del precio unitario o del efecto visual.
Qué información se debe proporcionar para solicitar un presupuesto de mecanizado personalizado de carcasas de robots
En la documentación para solicitar un presupuesto de mecanizado personalizado de carcasas de robots, lo importante no es una simple imagen renderizada del aspecto exterior, sino información de ingeniería que explique el escenario de uso, las interfaces, el movimiento y los requisitos de aceptación. Cuanto más se aproxime la documentación al estado real de montaje, más fácil será para el fabricante evaluar la división de piezas, las referencias, los materiales y el proceso.
Lista de información para el mecanizado personalizado de carcasas de robots
- Dimensiones exteriores generales y peso del robot, así como la ubicación del chasis, las articulaciones, los conjuntos de ruedas y los puntos de montaje internos.
- Datos 3D del aspecto exterior, planos 2D de las interfaces o esquemas de la estructura interna; deben indicarse los taladros, las referencias y las superficies de montaje que deban mantenerse.
- Ubicación y requisitos de las aberturas de la cámara, el radar, la pantalla, el micrófono, el altavoz, el botón de parada de emergencia, el puerto de carga y otros componentes.
- Rango de movimiento de las articulaciones y los conjuntos de ruedas, envolvente de recorrido completo, trazado del cableado, holgura para la flexión y zonas en las que puedan producirse colisiones.
- Aberturas de ventilación, conductos de aire, tapas de mantenimiento, elementos de fijación y dirección de desmontaje y montaje; debe indicarse qué componentes requieren sustitución o mantenimiento frecuentes.
- Entorno de uso, cantidad prevista y fase del proyecto, como prototipo estético, prototipo funcional, producción piloto de lotes pequeños o producción repetitiva.
- Líneas de división aceptables, color, textura, tratamiento superficial y método para determinar los defectos de apariencia.
- Puntos clave de aceptación, incluidos los juegos de montaje, el campo de visión de los sensores, las interferencias de movimiento, el funcionamiento de las tapas, la protección del cableado y la uniformidad superficial.
Si todavía no se dispone de datos 3D completos, pueden proporcionarse inicialmente fotografías del producto físico, dimensiones clave, uso previsto del robot, esquemas de las interfaces internas y los componentes que deben evitarse. Sin embargo, esta información normalmente solo sirve para una evaluación preliminar; la fabricabilidad final debe confirmarse combinando los datos 3D, las referencias, las tolerancias, los materiales y el proceso específico. Una carcasa compleja tampoco tiene por qué mecanizarse como una sola pieza: las cubiertas exteriores, las placas de montaje, las ventanas transparentes y los soportes internos pueden requerir diseños independientes.
Primero definir las interfaces y después seleccionar el proceso de la carcasa del robot
En la práctica, se recomienda definir primero el escenario de uso, los puntos de montaje, el rango de movimiento y la ubicación de los sensores, y después solicitar al fabricante que evalúe la división de piezas, los materiales, el proceso y el plan de validación. No debe determinarse la ruta de fabricación basándose únicamente en una imagen renderizada; si el diseño exterior entra en conflicto con el desmontaje, la disipación térmica o la envolvente de movimiento, el retrabajo posterior suele extenderse desde el diseño de la carcasa hasta la estructura interna.
Preguntas frecuentes sobre el mecanizado personalizado de carcasas de robots
El mecanizado personalizado de carcasas de robots no puede evaluarse únicamente a partir de una imagen del aspecto exterior. La selección de materiales, división de piezas, interfaces y procesos normalmente debe determinarse considerando conjuntamente el escenario de uso, la estructura interna, la fase de producción, la cantidad y los resultados de la validación con el equipo real.
¿La carcasa del robot debería fabricarse íntegramente mediante el mismo proceso?
Por lo general, no es necesario. Las cubiertas exteriores, las placas de montaje de precisión, las ventanas de los sensores, los soportes internos y las tapas de mantenimiento cumplen funciones diferentes, por lo que puede considerarse el uso independiente de impresión 3D, CNC, chapa metálica u otros procesos de conformado. La decisión final depende de las dimensiones, la precisión de las interfaces, el peso, la cantidad y los requisitos superficiales.
¿Por qué, durante la fase de prototipo, se debe priorizar la validación del montaje en la máquina real en lugar de limitarse a observar la apariencia?
Los modelos de apariencia no permiten detectar suficientemente problemas como interferencias entre articulaciones, obstrucciones del campo de visión de los sensores, flexión de los mazos de cables, inaccesibilidad de las puertas de los compartimentos o cobertura de las salidas de disipación térmica. El prototipo de mecanizado personalizado de la carcasa del robot debe instalarse cuanto antes en la máquina real para comprobar el movimiento en todo el recorrido, la secuencia de desmontaje y montaje, y las interfaces clave.
¿Cuándo se puede considerar el moldeo por vacío o el moldeo por inyección?
Cuando la apariencia y la estructura ya son relativamente estables y se necesita realizar un número reducido de copias, se puede considerar el moldeo por vacío; cuando el diseño está congelado, se requiere un moldeo repetitivo y se presta atención a la uniformidad de la apariencia, se puede evaluar el moldeo por inyección. Ambos procesos dependen de la fase de producción y la cantidad, el diseño de la línea de partición y los ángulos de desmoldeo, los requisitos del material y la razonabilidad de la inversión en el molde.
Cuando no se dispone de datos 3D completos, ¿qué información debe proporcionarse primero para el mecanizado personalizado de la carcasa del robot?
Se pueden proporcionar inicialmente fotografías generales del robot, las dimensiones exteriores clave, los puntos de montaje internos, el rango de movimiento de las articulaciones o los conjuntos de ruedas, la ubicación de los sensores, los requisitos de los orificios, el entorno de uso, la cantidad prevista y el acabado superficial. No obstante, el proveedor de mecanizado aún debe combinar los datos 3D posteriores, las referencias, las tolerancias y la confirmación del proceso para verificar la fabricabilidad; no es posible determinar la solución basándose únicamente en una imagen renderizada.
Key takeaways
- En el mecanizado personalizado de carcasas para robots, primero deben confirmarse el escenario de uso, la envolvente de movimiento, las interfaces internas y el método de mantenimiento, y después decidir el material y el proceso.
- Por lo general, la carcasa debe dividirse en cubiertas, estructuras de montaje, ventanas para sensores, puertas de acceso, canales para el cableado y zonas de despeje de las articulaciones.
- La impresión 3D es adecuada para realizar modificaciones rápidas; el CNC, para obtener estabilidad dimensional e interfaces de precisión; la chapa metálica, para paneles y soportes; y el replicado o el moldeo por inyección deben evaluarse en función de la cantidad y del grado de congelación del diseño.
- La validación del prototipo debe cubrir el movimiento en todo el recorrido, el campo de visión de los sensores, la secuencia de montaje, el cableado, la disipación térmica, las colisiones y la calidad superficial.
- Al solicitar un presupuesto, deben prepararse las dimensiones generales del robot, los datos 3D o 2D, los puntos de montaje, el rango de movimiento, la posición de los sensores, la fase y la cantidad, así como el entorno de uso.



