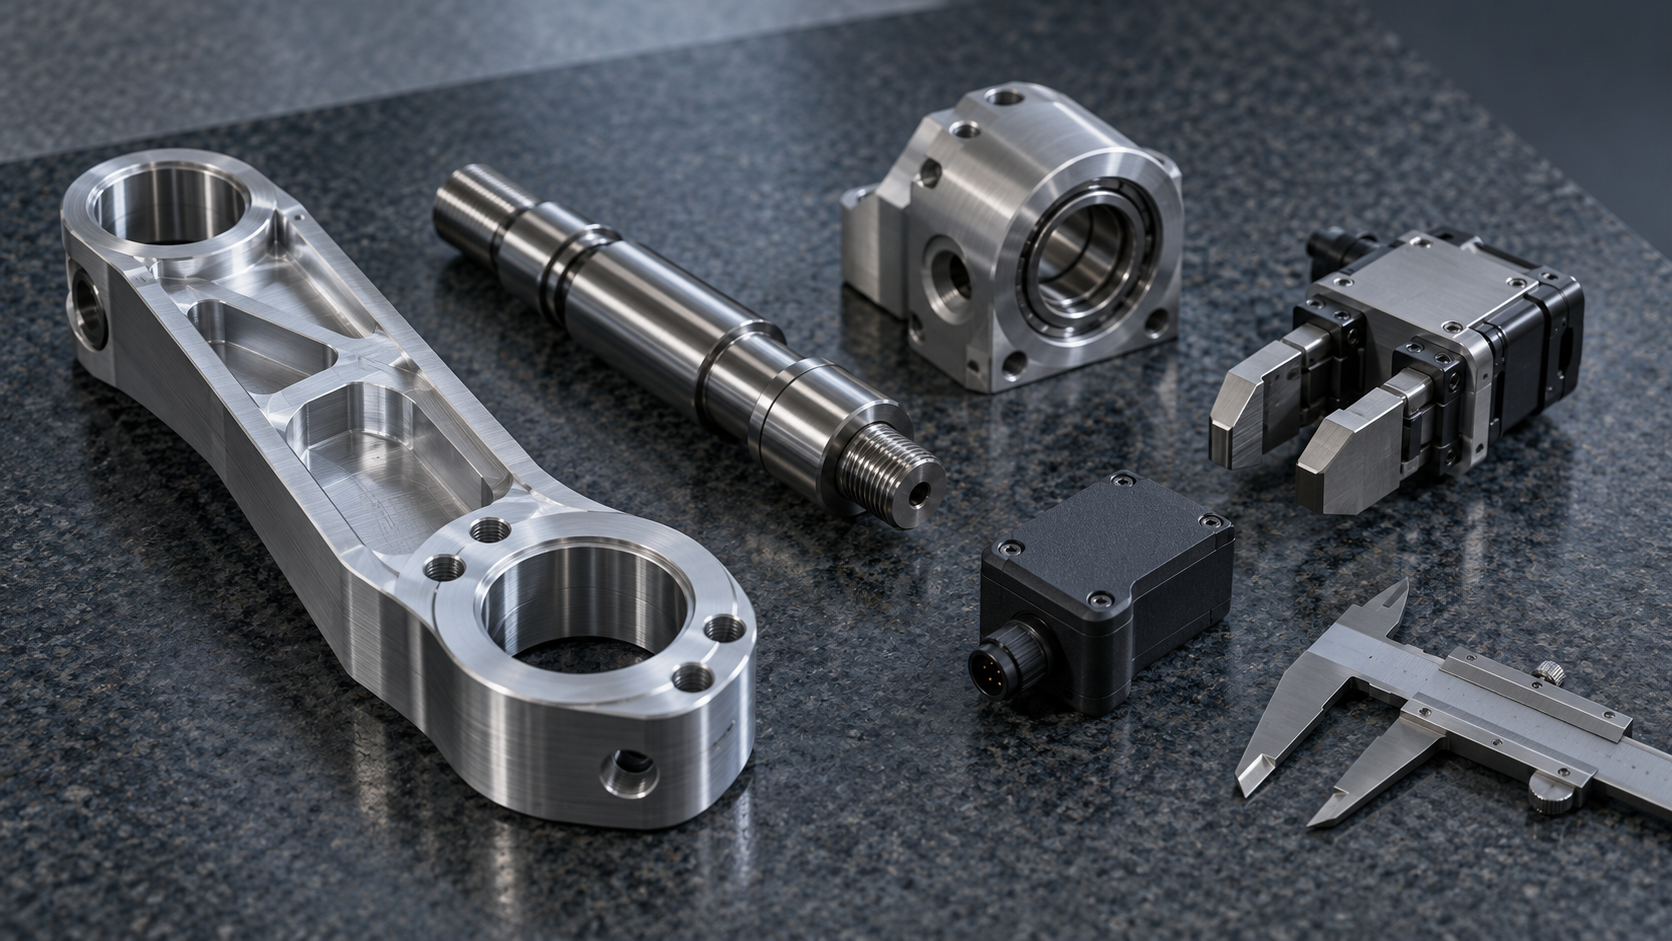
¿Qué piezas típicas incluye el mecanizado de piezas robóticas? Clasificación inicial por función y forma
Si todas son piezas robóticas, ¿por qué sus rutas de mecanizado pueden ser completamente diferentes? Una placa de conexión de un brazo robótico normalmente requiere varias superficies de montaje, orificios de posicionamiento y cavidades de aligeramiento; un eje de precisión se centra en las superficies de revolución, las zonas de ajuste y la coaxialidad; una pinza terminal debe equilibrar la rigidez de sujeción, el peso y la posición de los orificios de montaje; mientras que una carcasa de sensor presta más atención a la estructura de protección, el paso de cables y la ubicación de las interfaces. Todas sirven al movimiento del robot, pero sus condiciones de carga, geometrías y superficies funcionales no son iguales.

Por lo tanto, el mecanizado de piezas robóticas no debe comenzar por “elegir qué máquina utilizar”, sino por confirmar la función de la pieza dentro del sistema. Los brazos robóticos, las bases y las carcasas de articulaciones suelen incluir planos, patrones de orificios, superficies curvas y características de posicionamiento en múltiples caras; para piezas de revolución como ejes y casquillos, normalmente se considera primero el torneado; en el caso de engranajes, alojamientos de rodamientos y carcasas de reductores, también deben tenerse en cuenta el engrane, el montaje y las referencias relativas. Los efectores finales y las fijaciones personalizadas pueden fabricarse mediante fresado, fabricación aditiva o procesos combinados, según la carga, el peso, el volumen de producción y la complejidad estructural.
Al evaluar el proceso, las referencias funcionales son más importantes que el nombre de la pieza. En las zonas que requieren un movimiento estable y repetitivo, los aspectos prioritarios pueden ser la relación de posición entre los alojamientos de rodamientos, las superficies de montaje y los orificios de posicionamiento, en lugar de aplicar a todas las superficies la misma banda de tolerancia. El punto de partida del mecanizado de piezas robóticas consiste en distinguir las superficies sometidas a carga, las superficies de ajuste en movimiento, las interfaces de montaje y las zonas no críticas aceptables, y después determinar la ruta combinando el material, la cantidad y el método de inspección. Solo así puede lograrse un equilibrio fabricable entre rigidez, alineación, resistencia al desgaste y peso.
¿Qué métodos de mecanizado son adecuados para cada tipo de pieza robótica?
El mecanizado de piezas robóticas no comienza asignando una máquina concreta, sino analizando primero la forma de la pieza, las condiciones de carga, el volumen de producción y los requisitos de montaje. Las placas de conexión de brazos robóticos, las bases y las carcasas de articulaciones suelen incluir planos, patrones de orificios, superficies curvas y múltiples superficies de montaje; el fresado CNC es adecuado para mecanizar estas características a partir de bloques de metal o plástico de ingeniería. Si la relación de posición entre varias caras es importante, durante la revisión del proceso deben analizarse especialmente la sujeción y la transformación de referencias.
Mecanizado de piezas robóticas: cómo elegir entre fresado, torneado y mecanizado de cinco ejes
Para piezas de revolución simétricas, como ejes, casquillos y pasadores, normalmente se considera primero el torneado, y posteriormente se programan las operaciones adicionales según características como chaveteros, orificios transversales u orificios en las caras extremas. El mecanizado de cinco ejes es adecuado para piezas con superficies curvas continuas, numerosos orificios inclinados o en las que se desea reducir el número de sujeciones. Sin embargo, no todas las piezas robóticas necesitan mecanizado de cinco ejes; si una fijación de tres o cuatro ejes bien diseñada permite establecer las referencias de forma estable, aumentar ciegamente el número de ejes puede incrementar la complejidad de la programación, la sujeción y la inspección.
Mecanizado de piezas robóticas: los límites entre la impresión 3D, la fabricación de chapa metálica y el moldeo por inyección
Para soportes complejos y ligeros, prototipos de carcasas y piezas de validación de lotes pequeños, se puede evaluar la impresión 3D, especialmente cuando se requieren modificaciones rápidas de la geometría; sin embargo, al entrar en etapas que exigen capacidad de carga, resistencia al desgaste o mayor estabilidad dimensional, todavía es necesario volver a comparar el CNC u otros procesos. Las cubiertas de chapa delgada, los soportes y las cajas pueden fabricarse mediante procesos de chapa metálica, formando la estructura mediante corte, doblado y soldadura. Para carcasas de plástico de grandes volúmenes, normalmente se evalúa el moldeo por inyección, siempre que la pieza tenga un espesor de pared razonable, una dirección de desmoldeo adecuada y condiciones apropiadas de separación del molde. En otras palabras, una forma compleja no es necesariamente adecuada para la fabricación aditiva, y el aumento del volumen de producción no significa que todas las estructuras deban pasar de inmediato a la fabricación de moldes.
¿Por qué se utiliza habitualmente el mecanizado CNC para las piezas robóticas?
El mecanizado CNC se utiliza habitualmente para las piezas robóticas no solo porque ofrece «alta precisión», sino también porque permite mecanizar directamente metales o plásticos de ingeniería según la función estructural, manteniendo una buena uniformidad dimensional en producciones pequeñas, piezas personalizadas y múltiples rondas de iteración. Las placas de conexión de los brazos robóticos, las carcasas de las articulaciones y las bases de montaje suelen incluir planos, patrones de agujeros, escalones y superficies curvas locales, por lo que son adecuadas para el fresado CNC; las piezas como ejes de precisión, casquillos y pasadores se aproximan más a cuerpos de revolución y normalmente se consideran primero para el torneado. Cuando existen características complejas en varias caras o es necesario reducir el número de amarrados, se evalúa entonces el mecanizado de cinco ejes, en lugar de asumir por defecto que deben utilizarse más ejes.
El valor del mecanizado de piezas robóticas reside en las relaciones entre referencias
El resultado del mecanizado de piezas robóticas también depende del sistema de amarre y de las referencias. El desplazamiento de la posición de los agujeros respecto a la superficie de montaje, la relación de coaxialidad entre el alojamiento del rodamiento y la cara extrema, y la distancia entre varios agujeros de posicionamiento afectan al montaje final y a la repetibilidad del movimiento. Si la pieza requiere varios volteos, la transferencia de referencias puede acumular errores; un amarre adecuado ayuda a mecanizar de forma continua las superficies críticas. Durante la revisión de ingeniería, la precisión dimensional, la precisión de posición, la repetibilidad, la rugosidad superficial y el ajuste de montaje deben evaluarse por separado. Las piezas estructurales convencionales no necesitan necesariamente el mismo nivel de tolerancia que los alojamientos de rodamientos, las superficies de ajuste de las articulaciones o las piezas relacionadas con engranajes.
El mecanizado de piezas robóticas debe adaptarse al material y al ritmo de iteración
El fresado y el torneado CNC son adecuados para obtener piezas personalizadas a partir de placas, barras o bloques. Los materiales pueden seleccionarse entre categorías como aleaciones de aluminio, acero, acero inoxidable y plásticos de ingeniería, pero la decisión no puede desvincularse de la carga, la rigidez, el peso, la resistencia al desgaste y el entorno de trabajo. Para prototipos y producciones pequeñas, el CNC suele facilitar la modificación rápida de los planos y la reutilización de las estrategias de mecanizado; las estructuras complejas y ligeras también pueden validarse primero mediante impresión 3D antes de decidir si se transforman en CNC u otro proceso de producción en serie. La anodización, el galvanizado, la pintura o el tratamiento térmico también deben responder a objetivos de resistencia al desgaste, resistencia a la corrosión, fricción o apariencia, y no considerarse pasos predeterminados del mecanizado de piezas robóticas.
¿Qué características geométricas del diseño de piezas robóticas son más propensas a aumentar la dificultad de mecanizado?
La dificultad del mecanizado de piezas robóticas a menudo no reside en la complejidad de la forma en sí, sino en que la herramienta no pueda acercarse de manera estable, la pieza carezca de soporte o las referencias críticas se desplacen después de varios amarrados. En la revisión del diseño debe preguntarse primero: ¿esta característica cumple una función relacionada con la carga, el montaje, el guiado de cables o el movimiento? Si no tiene una función clara, la geometría compleja normalmente solo aumentará los riesgos de mecanizado e inspección.
Cavidades profundas, radios y agujeros profundos en el mecanizado de piezas robóticas
Las cavidades profundas y estrechas limitan el diámetro de la herramienta y la longitud de salida. Cuanto más delgada sea la herramienta y mayor sea su longitud de salida, menor suele ser su rigidez, mientras que la evacuación de virutas también se vuelve más difícil, lo que facilita la aparición de vibraciones, desgaste de la herramienta e inestabilidad dimensional en las paredes de la cavidad. Un radio interior demasiado pequeño también puede obligar al fabricante a utilizar herramientas más pequeñas, aumentando el número de pasadas y la dificultad de inspección. Si la estructura lo permite, se puede aumentar el radio o diseñar una ranura de alivio accesible para la herramienta en las esquinas. En los agujeros profundos deben considerarse simultáneamente la evacuación de virutas durante el taladrado, la desviación del eje del agujero y la medición posterior; no basta con indicar únicamente un diámetro en el modelo.
Cómo afectan las paredes delgadas y las características en múltiples ángulos al mecanizado de piezas robóticas
Las piezas de pared delgada pueden deformarse bajo el efecto de las fuerzas de corte y de amarre, y volver a recuperar su forma después de liberar la carga; un espesor de pared insuficiente también amplifica las vibraciones, haciendo inestables los resultados de planitud, perfil y posición de los agujeros. Durante el amarre debe conservarse un soporte suficiente y, cuando sea necesario, ajustarse el orden de mecanizado para evitar debilitar primero la pieza antes de mecanizar las superficies críticas. Las superficies inclinadas, los agujeros inclinados y las características en múltiples caras que no tengan una justificación funcional aumentarán la dificultad del posicionamiento angular, la transferencia de referencias y el diseño de los útiles de inspección. En el mecanizado de piezas robóticas, más ángulos no significa necesariamente mayor nivel tecnológico: priorizar la accesibilidad de la herramienta, unas referencias claras y el mecanizado continuo de las superficies críticas suele ser más fiable que buscar formas complejas.
Aspectos clave del mecanizado de piezas robóticas para articulaciones, reductores y efectores finales
El mecanizado de piezas robóticas no puede aplicar la misma lógica de precisión a todos los componentes. Las carcasas de las articulaciones, los ejes de precisión, las piezas relacionadas con engranajes y las pinzas de los efectores finales cumplen funciones diferentes, por lo que también difieren las dimensiones, referencias y superficies que realmente deben controlarse. Al evaluar el resultado del mecanizado, la pieza debe situarse dentro de la cadena de rodamientos, reductores, montaje y detección del movimiento, en lugar de observar únicamente si una dimensión concreta se ha «fabricado con gran precisión».
Mecanizado de piezas robóticas para carcasas de articulaciones y alojamientos de rodamientos
En las carcasas de las articulaciones y los alojamientos de rodamientos, normalmente se presta especial atención a los alojamientos de los rodamientos, las superficies de montaje, los agujeros de posicionamiento y la posición relativa entre los patrones de agujeros. Que el tamaño del agujero del rodamiento sea conforme no significa que el conjunto vaya a funcionar de forma estable; también son importantes la coaxialidad del agujero, la perpendicularidad entre la cara extrema y el eje del agujero, así como los errores de posición entre las distintas referencias de montaje. La ruta de mecanizado debe organizar los amarres en torno a las referencias principales para reducir las transferencias innecesarias de referencias. En el caso de carcasas con cavidades profundas y paredes delgadas, también deben evaluarse las deformaciones causadas por las fuerzas de corte y de amarre, y los planos deben distinguir entre las dimensiones funcionales y las dimensiones exteriores convencionales.
Mecanizado de piezas robóticas para ejes de precisión, engranajes y componentes relacionados con reductores
Para los ejes de precisión y las piezas tipo casquillo, normalmente se considera primero el torneado y, posteriormente, se organizan operaciones como el fresado según las características de las ranuras de chaveta, las posiciones de los agujeros o las caras extremas. Los aspectos clave no son únicamente las dimensiones del diámetro exterior, sino también la precisión de rotación, la holgura de ajuste, el posicionamiento mediante hombros del eje, el estado superficial y los requisitos de resistencia al desgaste. En las piezas relacionadas con engranajes o reductores también deben considerarse simultáneamente la relación de engrane, las referencias de montaje y el estado del material; aunque un perfil de diente o una posición de agujero individual cumpla, una coaxialidad insuficiente durante el montaje puede seguir provocando ruido, holgura o errores de movimiento. Las tolerancias concretas, el tratamiento térmico y el tratamiento superficial no pueden determinarse sin tener en cuenta la carga, la velocidad de giro, la lubricación y el plan de inspección.
Los efectores finales y los utillajes ponen mayor énfasis en el peso, la rigidez, las superficies de sujeción, las posiciones de los orificios de montaje y la facilidad para cambiar de formato. La reducción de peso no puede equipararse simplemente a reducir el espesor de las paredes, ya que esto podría disminuir la rigidez de sujeción o provocar vibraciones. En el caso de las carcasas de sensores, primero deben confirmarse la interfaz de montaje, la estructura de protección, el canalado de los cables y el entorno de trabajo; los requisitos de protección, estanqueidad o aislamiento deben definirse claramente durante la fase de diseño de los planos y selección de materiales. Por tanto, la clave del mecanizado de piezas robóticas no consiste en perseguir tolerancias extremas en todas las superficies, sino en asignar los requisitos de mecanizado en torno a las referencias de montaje, las relaciones de movimiento y los métodos de inspección.
¿Cómo equilibrar la precisión, la rigidez, el peso y el coste en el mecanizado de piezas robóticas?
En el mecanizado de piezas robóticas no se debe especificar primero el material y después exigir que todas las dimensiones utilicen el mismo conjunto de tolerancias. Las aleaciones de aluminio, el acero, el acero inoxidable y los plásticos de ingeniería son solo categorías candidatas; la selección final debe considerar la carga, la rigidez, el peso, la resistencia al desgaste, la resistencia a la corrosión, las condiciones de fricción y el entorno de trabajo. Una carcasa de articulación puede requerir controlar el peso y mantener la estabilidad de las superficies de montaje, mientras que un eje de precisión presta mayor atención al giro, el ajuste y la resistencia al desgaste. En cambio, una carcasa de sensor puede priorizar la protección, el aislamiento o el canalado de los cables.
El volumen de producción y la fase de iteración también modifican la ruta de proceso. Para prototipos y piezas de lotes pequeños, normalmente resulta más adecuado evaluar primero el mecanizado CNC o la impresión 3D: el primero facilita obtener referencias y superficies estables, mientras que la segunda es adecuada para validar geometrías complejas, estructuras ligeras y relaciones de montaje. Para piezas de plástico de gran volumen, normalmente se evalúa posteriormente el moldeo por inyección, pero deben incluirse en el análisis el molde, la dirección de desmoldeo, el espesor de pared y la contracción. El tratamiento superficial tampoco debe añadirse por defecto; debe definirse claramente si está destinado a mejorar la resistencia al desgaste, la resistencia a la corrosión, la fricción, el aspecto o el aislamiento.
La selección de tolerancias debe comenzar por las tolerancias funcionales y las referencias críticas, en lugar de llevar todas las dimensiones al límite. Deben definirse claramente las relaciones entre los alojamientos de rodamientos, los orificios de posicionamiento, las superficies de montaje, las superficies de estanqueidad y las superficies de sujeción, considerando simultáneamente durante la fase de diseño del plano las referencias de medición, los calibres de inspección y la validación del montaje. La precisión dimensional, la precisión de posición, la repetibilidad, el estado superficial y el resultado del ajuste deben evaluarse de forma conjunta; la inversión en el mecanizado de piezas robóticas solo aporta un valor real cuando las tolerancias pueden mecanizarse, inspeccionarse y transformarse en prestaciones de montaje.
¿Qué documentación debe prepararse antes de enviar muestras para el mecanizado de piezas robóticas?
Antes de enviar muestras, no se debe presentar únicamente un modelo 3D. La revisión del proceso de mecanizado de piezas robóticas normalmente debe realizarse en el orden «geometría—referencias funcionales—estado del material—volumen de producción—requisitos de inspección». Cuanto más completa sea la documentación, más fácil será determinar qué características son adecuadas para fresado, torneado o fabricación aditiva, y también se reducirán las confirmaciones repetidas causadas por referencias poco claras.
Documentación y modelos necesarios para el mecanizado de piezas robóticas
El modelo 3D se utiliza para identificar la estructura general, la profundidad de las cavidades, el espesor de las paredes y la accesibilidad de las herramientas; el plano 2D debe especificar claramente las dimensiones, las tolerancias, las referencias, la rugosidad superficial, las roscas, los chaflanes y los requisitos especiales. Deben marcarse por separado los alojamientos de rodamientos, los orificios de posicionamiento, las superficies de montaje, las superficies de estanqueidad y las superficies de sujeción, indicando el ajuste o la relación de posición entre ellos. No se deben asignar tolerancias extremas del mismo grado a todas las dimensiones; las tolerancias funcionales favorecen más el amarre, el mecanizado y la inspección.
¿Qué condiciones de uso deben especificarse también durante la revisión del mecanizado de piezas robóticas?
La documentación también debe incluir el material y su estado, la cantidad prevista, el tratamiento superficial, el entorno de trabajo, la carga, la frecuencia de movimiento y la relación de montaje. Si la pieza implica posicionamiento repetitivo, ajuste giratorio, resistencia al desgaste o estanqueidad, deben especificarse los aspectos de validación correspondientes. Al mismo tiempo, conviene confirmar con antelación qué dimensiones requieren un informe de inspección, medición mediante máquina de medición por coordenadas o calibres especiales. La ruta de proceso final debe determinarse conjuntamente a partir del plano, el material, el volumen de producción y las referencias críticas, y no mediante la designación previa de un equipo concreto o de un único proceso.
Preguntas frecuentes sobre el mecanizado de piezas robóticas
El mecanizado de piezas robóticas no tiene un proceso único. La elección entre CNC, mecanizado de cinco ejes o impresión 3D debe determinarse teniendo en cuenta la función de la pieza, la geometría, el material, el volumen de producción, la relación de montaje y las condiciones de inspección.
¿Todas las piezas robóticas son adecuadas para el mecanizado CNC?
No necesariamente. Las piezas metálicas o de plástico de ingeniería, como elementos de unión de brazos robóticos, bases, carcasas de articulaciones, ejes y casquillos, normalmente pueden evaluarse para fresado o torneado CNC; las estructuras ligeras complejas, los prototipos y las piezas de bajo volumen también pueden ser más adecuadas para la impresión 3D. La decisión final depende del material, las cargas, la estabilidad dimensional, los requisitos superficiales y la cantidad.
¿Cuándo se necesita el mecanizado de cinco ejes?
Cuando una pieza presenta varias superficies de mecanizado orientadas en distintas direcciones o superficies curvas complejas, o cuando se desea reducir el número de amarres y transferencias de referencia, puede evaluarse el mecanizado de cinco ejes. Sin embargo, no todas las piezas robóticas necesitan cinco ejes. Si un mecanizado de tres ejes o un amarre convencional en varias caras permite completar de forma estable los orificios críticos, los planos y las superficies de ajuste, un proceso más sencillo suele facilitar el control de los riesgos de amarre e inspección.
¿Pueden utilizarse directamente las piezas impresas en 3D en articulaciones portantes o efectores finales?
Debe validarse según el material, la orientación de impresión, la resistencia entre capas, la carga, la resistencia al desgaste y el entorno de trabajo; no puede juzgarse únicamente por la apariencia. Para la validación de prototipos, los utillajes de carga ligera y las estructuras internas complejas, puede evaluarse prioritariamente la impresión 3D. En cambio, para articulaciones portantes, alojamientos de rodamientos o componentes sometidos a movimientos de alta frecuencia, deben compararse además las soluciones de mecanizado CNC, moldeo por inyección o fabricación metálica, y realizarse la validación del montaje y de la vida útil.
¿Cómo determinar si las tolerancias de un plano de piezas robóticas son razonables?
Primero distinga entre las tolerancias funcionales y las dimensiones no funcionales, y compruebe especialmente los alojamientos de rodamientos, los orificios de posicionamiento, las superficies de montaje, las superficies de sellado, las superficies de sujeción, así como su relación de posición y coaxialidad mutuas. Las tolerancias también deben ser compatibles con el material, la ruta de mecanizado, el método de sujeción y las referencias de inspección. Aplicar tolerancias límite a todas las dimensiones no necesariamente mejora el rendimiento del movimiento del robot; se recomienda confirmar simultáneamente, durante la fase de elaboración del plano, los métodos de inspección y los requisitos de montaje.
Key takeaways
- En el mecanizado de piezas robóticas, primero deben analizarse la función, la geometría, el volumen de producción y las referencias críticas antes de decidir el proceso; no todas las piezas necesitan mecanizado de cinco ejes.
- Los elementos de conexión y las carcasas de los brazos robóticos suelen mecanizarse principalmente mediante fresado CNC; para ejes y casquillos, se debe evaluar primero el torneado, y las características complejas en múltiples caras pueden requerir posteriormente mecanizado de cinco ejes.
- La impresión 3D es adecuada para prototipos, series pequeñas y estructuras complejas y ligeras; las piezas plásticas sometidas a carga, desgaste o requisitos de estabilidad dimensional, así como las fabricadas en grandes volúmenes, requieren reevaluar el uso de CNC o del moldeo por inyección.
- Las cavidades profundas y estrechas, los radios internos demasiado pequeños, las paredes delgadas y las características innecesarias en múltiples ángulos aumentan las dificultades relacionadas con las limitaciones de las herramientas, las vibraciones, la deformación, la sujeción y la inspección.
- La prioridad en las piezas robóticas no es buscar de forma aislada la tolerancia extrema, sino coordinar las referencias críticas, las relaciones de ajuste, la repetibilidad, el estado superficial y el plan de inspección.



