Principios geométricos del mecanizado de conicidad por electroerosión por hilo: función de las boquillas guía superior e inferior y del plano de trayectoria del programa
Supongamos una conicidad de 4° por un solo lado. Sin embargo, después del corte de prueba se mide 3,95°; este tipo de desviación no significa necesariamente que se haya introducido incorrectamente el ángulo en el programa. Primero hay que distinguir tres posiciones: el plano de trayectoria del programa, el plano de la boquilla guía inferior y el plano de la boquilla guía superior. En el corte recto, la diferencia de altura entre ellos suele pasarse por alto; en el mecanizado de conicidad por electroerosión por hilo, en cambio, los tres determinan conjuntamente la trayectoria real del hilo electrodo.
Se puede imaginar el hilo electrodo como una línea inclinada que conecta las dos boquillas guía superior e inferior. Normalmente, la boquilla guía inferior sirve como referencia para las direcciones X e Y, mientras que la boquilla guía superior genera un desplazamiento transversal mediante los ejes U y V, haciendo que el hilo electrodo se incline con respecto a la pieza. Por lo general, cuanto mayor es el desplazamiento U/V, mayor es la conicidad formada; sin embargo, el plano de coordenadas al que corresponde el desplazamiento y la definición de las direcciones positiva y negativa deben determinarse según el sistema de control específico de la máquina.
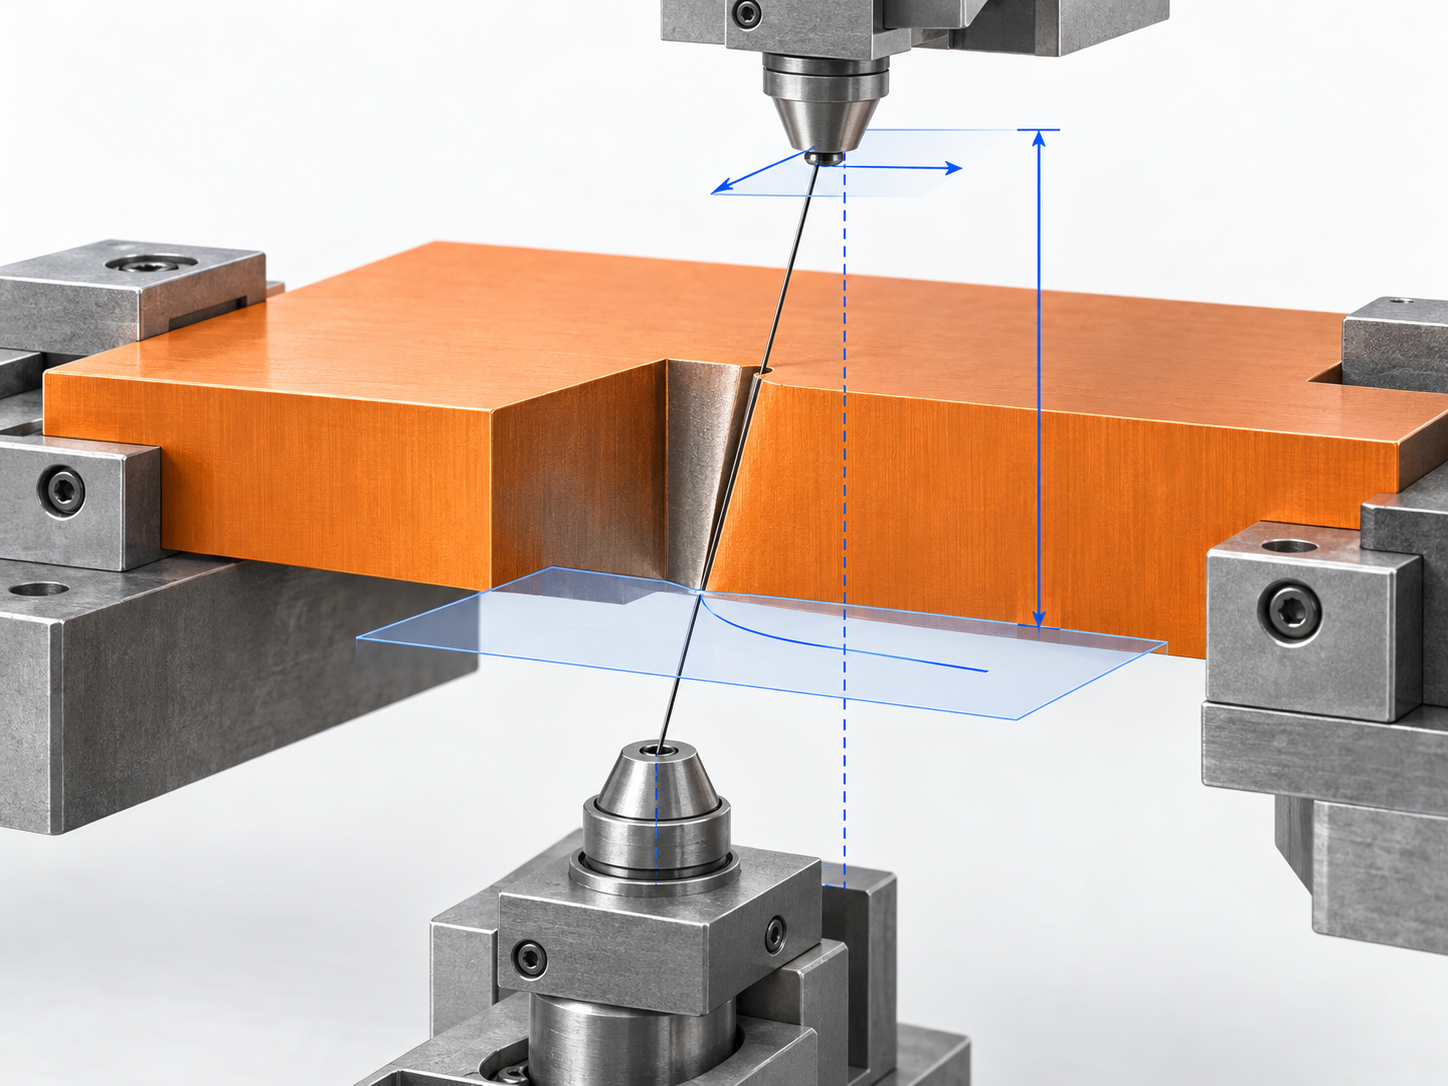
Por lo tanto, la dificultad del mecanizado cónico no consiste simplemente en introducir un ángulo, sino en hacer corresponder las compensaciones de coordenadas entre planos situados a diferentes alturas. Durante el corte de prueba posterior, primero debe medirse la conicidad real y después tratarse la dimensión del plano del programa: normalmente, primero se utiliza ZSD para corregir el ángulo y luego ZID para corregir la dimensión. Los nombres de los parámetros y los algoritmos no son universales para todos los equipos de electroerosión por hilo; no se deben copiar valores directamente sin consultar el manual de la máquina.
Por qué aparecen desviaciones angulares y dimensionales en el mecanizado de conicidad por electroerosión por hilo
Se establece una conicidad de 4° por un solo lado, pero después del corte de prueba se miden 3,95°; al mismo tiempo, la dimensión requerida en el plano del programa es de 6.000 mm, mientras que la medición real solo alcanza 5.978 mm. Este tipo de desviación no significa necesariamente que el programa se haya calculado incorrectamente. Entre las causas habituales se encuentran la falta de diferenciación entre la definición del ángulo, la referencia de medición, la altura de coordenadas y el estado del equipo. En el mecanizado de conicidad por electroerosión por hilo deben distinguirse al menos tres elementos: el plano de trayectoria del programa, el plano de la boquilla guía inferior y el plano de la boquilla guía superior. La diferencia de altura entre los distintos planos afecta directamente al desplazamiento transversal del hilo electrodo y al contorno de la pieza.
Confirmar primero el ángulo de conicidad por un solo lado y la superficie de medición
Primero debe confirmarse si los 4° del plano corresponden al ángulo de conicidad por un solo lado o al ángulo incluido entre los dos lados superior e inferior. Durante la medición también debe indicarse si se trata de un punzón o de una matriz, qué lado de la pieza se está midiendo y si la dimensión corresponde a la superficie superior, la superficie inferior o el plano de trayectoria del programa. Si se interpreta la conicidad total como un ángulo de un solo lado, o si la altura de medición es distinta de la altura de programación, la dirección de corrección puede incluso invertirse aunque el cálculo trigonométrico sea correcto.
ZSD, ZID y el estado del equipo influyen conjuntamente en el resultado
En algunos sistemas de control de electroerosión por hilo CNC, ZSD puede utilizarse para describir o corregir las relaciones de altura y desplazamiento relacionadas con la conicidad, mientras que ZID puede intervenir en el cálculo de las dimensiones o diferencias de altura del plano programado; Z0 suele estar relacionado con el origen de coordenadas. Sin embargo, estos nombres, las direcciones positiva y negativa y los algoritmos no deben copiarse sin más al margen del controlador específico. El espesor real de la pieza, la altura desde la boquilla guía del hilo hasta la superficie de la mesa, la perpendicularidad del hilo, la tensión, el lavado y la estabilidad de la descarga harán que el ángulo establecido difiera del ángulo medido.
Por lo tanto, durante la inspección no se debe modificar inmediatamente ZSD solo por ver 3.95°. Primero hay que determinar si la desviación es estable, si los perfiles a las alturas superior e inferior son coherentes y comprobar el sistema de guiado del hilo y el estado del hilo de electrodo. Una vez confirmada la estabilidad básica del equipo, el problema debe dividirse en dos tareas: corregir primero la conicidad real y después corregir la dimensión del plano programado. Solo así se puede distinguir si el error procede de los parámetros geométricos o de las condiciones mecánicas y de descarga.
Preparación antes del mecanizado cónico por electroerosión de hilo: encontrar el origen de referencia, corregir la perpendicularidad y comprobar el sistema de guiado del hilo
Los datos de una prueba de corte cónico por electroerosión de hilo solo tienen valor para la corrección cuando el estado del equipo es estable. Antes de comenzar, confirme que la pieza esté firmemente sujeta, que la superficie de referencia esté en contacto con la mesa y compruebe si la pieza está alabeada, inclinada o deformada por la fuerza de sujeción. A continuación, establezca el origen de referencia y verifique el cero del programa, la posición de enhebrado y la superficie real de mecanizado, para evitar atribuir erróneamente a los parámetros de conicidad los errores del origen o de la superficie de medición.
En el mecanizado cónico por electroerosión de hilo, corrija primero la perpendicularidad del hilo de electrodo
Compruebe la perpendicularidad del hilo de electrodo conforme al método de calibración disponible en el equipo. Si el propio hilo recto ya está desviado, aunque el desplazamiento U/V establecido en el programa sea correcto, los perfiles superior e inferior pueden presentar errores dimensionales en direcciones diferentes. Compruebe también si las guías de hilo o boquillas guía superior e inferior están centradas, y observe su desgaste, contaminación, holgura y estado de instalación; si es necesario, limpie o sustituya los componentes anómalos, pero no se apresure a modificar ZSD o ZID mientras el estado del sistema de guiado del hilo no esté claro.
La selección del hilo de electrodo también debe adaptarse a la geometría. Un hilo de electrodo más fino suele ser favorable para radios interiores pequeños o ranuras estrechas, pero es necesario encontrar un equilibrio entre la estabilidad de corte, la velocidad y la capacidad de adaptación al espesor de la pieza; no se debe seleccionar el hilo únicamente según la anchura mínima de la ranura. Una vez completadas la sujeción, la búsqueda del origen de referencia y las comprobaciones de perpendicularidad y del sistema de guiado, corte un punzón patrón fácil de medir; el ángulo y la dimensión del plano programado obtenidos serán adecuados para la corrección posterior de los parámetros.
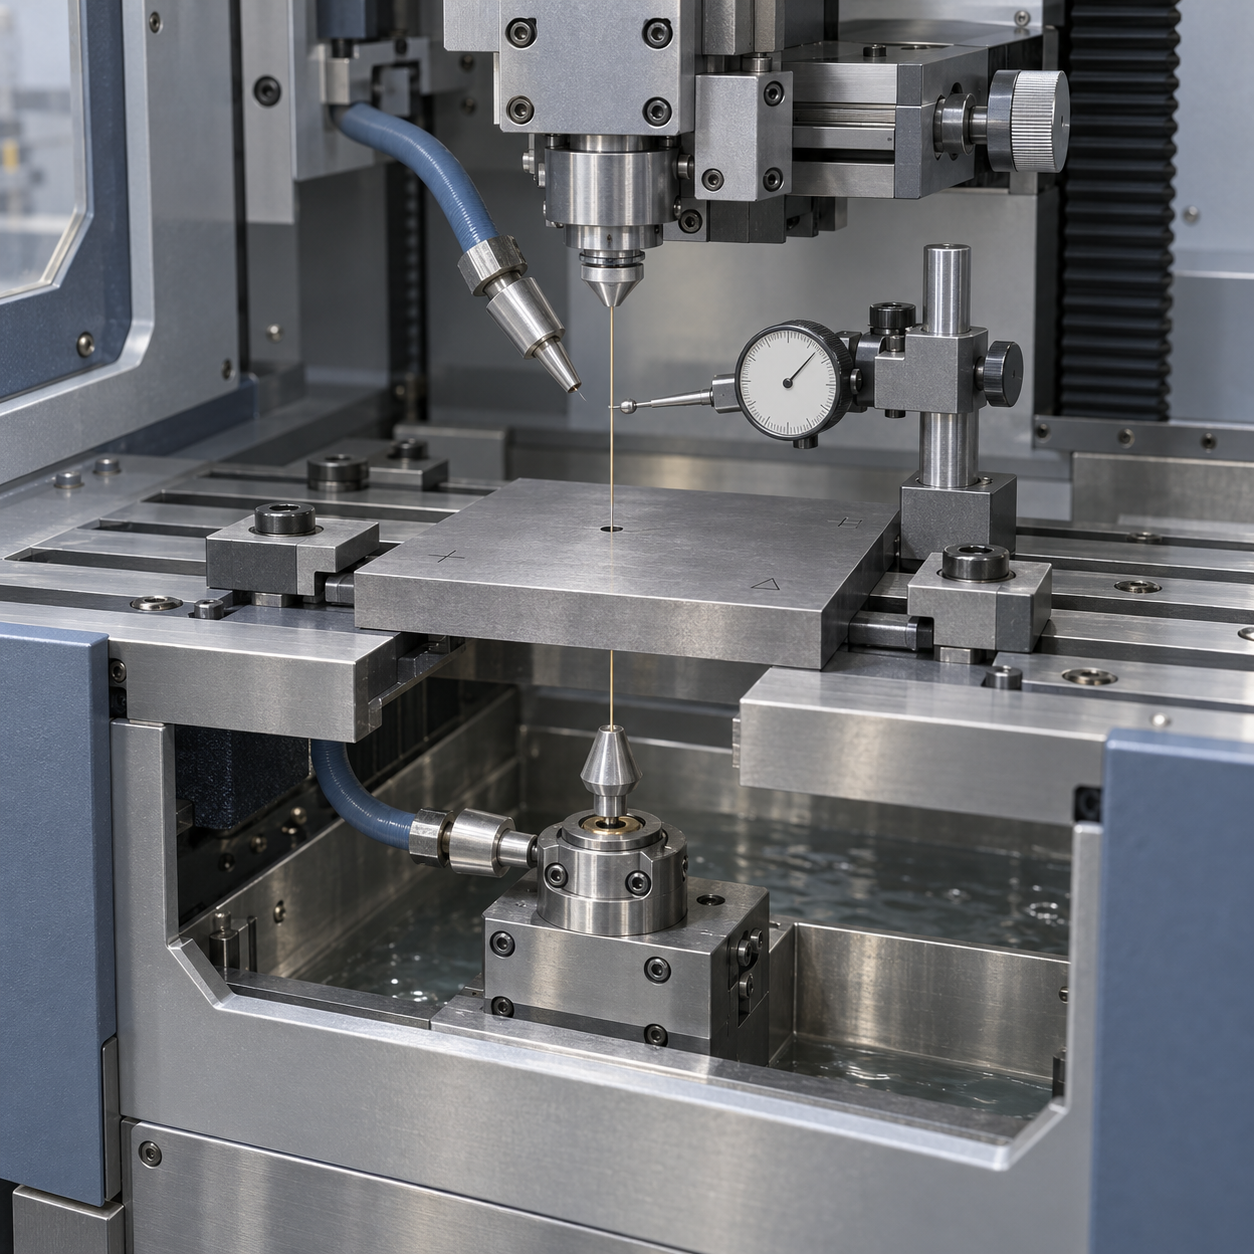
Secuencia fundamental para la corrección de la conicidad por electroerosión de hilo: primero utilizar ZSD para corregir el ángulo y después ZID para corregir la dimensión del plano programado
Para corregir la conicidad por electroerosión de hilo, no se deben modificar varios parámetros simultáneamente desde el principio. Un método más fiable consiste en cortar primero un punzón patrón de forma sencilla y con una referencia de medición clara, y registrar por separado la conicidad teórica de un solo lado, la conicidad medida, la dimensión teórica del plano programado y la dimensión medida. Solo así se puede determinar si la desviación procede del ángulo o de la dimensión del plano programado.
Primero utilice ZSD para corregir la conicidad real
Si la conicidad medida no coincide con el valor objetivo, el primer paso es ajustar ZSD para devolver la inclinación del hilo de electrodo al intervalo objetivo. La diferencia entre el ángulo establecido y el ángulo medido debe determinarse considerando la dirección actual de la conicidad, la superficie de medición y las definiciones de signo positivo y negativo del sistema de control; no se debe intentar adivinar la dirección basándose únicamente en si el nombre del parámetro indica “aumentar” o “disminuir”. Realice solo pequeños ajustes cada vez y vuelva a cortar para medir de nuevo el ángulo.
Después utilice ZID para corregir la dimensión del plano programado
Cuando el ángulo medido ya se aproxime al objetivo, compruebe la dimensión en el plano de la trayectoria programada. Si el ángulo es correcto pero la dimensión aún presenta una desviación, utilice ZID para corregir la dimensión del plano programado. Tenga en cuenta que ZID puede intervenir en el cálculo de las relaciones de altura del sistema; después del ajuste, las condiciones de coordenadas superior e inferior pueden cambiar en consecuencia. Si el sistema de control exige mantener constante la altura total, normalmente también será necesario aplicar una compensación inversa a ZSD; la relación concreta debe confirmarse en el manual de la máquina.
Fórmula y ejemplo de cálculo para la corrección de la conicidad por electroerosión de hilo: deducción del ajuste a partir de los valores medidos
Antes de calcular la conicidad por electroerosión de hilo, confirme primero la definición del ángulo. En lo que sigue, β indica el ángulo de conicidad de un solo lado, no el ángulo incluido entre los perfiles superior e inferior; durante la medición también deben confirmarse la orientación del punzón o de la matriz, la altura de medición y a qué plano de la trayectoria programada corresponde la dimensión. Si una diferencia de altura se expresa mediante c = ZID × tanβ, β debe introducirse en la unidad angular correspondiente, y c y ZID deben utilizar la misma unidad de longitud. Sin embargo, ZID puede corresponder a distintas alturas efectivas o relaciones de coordenadas en diferentes sistemas de control; los nombres y las direcciones positiva y negativa de ZSD, ZID y Z0 no deben aplicarse directamente sin consultar el manual de la máquina.
Para corregir la conicidad por electroerosión de hilo, compruebe primero el ángulo y después la dimensión del plano programado
Por ejemplo, el espesor de la pieza es de aproximadamente 30.08 mm, la conicidad teórica de un solo lado es de 4° y la dimensión del plano programado es de 6.000 mm. Después de la prueba de corte, se mide una conicidad de aproximadamente 3.95° y una dimensión del plano programado de aproximadamente 5.978 mm. En este caso, no modifique ambos parámetros considerablemente al mismo tiempo: compare primero el ángulo teórico con el medido y utilice ZSD para corregir la conicidad. Un ángulo medido inferior normalmente indica que el desplazamiento transversal efectivo es insuficiente, pero la dirección concreta de aumento o disminución debe confirmarse según la dirección actual de la conicidad y la definición del controlador. El significado de la fórmula en la máquina es relacionar la diferencia de altura con el desplazamiento transversal del sistema de guiado del hilo, no proporcionar directamente valores de entrada universales para todos los equipos.
Verificación mediante un nuevo corte después de corregir la conicidad por electroerosión de hilo
Después del ajuste, se debe volver a medir utilizando el mismo amarre, la misma dirección de enhebrado y la misma referencia de medición. Si el ángulo mejora, pero las dimensiones de la superficie de programación vuelven a desviarse, compruebe primero la relación de acoplamiento entre ZID y ZSD; si el resultado del segundo corte fluctúa notablemente, revise primero la perpendicularidad del hilo, la alineación de las guías, la tensión y el estado del lavado. Estos datos solo sirven para demostrar el método de «medición—cálculo—corrección—segundo corte» y no constituyen valores de ajuste universales.
Mecanizado de conicidad por electroerosión por hilo para geometrías distintas arriba y abajo y transiciones de redondo a cuadrado: confirmar primero el contorno y las interferencias
La conicidad simple convencional normalmente puede describirse mediante un ángulo continuo, pero no ocurre lo mismo con las piezas de geometría distinta arriba y abajo, de transición de redondo a cuadrado o programadas desde la superficie superior. En este caso, el objeto del mecanizado de conicidad por electroerosión por hilo no consiste únicamente en «inclinar un hilo», sino en controlar simultáneamente los contornos superior e inferior y las trayectorias a diferentes alturas. No se debe aplicar directamente la fórmula de la conicidad simple convencional a todas las piezas de geometría irregular.
Confirmar primero los contornos superior e inferior y la superficie de programación en el mecanizado de conicidad por electroerosión por hilo
Antes de programar, vuelva al plano: confirme los contornos superior e inferior, el espesor de la pieza y la superficie de programación a la que corresponden las cotas. También debe aclarar si el ángulo corresponde a una conicidad de un solo lado o a la conicidad total, y si la pieza es un punzón o una matriz; de lo contrario, la dirección de medición y la dirección de corrección podrían invertirse. Si el sistema de control admite la programación de geometrías distintas arriba y abajo, introduzca por separado los contornos, la altura de referencia y la trayectoria de enhebrado según su definición; no modifique únicamente el ángulo de conicidad.
Simular el movimiento en vacío para comprobar las interferencias de la trayectoria de conicidad por electroerosión por hilo
Antes de iniciar la descarga eléctrica, ejecute una simulación de movimiento en vacío, compruebe la relación de proyección de los contornos superior e inferior y observe si el hilo mantiene la continuidad en esquinas, ranuras estrechas y radios interiores. Compruebe especialmente las interferencias entre el hilo y la pieza, el dispositivo de sujeción y los componentes de guiado superior e inferior, y confirme la posición de enhebrado y la trayectoria de retirada del hilo. Si la trayectoria parece correcta tanto en la superficie superior como en la inferior, pero se produce una colisión a una altura intermedia, normalmente significa que aún deben revisarse la referencia de altura, la correspondencia entre contornos o la definición de interpolación del sistema de control. Una vez confirmado que todo es correcto, realice el corte de prueba. Durante la medición, registre también la superficie real de medición para evitar interpretar un error geométrico como un error de los parámetros ZSD/ZID.
Qué factores del proceso se deben comprobar primero cuando la conicidad por electroerosión por hilo es imprecisa, se rompe el hilo o la superficie es inestable
Cuando aparece una desviación angular en el mecanizado de conicidad por electroerosión por hilo, no modifique inmediatamente ZSD o ZID. Si el ángulo medido varía cada vez con el mismo programa, o si la conicidad cambia a lo largo de la altura de la pieza, el problema podría proceder del sistema de guiado del hilo, de la perpendicularidad o del estado de la descarga eléctrica, y no de los propios parámetros geométricos. El orden correcto consiste en comprobar primero el estado del equipo y después corregir los parámetros utilizando datos estables del corte de prueba.
Comprobar primero el sistema de guiado y la perpendicularidad del hilo en el mecanizado de conicidad por electroerosión por hilo
Separar los factores de descarga eléctrica de los errores de parámetros en el mecanizado de conicidad por electroerosión por hilo
Una energía de descarga más alta suele favorecer una mayor tasa de arranque de material, pero puede producir una superficie más rugosa y una descarga inestable; una energía más baja suele favorecer la calidad superficial, aunque puede sacrificar la velocidad de corte. El ajuste concreto debe verificarse en función del material, el espesor y el modelo de máquina; no se deben copiar directamente los parámetros de otros equipos. Tras descartar las averías evidentes, realice otro corte de prueba estándar y registre el ángulo teórico, el ángulo medido, la dimensión teórica de la superficie de programación, la dimensión medida, el ZSD original, el ZID original, la dirección de corrección y el resultado del segundo corte. Solo si el error converge después del segundo corte se podrá confirmar que la dirección de corrección es válida; si el ángulo y las dimensiones se desplazan simultáneamente, continúe comprobando el estado mecánico y de descarga, en lugar de modificar varios parámetros de forma considerable en una sola vez.
Problemas frecuentes del mecanizado de conicidad por electroerosión por hilo
La corrección del mecanizado de conicidad por electroerosión por hilo no puede separarse de la máquina herramienta concreta, el sistema de control y la referencia de medición. A continuación se responden las dudas frecuentes sobre ZSD, ZID, la corrección mediante corte de prueba y el mecanizado de geometrías distintas arriba y abajo.
¿ZSD y ZID son aplicables a todos los equipos de electroerosión por hilo?
No necesariamente. ZSD y ZID son los nombres de parámetros utilizados en este artículo para explicar la relación entre la conicidad y la altura; su significado concreto, el sentido positivo o negativo y el método de cálculo pueden variar según la máquina y el sistema de control. Antes de realizar la programación, consulte el manual del equipo y no copie directamente los valores de otros modelos.
¿Se pueden corregir simultáneamente el ángulo y las dimensiones de la superficie de programación?
No se recomienda realizar modificaciones importantes en ambos aspectos al mismo tiempo. Normalmente, primero se utiliza un corte de prueba y ZSD para aproximar la conicidad medida al objetivo, y después se utiliza ZID para corregir las dimensiones de la superficie de programación. Si el ajuste de ZID modifica la relación de alturas, también se debe compensar ZSD en sentido inverso según la definición del sistema de control y, finalmente, confirmar el resultado mediante otro corte.
Si se establece una conicidad de un solo lado de 4° y la medición resulta ser de solo 3,95°, ¿qué se debe comprobar primero?
Confirme primero si se ha medido el ángulo de un solo lado o la conicidad total, y compruebe la altura de medición, la superficie de programación y la orientación de punzón o matriz. A continuación, revise la perpendicularidad del hilo, la alineación de las guías superior e inferior, la tensión, el lavado y la estabilidad de la descarga eléctrica. Cuando el estado del equipo sea normal, corrija ZSD aplicando el principio de una sola variable.
¿Se puede aplicar directamente la fórmula de conicidad convencional a perfiles superiores e inferiores diferentes o a una transición de redondo arriba a cuadrado abajo?
Por lo general, no se puede aplicar directamente. Primero deben confirmarse los perfiles superior e inferior, el plano de programación, el espesor de la pieza, la trayectoria de enhebrado del hilo y los métodos de programación compatibles con el sistema de control. Después, debe realizarse una simulación en vacío y comprobarse que no haya interferencias con la pieza, los accesorios de sujeción ni los componentes de guiado del hilo. La fórmula convencional de conicidad simple solo puede utilizarse como referencia para determinadas relaciones geométricas.
Key takeaways
- La conicidad por electroerosión por hilo consiste esencialmente en un desplazamiento transversal del hilo electrodo entre las boquillas guía superior e inferior; el movimiento U/V y la altura efectiva determinan conjuntamente el grado de inclinación.
- El plano de trayectoria del programa, el plano de la boquilla guía inferior y el plano de la boquilla guía superior deben entenderse por separado; no es posible aplicar directamente a un mecanizado cónico las relaciones de coordenadas del corte recto.
- La corrección en campo debe seguir el orden de «corregir primero la conicidad real y después las dimensiones del plano del programa», prestando atención al acoplamiento entre ZSD y ZID.
- Antes de ajustar los parámetros, deben comprobarse la perpendicularidad del hilo electrodo, la alineación del guía-hilo, la tensión, el lavado y la estabilidad de la descarga, para evitar interpretar erróneamente un problema del estado del equipo como un error de los parámetros geométricos.



