
Pourquoi les boîtiers et supports de fixation des capteurs de conduite autonome influencent-ils la précision de la perception ?
Le fait que le radar ou la caméra ait réussi les essais de performance ne signifie pas que le capteur de conduite autonome fonctionnera encore de manière stable une fois installé sur le véhicule. Le résultat réel de la perception passe également par une chaîne mécanique : les performances de la puce ou de l’antenne sont transmises au système de coordonnées de la carrosserie, aux paramètres d’étalonnage et aux données des cibles routières via le radôme, la fenêtre de caméra, les références du boîtier et le support de fixation. Un écart à n’importe quel maillon de cette chaîne peut transformer une « pièce conforme » en un « ensemble dont le comportement est incohérent après montage sur le véhicule ».
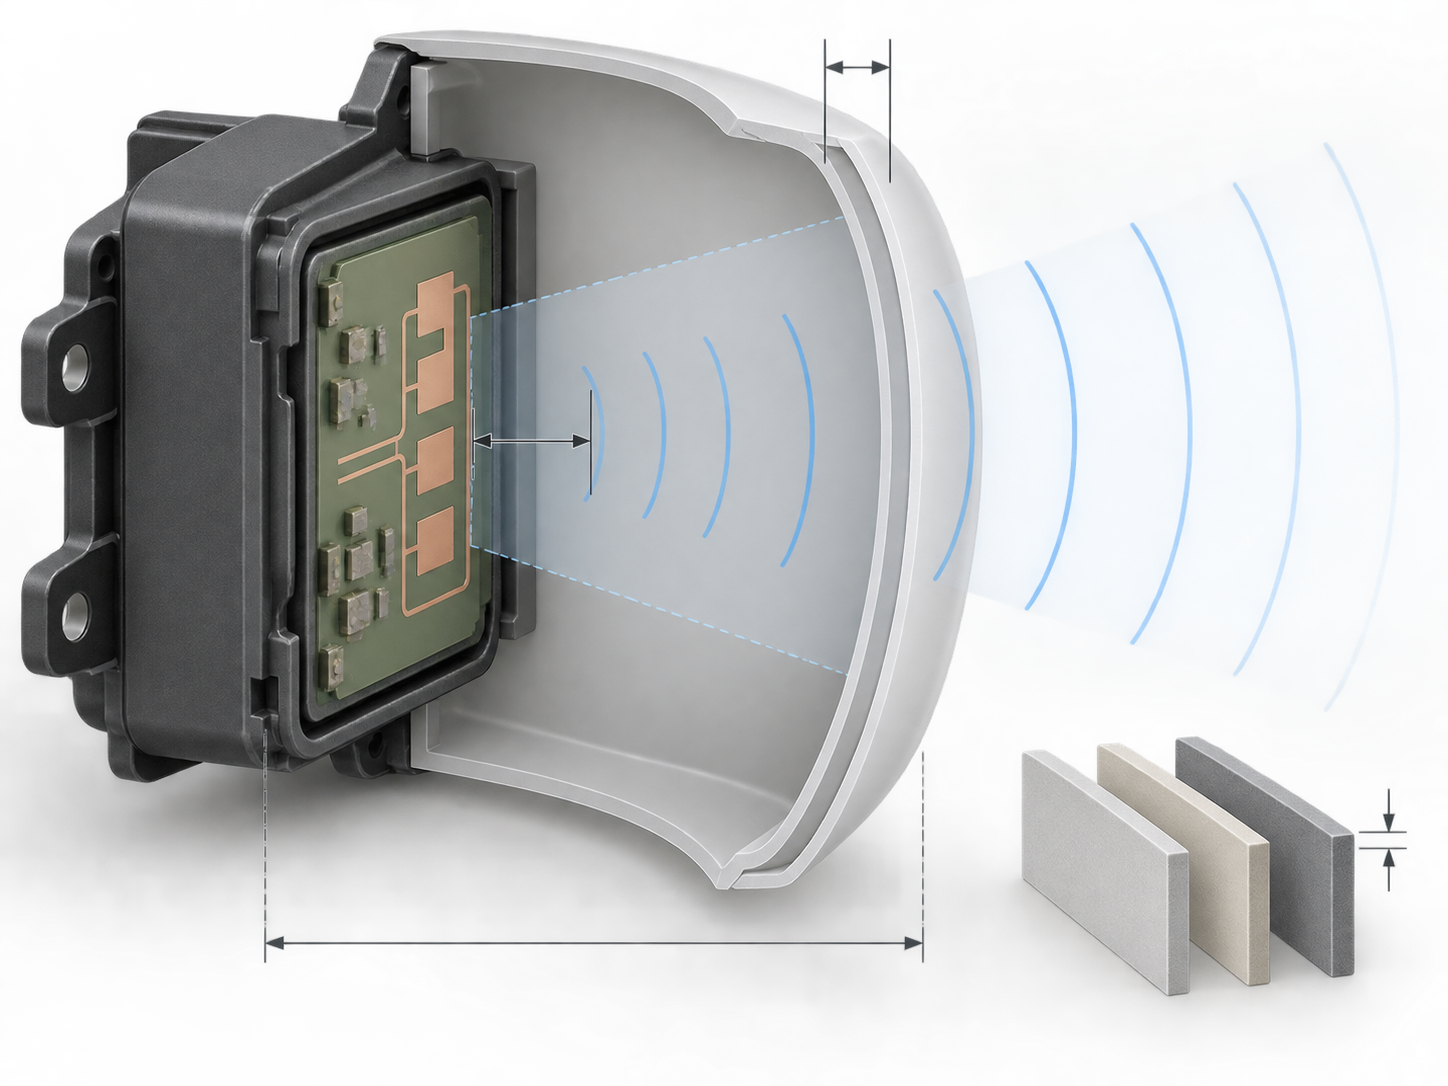
Pour un radar à ondes millimétriques, le capot de protection n’est pas une simple pièce de protection. La constante diélectrique relative et la tangente de perte du matériau, l’uniformité d’épaisseur dans la zone du faisceau, la courbure ainsi que la distance entre le radar et le capot peuvent modifier les conditions de propagation et de réflexion des ondes électromagnétiques. Si un support, une nervure ou une autre structure à proximité du capot pénètre dans la zone du faisceau, cela peut également provoquer une obstruction ou des réflexions parasites. Le boîtier du radar doit donc être évalué simultanément sur les plans des propriétés électromagnétiques, des dimensions structurelles et de la position d’assemblage, et non simplement réceptionné selon son aspect ou sa référence matière.
Le chemin d’influence est différent pour une caméra. La transmittance de la fenêtre, l’éventuelle obstruction du bord du champ de vision par le boîtier, la contamination de surface, la formation de buée et la courbure de la fenêtre influencent toutes la qualité de l’image. Le support de fixation détermine quant à lui l’orientation en lacet, en tangage et en roulis du capteur ; le fait que les trous permettent l’assemblage ne signifie pas que l’axe optique ou le système de coordonnées du radar respecte déjà les exigences. Les tolérances de la surface de montage de la carrosserie, les erreurs d’usinage du support, les déformations dues au serrage et les déplacements après vibration se cumulent également dans l’orientation finale.
Par conséquent, le développement des boîtiers et supports de fixation des capteurs de conduite autonome doit commencer par la question suivante : « Quelles limites mécaniques sont nécessaires aux performances de perception ? » Ces exigences doivent ensuite être converties en surfaces de référence, positions de trous, jeux, angles, courbures et interfaces d’étanchéité mesurables. Certaines configurations d’implantation courantes dans l’industrie spécifient la hauteur du radar par rapport au sol, la distance entre le radôme et le radar ou la plage d’orientation de la caméra, mais ces valeurs ne s’appliquent qu’à un modèle de véhicule, un capteur et un système de coordonnées donnés ; elles ne peuvent pas être considérées directement comme une norme universelle. Une fois le contrôle dimensionnel des pièces terminé, il faut également valider le résultat de fabrication en combinant l’orientation de l’ensemble, l’étalonnage et les données des cibles, afin de démontrer qu’il répond réellement aux exigences d’utilisation du capteur de conduite autonome.
Comment choisir le matériau et concevoir l’épaisseur d’un radôme de radar à ondes millimétriques ?
Le radôme d’un capteur radar de conduite autonome n’est pas un simple capot de protection. Les ondes millimétriques doivent traverser le radôme pour atteindre la cible ; la constante diélectrique relative (Dk), la tangente de perte (Df), le taux d’absorption d’eau, la stabilité en température et l’uniformité d’épaisseur du matériau peuvent toutes influencer l’atténuation des ondes électromagnétiques et la forme du faisceau. 24 GHz et la plage 76/77 GHz sont des bandes de fonctionnement courantes pour les radars à ondes millimétriques, mais la référence matière ou l’épaisseur du radôme ne peuvent pas être déterminées uniquement à partir de la fréquence.
Le choix des matériaux des capteurs de conduite autonome doit revenir à la structure et aux essais
Dans la pratique, les familles de matériaux PPE, PC, PBT et PPS peuvent être incluses dans la présélection, mais le nom du matériau n’est qu’un point de départ. Les données du fournisseur doivent être vérifiées dans la structure réelle : une même résine peut présenter des propriétés électriques et une stabilité dimensionnelle différentes selon l’épaisseur, la courbure, la température et les conditions de chaleur humide ; les pièces injectées doivent également faire l’objet d’un suivi du retrait, du gauchissement, des lignes de soudure et des variations entre lots. Le choix du matériau doit donc combiner la bande de fréquence cible, l’épaisseur dans la zone du faisceau, les exigences de résistance aux intempéries et les essais des propriétés électriques sur pièces prototypes, plutôt que de considérer une référence donnée comme une réponse universelle.
L’épaisseur, la courbure et la distance du radôme radar doivent être validées conjointement
La conception du carter doit généralement éviter les variations marquées d’épaisseur dans la zone du faisceau, les ruptures locales ou l’accumulation de revêtement. Les performances électromagnétiques doivent être confirmées par la simulation de la forme et des essais sur prototypes. Un exemple de référence pour l’implantation d’un radar avant à ondes millimétriques indique notamment : un rayon de courbure du capot de protection supérieur à 600 mm, une distance entre le radar et le capot d’environ plus de 15 mm et de moins de 40 mm, ainsi qu’un espacement de plus de 5 mm entre le faisceau et les structures environnantes. Ces valeurs ne s’appliquent qu’à un capteur, un système de coordonnées et une architecture donnés ; elles ne constituent pas une spécification générale pour les carters de tous les capteurs de conduite autonome. La définition finale doit être établie conjointement par le fabricant du capteur, le système de coordonnées du véhicule et le plan de validation du produit, puis vérifiée à nouveau dans l’état monté sur le véhicule.
Comment concevoir la répartition fonctionnelle de la fenêtre de caméra, du carter du capteur et du support de montage ?
Le carter d’un capteur de conduite autonome ne se limite pas à une protection. La fenêtre de caméra, le radôme du radar, le corps du carter et le support de montage se situent chacun à des interfaces optiques, électromagnétiques, thermiques et mécaniques différentes. Lors de la conception, il convient donc de commencer par répartir les fonctions, puis de définir les matériaux, les références et le mode d’assemblage. Même si une pièce présente un aspect conforme et que ses perçages permettent l’assemblage, cela ne garantit pas que le champ de vision, l’orientation du faisceau et l’attitude du capteur après montage sur le véhicule restent conformes aux exigences.
Limites fonctionnelles entre la fenêtre de caméra et le radôme du radar
La fenêtre de caméra doit avant tout garantir la transmission de la lumière et le champ de vision. Le cadre, les nervures de renfort ou l’excentration de l’assemblage ne doivent pas pénétrer dans la zone d’imagerie utile. Il faut également prendre en compte la poussière, la boue, l’eau, les rayures, la formation de buée et le nettoyage ultérieur. La courbure et les variations d’épaisseur de la fenêtre peuvent aussi affecter la formation de l’image ; la réception ne peut donc pas reposer uniquement sur le contrôle du contour extérieur. Pour le radôme du radar, il faut surveiller les propriétés électriques du matériau dans la zone du faisceau, l’uniformité de l’épaisseur, la courbure ainsi que la position relative par rapport à l’antenne. Les revêtements, couches décoratives ou variations locales d’épaisseur de paroi doivent être validés au stade des prototypes, en fonction de la bande de fréquences et des données mesurées.
Le support de montage du capteur de conduite autonome doit maîtriser les références et l’attitude
Le corps du carter doit assurer simultanément les fonctions de liaison, de dissipation thermique, de résistance aux cycles thermiques et d’interface d’étanchéité. Le support doit quant à lui définir des surfaces de positionnement, des trous de fixation et une référence de rotation clairement établis, tout en évaluant l’empilement des tolérances de la carrosserie, les vibrations et les déformations sous charge. Dans la solution de référence, une hauteur de montage de la caméra avant supérieure à 1200 mm était donnée à titre d’exemple, avec une attitude proche de zéro degré. Une autre solution indiquait une plage d’attitude d’environ ±3°, une tolérance de positionnement de ±1 mm et une tolérance de rotation de ±2,5°. Ces chiffres ne peuvent servir que de référence pour une implantation particulière et ne constituent pas une norme uniforme pour tous les modèles de véhicules. Les plans d’ingénierie doivent convertir la hauteur, le lacet, le tangage, le roulis et la position des trous en cotes mesurables, puis effectuer une vérification après assemblage à l’aide d’un rapporteur d’angle ou d’un gabarit de contrôle dédié.
Quels procédés de fabrication pour les carters et supports de capteurs de conduite autonome ?
Le choix du procédé pour les carters et les supports de montage de capteurs de conduite autonome dépend de la fonction de la pièce, de la phase de développement, du volume de production et des objectifs de validation. Le carter doit combiner surfaces courbes, étanchéité et performances de la fenêtre ou du radôme d’antenne ; le support doit surtout garantir les surfaces de référence, la position des trous, le maintien de l’attitude et la maîtrise des déformations d’assemblage. Le procédé ne doit donc pas être choisi uniquement en fonction de la complexité visuelle de la pièce.
Moulage par injection des carters en plastique ; usinage CNC possible pour les prototypes de supports
Le moulage par injection convient aux surfaces courbes complexes, aux clips, aux nervures de renfort et aux carters en plastique produits en série. Lors de la conception, il faut toutefois évaluer le retrait, le gauchissement, les lignes de soudure, les traces de point d’injection ainsi que l’influence des lots de matière sur les dimensions et les performances électriques. Dans les zones critiques du radôme ou de la fenêtre de caméra, il convient d’éviter les variations brutales d’épaisseur et d’intégrer la ligne de joint, les marques d’éjection et les interfaces d’étanchéité ultérieures aux contrôles d’aspect et de fonctionnalité.
L’usinage CNC convient aux prototypes métalliques ou plastiques, aux supports en petite série et aux structures nécessitant des modifications rapides. Avant la programmation, il faut définir clairement les références de bridage, les surfaces de positionnement et l’accessibilité des outils. Les supports à paroi mince, les cavités profondes ou les structures en porte-à-faux peuvent se déformer sous l’effet des forces de coupe et d’un repositionnement ; la position des trous et l’attitude doivent donc être contrôlées à nouveau à partir d’une référence commune.
Limites d’application de la tôlerie, de l’impression 3D et du soudage des plastiques
L’emboutissage, le pliage et le soudage de tôles conviennent aux supports et berceaux métalliques, mais il faut maîtriser le retour élastique au pliage, le décalage des trous, les déformations de soudage et l’épaisseur du traitement de surface. L’impression 3D permet de vérifier rapidement la forme extérieure, les jeux d’assemblage et le champ de vision de la caméra ; elle convient aux itérations de prototypes. Si le prototype doit supporter durablement des vibrations, des cycles thermiques ou une fonction d’étanchéité, il faut toutefois revalider le matériau, la qualité de surface et les conditions environnementales.
Le soudage laser des plastiques utilise généralement une couche transparente et une couche absorbante, afin de convertir l’énergie laser en chaleur à l’interface et de former une fusion continue. Il peut réduire l’utilisation d’adhésifs et d’une partie des éléments de fixation, mais il faut néanmoins maîtriser la largeur du cordon, la compression, le gauchissement des pièces et la fenêtre d’énergie. Le soudage par ultrasons est limité par la structure du joint et la transmission des vibrations ; le soudage par plaque chauffante doit tenir compte de la fusion, du refroidissement et des bavures ; le collage exige de maîtriser la continuité du cordon, les conditions de polymérisation et la compatibilité des matériaux. Un joint d’étanchéité associé à une fixation mécanique facilite le démontage, mais exige une stabilité de la gorge, de l’interface de compression et de l’ordre de serrage. Le choix final doit dépendre de la structure du carter, du volume de production et du plan de validation, et non considérer un procédé donné comme universellement optimal.
Comment assurer l’étanchéité à la poussière et à l’eau des carters de capteurs ?
L’étanchéité d’un carter de capteur de conduite autonome ne consiste pas à appliquer un cordon de colle après l’assemblage. Elle doit être définie dès la ligne de joint du carter, la gorge d’étanchéité, l’interface de compression et la sortie de câble du connecteur. Si le radôme du radar, la fenêtre de caméra et le boîtier arrière présentent du gauchissement, une excentration ou des jeux locaux, le joint peut ne pas former un contact continu. Un désalignement de la ligne de joint ou un ordre de serrage des vis incohérent peut également provoquer une surcharge locale et créer un chemin de fuite.
Définir d’abord l’interface d’étanchéité du carter du capteur
Lorsqu’un joint d’étanchéité est utilisé, le plan ou le document de procédé doit préciser l’emplacement de la gorge, les surfaces d’appui, la compatibilité des matériaux et le sens d’assemblage, tout en maîtrisant le retrait et le gauchissement des pièces en plastique. Le collage convient à la formation d’un cordon continu, mais il faut éviter les interruptions, les bulles, la contamination et une polymérisation insuffisante. Le soudage dépend quant à lui de la largeur du cordon, de l’état de compression, des conditions d’énergie ou de température, ainsi que du bridage et du positionnement des boîtiers supérieur et inférieur. La sortie de câble du connecteur, la membrane respirante et le chemin de drainage font également partie du système d’étanchéité : les contraintes au niveau de la sortie peuvent ouvrir l’interface, tandis qu’une cavité complètement fermée peut subir une différence de pression due aux variations de température. Il faut donc traiter la conception en combinant ventilation et protection contre la pénétration des liquides.
Le procédé d’étanchéité doit correspondre à une validation traçable
Lors de l’assemblage, il convient de spécifier les paramètres de nettoyage, de dosage de colle ou de soudage, le temps de compression, l’ordre de serrage et la méthode d’évaluation de l’aspect. Une fois l’étanchéité réalisée, il ne suffit pas de vérifier si le boîtier est fermé, pas plus qu’une simple indication de niveau de protection ne peut remplacer la validation. Les essais d’étanchéité à l’air et à l’eau, d’arrosage, de cyclage température-humidité, de brouillard salin ainsi que les contrôles après vibration doivent être définis conformément aux spécifications du produit et au plan de validation. Pour les prototypes en petite série, il convient au minimum d’enregistrer les conditions d’essai, l’état des échantillons et les résultats de la判定 des fuites.
Comment vérifier la précision du boîtier du capteur, du support de montage et de l’ensemble ?
La réception des pièces de capteurs destinés à la conduite autonome ne peut pas se limiter à vérifier l’absence de rayures sur le boîtier ou la possibilité de monter le support par ses perçages. Une démarche plus rigoureuse consiste à : confirmer les références d’usinage, réaliser l’assemblage étanche, contrôler les dimensions et l’orientation, effectuer ensuite les validations environnementales et vibratoires, puis confirmer la sortie du capteur par la mise sous tension, l’étalonnage et l’acquisition de données sur des cibles. C’est ainsi que l’on peut établir le lien entre une « pièce conforme » et une « fonction de perception conforme après montage sur le véhicule ».
Vérifier d’abord les références, les perçages et les profils critiques
Pour les boîtiers de capteurs et les supports de montage, une MMT ou un système de mesure optique peut être utilisé pour contrôler les surfaces de référence, les positions des trous de fixation, les trous de goupilles de positionnement, le profil des fenêtres et les jeux critiques. Pour les radômes d’antenne radar, il convient également de contrôler l’épaisseur, la courbure et l’aspect de la zone active. Pour les fenêtres de caméra, il faut vérifier que la zone transparente ne présente ni bavures, ni rayures, ni contamination, ni obstruction. Le support doit être contrôlé dans le système de coordonnées du véhicule afin de vérifier le lacet, le tangage et le roulis, et non pas seulement l’entraxe des trous.
De l’essai d’étanchéité à la validation de l’orientation et du fonctionnement
Après soudage, collage ou montage du joint d’étanchéité du boîtier, les essais d’étanchéité à l’air et à l’eau, d’arrosage ou liés à la température et à l’humidité doivent être réalisés conformément aux spécifications du produit ; les essais et critères d’acceptation précis ne peuvent pas être remplacés par une indication IP générique. Une fois l’assemblage terminé, l’orientation du support doit également être contrôlée à l’aide d’un instrument de mesure angulaire ou d’un outillage de contrôle dédié, afin de confirmer qu’aucun décalage significatif ne s’est produit après le serrage, l’exposition thermique ou les vibrations. Il faut enfin vérifier l’alimentation et les communications, effectuer l’étalonnage du capteur et valider les résultats de détection à l’aide des cibles prescrites ou de données routières. Le fait de réussir uniquement le contrôle MMT, ou simplement de parvenir à mettre le capteur sous tension, ne suffit pas à démontrer que l’ensemble de capteur destiné à la conduite autonome est conforme.
- Rapport sur les lots de matériaux, les données matériaux et les dimensions critiques
- Enregistrements de l’épaisseur, de l’aspect et de la propreté du radôme d’antenne ou de la fenêtre de caméra
- Paramètres de soudage, de collage, de polymérisation ou d’assemblage étanche
- Résultats des essais d’étanchéité et environnementaux, enregistrements des contrôles d’orientation du support
- Données de validation de l’étalonnage, des communications et du fonctionnement avec des cibles
- Enregistrements des modifications de conception, des remplacements de matériaux et des ajustements de procédé
Lors des achats industriels, il convient de définir à l’avance, dans la demande de devis ou l’accord technique, les références, les méthodes de mesure, les dimensions critiques, les critères angulaires, les essais d’étanchéité et le format de livraison des validations fonctionnelles. Le fournisseur ne doit pas fournir uniquement une attestation de conformité dimensionnelle ; il doit également assurer la traçabilité des matériaux, du procédé d’assemblage, des résultats des contrôles par outillage et des données finales du capteur. Pour les prototypes en petite série, les relations de montage peuvent d’abord être vérifiées par usinage CNC, tôlerie ou impression 3D. Après le passage au moulage par injection ou à un autre procédé de production en série, il convient de reconfirmer le gauchissement, l’orientation de montage et la constance de l’étanchéité.
Questions fréquentes : comment réceptionner le boîtier et le support de montage d’un capteur destiné à la conduite autonome ?
La réception du boîtier et du support de montage d’un capteur destiné à la conduite autonome ne peut pas se limiter à vérifier la nuance du matériau, les dimensions des perçages ou le résultat de la mise sous tension. Les matériaux et la structure, les dimensions des pièces, l’orientation de l’ensemble, les performances d’étanchéité ainsi que les données d’étalonnage et de détection de cibles doivent être intégrés dans un même référentiel de livraison.
Le radôme d’antenne d’un radar à ondes millimétriques peut-il être sélectionné directement selon la nuance du matériau ?
Il ne peut pas être déterminé directement à partir de la nuance. Les familles de matériaux PPE, PC, PBT, PPS, entre autres, peuvent être évaluées, mais il faut également prendre en compte la bande de fréquence du radar, le Dk, le Df, l’uniformité de l’épaisseur de la structure, la courbure, l’absorption d’eau, la température et les exigences de résistance aux intempéries. Les données du fournisseur de matériaux doivent être validées par des essais sur des échantillons présentant l’épaisseur et les conditions structurelles réelles ; une nuance donnée ne doit pas être considérée comme une solution universelle pour tous les modèles de véhicules.
Si les perçages du support de montage sont conformes, cela signifie-t-il que l’orientation du capteur est conforme ?
Pas nécessairement. La conformité des perçages indique seulement que les dimensions locales satisfont aux exigences. Il faut également contrôler les surfaces de positionnement, les relations entre références, la hauteur de montage, les angles de lacet, de tangage et de roulis, ainsi que le maintien de l’orientation après la superposition des tolérances de la carrosserie et après exposition aux charges et aux vibrations. Dans certaines solutions, les exigences de positionnement, de rotation et d’orientation peuvent être converties en contrôles par outillage ou en mesures angulaires, mais les valeurs précises doivent être définies selon les spécifications du fabricant du capteur, le système de coordonnées du véhicule et les spécifications du produit.
Les essais d’étanchéité peuvent-ils remplacer la validation sur véhicule réel ou avec une cible réelle ?
Non. Les essais d’étanchéité à l’air, à l’eau ou sous pluie servent principalement à démontrer les performances de protection du boîtier et des interfaces d’étanchéité dans les conditions spécifiées, mais ils ne permettent pas de prouver que le radôme d’antenne, la fenêtre de caméra et l’orientation du support n’auront pas d’incidence sur les résultats de perception. Une fois les essais d’étanchéité terminés, il convient également d’effectuer une vérification de la communication sous tension, un étalonnage, ainsi que, si nécessaire, un nouvel essai après exposition à l’environnement ou aux vibrations, et une validation des données avec des cibles.
Quels documents le fournisseur de pièces de capteurs doit-il fournir au stade des petites séries ?
Il est recommandé de demander les données et les lots de matériaux, les rapports relatifs aux dimensions critiques et aux références, les relevés d’aspect, les paramètres des procédés de soudage ou de collage, les résultats des essais d’étanchéité, les relevés des moyens de contrôle d’assemblage, les relevés de contrôle de l’orientation, ainsi que les données d’étalonnage ou de validation fonctionnelle. En cas de modification des matériaux, des moules, du procédé ou de la structure, il convient également de conserver les enregistrements des modifications et le périmètre de la nouvelle validation, afin de faciliter la traçabilité de la relation entre les variations dimensionnelles des pièces et les sorties du capteur.
Key takeaways
- Les boîtiers et supports de fixation des capteurs influencent le faisceau radar, le champ de vision de la caméra, la stabilité thermique et le résultat final de la perception ; ce ne sont pas de simples pièces de protection.
- Le radôme d’un radar à ondes millimétriques doit faire l’objet d’une évaluation simultanée de la constante diélectrique relative Dk, de la tangente de perte Df, de l’uniformité d’épaisseur, de la courbure, de l’absorption d’eau, de la résistance aux intempéries et de la stabilité dimensionnelle en fonction de la température.
- Le support doit être défini à partir d’un référentiel unifié, en convertissant la position des trous, les surfaces de référence, la hauteur par rapport au sol ainsi que les erreurs de lacet, de tangage et de roulis en exigences de plan et de calibres de contrôle.
- La conception de l’étanchéité doit couvrir le plan de joint, les cordons de soudure ou de colle, la gorge d’étanchéité, le connecteur, la structure de mise à l’air et les voies d’évacuation de l’eau, puis être validée par des essais d’étanchéité à l’air et des essais environnementaux.
- Les documents de livraison du fournisseur doivent relier les dimensions de la pièce, l’orientation de l’ensemble, les résultats d’étanchéité et les données d’étalonnage du capteur ou de cibles, au lieu de fournir uniquement un rapport CMM.



