
Pour l’usinage sur mesure d’une coque de robot, il faut d’abord définir le contexte d’utilisation plutôt que le matériau
Lorsqu’un robot passe d’un modèle de démonstration à une utilisation dans les services intérieurs, à des déplacements autonomes ou à un usage extérieur prolongé, les priorités sur site évoluent : la coque doit s’intégrer à l’espace et être facilement acceptée par les utilisateurs, sans gêner les mouvements, masquer les capteurs ni compliquer la maintenance. L’usinage sur mesure de coques de robots ne consiste pas à choisir d’abord un matériau pour lui appliquer ensuite une conception standardisée ; il faut commencer par définir l’usage, la plage de mouvement, l’environnement et la phase de production.
- Robot de présentation : l’accent est mis sur le profil, les surfaces courbes, les lignes de joint, la couleur et la finition de surface, tout en maîtrisant le poids afin de faciliter le transport et l’installation.
- Robot mobile de service : il faut prévoir le dégagement des roues, du mécanisme de direction et des zones d’impact, tout en conservant des ouvertures fonctionnelles pour les caméras, les radars, les microphones et les haut-parleurs.
- Robot destiné à fonctionner en extérieur : outre la protection structurelle, il faut évaluer le matériau et le traitement de surface en fonction de l’exposition au soleil, de la pluie, de la poussière, des variations de température et des méthodes de maintenance sur site.
- Scénario de contact homme-machine : les boutons d’arrêt d’urgence, les ports de recharge, les trappes et les bords exposés doivent être faciles à utiliser ; la forme de la coque ne doit pas accroître les risques de pincement, de collision ou d’actionnement accidentel.
Par conséquent, la définition des besoins doit intégrer simultanément le champ de vision des caméras et des radars, le cheminement des câbles, les ouvertures de dissipation thermique, les points de fixation, l’enveloppe des articulations et le sens de démontage et de remontage. La coque doit également coopérer avec les supports internes, les fenêtres transparentes et les trappes de maintenance ; si nécessaire, elle peut être divisée en plusieurs unités de fabrication. Ce n’est qu’une fois ces interfaces et contraintes globalement définies qu’il devient pertinent de comparer les différentes voies de fabrication de coques de robots, telles que l’impression 3D, l’usinage CNC, la tôlerie, le moulage de reproduction ou l’injection.
Quelles structures sont généralement nécessaires pour l’usinage sur mesure de coques de robots ?
Une coque de robot n’est pas un simple « capot » monobloc, mais un système d’interfaces composé de pièces de protection extérieures, de structures de fixation, de fenêtres de capteurs, d’éléments de maintenance et de passages de câbles. L’usinage sur mesure de coques de robots doit commencer par distinguer ces fonctions, avant de déterminer quelles parties peuvent partager un même matériau et un même procédé.
Structure esthétique et structure de fixation pour l’usinage sur mesure de coques de robots
Les grands capots à surfaces courbes assurent principalement des fonctions de design, de protection et de séparation ; les platines de montage, les supports internes et les interfaces moteur accordent davantage d’importance aux références, à la position des perçages et à la rigidité. Les deux éléments ne doivent pas nécessairement être fabriqués d’une seule pièce. Si nécessaire, le carter extérieur, les platines de montage usinées CNC, l’ossature en tôle et les fenêtres transparentes peuvent être fabriqués séparément, puis assemblés au moyen de vis, de clips ou d’inserts. Cette approche facilite l’assemblage et la maintenance, mais les lignes de séparation, les décalages de niveau et la rigidité des liaisons doivent être conçus en amont.
Ouvertures et interfaces de maintenance pour l’usinage sur mesure de carters de robots
- Fenêtres de capteurs : vérifier le champ de vision des caméras et des radars, ainsi que l’absence d’obstruction du signal par le matériau et la position de la fenêtre.
- Interfaces utilisateur : prévoir les ouvertures pour l’arrêt d’urgence, le port de recharge, l’écran, le microphone et le haut-parleur, puis vérifier l’espace nécessaire à leur utilisation.
- Dégagements pour les mouvements : vérifier l’enveloppe de mouvement des roues, articulations, biellettes et trappes sur l’ensemble de leur course.
- Structure de maintenance : définir le sens de démontage et de remontage, l’accessibilité des éléments de fixation, l’angle d’ouverture des trappes et le chemin d’extraction des pièces de rechange.
- Cheminement interne des câbles : conserver une marge suffisante pour la courbure des faisceaux afin d’éviter les pincements, les étirements ou les frottements avec les pièces mobiles.
Avant de demander un devis ou de réaliser la modélisation, il est recommandé de préparer les dimensions hors tout, les points de montage internes, l’amplitude des mouvements, la position des capteurs, l’ordre de démontage et les lignes de séparation autorisées. Le rendu final dépend en dernier ressort des références, de la position des perçages et des tolérances d’assemblage ; le choix du procédé d’usinage ne peut pas être déterminé à partir d’une simple image de rendu.
Comment choisir le procédé d’usinage d’un carter de robot : impression 3D, CNC, tôlerie, moulage de duplication et injection plastique
Il n’existe pas de procédé universellement optimal pour la fabrication sur mesure de carters de robots. Il faut d’abord examiner les dimensions, la complexité des surfaces courbes, le niveau de détail, la rigidité, le volume et la phase de production, l’environnement d’utilisation ainsi que les exigences de finition, avant de décider s’il convient de fabriquer les pièces séparément. Les éléments de couverture extérieure, les surfaces de montage de précision, l’ossature interne et les trappes de maintenance ne doivent pas nécessairement être réalisés avec le même procédé.
| Procédé | Applications adaptées | Limites et points clés à vérifier |
|---|---|---|
| Impression 3D | Prototypes de forme, validation de la structure, modifications fréquentes | Vérifier les stries de couche, l’anisotropie, le post-traitement, les filetages et la résistance des assemblages. |
| Usinage CNC | Platines de montage, pièces d’interface et éléments de carter locaux nécessitant une stabilité dimensionnelle | Les grandes surfaces courbes complexes peuvent nécessiter une fabrication en plusieurs pièces, une planification du bridage ou la combinaison avec d’autres procédés ; vérifier en priorité les références, l’accessibilité des outils et les surfaces d’assemblage. |
| Fabrication de pièces en tôle | Boîtiers, supports et ossatures internes | Il faut tenir compte de l’épaisseur des tôles, de l’ordre de pliage, des rayons, des déformations dues au soudage ainsi que du traitement des bords exposés. |
| Moulage sous vide | Petites séries après stabilisation de la conception | Il faut évaluer le plan de joint, le démoulage, la constance de surface et la répétabilité entre les lots. |
| Moulage par injection | Production répétitive après gel de la conception | Au début, il faut vérifier les dépouilles, l’épaisseur des parois, la position des nervures, les points d’injection, le retrait et la structure du moule. |
| PRF ou mousse avec revêtement | Carters de présentation ou de forme, de grande taille et allégés | Les assemblages, les renforts locaux, les jonctions, la finition de surface et la maintenance ultérieure doivent être validés séparément. |
Par exemple, pour un robot de service mobile, l’impression 3D peut servir à vérifier rapidement le champ de vision des caméras et le dégagement autour des roues, puis l’interface de montage peut être usinée par CNC afin d’obtenir une référence d’assemblage plus stable. Si les dimensions du carter sont importantes, le fractionnement en plusieurs pièces peut faciliter le bridage, le transport et la maintenance, mais il augmente les exigences liées aux lignes de joint et à la conception des liaisons. Les dimensions applicables indiquées sur les pages consacrées aux procédés concernés peuvent aller de l’ordre du centimètre à plusieurs mètres ; elles ne constituent que des exemples de classification des fournisseurs et ne remplacent pas l’évaluation d’un projet spécifique. Le choix final doit être déterminé conjointement par les dimensions, la quantité, l’environnement et les exigences de surface.
Des données 3D au prototype : les six étapes de l’usinage personnalisé d’un carter de robot
L’usinage personnalisé d’un carter de robot ne doit pas commencer par « quel matériau choisir ? », mais par les interfaces, les mouvements et l’environnement d’utilisation. En progressant selon la séquence entrée — traitement — sortie, il est possible de réduire les retouches dues aux lignes de séparation, aux fixations inaccessibles et au décalage des fenêtres des capteurs.
- [object Object]
- [object Object]
- [object Object]
- [object Object]
- [object Object]
- [object Object]
Dans un projet type, le capot supérieur d’un robot mobile de service peut devoir éviter simultanément le groupe de roues, préserver le champ de vision de la caméra et permettre aux techniciens de maintenance d’être retiré rapidement. Dans ce cas, le fractionnement de la coque et le mode de liaison sont souvent plus importants que la simple recherche d’une surface parfaitement continue.
Une fois le prototype monté sur le robot, que faut-il vérifier lors de la fabrication de la coque du robot ?
Pour un prototype de coque de robot fabriqué sur mesure, il ne suffit pas d’examiner le rendu ou de contrôler l’apparence séparément. Une fois monté sur le robot réel, il faut confirmer que la coque ne limite pas les mouvements, ne masque pas les capteurs et ne complique ni la maintenance ni la dissipation thermique. Il est recommandé de répartir la validation en cinq groupes : assemblage, mouvements, fonctions, maintenance et surface, en consignant l’emplacement du problème, l’état du mouvement et la méthode de retouche.
Contrôle des interférences statiques et dynamiques lors de la fabrication de la coque du robot
- Assemblage statique : vérifier la position des trous, les surfaces de référence, l’accessibilité des fixations ainsi que l’ordre de démontage et de remontage du capot supérieur, des panneaux latéraux et de la trappe.
- Mouvements sur toute la course : faire fonctionner les articulations, le groupe de roues ou le mécanisme de levage sur leur plage réelle et observer l’absence de contact avec la coque, de pincement des câbles ou de traction sur les éléments de connexion.
- Fonctionnement des interfaces : confirmer que le champ de vision de la caméra et du lidar n’est pas masqué par le cadre, et que les positions du microphone, du haut-parleur, de l’arrêt d’urgence et du port de recharge correspondent aux ouvertures.
- Environnement interne : vérifier que la réserve de courbure des faisceaux de câbles, les conduits d’air et les ouvertures de ventilation sont dégagés ; si nécessaire, prévoir une observation de la montée en température après un fonctionnement continu.
- Qualité d’apparence : contrôler à nouveau la cohérence des lignes de joint, des différences de niveau, de la position des trous, des couleurs, des textures et des traitements de surface. Après un léger choc, vérifier également que la coque, les clips et les points de fixation ne se sont pas desserrés.
Une situation typique est la suivante : un robot mobile de service doit éviter le groupe de roues, préserver le champ de vision de la caméra et permettre au personnel de maintenance de retirer d’abord le capot supérieur avant d’accéder aux faisceaux de câbles internes. Si la trappe heurte encore un support lorsqu’elle est ouverte, ou si les fixations sont masquées par la coque, la solution de fabrication de la coque du robot doit être modifiée, même si la conception esthétique est conforme.
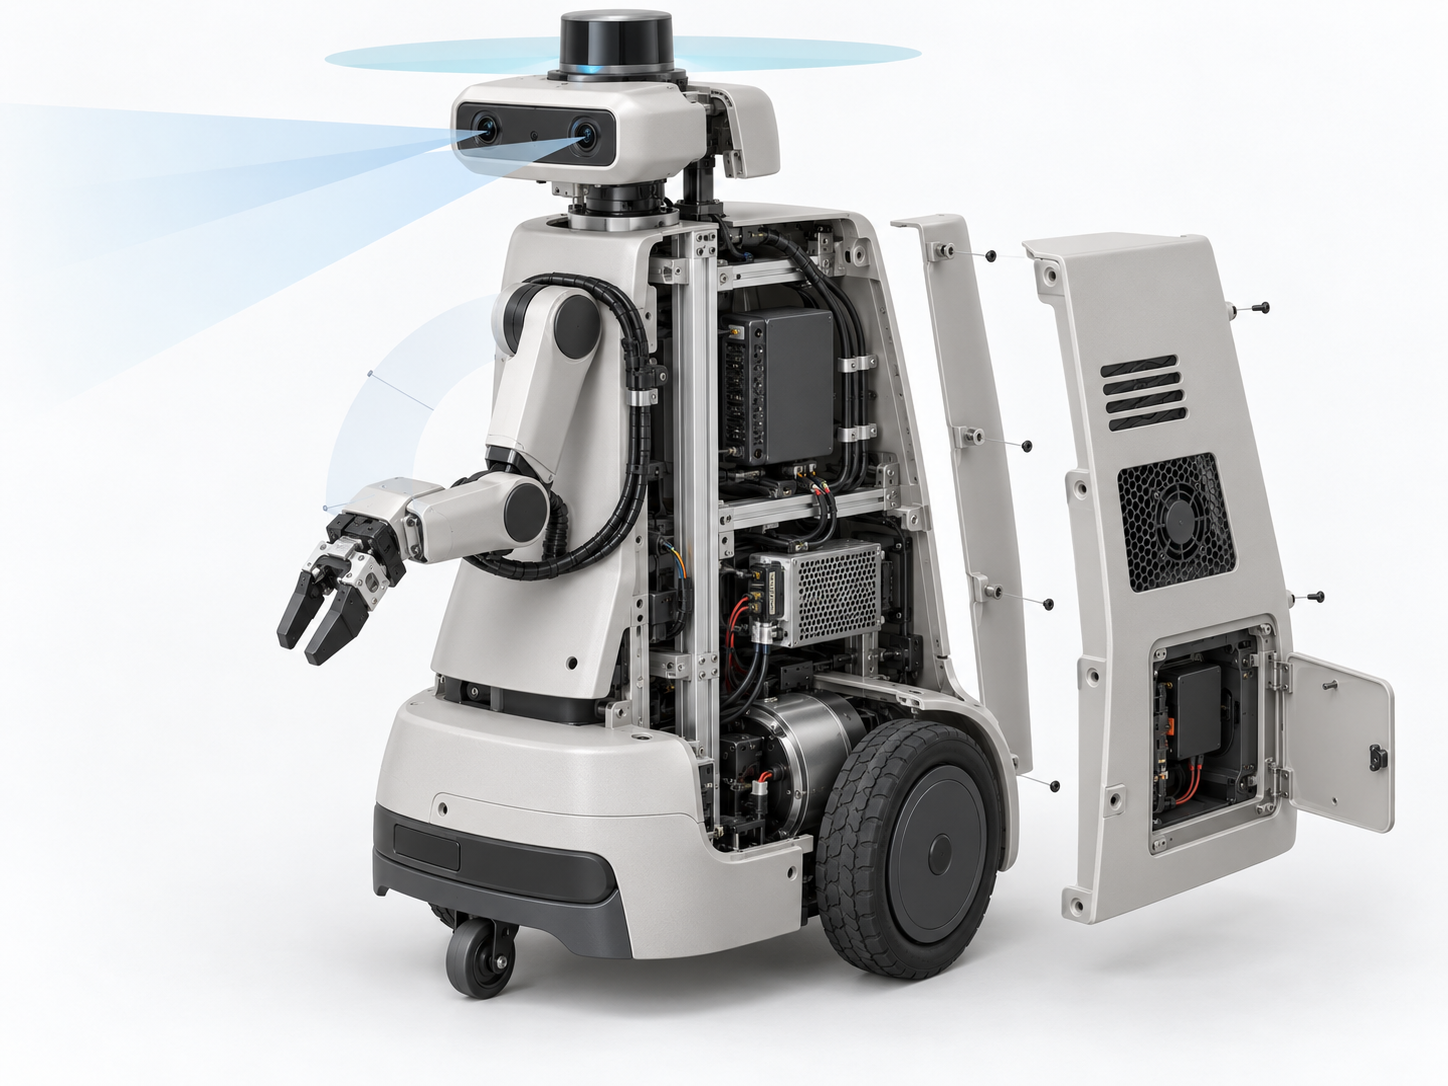
Pour les environnements extérieurs ou les fonctionnements de longue durée, il convient également de prévoir, selon les conditions réelles, des validations de résistance aux intempéries, aux chocs, aux risques d’infiltration d’eau et de durabilité de surface. Le nom du matériau ne peut pas se substituer aux conclusions des essais ; la décision d’engager ou non une fabrication en petite série de coques de robots sur mesure doit finalement s’appuyer sur les résultats de l’assemblage sur robot réel, du fonctionnement sur toute la course et de la validation dans l’environnement d’utilisation.
Fabrication sur mesure de coques de robots en petite série : comment gérer le fractionnement, les moules et la régularité
Lors du passage d’un prototype unitaire à une petite série, l’enjeu de la fabrication sur mesure de coques de robots passe de « peut-on réaliser cette forme ? » à « peut-on garantir un assemblage stable, des livraisons répétables et une maintenance pratique ? ». Tant que la conception est encore modifiée fréquemment, il convient de conserver un fractionnement et des assemblages vissés faciles à adapter ; lorsque la structure est fondamentalement stabilisée mais que les quantités restent limitées, il est possible d’évaluer la CNC, l’impression 3D, le moulage sous vide ou une combinaison de procédés ; ce n’est que lorsque les exigences d’interface, d’apparence et de matériau sont suffisamment précises qu’il est pertinent d’évaluer plus avant la rationalité du recours à l’injection et l’investissement dans les moules.
Fractionnement et contrôle de la régularité lors de la fabrication sur mesure de coques de robots
Une grande coque ne doit pas nécessairement être fabriquée en une seule pièce. Un fractionnement approprié peut faciliter le bridage, le transport et la maintenance, tout en permettant d’adopter des procédés mieux adaptés pour les éléments de revêtement extérieur, les plaques de montage et les supports internes. Toutefois, les lignes de joint influencent la continuité visuelle, tandis que le transfert des références peut entraîner une accumulation d’écarts sur la position des trous et les surfaces d’assemblage. Dans le cadre du projet, il convient de confirmer à l’avance :
- Si les lignes de joint évitent les principales surfaces visibles, les fenêtres des capteurs et les zones fréquemment exposées aux chocs ;
- Si les vis, les clips et les inserts peuvent être réutilisés et si les outils peuvent y accéder ;
- S’il est nécessaire de prévoir des calibres de contrôle, une comparaison avec des échantillons ou un relevé dimensionnel des interfaces critiques ;
- Comment confirmer la couleur, la texture et le revêtement entre différents lots, et vérifier que les pièces de rechange correspondent aux pièces d’origine.
Un cas typique est le suivant : un robot mobile de service doit retirer son capot supérieur pour effectuer la maintenance de la batterie, tout en évitant la caméra et les roues. Dans ce contexte, le joint de raccordement du capot, les goupilles de positionnement, l’ordre de serrage des fixations et la longueur disponible des faisceaux doivent être vérifiés ensemble avant la production en petite série. Le procédé final dépend toujours du niveau de gel de la conception, de la phase de production, des dimensions, des exigences de surface et du mode de transport ; il ne peut pas être évalué uniquement sur la base du prix unitaire ou de l’aspect visuel.
Quels documents fournir pour demander un devis d’usinage personnalisé d’un boîtier de robot
Pour demander un devis d’usinage personnalisé d’un boîtier de robot, les informations essentielles ne se limitent pas à un rendu visuel, mais doivent fournir des données d’ingénierie décrivant le contexte d’utilisation, les interfaces, les mouvements et les exigences de réception. Plus les documents reflètent l’état réel de l’assemblage, plus le fabricant peut facilement évaluer le mode de division des pièces, les références, les matériaux et le procédé.
Liste des documents nécessaires pour l’usinage personnalisé d’un boîtier de robot
- Dimensions extérieures globales et poids du robot, ainsi que l’emplacement du châssis, des articulations, des roues et des points de fixation internes.
- Données 3D d’aspect extérieur, plans 2D des interfaces ou schémas de la structure interne ; indiquer les positions de trous, références et surfaces d’assemblage qui doivent impérativement être conservées.
- Emplacement des caméras, radars, écrans, microphones, haut-parleurs, boutons d’arrêt d’urgence, ports de charge et autres composants, ainsi que les exigences relatives aux ouvertures.
- Plage de mouvement des articulations et des roues, enveloppe sur toute la course, cheminement des faisceaux, réserves de courbure et zones susceptibles de subir des collisions.
- Ouvertures de ventilation, conduits d’air, trappes de maintenance, fixations et directions de démontage ; préciser quels composants doivent être remplacés ou entretenus fréquemment.
- Environnement d’utilisation, quantités prévues et phase du projet, par exemple prototype d’aspect, prototype fonctionnel, présérie ou production répétitive.
- Lignes de séparation acceptables, couleur, texture, traitement de surface et méthode de détermination des défauts d’aspect.
- Points essentiels de la réception, notamment les jeux d’assemblage, le champ de vision des capteurs, les interférences de mouvement, l’utilisation des trappes, la protection des faisceaux et l’uniformité de surface.
En l’absence temporaire de données 3D complètes, il est possible de fournir dans un premier temps des photos de la pièce réelle, les dimensions essentielles, l’usage du robot, un schéma des interfaces internes et les composants à éviter. Toutefois, ces informations ne permettent généralement qu’une évaluation préliminaire. La faisabilité de fabrication doit finalement être confirmée à partir des données 3D, des références, des tolérances, des matériaux et du procédé concerné. Un boîtier complexe ne doit pas nécessairement être fabriqué en une seule pièce : les éléments de couverture extérieure, les plaques de fixation, les fenêtres transparentes et les supports internes peuvent nécessiter des conceptions distinctes.
Geler d’abord les interfaces avant de choisir le procédé du boîtier de robot
Lors de la mise en œuvre, il est recommandé de commencer par figer le contexte d’utilisation, les points de fixation, la plage de mouvement et l’emplacement des capteurs, puis de demander au fabricant d’évaluer la division des pièces, les matériaux, le procédé et le plan de validation. Il ne faut pas déterminer la méthode de fabrication à partir d’une simple image de rendu ; si l’aspect extérieur entre en conflit avec le démontage, la dissipation thermique ou l’enveloppe de mouvement, les retouches ultérieures peuvent se répercuter de la conception du boîtier jusqu’à la structure interne.
Questions fréquentes sur l’usinage personnalisé des boîtiers de robots
L’usinage personnalisé d’un boîtier de robot ne peut pas être évalué uniquement à partir d’un dessin d’aspect extérieur. Le choix des matériaux, de la division des pièces, des interfaces et du procédé doit généralement être déterminé en tenant compte conjointement du contexte d’utilisation, de la structure interne, de la phase de production et des résultats des essais sur le robot réel.
Le boîtier du robot doit-il être fabriqué entièrement selon un seul et même procédé ?
Généralement, ce n’est pas nécessaire. Les éléments de couverture extérieure, les plaques de fixation de précision, les fenêtres de capteurs, les supports internes et les trappes de maintenance remplissent des fonctions différentes ; il est donc possible d’envisager séparément l’impression 3D, l’usinage CNC, la tôlerie ou d’autres procédés de formage. Le choix final dépend des dimensions, de la précision des interfaces, du poids, de la quantité et des exigences de surface.
Pourquoi, au stade du prototype, faut-il valider en priorité l’assemblage sur la machine réelle plutôt que de se contenter d’examiner l’apparence ?
Un modèle d’apparence ne permet pas de révéler suffisamment les problèmes tels que les interférences au niveau des articulations, l’obstruction du champ de vision des capteurs, la flexion des faisceaux de câbles, l’inaccessibilité des trappes ou la couverture des ouvertures de ventilation. Le prototype de coque de robot fabriqué sur mesure doit être monté le plus tôt possible sur la machine réelle afin de vérifier les mouvements sur toute la course, l’ordre de montage et de démontage, ainsi que les interfaces critiques.
Quand peut-on envisager le moulage sous vide ou le moulage par injection ?
Lorsque la forme et la structure sont déjà relativement stables et qu’un petit nombre de reproductions est nécessaire, le moulage sous vide peut être envisagé. Lorsque la conception est figée et qu’une production répétée avec une bonne uniformité d’aspect est requise, le moulage par injection peut alors être évalué. Les deux procédés dépendent du volume de production, de la conception du plan de joint et des dépouilles, des exigences relatives aux matériaux, ainsi que de la pertinence de l’investissement dans le moule.
Sans données 3D complètes, quelles informations faut-il fournir en premier pour la fabrication sur mesure d’une coque de robot ?
Il est possible de fournir dans un premier temps des photos générales du robot, les dimensions extérieures essentielles, les points de fixation internes, l’amplitude de mouvement des articulations ou des groupes de roues, l’emplacement des capteurs, les besoins en ouvertures, l’environnement d’utilisation, la quantité prévue et l’aspect de surface souhaité. Le fabricant doit néanmoins confirmer la fabricabilité en s’appuyant sur les données 3D ultérieures, les références, les tolérances et le procédé, et ne peut pas définir une solution sur la seule base d’une image de rendu.
Key takeaways
- Pour l’usinage sur mesure d’une coque de robot, il faut d’abord confirmer le contexte d’utilisation, l’enveloppe de mouvement, les interfaces internes et le mode de maintenance, avant de choisir le matériau et le procédé.
- La coque doit généralement être divisée en pièces de protection, structures de fixation, fenêtres de capteurs, trappes, passages de câbles et zones de dégagement des articulations.
- L’impression 3D convient aux modifications rapides, l’usinage CNC à la stabilité dimensionnelle et aux interfaces de précision, la tôlerie aux panneaux et supports, tandis que le moulage de reproduction ou l’injection doivent être évalués en fonction des quantités et du degré de figement de la conception.
- La validation du prototype doit couvrir les mouvements sur toute la course, le champ de vision des capteurs, l’ordre d’assemblage, le câblage, la dissipation thermique, les collisions et la qualité de surface.
- Lors de la demande de devis, il convient de préparer les dimensions hors tout du robot, les données 3D ou 2D, les points de fixation, la plage de mouvement, l’emplacement des capteurs, les quantités par phase et l’environnement d’utilisation.



