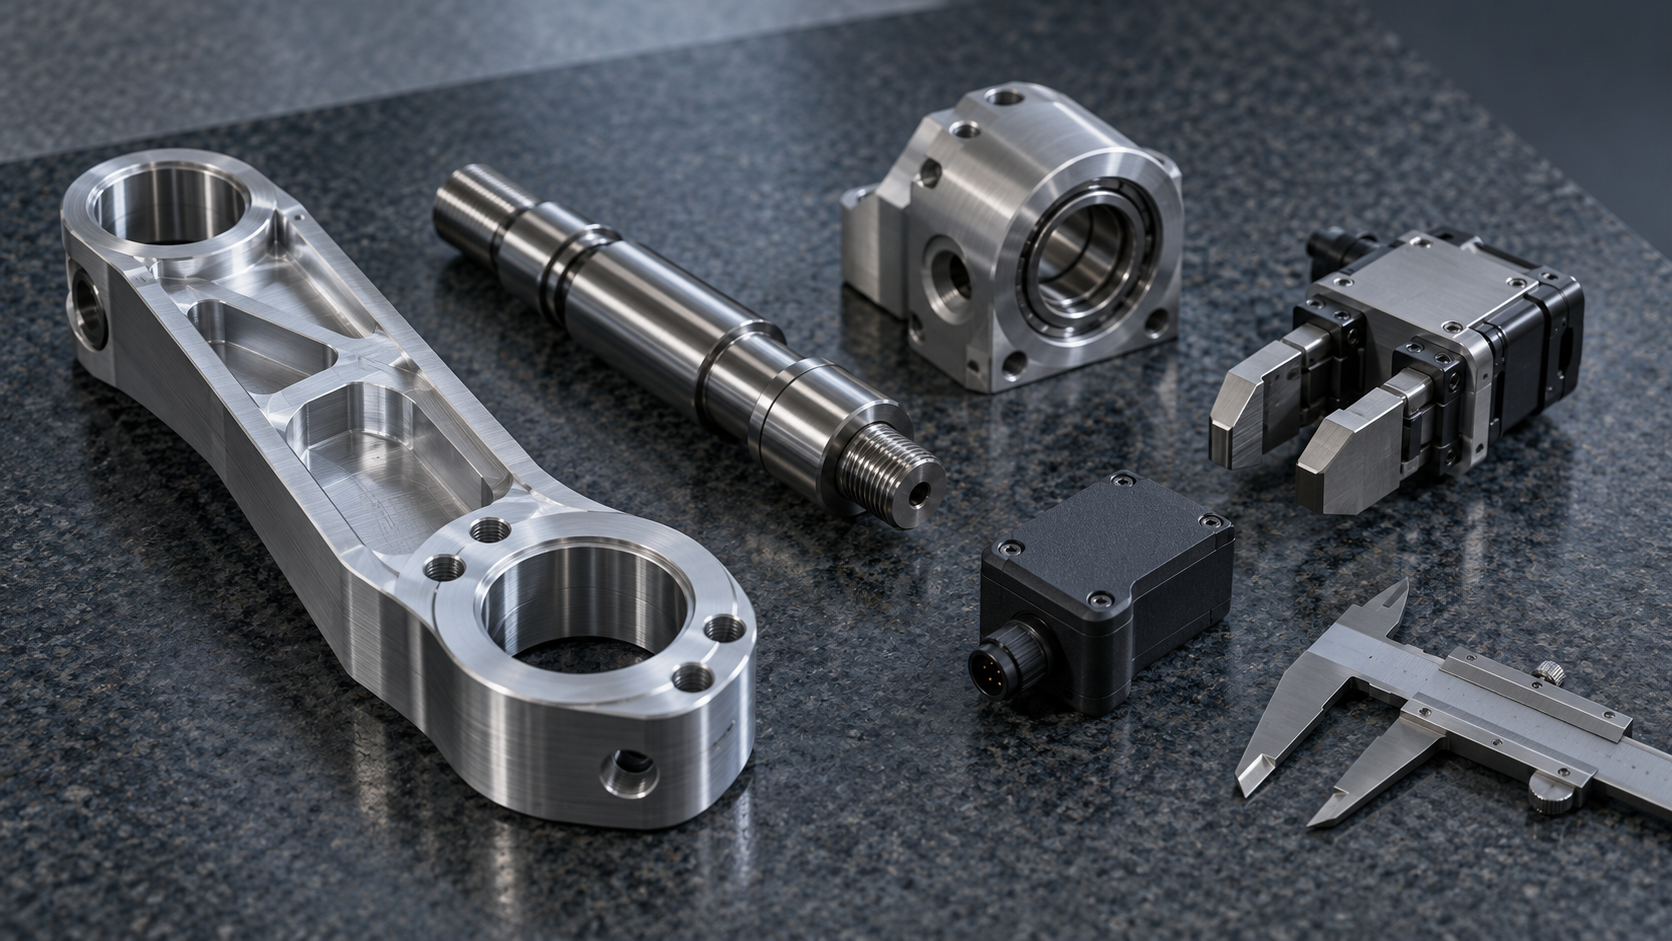
Quelles sont les pièces typiques de l’usinage robotique ? Commencer par les classer selon leur fonction et leur forme
Pourquoi le parcours d’usinage peut-il être complètement différent pour des pièces de robot pourtant similaires ? Une plaque de liaison de bras robotisé nécessite généralement plusieurs surfaces de montage, des trous de positionnement et des cavités d’allègement ; un arbre de précision exige une attention particulière aux surfaces de révolution, aux portées d’ajustement et à la coaxialité ; une pince terminale doit concilier rigidité de préhension, poids et position des trous de fixation ; un boîtier de capteur privilégie quant à lui la structure de protection, le passage des câbles et la position des interfaces. Toutes ces pièces contribuent au mouvement du robot, mais leurs modes de sollicitation, leurs géométries et leurs surfaces fonctionnelles sont différents.

Par conséquent, l’usinage des pièces de robot ne doit pas commencer par le choix d’une machine, mais par la confirmation de la mission de la pièce dans le système. Les bras robotisés, les bases et les carters d’articulation comportent souvent des plans, des réseaux de trous, des surfaces courbes et des caractéristiques de positionnement sur plusieurs faces ; pour les arbres, les manchons et autres pièces de révolution, le tournage est généralement envisagé en premier ; les engrenages, les paliers et les carters de réducteur nécessitent également de tenir compte de l’engrènement, de l’assemblage et des références relatives. Les effecteurs terminaux et les montages personnalisés peuvent être réalisés par fraisage, fabrication additive ou selon un procédé combiné, en fonction de la charge, du poids, du volume de production et de la complexité de la structure.
Lors de l’évaluation du procédé, les références fonctionnelles sont plus importantes que le nom de la pièce. Pour les éléments nécessitant un mouvement répétitif stable, les points essentiels peuvent être les portées de roulement, les surfaces de montage et les relations de position entre les trous de positionnement, plutôt que l’application de la même plage de tolérance à toutes les surfaces. Le point de départ de l’usinage des pièces de robot consiste à distinguer les surfaces soumises aux efforts, les surfaces d’ajustement en mouvement, les interfaces d’assemblage et les zones non critiques acceptables, puis à définir le parcours en fonction du matériau, de la quantité et de la méthode de contrôle. C’est ainsi qu’il est possible d’obtenir un équilibre fabricable entre rigidité, alignement, résistance à l’usure et poids.
Quels procédés d’usinage conviennent aux différentes pièces de robot ?
L’usinage des pièces de robot ne commence pas par la désignation d’une machine, mais par l’examen de la forme de la pièce, de son mode de sollicitation, du volume de production et des exigences d’assemblage. Les plaques de liaison de bras robotisés, les bases et les carters d’articulation comportent généralement des plans, des réseaux de trous, des surfaces courbes et plusieurs surfaces de montage ; le fraisage CNC convient à l’usinage de ces caractéristiques à partir d’ébauches en métal ou en plastique technique. Lorsque la relation de position entre plusieurs faces est importante, le bridage et la conversion des références doivent être examinés en priorité lors de la revue du procédé.
Usinage des pièces de robot : comment choisir entre fraisage, tournage et usinage cinq axes
Les pièces de révolution à symétrie axiale, telles que les arbres, les manchons et les axes, sont généralement d’abord orientées vers le tournage, puis les opérations ultérieures sont planifiées en fonction de caractéristiques telles que les rainures de clavette, les trous transversaux ou les trous en bout. L’usinage cinq axes convient aux pièces présentant des surfaces courbes continues, de nombreux trous obliques ou nécessitant de réduire le nombre de bridages, mais toutes les pièces de robot n’en ont pas besoin ; si un montage adapté sur trois ou quatre axes permet d’établir les références de manière stable, augmenter aveuglément le nombre d’axes accroît au contraire la complexité de la programmation, du bridage et du contrôle.
Usinage de pièces robotiques : les limites entre impression 3D, tôlerie et injection plastique
Les supports complexes et légers, les prototypes de boîtiers et les pièces de validation en petites séries peuvent être évalués par impression 3D, particulièrement adaptée aux modifications rapides de la géométrie ; toutefois, dès que les exigences de capacité de charge, de résistance à l’usure ou de stabilité dimensionnelle augmentent, il reste nécessaire de comparer à nouveau l’usinage CNC ou d’autres procédés. Les carters en tôle, les supports et les boîtiers peuvent être fabriqués par tôlerie, en formant la structure par découpe, pliage et soudage. Les boîtiers en plastique produits en grandes séries sont généralement évalués pour le moulage par injection, à condition que les pièces présentent une épaisseur de paroi appropriée, une direction de démoulage et des conditions de plan de joint compatibles avec le moule. Autrement dit, une forme complexe ne se prête pas nécessairement à la fabrication additive, et l’augmentation du volume de production ne signifie pas que toutes les structures doivent immédiatement faire l’objet d’un moule.
Pourquoi l’usinage CNC est-il souvent utilisé pour les pièces robotiques ?
L’usinage CNC est souvent utilisé pour les pièces robotiques, non seulement parce qu’il offre une « haute précision », mais surtout parce qu’il permet d’usiner directement des métaux ou des plastiques techniques en fonction de la fonction de la structure, tout en maintenant une bonne cohérence dimensionnelle pour les petites séries, les pièces personnalisées et les itérations successives. Les plaques de liaison de bras robotisés, les carters d’articulation et les supports de montage comportent généralement des plans, des réseaux de trous, des épaulements et des surfaces courbes locales, ce qui les rend adaptés au fraisage CNC ; les arbres de précision, les douilles et les axes sont davantage assimilables à des corps de révolution et sont généralement d’abord orientés vers le tournage. L’usinage cinq axes est ensuite évalué pour les géométries complexes sur plusieurs faces ou lorsqu’il est nécessaire de réduire le nombre de reprises, plutôt que d’utiliser par défaut un plus grand nombre d’axes.
La valeur de l’usinage de pièces robotiques réside dans les relations entre les références
Le résultat de l’usinage de pièces robotiques dépend également du bridage et du choix des références. Le décalage de la position des trous par rapport à la face de montage, la coaxialité entre le logement de roulement et la face d’extrémité, ainsi que l’espacement entre plusieurs trous de positionnement influencent tous l’assemblage final et la répétabilité des mouvements. Si la pièce doit être retournée plusieurs fois, le transfert des références peut cumuler les erreurs ; un bridage approprié contribue quant à lui à usiner successivement les surfaces critiques. Lors de la revue technique, il convient d’évaluer séparément la précision dimensionnelle, la précision de position, la répétabilité, la rugosité de surface et les ajustements d’assemblage. Les composants structurels courants ne nécessitent pas forcément le même niveau de tolérance que les logements de roulements, les surfaces d’ajustement d’articulation ou les pièces associées aux engrenages.
L’usinage de pièces robotiques doit être adapté aux matériaux et au rythme des itérations
Le fraisage et le tournage CNC permettent d’obtenir des pièces personnalisées à partir de plaques, de barres ou de blocs. Le choix du matériau peut s’effectuer parmi des catégories telles que les alliages d’aluminium, l’acier, l’acier inoxydable et les plastiques techniques, mais il ne peut pas être dissocié de la charge, de la rigidité, du poids, de la résistance à l’usure et de l’environnement de fonctionnement. Pour les prototypes et les petites séries, la CNC facilite souvent la modification rapide des plans et la réutilisation des méthodes d’usinage ; les structures complexes et légères peuvent également être d’abord validées par impression 3D, avant de déterminer s’il convient de passer à la CNC ou à un autre procédé de production en série. L’anodisation, le placage, la peinture ou le traitement thermique doivent également répondre à des objectifs de résistance à l’usure, de résistance à la corrosion, de frottement ou d’apparence, plutôt que de constituer des étapes systématiques de l’usinage de pièces robotiques.
Quelles caractéristiques géométriques augmentent le plus facilement la difficulté d’usinage des pièces robotiques ?
Les difficultés liées à l’usinage de pièces robotiques ne viennent souvent pas de la complexité de la forme elle-même, mais du fait que l’outil ne peut pas l’atteindre de manière stable, que la pièce manque de soutien ou que la référence critique se déplace après plusieurs reprises. Lors de la revue de conception, il convient de commencer par se demander : cette caractéristique répond-elle à une fonction de résistance mécanique, d’assemblage, de passage des câbles ou de mouvement ? En l’absence de fonction clairement définie, une géométrie complexe ne fait généralement qu’accroître les risques liés à l’usinage et au contrôle.
Cavités profondes, congés et trous profonds dans l’usinage de pièces robotiques
Une cavité profonde et étroite limite le diamètre de l’outil et sa longueur de sortie. Plus l’outil est fin et sa sortie longue, plus sa rigidité est généralement faible ; l’évacuation des copeaux devient également plus difficile, ce qui peut entraîner des vibrations, une usure de l’outil et une instabilité dimensionnelle des parois de la cavité. Un rayon intérieur trop faible peut de même contraindre l’usineur à utiliser un outil plus petit, augmentant le nombre de passes et la difficulté du contrôle. Si la structure le permet, il est préférable d’augmenter le rayon ou de concevoir une gorge de dégagement accessible à l’outil dans les angles. Pour les trous profonds, il faut également tenir compte de l’évacuation des copeaux lors du perçage, de la déviation de l’axe du trou et des mesures ultérieures ; il ne suffit pas d’indiquer un seul diamètre de trou dans le modèle.
Influence des parois minces et des caractéristiques à angles multiples sur l’usinage de pièces robotiques
Les pièces à parois minces peuvent se déformer sous l’effet des forces de coupe et de bridage, puis revenir élastiquement après le déchargement ; une épaisseur de paroi insuffisante amplifie également les vibrations, rendant instables la planéité, la précision de forme et la position des trous. Lors du bridage, il convient de conserver un soutien suffisant et, si nécessaire, d’adapter l’ordre d’usinage afin d’éviter d’affaiblir la pièce avant d’usiner les surfaces critiques. Les faces inclinées, les trous obliques et les caractéristiques sur plusieurs faces qui ne reposent sur aucune exigence fonctionnelle augmentent la difficulté du positionnement angulaire, du transfert des références et de la conception des moyens de contrôle. En usinage de pièces robotiques, un nombre d’angles plus élevé n’est pas synonyme de conception plus avancée : garantir en priorité l’accessibilité de l’outil, la clarté des références et l’usinage continu des surfaces critiques est généralement plus fiable que de rechercher une forme complexe.
Points clés de l’usinage des pièces robotiques pour les articulations, les réducteurs et les effecteurs terminaux
L’usinage de pièces robotiques ne permet pas d’appliquer à tous les composants la même logique de précision. Les carters d’articulation, les arbres de précision, les pièces associées aux engrenages et les pinces terminales remplissent des fonctions différentes ; les dimensions, références et surfaces qui doivent réellement être contrôlées diffèrent également. Pour évaluer le résultat de l’usinage, il convient de replacer la pièce dans la chaîne des roulements, du réducteur, de l’assemblage et du contrôle des mouvements, plutôt que de vérifier uniquement si une dimension donnée a été « réalisée avec précision ».
Usinage de pièces robotiques pour les carters d’articulation et les logements de roulements
Pour les carters d’articulation et les logements de roulements, l’attention porte généralement sur les logements de roulements, les faces de montage, les trous de positionnement et la position relative entre les différents réseaux de trous. La conformité dimensionnelle d’un alésage de roulement ne garantit pas à elle seule un fonctionnement stable après assemblage ; la coaxialité des trous, la perpendicularité entre la face d’extrémité et l’axe du trou, ainsi que les erreurs de position entre plusieurs références de montage sont tout aussi importantes. La gamme d’usinage doit organiser le bridage autour des références principales afin de réduire les transferts de références inutiles. Pour les carters à cavités profondes et à parois minces, il faut également évaluer les déformations dues aux forces de coupe et de bridage, et distinguer sur le plan les cotes fonctionnelles des dimensions générales de forme.
Usinage de pièces robotiques pour les arbres de précision, les engrenages et les composants de réducteurs
Pour les arbres de précision et les pièces de type douille, on envisage généralement d’abord le tournage, puis on planifie les opérations ultérieures de fraisage en fonction des rainures de clavette, des positions des trous ou des caractéristiques des faces d’extrémité. L’attention ne doit pas porter uniquement sur le diamètre extérieur, mais aussi sur la précision de rotation, le jeu d’ajustement, le positionnement par épaulement, l’état de surface et les exigences de résistance à l’usure. Pour les engrenages ou les pièces associées aux réducteurs, il faut également tenir compte de l’engrènement, des références de montage et de l’état du matériau ; même si une denture ou une position de trou individuelle est conforme, une coaxialité insuffisante lors de l’assemblage peut encore provoquer du bruit, du jeu ou des erreurs de mouvement. Les tolérances spécifiques, le traitement thermique ou le traitement de surface ne peuvent pas être définis indépendamment de la charge, de la vitesse de rotation, de la lubrification et du plan de contrôle.
Les effecteurs terminaux et les dispositifs de serrage accordent davantage d’importance au poids, à la rigidité, aux surfaces de serrage, à la position des trous de fixation et à la facilité de changement de configuration. L’allègement ne peut pas être simplement assimilé à une réduction de l’épaisseur des parois, car cela pourrait diminuer la rigidité de serrage ou provoquer des vibrations. Pour les boîtiers de capteurs, il convient de vérifier en priorité l’interface de montage, la structure de protection, le passage des câbles et l’environnement de fonctionnement ; les exigences de protection, d’étanchéité ou d’isolation doivent être définies dès la phase de mise en plan et de sélection des matériaux. Il apparaît ainsi que l’enjeu essentiel de l’usinage des pièces robotiques n’est pas de rechercher des tolérances extrêmes sur toutes les surfaces, mais de répartir les exigences d’usinage autour des références d’assemblage, des relations cinématiques et des méthodes de contrôle.
Comment équilibrer précision, rigidité, poids et coût dans l’usinage des pièces robotiques ?
Dans l’usinage des pièces robotiques, il ne faut pas commencer par imposer un matériau, puis exiger que toutes les dimensions utilisent le même système de tolérances. Les alliages d’aluminium, l’acier, l’acier inoxydable et les plastiques techniques ne sont que des catégories candidates ; le choix final doit tenir compte de la charge, de la rigidité, du poids, de la résistance à l’usure, de la résistance à la corrosion, des conditions de frottement et de l’environnement de fonctionnement. Un carter d’articulation peut nécessiter une réduction du poids tout en conservant la stabilité des surfaces de montage ; un arbre de précision privilégiera la rotation, l’ajustement et la résistance à l’usure ; un boîtier de capteur pourra quant à lui donner la priorité à la protection, à l’isolation ou au passage des câbles.
Le volume de production et la phase d’itération modifient également le choix du procédé. Les prototypes et les petites séries se prêtent généralement mieux à une première évaluation par usinage CNC ou impression 3D : le premier permet d’obtenir des références et des surfaces stables, tandis que la seconde convient à la validation de formes complexes, de structures allégées et des relations d’assemblage. Pour les pièces en plastique produites en grande série, le moulage par injection doit généralement être évalué plus avant, en intégrant le moule, la direction de démoulage, l’épaisseur des parois et le retrait. Le traitement de surface ne doit pas non plus être ajouté par défaut : il faut préciser s’il vise la résistance à l’usure, la résistance à la corrosion, le frottement, l’aspect ou l’isolation.
Les arbitrages de précision doivent commencer par les tolérances fonctionnelles et les références critiques, plutôt que de pousser toutes les dimensions jusqu’à leurs limites. Les portées de roulement, les trous de positionnement, les surfaces de montage, les surfaces d’étanchéité et les surfaces de serrage doivent avoir leurs relations réciproques clairement définies ; les références de mesure, les calibres de contrôle et la validation de l’assemblage doivent être pris en compte dès la phase de mise en plan. La précision dimensionnelle, la précision de positionnement, la répétabilité, l’état de surface et le résultat de l’ajustement doivent être évalués conjointement. L’investissement dans l’usinage des pièces robotiques n’a une réelle valeur que lorsque les tolérances peuvent être usinées, contrôlées et converties en performances d’assemblage.
Quels documents faut-il préparer avant l’envoi d’échantillons pour l’usinage de pièces robotiques ?
Avant l’envoi d’échantillons, ne soumettez pas uniquement un modèle 3D. La revue du procédé d’usinage des pièces robotiques doit généralement suivre l’ordre suivant : « géométrie — références fonctionnelles — état du matériau — volume de production — exigences de contrôle ». Plus les documents sont complets, plus il est facile de déterminer quelles caractéristiques se prêtent au fraisage, au tournage ou à la fabrication additive, et de réduire les confirmations répétées dues à des références mal définies.
Documents et modèles nécessaires à l’usinage des pièces robotiques
Le modèle 3D sert à identifier la structure générale, la profondeur des cavités, l’épaisseur des parois et l’accessibilité des outils ; le plan 2D doit préciser les dimensions, les tolérances, les références, la rugosité de surface, les filetages, les chanfreins et les exigences particulières. Indiquez séparément les portées de roulement, les trous de positionnement, les surfaces de montage, les surfaces d’étanchéité et les surfaces de serrage, en précisant leurs ajustements ou leurs relations de position. Ne marquez pas toutes les dimensions avec le même niveau de tolérance extrême : les tolérances fonctionnelles facilitent le bridage, l’usinage et le contrôle.
Quelles conditions d’utilisation faut-il également préciser lors de la revue de l’usinage des pièces robotiques ?
Les documents doivent également comprendre le matériau et son état, la quantité prévue, le traitement de surface, l’environnement de fonctionnement, les charges, la fréquence des mouvements et les relations d’assemblage. Si la pièce concerne le positionnement répétitif, un ajustement en rotation, la résistance à l’usure ou l’étanchéité, les points de validation correspondants doivent être indiqués. Il convient également de confirmer à l’avance quelles dimensions nécessitent un rapport de contrôle, une mesure tridimensionnelle ou un calibre de contrôle dédié. Le procédé final doit être déterminé conjointement par le plan, le matériau, le volume de production et les références critiques, et non par la désignation préalable d’un équipement ou d’un procédé unique.
Questions fréquentes sur l’usinage des pièces robotiques
Il n’existe pas de procédé universel pour l’usinage des pièces robotiques. Il faut déterminer si l’usinage CNC, l’usinage cinq axes ou l’impression 3D convient en fonction de la fonction de la pièce, de sa géométrie, du matériau, du volume de production, des relations d’assemblage et des conditions de contrôle.
Toutes les pièces robotiques conviennent-elles à l’usinage CNC ?
Pas nécessairement. Les pièces métalliques ou en plastique technique telles que les éléments de liaison de bras robotisés, les bases, les carters d’articulation, les arbres et les douilles peuvent généralement être évaluées pour un fraisage ou un tournage CNC ; les structures complexes et allégées, les prototypes et les pièces en petites séries peuvent également mieux convenir à l’impression 3D. Le choix final dépend du matériau, des sollicitations, de la stabilité dimensionnelle, des exigences de surface et de la quantité.
Quand l’usinage cinq axes est-il nécessaire ?
Lorsqu’une pièce comporte des surfaces d’usinage orientées dans plusieurs directions ou des surfaces complexes, ou lorsqu’il est souhaitable de réduire le nombre de bridages et de transferts de références, l’usinage cinq axes peut être évalué. Toutefois, toutes les pièces robotiques n’en ont pas besoin. Si un usinage trois axes ou un bridage conventionnel sur plusieurs faces permet de réaliser de manière stable les trous critiques, les plans et les surfaces d’ajustement, un procédé plus simple facilite généralement la maîtrise des risques liés au bridage et au contrôle.
Les pièces imprimées en 3D peuvent-elles être utilisées directement pour des articulations porteuses ou des effecteurs terminaux ?
Il faut les valider en fonction du matériau, de l’orientation d’impression, de la résistance interlaminaire, de la charge, de la résistance à l’usure et de l’environnement de fonctionnement ; leur seule apparence ne suffit pas pour en juger. Pour la validation de prototypes, les dispositifs de serrage à faible charge et les structures internes complexes, l’impression 3D peut être évaluée en priorité. Pour les articulations porteuses, les logements de roulement ou les composants soumis à des mouvements fréquents, il convient de comparer plus avant les solutions d’usinage CNC, de moulage par injection ou de fabrication métallique, puis d’effectuer une validation de l’assemblage et de la durée de vie.
Comment déterminer si les tolérances d’un plan de pièce robotique sont raisonnables ?
Commencez par distinguer les tolérances fonctionnelles des dimensions non fonctionnelles, en vérifiant en priorité les portées de roulement, les trous de positionnement, les surfaces de montage, les surfaces d’étanchéité, les surfaces de serrage, ainsi que leur positionnement et leur coaxialité respectifs. Les tolérances doivent également être compatibles avec le matériau, la gamme d’usinage, le mode de bridage et les références de contrôle. L’application de tolérances limites à toutes les dimensions n’améliorera pas nécessairement les performances de mouvement du robot ; il est recommandé de confirmer simultanément, au stade du plan, les méthodes de contrôle et les exigences d’assemblage.
Key takeaways
- Pour l’usinage des pièces de robot, il faut d’abord examiner la fonction, la géométrie, le volume de production et les références fonctionnelles critiques, puis choisir le procédé ; toutes les pièces ne nécessitent pas un usinage cinq axes.
- Les éléments de liaison des bras robotisés et les carters sont généralement principalement fabriqués par fraisage CNC, tandis que le tournage est à privilégier pour les arbres et les manchons ; l’usinage cinq axes n’est envisagé qu’ensuite pour les caractéristiques complexes sur plusieurs faces.
- L’impression 3D convient aux prototypes, aux petites séries et aux structures complexes et légères ; pour les pièces plastiques porteuses, résistantes à l’usure, dimensionnellement stables ou produites en grandes séries, il faut réévaluer le recours au CNC ou au moulage par injection.
- Les cavités profondes et étroites, les rayons intérieurs trop faibles, les parois minces et les caractéristiques multi-angulaires inutiles augmentent les difficultés liées aux limitations des outils, aux vibrations, aux déformations, au bridage et au contrôle.
- Pour les pièces de robot, l’objectif n’est pas de rechercher isolément des tolérances extrêmes, mais de coordonner les références fonctionnelles critiques, les relations d’ajustement, la répétabilité, l’état de surface et le plan de contrôle.



