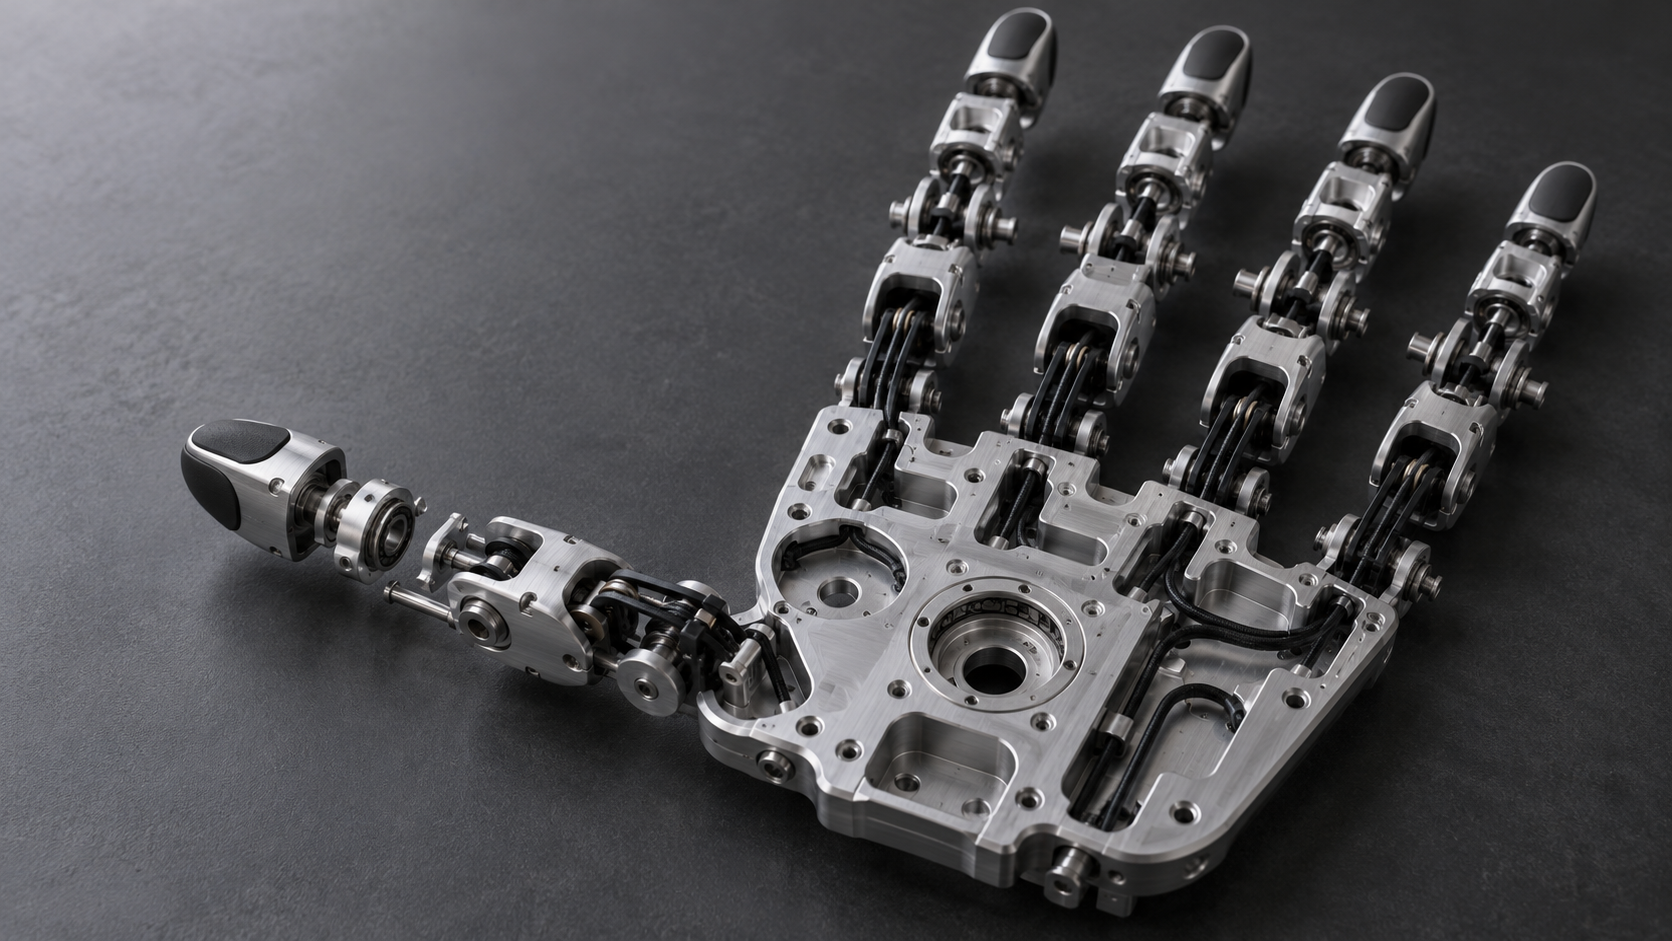
Pourquoi l'usinage des accessoires de main dextre est plus difficile que celui des pièces de précision ordinaires
D'abord classer les pièces puis choisir le procédé : articulations des doigts, base métacarpienne et boîtier de capteur
L'erreur la plus fréquente dans l'usinage des accessoires de main dextre est de traiter toute la main comme une seule pièce pour définir le procédé. En réalité, dans une même main, les modes de fonctionnement des pièces diffèrent beaucoup : certaines portent les charges, d'autres ne font que guider, d'autres ne font qu'envelopper. Les classer d'abord, puis juger une à une s'il faut du CNC, de l'impression 3D, de la tôle ou du moulage par reproduction, rend le jugement bien plus clair. La pratique courante du secteur est : les pièces porteuses et les surfaces d'appui passent par le CNC, les pièces non porteuses et de forme passent par la fabrication additive ou le moulage par reproduction ; mélanger les procédés dans une même conception n'est pas surprenant.
Articulations des doigts : porteuses, avec surfaces d'appui, attention à la coaxialité
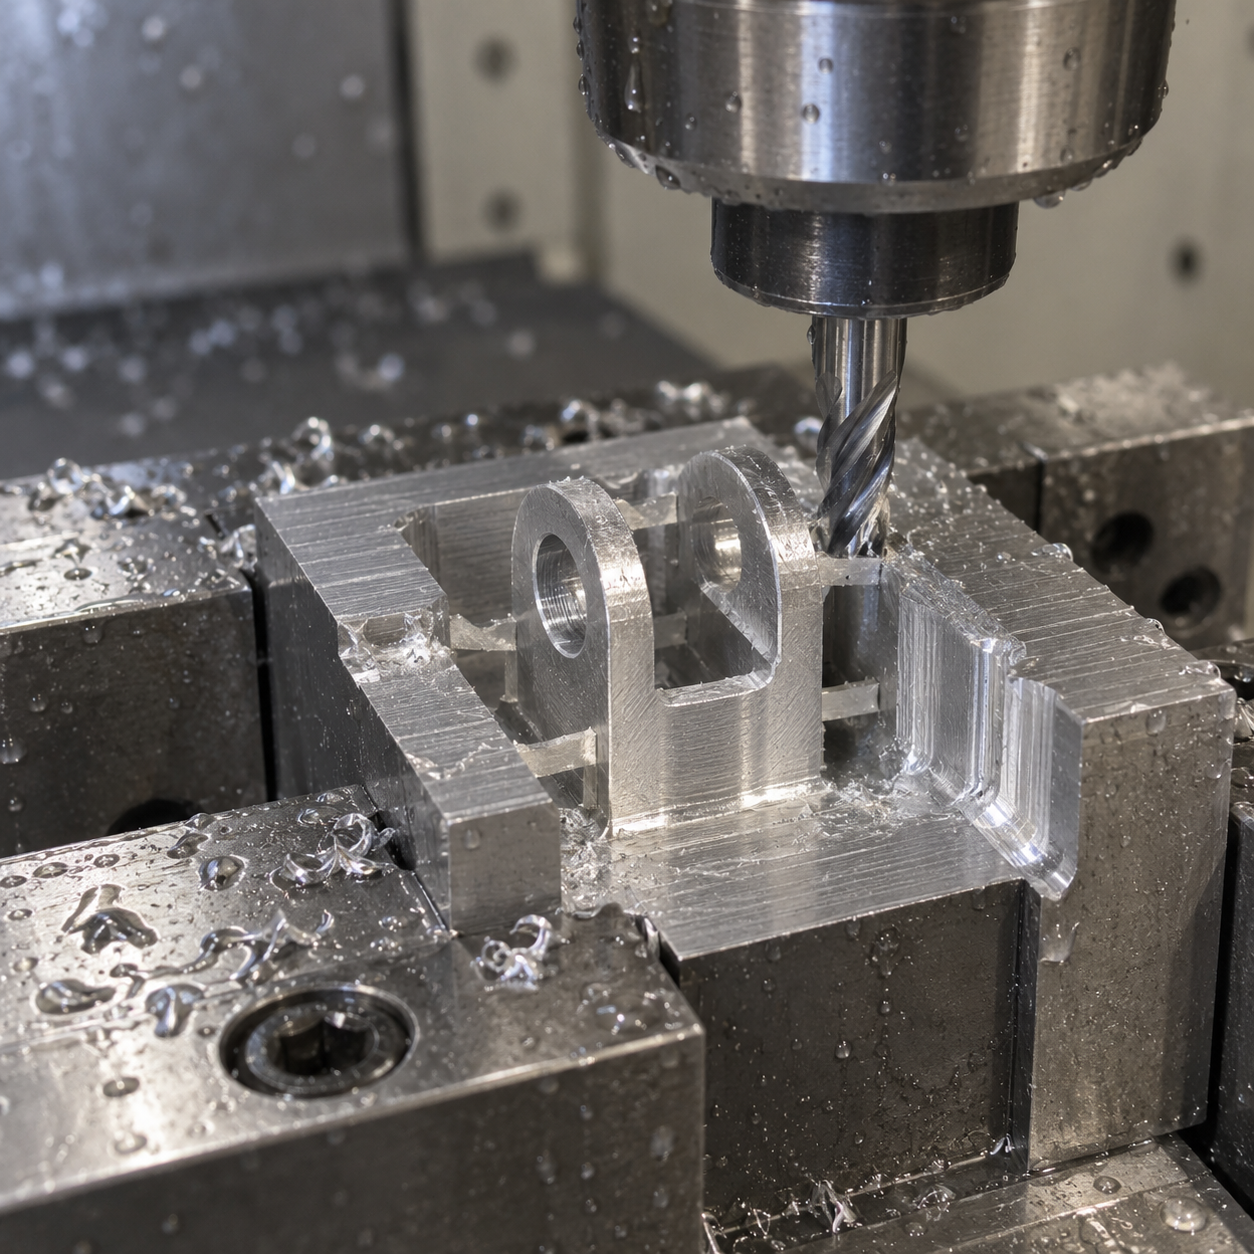
L'articulation du doigt est l'endroit où la densité structurelle est la plus élevée dans toute la main. Elle doit assumer à la fois la liaison pivot, le canal de passage des câbles, le trou de gaine tendineuse et le logement de montage du capteur. Les dimensions clés ici sont la coaxialité du logement de roulement ou du trou d'axe, le jeu d'appui de la liaison pivot, et si l'épaisseur de paroi de l'articulation est suffisamment rigide. Ces pièces sont généralement réalisées par fraisage ou tournage CNC, car elles nécessitent une constance dimensionnelle et des surfaces d'appui reproductibles. Côté matériaux, l'aluminium est léger mais de rigidité moyenne, l'inox est suffisamment rigide mais lourd, et les plastiques techniques comme le POM et le PEEK sont aussi courants dans les articulations à faible charge. Le choix précis dépend de la charge et du budget de poids ; les tolérances d'appui indiquées sur le plan déterminent directement la difficulté d'usinage.
Base métacarpienne et boîtier de capteur : arbitrage entre surface de référence et paroi mince
La base métacarpienne constitue le référentiel de montage de toute la paume ; elle comporte généralement plusieurs trous et un grand plan de montage, l'essentiel résidant dans la planéité et la position des trous. Elle se prête à l'usinage CNC, car un seul serrage sur la face de référence permet de réaliser la relation entre les trous. Le boîtier de capteur, lui, relève d'une autre logique : il est souvent à paroi mince, avec des exigences de blindage ou d'étanchéité, se déforme facilement à l'usinage, et sa face d'étanchéité exige une rugosité de surface précise. Ces pièces ne passent pas forcément par le CNC ; pour un boîtier à paroi mince, réaliser un prototype en impression 3D puis envisager le procédé ultérieur est une approche de transition courante. Le revêtement de pulpe et la gaine tendineuse sont des pièces non porteuses, dont les indicateurs principaux sont l'élasticité et la friction, et qui ne passent pratiquement pas par le CNC.
Après avoir classé les composants, un ordre de jugement pratique est le suivant : d'abord vérifier si la pièce est porteuse, ensuite s'il existe des faces d'appui et des exigences de référence, enfin l'épaisseur de paroi et la série. Si ces trois éléments diffèrent, la conclusion sur le procédé peut différer. Vouloir imposer un procédé unique à toute la main n'est souvent ni économique, ni capable d'atteindre la précision requise. Les sections suivantes développent, dans cet ordre, les procédés et les critères DFM pour chaque type de composant.
La place de l'usinage CNC dans les accessoires de main dextre : pièces porteuses et faces d'appui
Quels accessoires de main dextre doivent passer par le CNC : articulations, bases et faces de montage des capteurs
Choix des matériaux : arbitrage entre alliage d'aluminium, acier inoxydable, POM et PEEK
Comment maîtriser les risques de déformation en tournage et fraisage de parois minces
Impression 3D et moulage silicone : revêtements, gaines tendineuses et validation précoce
Dans l'usinage des accessoires de main dextre, confier au CNC les pièces porteuses et les faces d'appui est déjà assez clair ; ce qui prête réellement à l'erreur, ce sont au contraire les pièces non porteuses comme les revêtements de pulpe, les conduits de gaine tendineuse et les supports de câblage. Structurellement, elles sont souvent plus complexes — la pulpe doit porter des motifs et des caractéristiques de friction, la gaine tendineuse doit suivre des canaux courbes, le support doit épouser la cavité interne de toute la main — mais elles subissent peu d'efforts et leur chaîne de cotes est courte ; les usiner de force en CNC coûte cher et se modifie lentement. Ces pièces se prêtent à la fabrication additive ou au coulage sous vide, à condition de bien identifier d'abord « quelles faces doivent être usinées après coup ».
Limites d'application de la fabrication additive : ce que résolvent respectivement SLA, MJF et SLS
Le SLA convient aux pièces comme les revêtements de pulpe qui exigent un rendu de surface et des détails. La résine photosensible permet de réaliser des motifs assez fins, dont le toucher après ponçage et sablage se rapproche de la cible, et de produire rapidement quelques jeux de pièces d'essai. Sa limite est la fragilité et la faible résistance aux chocs : une préhension répétée à long terme fissure facilement la base des parois minces, ce qui le destine plutôt au montage et à la validation du toucher, non à un matériau de production finale.
Le MJF et le SLS utilisent des nylons, tenaces et capables de réaliser des clips et des structures élastiques ; les conduits de gaine tendineuse, les supports de câblage et les ossatures internes de paume se prêtent bien à ces procédés. Il n'y a pas de falaise de résistance marquée selon la direction des couches, mais l'anisotropie du nylon demeure — la liaison entre couches le long de la direction d'empilement est plus faible qu'à l'intérieur d'une couche, et les pièces à paroi mince cèdent en premier lorsqu'elles sont sollicitées perpendiculairement aux couches. Pour les structures fines à flexion répétée comme les charnières et les clips, il faut réfléchir à la direction des efforts dès l'agencement d'impression.
Quelle que soit la technique additive, les faces d'appui doivent conserver une surépaisseur d'usinage. La cohérence dimensionnelle des pièces imprimées dépend du retrait thermique, du nettoyage des poudres et de la post-réticulation, et n'est pas du même ordre que le CNC. Pour les portées de roulement, les trous d'axe et les faces d'étanchéité soumis à des exigences d'appui, la pratique courante du secteur est d'imprimer avec surépaisseur puis d'usiner en finition, ou de séparer carrément la zone en une pièce CNC indépendante assemblée par une structure de positionnement.
Transition par coulage sous vide : la plage de rentabilité des revêtements en petite série
Si l'embout recouvrant le bout du doigt passe la validation et qu'il faut en équiper plusieurs dizaines d'unités, continuer à imprimer chaque pièce en SLA revient cher à l'unité, et les performances du matériau ne sont pas forcément adaptées. À ce stade, le moulage de réplique de prototype (coulée sous vide) est une solution de transition courante : on réalise un moule maître par impression ou par CNC, on en tire un moule en silicone, puis on coule du polyuréthane. Le polyuréthane offre une large plage de duretés sélectionnables, permettant d'obtenir une dureté Shore et des caractéristiques de friction proches du bout de doigt cible, et il résiste mieux aux saisies répétées que la résine photosensible.
Les limites du moulage de réplique sont elles aussi bien nettes. La durée de vie d'un moule en silicone est limitée : il commence généralement à s'user au bout de quelques dizaines de pièces, et les dimensions comme l'état de surface dérivent progressivement ; au-delà de ce volume, l'avantage de prix unitaire disparaît et il faut envisager l'injection plastique. Les pièces moulées par réplique subissent également un retrait : après la coulée, il faut corriger les dimensions du moule selon la référence du matériau, et les jonctions entre parois minces et épaisses présentent facilement des retassures ; tout cela doit être signalé dans le DFM avant même de fabriquer le moule en silicone.
Impression, moulage de réplique, injection plastique : comment choisir — un cadre de compromis
- Phase de validation, structure encore susceptible de changer : impression 3D directe. Une modification du plan peut être réimprimée le jour même, au prix d'un matériau et d'un état de surface seulement approximatifs.
- Petite série, performances du matériau proches de la pièce finale : coulée sous vide. On réalise le moule maître une fois, on en tire quelques moules en silicone, ce qui convient à la validation d'assemblage pour moins de quelques dizaines de pièces.
- Structure figée, série stable : passage à l'injection plastique. Mais la dépouille, l'uniformité d'épaisseur de paroi et la position des seuils d'injection doivent être complétées en une seule fois dans ce cycle de DFM, sinon le coût de modification du moule dépasse largement celui des deux procédés précédents.
L'ordre de décision n'est pas « quel procédé est le meilleur », mais « à quel stade se trouve cette pièce maintenant et va-t-elle changer à l'étape suivante ». L'usinage de pièces pour main dextre se caractérise par des itérations fréquentes : les pièces de recouvrement et les gaines tendineuses sont souvent d'abord imprimées pour validation, et ce n'est qu'une fois la structure stabilisée que l'on envisage le moulage de réplique ou l'injection. Les capacités d'impression 3D et le prototypage rapide couvrent précisément cette phase d'itération rapide, tandis que les capacités d'injection plastique répondent à la phase de production en série après gel de la structure.
Un dernier rappel : qu'une pièce imprimée puisse être montée directement dépend de la fonction qu'elle assure. Pour du recouvrement et du guidage de câblage uniquement, une pièce imprimée suffit amplement ; dès qu'il s'agit de reprise de charge, d'étanchéité ou de fatigue répétée, il faut intégrer les performances du matériau et les défauts du procédé, ou remplacer les zones critiques par des pièces usinées en CNC. Ce jugement doit être fait dès la revue de plan, et non après le montage lorsqu'on découvre une fissure du bout de doigt.
Tolérances et contrôle : comment répartir le budget de tolérance dans l'usinage de pièces pour main dextre
Dans l'usinage de pièces pour main dextre, l'étape la plus problématique n'est pas qu'une cote isolée soit impossible à réaliser, mais que les tolérances ne soient pas hiérarchisées. Sur une main, il y a des dizaines de cotes ; si l'opérateur de montage les reprend en appliquant la règle « dès qu'il y a une tolérance sur le plan, on usine au plus serré », les coûts deviennent incontrôlables, les délais s'allongent, et le montage n'est même pas forcément fluide au final. La logique du budget de tolérance est la suivante : distinguer d'abord quelles cotes sont des cotes d'ajustement, lesquelles sont des références de montage et lesquelles sont des surfaces libres, puis décider où investir l'argent et le temps de contrôle.
Cotes d'ajustement, références de montage et surfaces libres : la logique de répartition des trois catégories de cotes
Les cotes d'ajustement assurent une fonction de mouvement ou de positionnement, par exemple les portées de roulement, les alésages de goupille, l'entraxe d'engrènement des engrenages. Les tolérances de ces cotes déterminent directement le jeu articulaire et le jeu de retour ; la pratique courante du secteur consiste à choisir l'ajustement arbre-alésage dans une plage de jeu du type H7/h6, puis à l'ajuster finement selon le ressenti recherché ; la classe précise à retenir doit être déduite à rebours à partir de l'exigence de jeu après assemblage, et non recopiée telle quelle. Les références de montage sont les surfaces de contact entre la base métacarpienne et les phalanges, ainsi que la localisation des trous de goupille de positionnement ; elles déterminent l'erreur cumulée d'assemblage de toute la main. Les surfaces libres comprennent le contour des pièces de recouvrement et la paroi interne des goulottes de câblage ; elles peuvent généralement être tolérées selon les tolérances générales.
Un ordre de répartition pratique est le suivant : verrouiller d'abord la localisation des références de montage, répartir ensuite les cotes d'ajustement, et resserrer en dernier les surfaces libres. L'ordre inverse ferait que les tolérances des deux premières catégories soient grignotées par les surfaces libres, et l'assemblage ne tomberait justement pas en face.
Coaxialité, jeu de rotation et planéité de surface de montage : comment définir quelques cotes typiques
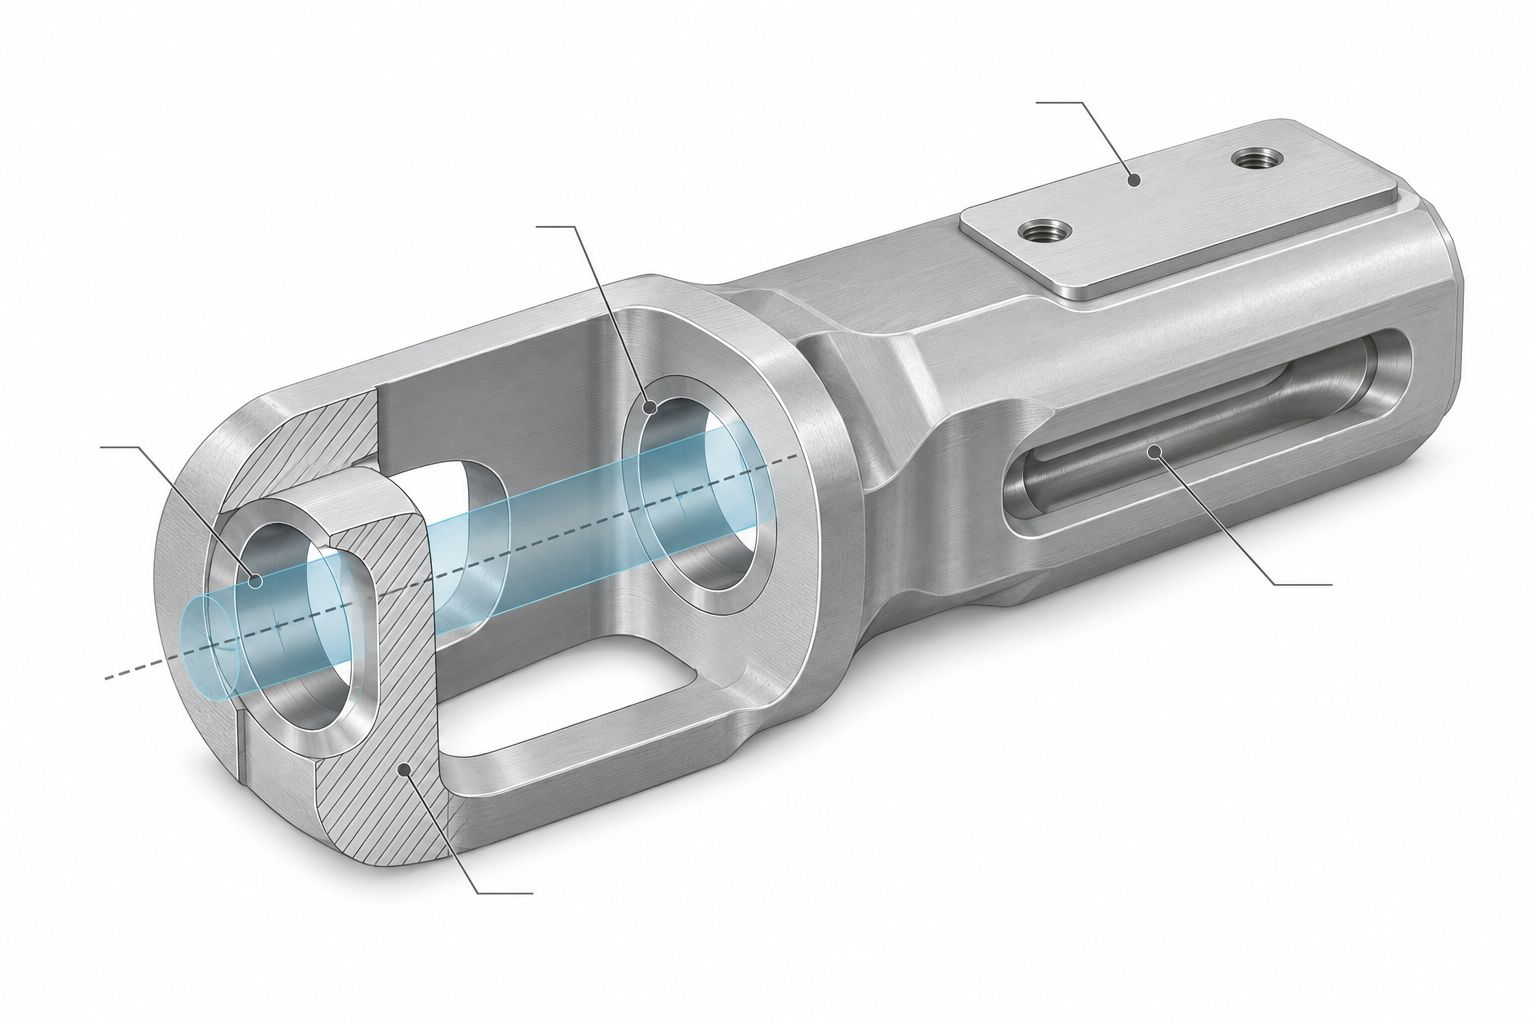
La coaxialité des portées de roulement est l'élément le plus exigeant en précision dans l'usinage de pièces pour main dextre. Si les deux alésages de roulement ne sont pas coaxiaux, la rotation présente des points de blocage périodiques et la tension du câble tendineux fluctue en conséquence. La pratique courante consiste à maintenir la coaxialité de l'ordre de 0,01 à 0,02 mm à titre de référence, mais cela dépend de la classe de roulement et du diamètre de l'articulation ; plus le diamètre est grand, plus la valeur admissible est généralement large ; en définitive, il faut confirmer selon le plan et les mesures d'assemblage. Le jeu de rotation de l'articulation n'est pas meilleur quand il est plus petit — trop serré, le moteur cale et chauffe ; trop lâche, il y a du jeu de retour ; on prévoit généralement une marge d'ajustement de 0,02 à 0,05 mm, calibrée concrètement au ressenti sur le prototype.
La planéité de la surface de montage du capteur est facile à négliger. Si un capteur de force est monté sur une surface voilée, le zéro dérive et l'étalonnage est vain. Ces surfaces exigent généralement une planéité dans la plage de 0,02 à 0,05 mm, et doivent être cotées en relation avec la référence de montage, plutôt que de se contenter d'un cadre de planéité isolé.
Tolérances dictées par le coût : toutes les cotes ne méritent pas d'être resserrées
Chaque cran de resserrement de tolérance fait bondir le coût d'usinage CNC et le taux de rebut. Resserrer la tolérance d'une surface non fonctionnelle de ±0,1 mm à ±0,02 mm n'apporte presque rien à la fonction, mais coûte du temps de contrôle supplémentaire et peut même entraîner un rebut pour hors tolérance. Le critère est simple : un dépassement de cette cote affecte-t-il l'assemblage ou le mouvement ? Si oui, resserrer ; si non, appliquer la tolérance générale.
Les positions de perçage des passages de câblage relèvent d'un entre-deux. Si la position du trou est légèrement décalée, il suffit que le câble puisse être inséré au montage, mais un décalage trop important comprime le câble aux pliures de l'articulation et peut, à long terme, user la couche isolante. Pour ce type de cote, une plage de tolérance moyenne (par exemple ±0,05 mm) suffit généralement, sans nécessiter un contrôle intégral à la machine à mesurer tridimensionnelle.
Comment le contrôle s'accorde aux tolérances : la cohérence des références compte plus que la précision de l'équipement
Pour le contrôle de la première pièce, mesurer les cotes d'ajustement et la localisation à la machine à mesurer tridimensionnelle est une pratique courante ; le scan 3D convient mieux à l'examen du contour global et de la distribution des écarts des surfaces libres, en particulier pour les pièces de recouvrement et les surfaces complexes. Les deux ne sont pas substituables. L'essentiel est que la référence de contrôle soit cohérente avec la référence de montage. Si le plan indique une référence combinée A-B, mais que le contrôle n'est posé que sur la face A, la localisation mesurée ne correspond pas à l'assemblage réel, et une première pièce conforme peut ne pas se monter.
Le contrôle par échantillonnage en série doit porter en priorité sur les cotes d'ajustement et la localisation des références ; les surfaces libres peuvent être comparées rapidement par scan. Il est préférable d'indiquer clairement le schéma de référence dans le rapport de contrôle, pour faciliter l'alignement avec le montage. Pour les capacités concrètes de scan et de contrôle inverse, on peut se référer aux capacités de scan 3D.
- Verrouiller d'abord les références : la localisation des références de montage est répartie en priorité, avant de parler des cotes d'ajustement.
- Les cotes d'ajustement se définissent selon la fonction : coaxialité, jeu de rotation et planéité correspondent chacune à un besoin de mouvement ou de mesure, sans traitement uniforme.
- Relâchement des faces libres : les faces non fonctionnelles sont tolérées selon les tolérances générales, et l'argent économisé est investi dans les cotes critiques.
- Alignement des références de contrôle : le schéma de référence de la machine à mesurer tridimensionnelle ou du scan doit être identique à la référence d'assemblage, sinon les données n'ont aucun sens.
Bridage et passages de câblage : deux détails d'usinage souvent négligés
La grande majorité des problèmes dimensionnels dans l'usinage des accessoires de main dextre ne viennent pas de la précision de la machine, mais de deux choses : le bridage qui déforme la pièce, ou la position insuffisamment précise des passages de câblage et des orifices mal ébavurés. Le premier ne se révèle qu'après le démontage du montage, le second qu'au moment de l'installation du dernier tendon. Ces deux étapes sont généralement invisibles sur le devis, mais elles déterminent la fluidité de la ligne d'assemblage.
Déformation au bridage des articulations à parois minces et élancées
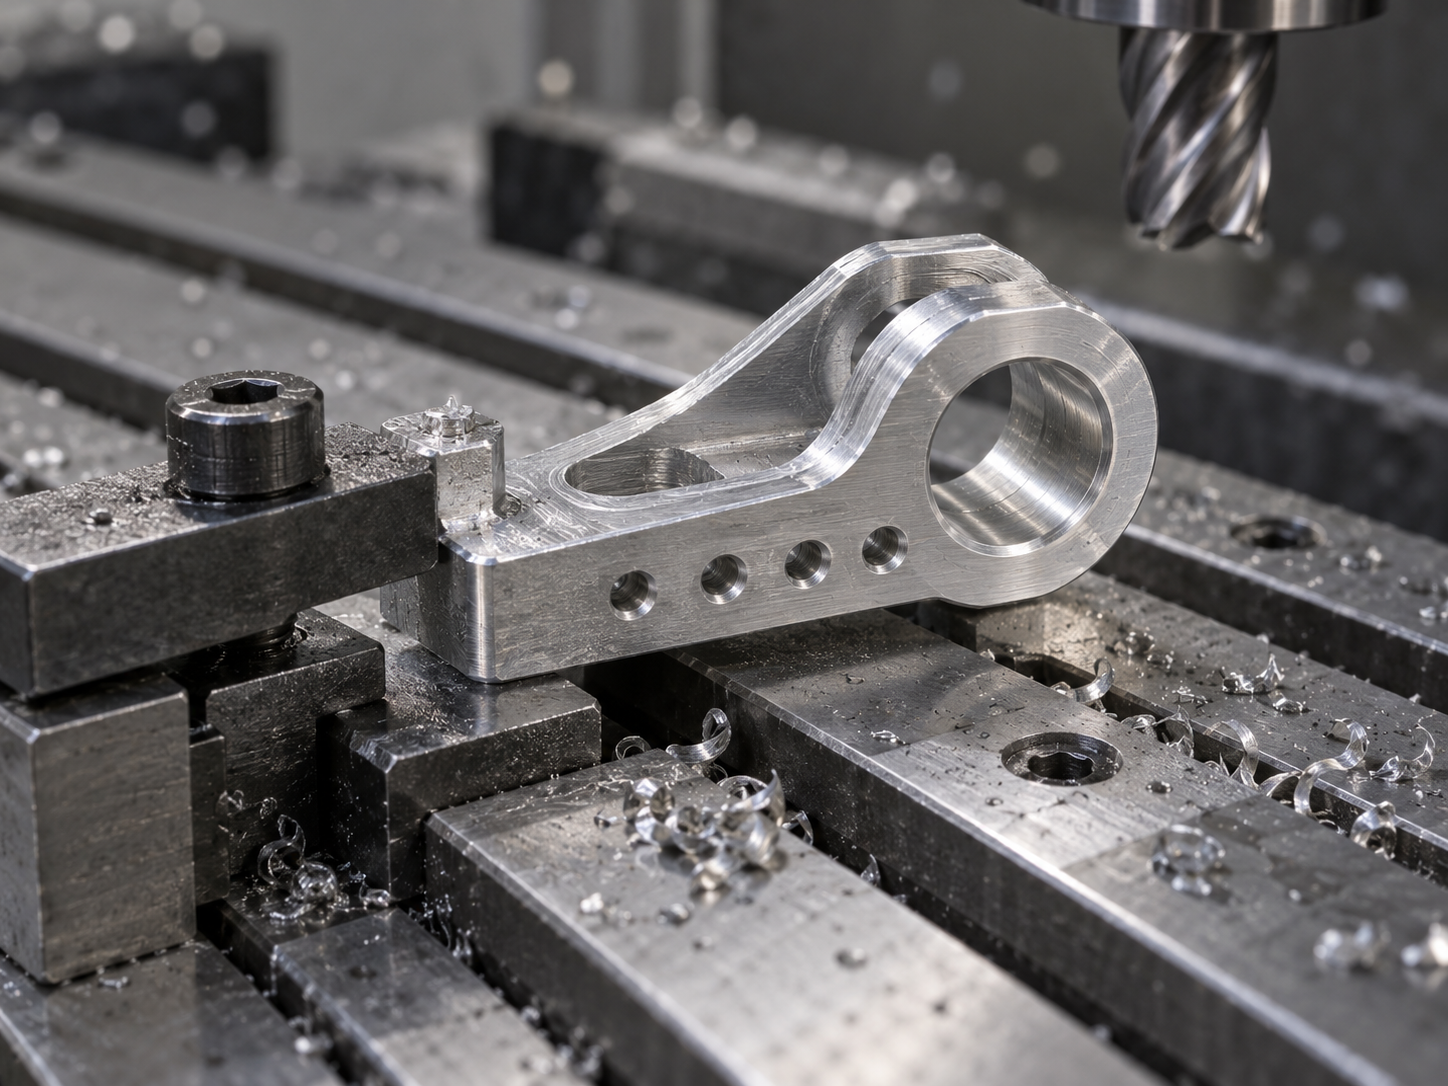
L'épaisseur de paroi des articulations de doigts est souvent de l'ordre de 1 à 2 mm, et les pièces de recouvrement sont encore plus fines. Un mandrin à trois mors ou un étau à mors plats serrant directement la pièce exerce une force suffisante pour transformer un alésage circulaire en ovale ; après desserrage, les cotes reviennent élastiquement, mais la surface porte déjà des marques de pression et la précision des faces fonctionnelles est perdue. Les solutions courantes dans le secteur se répartissent en trois catégories :
- Tenons d'usinage — laisser sur une face non fonctionnelle une zone de matière non enlevée, dédiée au bridage, à fraiser après l'usinage de finition des faces fonctionnelles.
- Bridage par aspiration ou mors souples dédiés — répartir la force de serrage sur une plus grande surface pour éviter l'écrasement localisé.
- Usinage en plusieurs phases — après l'ébauche avec surépaisseur, desserrer le montage pour laisser les contraintes se relâcher, puis usiner en finition les faces fonctionnelles critiques.
Pour juger si un bridage est raisonnable, il existe une méthode très simple : après l'usinage de finition des cotes critiques, démonter le montage et remesurer une fois. Si la variation de cote dépasse une fraction de la plage de tolérance, cela signifie que la force de serrage a participé à la mise en forme, et la cohérence de lot de ces pièces est à risque. Ce remesurage est particulièrement nécessaire pour les pièces à parois minces ; ne vous fiez pas uniquement aux mesures en cours d'usinage.
Position des passages de câblage et des orifices de gaine tendineuse
Les orifices de gaine tendineuse, les gorges de câblage et les passages de câbles de capteurs, pris individuellement, respectent tous les tolérances générales, mais leur position relative détermine si le passage du tendon est fluide. Lorsque l'écart entre orifices adjacents est trop important, le tendon forme un angle vif à l'orifice, la friction se concentre et la durée de vie chute nettement. Sur la ligne d'assemblage, cela se manifeste par « ça s'assemble, mais la sensation est rêche », et il est très difficile de remonter à la cote précise en cause.
Le traitement des orifices est l'autre face de la même question. Un ébavurage incomplet ou un rayon d'arrondi irrégulier se transforme en arête coupante lors des va-et-vient répétés du tendon. En ingénierie, on exige généralement au minimum un arrondi ou un chanfrein à l'orifice, le rayon précis étant défini selon le diamètre du tendon et le matériau ; indiquer sur le plan « aucun bavure aux orifices, arêtes vives émoussées » est plus efficace que de ne spécifier qu'un diamètre. Pour ce type d'exigence, l'atelier doit souvent recourir à des outils d'ébavurage dédiés ou à des opérations manuelles, ce qu'il vaut la peine de préciser à l'avance lors du devis.
Ces deux types de détails devraient normalement être fixés dès la phase de revue DFM. Si l'exigence de position des passages de câblage affecte réellement l'assemblage, on peut directement coter la position du groupe d'orifices concerné sur le plan plutôt que de coter chaque dimension linéaire ; pour le schéma de bridage, on peut confirmer avec l'usineur s'il faut des tenons d'usinage et si leur enlèvement affectera les faces apparentes. Clarifier ces points en amont est bien plus économique que de rattraper par meulage après coup.
Du prototype à la petite série : la transition vers la production des accessoires de main dextre
Lorsqu'une main dextre passe du prototype d'ingénierie à une petite série de quelques dizaines à quelques centaines d'unités, la question la plus fréquente est : à quel moment faut-il passer du CNC à l'injection plastique ? Il n'y a pas de réponse universelle, mais il existe une chaîne de décision : d'abord le volume annuel, ensuite la complexité structurelle de la pièce, enfin la possibilité de changer de matériau. La transition vers la production des accessoires de main dextre consiste essentiellement à passer de « pouvoir assembler » à « pouvoir assembler à chaque lot ».
Pour les pièces porteuses comme les articulations de doigts et les embases de métacarpe, la pratique courante du secteur est de conserver le fraisage ou le tournage CNC sur le long terme. La raison n'est pas le coût unitaire, mais la vitesse d'itération : modifier un diamètre d'alésage de roulement, ajouter une gorge de câblage, il suffit de changer le programme CNC et de rebrider, alors que l'injection exige de modifier le moule. Généralement, ce n'est que lorsqu'un volume annuel de quelques centaines à quelques milliers de pièces plastiques est stable et que la structure ne change plus beaucoup qu'il vaut la peine d'évaluer sérieusement l'injection. Ce seuil dépend fortement du volume de la pièce, du nombre d'empreintes du moule et des exigences de surface ; il faut se référer au plan et au schéma de moule, sans appliquer un chiffre de façon rigide.
Quels accessoires de main dextre garder en CNC, lesquels passer à l'injection
Une répartition approximative : les pièces porteuses, avec faces fonctionnelles, nécessitant un usinage ultérieur pour garantir les positions d'orifices, tendent à rester en CNC ; les pièces non porteuses, à parois minces, dont la forme est dominée par des surfaces courbes, tendent à passer à l'injection. Les boîtiers de capteurs sont à la frontière — si les faces d'étanchéité et les positions d'orifices de montage sont serrées, le boîtier lui-même peut rester en CNC, et seul le capot extérieur décoratif passe à l'injection. Si l'embase de métacarpe est une plaque massive à multiples positions d'orifices, la planéité et la cohérence d'entraxe du CNC sont généralement plus maîtrisables ; dès qu'elle devient une coque mince avec clips, l'avantage de l'injection apparaît.
Attention à une erreur d'appréciation fréquente dans l'usinage des accessoires de main dextre : considérer « forme complexe » comme « injection obligatoire ». Complexe ne signifie pas adapté à l'injection. Ce qui rend réellement l'injection rentable, c'est un volume suffisamment grand, une structure permettant le démoulage, un matériau injectable. Si l'un des trois manque, le CNC ou le moulage par réplique est en fait plus simple.
DFM en amont : intégrer dépouilles, épaisseurs de paroi et compensation de retrait dans le plan
Pour les pièces à convertir en injection, le DFM ne doit pas attendre l'ouverture du moule pour être complété ; il vaut mieux l'intégrer aux plans avant le gel de la conception de la pièce. Trois paramètres sont les plus critiques :
Ces trois éléments appartiennent à la catégorie « non indiqué sur le plan, coûteux après ouverture du moule ». Avant d'évaluer l'injection, il est conseillé de demander au fournisseur une première rétroaction DFM afin de clarifier en une fois la dépouille, l'épaisseur de paroi et la position du point d'injection, plutôt que de modifier après ouverture du moule. En cas de doute sur le retrait matière et la faisabilité structurelle, réaliser d'abord quelques pièces par impression 3D ou moulage silicone pour un montage réel est plus sûr que d'ouvrir directement un moule acier.
Influence de la position du point d'injection sur le remplissage des accessoires de main dextre à paroi mince
Les pièces de revêtement extérieur et les gaines de pulpe des doigts d'une main dextre sont souvent fines et longues, et la position du point d'injection détermine directement si le remplissage est complet. Placer le point d'injection dans une zone épaisse et faire progresser la matière fondue vers l'extrémité mince permet un remplissage plus facile que l'inverse ; les points d'injection multiples peuvent raccourcir le trajet d'écoulement, mais laissent des lignes de soudure, problématiques si elles tombent sur une surface portante ou d'étanchéité. Les défaillances courantes des pièces à paroi mince sont le manque de matière en extrémité, la résistance insuffisante des lignes de soudure et le gauchissement — ces trois phénomènes peuvent souvent être anticipés par analyse rhéologique avant ouverture du moule, ce qui vaut la peine d'y consacrer du temps.
L'arbitrage entre coût et vitesse d'itération peut s'apprécier ainsi : le coût unitaire en CNC est plus élevé, mais modifier la conception n'entraîne presque aucun coût de moule ; le coût unitaire en injection est faible, mais l'investissement en moule est ponctuel et le cycle de modification du moule est long. Pour un produit comme la main dextre, encore en itération rapide, l'approche courante consiste à faire suivre des voies différentes aux pièces porteuses et aux pièces de revêtement — garder le CNC pour les articulations, passer les gaines à l'injection, chacune utilisant sa solution optimale, plutôt que d'imposer un procédé unique à toute la main. Pour évaluer la voie à suivre pour une pièce donnée, on peut d'abord utiliser devis par dialogue IA ou devis classique pour comparer côte à côte les coûts des deux solutions CNC et injection, puis décider.
Questions fréquentes : procédés et questions DFM pour l'usinage des accessoires de main dextre
Les questions ci-dessous sont parmi les plus fréquemment posées lors de la revue de plans et des échanges de prototypage. Les réponses indiquent une direction de jugement ; les valeurs précises restent celles des annotations du plan et des exigences d'assemblage réelles.
Pour les pièces porteuses comme les articulations de doigts d'une main dextre, comment choisit-on généralement la matière ?
On examine le chemin de charge et le mode d'assemblage, plutôt que de fixer d'abord une nuance. Les alliages d'aluminium (comme 6061, 7075) sont souvent utilisés pour le corps d'articulation nécessitant légèreté et rigidité, avec un gain de poids évident, mais les surfaces d'usure nécessitent généralement des bagues ou un traitement de durcissement ; l'inox offre une meilleure résistance et une meilleure tenue à l'usure, au prix d'un poids et d'une difficulté d'usinage accrus ; les plastiques techniques comme le POM et le PEEK conviennent aux pièces rotatives à faible charge ou aux pièces d'isolation, le PEEK offrant une meilleure tenue en température et stabilité dimensionnelle, mais à coût matière élevé et avec une usure rapide des outils. L'approche courante dans le secteur consiste à utiliser un métal pour le corps porteur et un plastique ou une bague pour le couple de frottement. Le choix final de la matière doit être confirmé en tenant compte de la charge, du mode de lubrification et des tolérances d'assemblage ; se fier uniquement à la nuance de matière conduit facilement à une erreur de jugement.
Quelles tolérances donner aux portées de roulement d'articulation et aux surfaces de montage des capteurs ?
Il faut d'abord distinguer le type de dimension avant de donner une tolérance. Pour les dimensions d'ajustement comme les portées de roulement et les alésages de goupille, on reçoit couramment environ IT7, voire plus serré, avec coaxialité et positionnement cotés par rapport à la référence d'assemblage ; les surfaces de montage des capteurs sont plus sensibles à la planéité et au jeu de contact, sans nécessairement exiger des tolérances dimensionnelles limites ; les surfaces libres et les surfaces apparentes peuvent être moins serrées. L'essentiel est de ne pas coter toute la planche en tolérances serrées — le coût augmente rapidement avec le resserrement des tolérances, et beaucoup de dimensions n'ont aucun impact fonctionnel. Il est conseillé d'indiquer sur le plan le système de références et les dimensions d'ajustement clés, et de traiter le reste en tolérances générales, afin que l'usineur concentre ses efforts là où cela influence réellement l'assemblage.
Les accessoires de main dextre imprimés en 3D peuvent-ils être montés directement ?
Cela dépend de la zone. Pour les pièces non porteuses comme les revêtements de pulpe, les gaines de tendon et les supports de câblage, une impression SLA ou MJF suivie du retrait des supports et d'un ponçage permet généralement un usage direct ; mais pour les zones impliquant des surfaces d'ajustement, des portées de roulement ou des surfaces d'étanchéité, les stries de couche et l'anisotropie des pièces imprimées affectent la stabilité dimensionnelle et la tenue à l'usure, et il faut généralement prévoir un surépaisseur puis usiner, ou passer directement au CNC. De plus, les bords d'alésage et de paroi mince des pièces imprimées présentent facilement des bavures et des marches ; avant assemblage, il faut vérifier que les congés et l'ébavurage sont bien réalisés. La possibilité d'un montage direct dépend de la participation de cette surface à un ajustement de précision, et non du procédé d'impression lui-même.
Comment juger si le montage d'usinage va déformer la pièce ?
Le jugement le plus direct consiste à mesurer une fois après retrait du montage. Si les dimensions clés dépassent la tolérance après desserrage des mors, cela indique un problème de force de serrage ou de mode de maintien. Les pièces à paroi mince et les articulations élancées sont particulièrement concernées ; l'approche courante consiste à ajouter des bossages de bridage, à passer à l'aspiration sous vide ou à des mors doux, et à répartir symétriquement les passes d'enlèvement de matière pour disperser les efforts de coupe et de serrage. Un autre signal est une forte dispersion entre la première pièce et les contrôles par échantillonnage — même programme, même lot de matière, une forte variation dimensionnelle n'est souvent pas un problème d'outil, mais une instabilité de répétabilité de positionnement du montage. Lors de la revue, on peut demander directement à l'usineur : comment est définie la surface de référence, où sont les points de serrage, comment est effectué le recontrôle après desserrage.
Quand faut-il passer du CNC à l'injection pour les accessoires de main dextre ?
Cela dépend principalement du volume, de l'état d'itération et de la complexité structurelle. Tant que la structure évolue et que le volume n'est que de quelques dizaines de pièces, le CNC ou le moulage silicone sont plus rentables, car modifier le plan n'exige pas de toucher au moule ; lorsque la structure est gelée et que l'usage annuel atteint plusieurs milliers de pièces, l'avantage de coût unitaire de l'injection devient net. Avant de passer à l'injection, il faut intégrer dès le DFM la dépouille, l'uniformité d'épaisseur de paroi, la compensation de retrait et la position du point d'injection ; pour les pièces à paroi mince, il faut surtout confirmer les risques de remplissage et de gauchissement. Toutes les pièces ne conviennent pas à la conversion — les articulations porteuses et les surfaces d'ajustement de précision restent souvent en CNC ou en insert. Il n'existe pas de chiffre universel pour le moment du basculement ; il est conseillé de faire un calcul selon le volume actuel et le nombre d'itérations prévues avant de décider.
Key takeaways
- La contradiction centrale de l'usinage des accessoires de main dextre est la superposition de pièces rigides à paroi mince et de canaux de câblage à haute densité ; le choix du procédé commence par la fonction de la pièce, puis par le budget de tolérance.
- Pour les pièces porteuses comme les articulations des doigts et la base métacarpienne, la pratique courante dans le secteur est d'utiliser le CNC pour garantir les surfaces d'appui ; les pulpes recouvrantes et les gaines tendineuses peuvent passer par l'impression 3D ou le moulage par reproduction jusqu'à la petite série.
- Les tolérances ne sont pas meilleures quand elles sont plus serrées. La planéité, la coaxialité et la position doivent être réparties selon la chaîne d'assemblage ; les autres surfaces peuvent recevoir des tolérances générales, afin d'éviter que le coût soit absorbé par des dimensions non pertinentes.
- Le plan de bridage influence souvent plus le résultat que le choix de la machine. Les pièces à paroi mince nécessitent des bossages de procédé ou une fixation par aspiration sous vide, et la référence de contrôle doit être identique à la référence d'assemblage.
- Lors du passage de la petite série à la production de masse, la dépouille, l'épaisseur de paroi et la compensation de retrait de l'injection plastique doivent entrer dans le DFM dès le départ, sinon le coût d'une modification de moule dépasse largement le temps de conception investi en amont.



