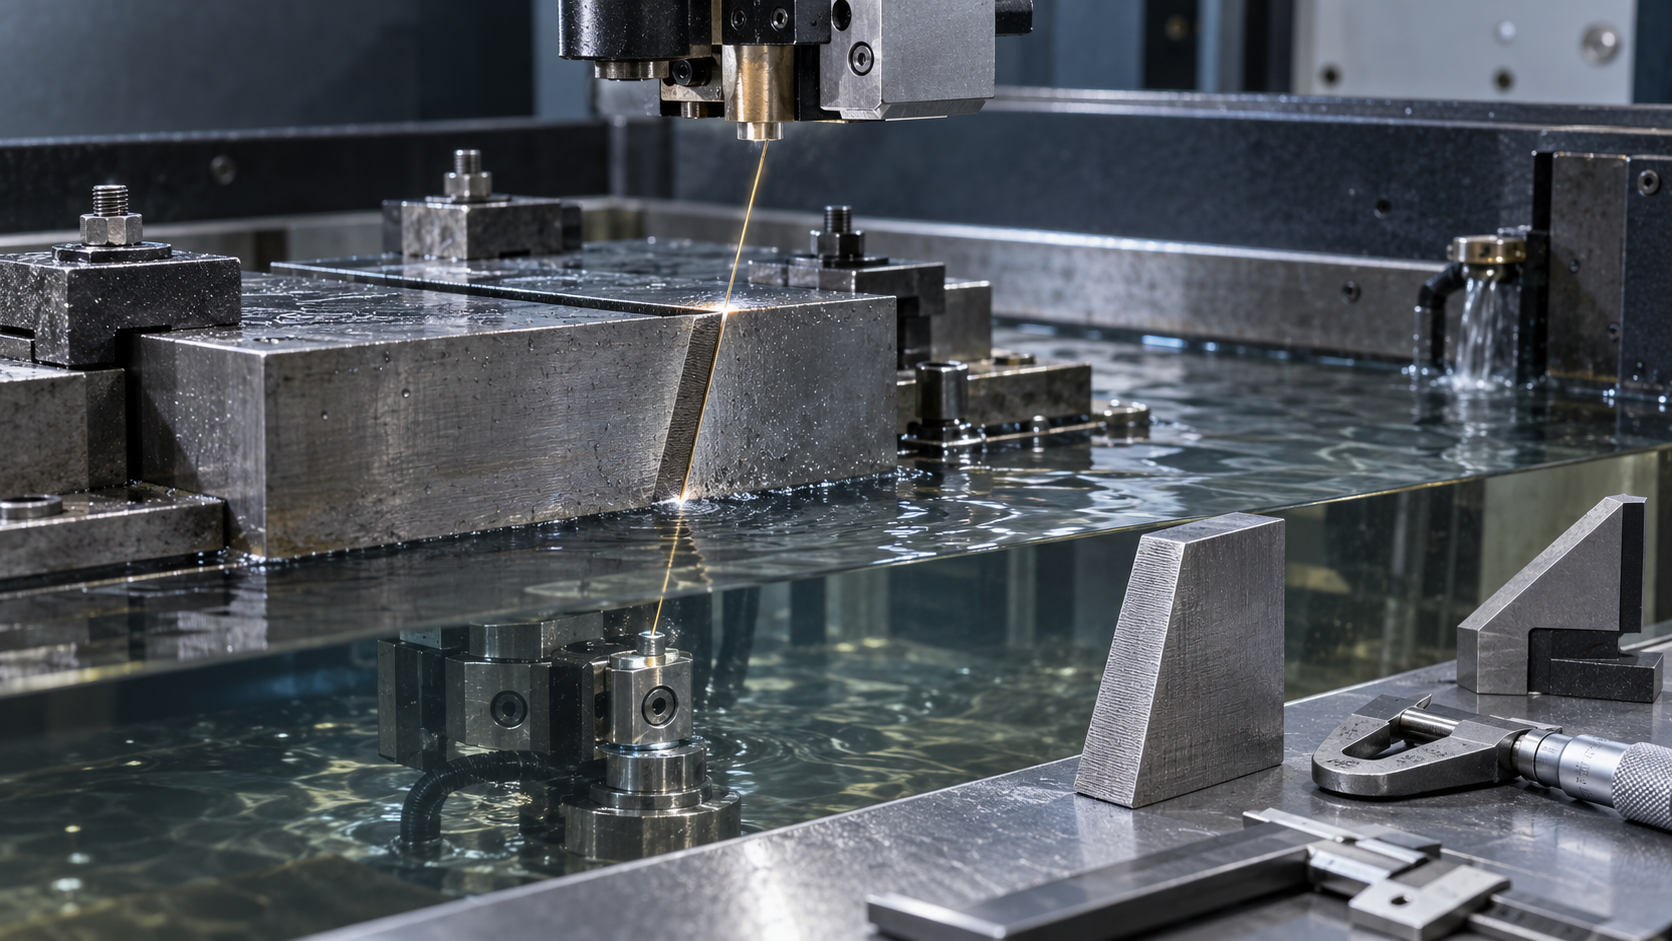
Principes géométriques de l’usinage conique par électroérosion à fil : rôle respectif des buses-guides supérieure et inférieure et du plan de trajectoire programmé
Supposons une conicité unilatérale réglée à 4° ; après un essai de coupe, la mesure indique pourtant 3,95°. Ce type d’écart ne signifie pas nécessairement que l’angle saisi dans le programme est incorrect. Il faut d’abord distinguer trois positions : le plan de trajectoire programmé, le plan de la buse-guide inférieure et le plan de la buse-guide supérieure. Lors d’une coupe droite, la différence de hauteur entre ces trois éléments est facile à négliger ; en usinage conique par électroérosion à fil, ils déterminent ensemble la trajectoire réelle du fil-électrode.
On peut imaginer le fil-électrode comme une ligne inclinée reliant les deux buses-guides. La buse-guide inférieure sert généralement de référence pour les directions X et Y, tandis que la buse-guide supérieure crée, par les axes U et V, un décalage transversal qui incline le fil-électrode par rapport à la pièce. En règle générale, plus le déplacement U/V est important, plus la conicité formée est grande ; toutefois, le plan de coordonnées auquel correspond le décalage ainsi que la définition des directions positive et négative doivent être déterminés selon le système de commande de la machine concernée.
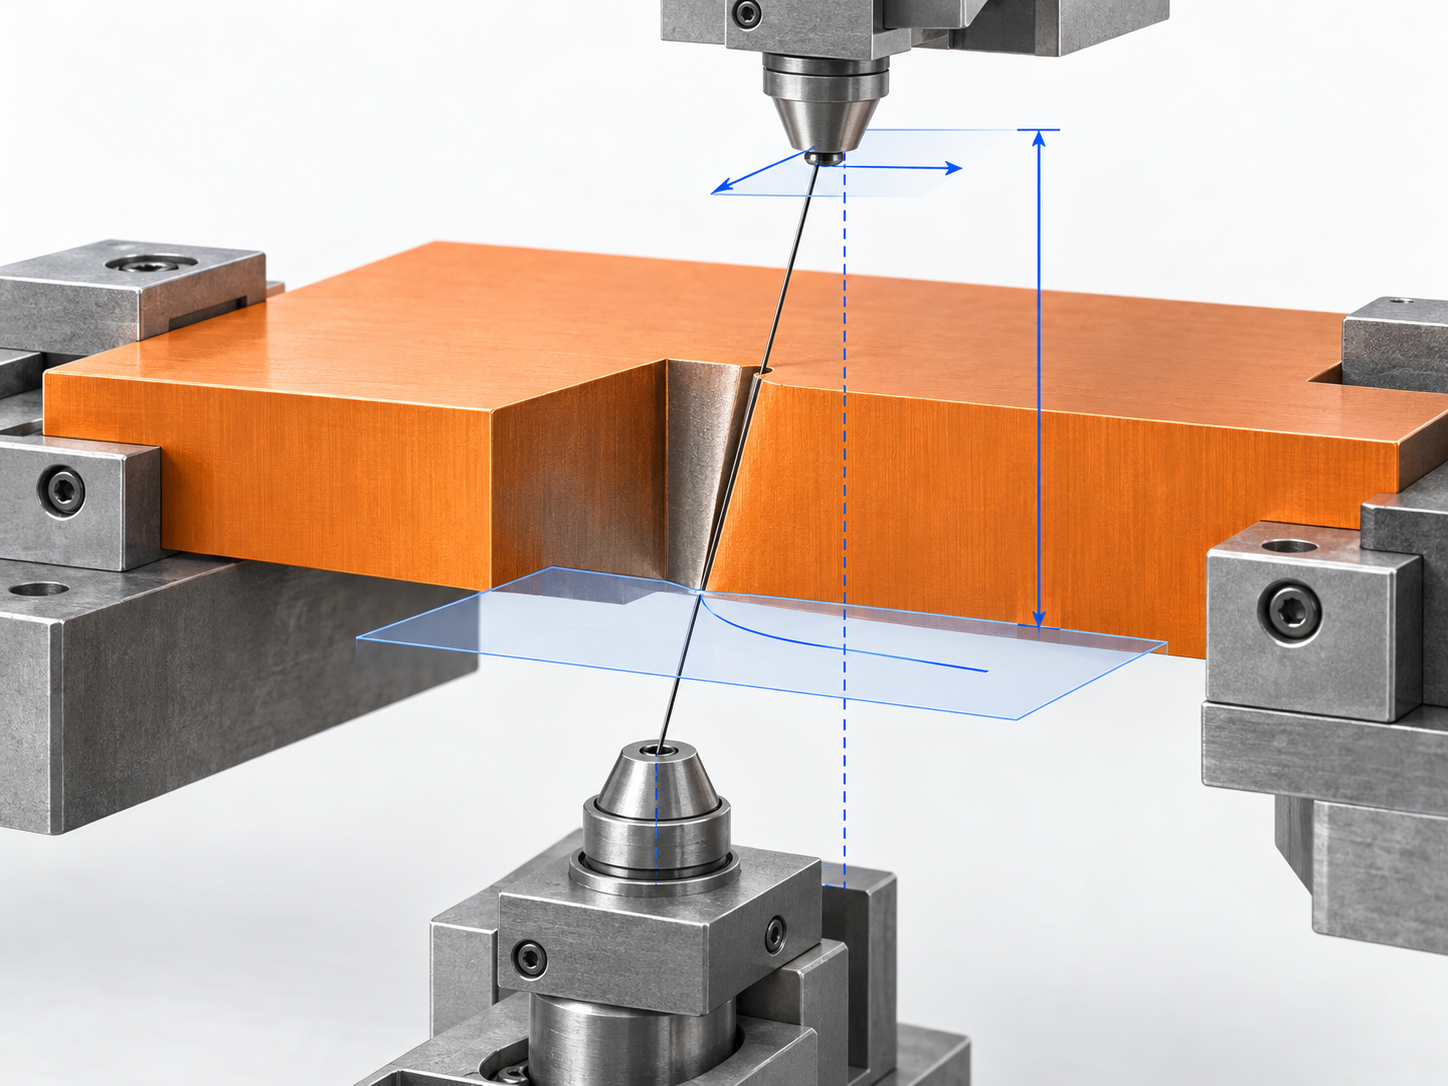
La difficulté de l’usinage conique ne consiste donc pas simplement à saisir un angle, mais à faire correspondre les compensations de coordonnées entre les plans situés à différentes hauteurs. Lors de l’essai de coupe, il faut ensuite mesurer d’abord la conicité réelle, puis traiter les dimensions du plan programmé : en général, on corrige d’abord l’angle avec ZSD, puis les dimensions avec ZID. Les noms des paramètres et les algorithmes ne sont pas universels pour tous les équipements d’électroérosion à fil ; il ne faut pas recopier des valeurs directement sans se référer au manuel de la machine.
Pourquoi des écarts angulaires et dimensionnels apparaissent-ils lors de l’usinage conique par électroérosion à fil ?
Une conicité unilatérale réglée à 4° peut donner une mesure de 3,95° après l’essai de coupe ; parallèlement, alors que la dimension requise sur le plan programmé est de 6.000 mm, la mesure réelle n’est que de 5.978 mm. Ces écarts ne signifient pas nécessairement que le programme a été mal calculé. Ils proviennent souvent du fait que la définition de l’angle, la référence de mesure, la hauteur des coordonnées et l’état de la machine n’ont pas été vérifiés séparément. En usinage conique par électroérosion à fil, il faut au minimum distinguer trois éléments : le plan de trajectoire programmé, le plan de la buse-guide inférieure et celui de la buse-guide supérieure. La différence de hauteur entre ces plans influence directement le décalage transversal du fil-électrode et le profil de la pièce.
Commencer par confirmer l’angle de conicité unilatéral et la surface de mesure
Il faut d’abord confirmer si les 4° indiqués sur le plan correspondent à un angle de conicité unilatéral ou à l’angle inclus entre les deux côtés. Lors de la mesure, il faut également préciser s’il s’agit d’un poinçon ou d’une matrice, quel côté de la pièce est mesuré et si la dimension concerne la surface supérieure, la surface inférieure ou le plan de trajectoire programmé. Si l’angle total de conicité est pris pour un angle unilatéral, ou si la hauteur de mesure diffère de la hauteur de programmation, le sens de la correction peut être inversé même lorsque le calcul trigonométrique est exact.
ZSD, ZID et l’état de la machine influencent conjointement le résultat
Dans certains systèmes de commande d’électroérosion à fil CNC, ZSD peut être utilisé pour décrire ou corriger les relations entre la hauteur et le décalage liées à la conicité, tandis que ZID peut intervenir dans le calcul des dimensions de la face programmée ou de la différence de hauteur. Z0 est généralement lié au repère de coordonnées. Toutefois, ces appellations, les directions positives et négatives ainsi que les algorithmes ne peuvent pas être appliqués tels quels sans tenir compte du contrôleur concerné. L’épaisseur réelle de la pièce, la hauteur entre les guides-fil et la surface de la table, la perpendicularité du fil, sa tension, le rinçage et la stabilité de l’usinage par décharge peuvent tous entraîner un écart entre l’angle défini et l’angle mesuré.
Par conséquent, lors du diagnostic, ne modifiez pas immédiatement le ZSD dès que vous constatez 3,95°. Commencez par déterminer si l’écart est stable, si les profils aux niveaux supérieur et inférieur sont cohérents, puis contrôlez le système de guidage du fil et l’état du fil-électrode. Une fois la stabilité générale de la machine confirmée, divisez le problème en deux tâches : corriger d’abord la conicité réelle, puis corriger la dimension de la face programmée. Cela permet de distinguer une erreur provenant des paramètres géométriques d’une erreur due aux conditions mécaniques et d’usinage par décharge.
Préparation de l’usinage conique par électroérosion à fil : recherche du repère, correction de la perpendicularité et contrôle du système de guidage du fil
Les données d’un essai de coupe conique par électroérosion à fil n’ont une réelle valeur pour la correction que lorsque l’état de la machine est stable. Avant de commencer, vérifiez que la pièce est correctement bridée, que sa face de référence est bien en contact avec la table, et contrôlez qu’elle n’est ni voilée ni inclinée et qu’elle n’a pas été déformée par la force de serrage. Recherchez ensuite le repère, vérifiez le zéro programme, la position d’enfilage et la surface réellement usinée, afin de ne pas prendre une erreur de zéro ou de surface de mesure pour une erreur de paramètre de conicité.
Commencer par corriger la perpendicularité du fil-électrode pour l’usinage conique par électroérosion à fil
Contrôlez la perpendicularité du fil-électrode conformément à la méthode de correction prévue par la machine. Si le fil est déjà incliné, même lorsque le décalage U/V programmé est correct, les profils supérieur et inférieur peuvent présenter des erreurs dimensionnelles dans des directions différentes. Vérifiez également le centrage des guides-fil supérieur et inférieur ou des buses-guides, en recherchant toute usure, contamination, desserrage ou anomalie de montage ; nettoyez ou remplacez si nécessaire les composants défectueux, mais ne vous empressez pas de modifier le ZSD ou le ZID tant que l’état du système de guidage du fil n’est pas clairement établi.
Le choix du fil-électrode doit également être adapté à la géométrie. Un fil plus fin est généralement favorable à l’usinage de petits rayons intérieurs ou de rainures étroites, mais il faut trouver un compromis entre la stabilité de coupe, la vitesse et l’adaptation à l’épaisseur de la pièce ; le choix ne doit pas être effectué uniquement en fonction de la largeur minimale de la rainure. Après avoir terminé le bridage, la recherche du repère, le contrôle de la perpendicularité et la vérification du système de guidage du fil, réalisez ensuite la coupe d’un poinçon étalon facile à mesurer. L’angle obtenu et la dimension de la face programmée pourront alors servir à la correction ultérieure des paramètres.
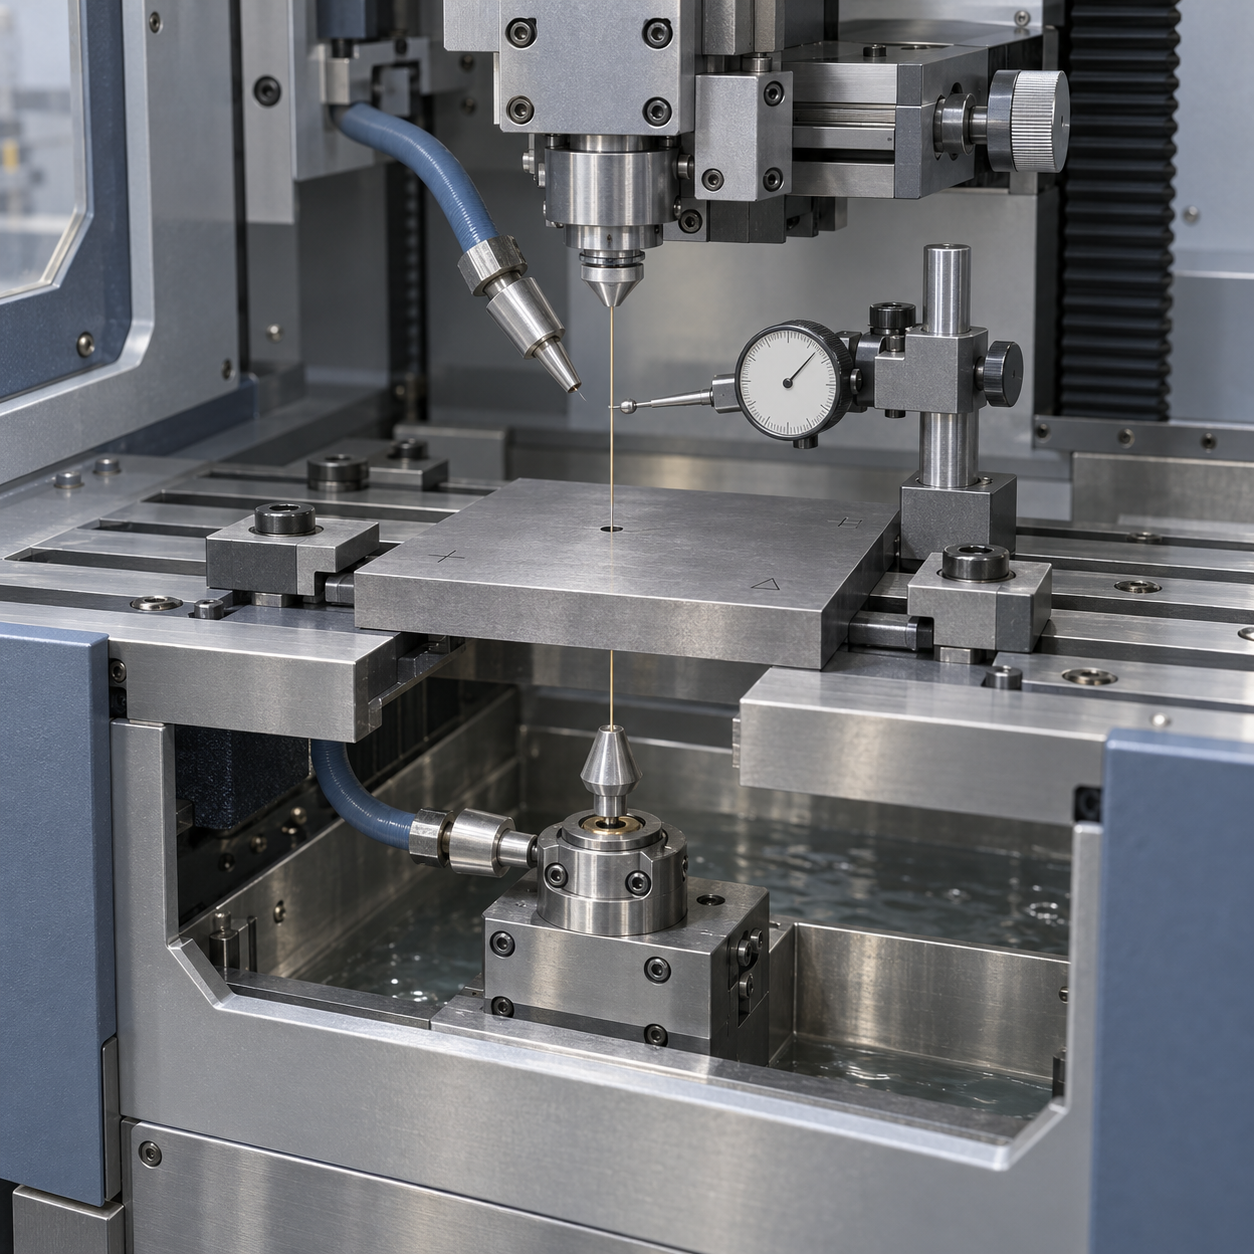
Ordre essentiel de la correction de conicité par électroérosion à fil : corriger d’abord l’angle avec le ZSD, puis la dimension de la face programmée avec le ZID
Pour corriger la conicité par électroérosion à fil, évitez de modifier plusieurs paramètres simultanément dès le départ. Une méthode plus fiable consiste à usiner d’abord un poinçon étalon de forme simple et doté de références de mesure clairement définies, puis à relever séparément la conicité théorique sur un côté, la conicité mesurée, la dimension théorique de la face programmée et la dimension mesurée. Cela permet de déterminer si l’écart provient de l’angle ou de la dimension de la face programmée.
Corriger d’abord la conicité réelle avec le ZSD
Si la conicité mesurée ne correspond pas à la valeur cible, commencez par ajuster le ZSD afin de ramener l’inclinaison du fil-électrode dans la plage visée. L’écart entre l’angle défini et l’angle mesuré doit être évalué en fonction du sens actuel de la conicité, de la surface de mesure et des conventions de signe du système de commande ; il ne faut pas déduire le sens de correction uniquement du nom du paramètre, en se contentant de l’« augmenter » ou de le « diminuer ». Effectuez une petite correction à chaque fois, réalisez une nouvelle coupe, puis mesurez de nouveau l’angle.
Corriger ensuite la dimension de la face programmée avec le ZID
Lorsque l’angle mesuré est déjà proche de la valeur cible, contrôlez la dimension sur la face correspondant à la trajectoire programmée. Si l’angle est conforme mais que la dimension présente encore un écart, utilisez alors le ZID pour corriger la dimension de la face programmée. Attention : le ZID peut intervenir dans le calcul des relations de hauteur du système ; après son réglage, les conditions de coordonnées supérieure et inférieure peuvent également changer. Si le système de commande exige de conserver la hauteur totale constante, il faut généralement appliquer aussi une compensation inverse sur le ZSD. La relation exacte doit impérativement être confirmée dans le manuel de la machine.
Formules et exemple de calcul de la correction de conicité par électroérosion à fil : déduire la correction à partir des valeurs mesurées
Avant de calculer la conicité par électroérosion à fil, vérifiez d’abord la définition de l’angle. Dans ce qui suit, β désigne l’angle de conicité sur un côté, et non l’angle entre les profils supérieur et inférieur ; lors de la mesure, vérifiez également le sens du poinçon ou de la matrice, la hauteur de mesure et la trajectoire programmée à laquelle appartient la dimension. Si une différence de hauteur est exprimée par c = ZID × tanβ, β doit être saisi dans l’unité angulaire appropriée, tandis que c et ZID doivent utiliser la même unité de longueur. Cependant, le ZID peut correspondre à une hauteur effective ou à une relation de coordonnées différente selon le système de commande ; les appellations et les directions positives et négatives de ZSD, ZID et Z0 ne peuvent pas être appliquées directement sans consulter le manuel de la machine.
Observer d’abord l’angle, puis la dimension de la face programmée pour corriger la conicité par électroérosion à fil
Par exemple, l’épaisseur de la pièce est d’environ 30,08 mm, la conicité théorique sur un côté est de 4° et la dimension de la face programmée est de 6,000 mm. Après l’essai de coupe, la conicité mesurée est d’environ 3,95° et la dimension de la face programmée d’environ 5,978 mm. Dans ce cas, ne modifiez pas fortement les deux paramètres simultanément : comparez d’abord l’angle théorique et l’angle mesuré, puis utilisez le ZSD pour corriger la conicité. Un angle mesuré inférieur signifie généralement que le décalage transversal effectif est insuffisant, mais le sens précis de l’augmentation ou de la diminution doit être confirmé en fonction du sens actuel de la conicité et de la définition du contrôleur. La signification de la formule sur la machine est de relier la différence de hauteur au décalage transversal du système de guidage du fil, et non de fournir directement une valeur d’entrée universelle pour toutes les machines.
Vérification par une nouvelle coupe après la correction de la conicité par électroérosion à fil
Après le réglage, une nouvelle mesure doit être effectuée avec le même bridage, la même direction d’enfilage et la même référence de mesure. Si l’angle s’améliore, mais que la dimension sur la face de programmation s’écarte à nouveau, vérifiez en priorité la relation de couplage entre ZID et ZSD ; si les résultats de la recoupe fluctuent nettement, commencez par contrôler la perpendicularité du fil-électrode, le centrage des guides-fil, la tension et l’état du rinçage. Les données ci-dessus servent uniquement à illustrer la méthode « mesurer — calculer — corriger — recouper » et ne constituent pas des valeurs de réglage universelles.
Usinage conique par électroérosion à fil de formes différentes en haut et en bas, ou de formes circulaires en haut et rectangulaires en bas : vérifier d’abord le profil et les interférences
Un cône simple peut généralement être décrit par un angle constant, mais ce n’est pas le cas des pièces présentant des formes différentes en haut et en bas, des formes circulaires en haut et rectangulaires en bas, ou programmées depuis la surface supérieure. Dans ce cas, l’objet de l’usinage conique par électroérosion à fil ne consiste pas seulement à « incliner un fil-électrode », mais à contrôler simultanément les profils supérieur et inférieur ainsi que les trajectoires à différentes hauteurs. Il ne faut pas appliquer directement la formule du cône simple à toutes les pièces de forme particulière.
Usinage conique par électroérosion à fil : vérifier d’abord les profils supérieur et inférieur ainsi que la face de programmation
Avant la programmation, revenez au plan : vérifiez les profils supérieur et inférieur, l’épaisseur de la pièce ainsi que la face de programmation à laquelle correspondent les cotes. Il faut également déterminer si l’angle indiqué est un angle conique par côté ou un angle conique total, et si la pièce est un poinçon ou une matrice ; sinon, le sens de mesure et le sens de correction peuvent être inversés. Si le système de commande prend en charge la programmation de formes différentes en haut et en bas, saisissez séparément les profils, la hauteur de référence et la trajectoire d’enfilage selon sa définition ; il ne suffit pas de modifier un seul angle de conicité.
Effectuer un déplacement à vide simulé pour vérifier les interférences de la trajectoire conique par électroérosion à fil
Avant l’usinage par décharge effectif, exécutez un déplacement à vide simulé afin de vérifier la relation de projection entre les profils supérieur et inférieur et d’observer si le fil-électrode se déplace de manière continue au niveau des angles, des rainures étroites et des congés intérieurs. Contrôlez en priorité les interférences entre le fil-électrode et la pièce, le dispositif de bridage ainsi que les composants de guidage supérieur et inférieur, puis confirmez la position d’enfilage et la trajectoire de retrait du fil. Si la trajectoire semble correcte sur les surfaces supérieure et inférieure, mais qu’un contact ou une collision se produit à une hauteur intermédiaire, cela indique généralement que la référence de hauteur, la correspondance des profils ou la définition de l’interpolation du système de commande doit encore être vérifiée. Après confirmation, procédez à une coupe d’essai et consignez également la surface effectivement mesurée afin d’éviter de confondre une erreur géométrique avec une erreur de paramètre ZSD/ZID.
Lorsque l’usinage conique par électroérosion à fil est imprécis, provoque des ruptures de fil ou donne une surface instable, quels facteurs de procédé vérifier en premier ?
En cas d’écart angulaire lors de l’usinage conique par électroérosion à fil, ne modifiez pas immédiatement ZSD ou ZID. Si l’angle mesuré diffère à chaque passage avec le même programme, ou si la conicité varie sur la hauteur de la pièce, le problème peut provenir du système de guidage du fil, de la perpendicularité ou de l’état de décharge, et non des paramètres géométriques eux-mêmes. La bonne séquence consiste à vérifier d’abord l’état de la machine, puis à corriger les paramètres à partir de données stables issues d’une coupe d’essai.
Usinage conique par électroérosion à fil : vérifier d’abord le système de guidage et la perpendicularité du fil-électrode
En usinage conique par électroérosion à fil, séparer les facteurs de décharge des erreurs de paramétrage
Une énergie de décharge plus élevée favorise généralement l’augmentation du taux d’enlèvement, mais peut entraîner une surface plus rugueuse et des décharges instables ; une énergie plus faible favorise généralement la qualité de surface, mais peut réduire la vitesse de coupe. Le réglage concret doit être validé en fonction du matériau, de l’épaisseur et du modèle de machine ; les paramètres d’un autre équipement ne doivent pas être repris directement. Après avoir écarté les défauts évidents, effectuez une nouvelle coupe d’essai standard et consignez l’angle théorique, l’angle mesuré, la cote théorique sur la face de programmation, la cote mesurée, les valeurs initiales de ZSD et de ZID, le sens de correction ainsi que le résultat de la recoupe. Ce n’est que si l’erreur converge après la recoupe que le sens de correction peut être considéré comme efficace ; si l’angle et les dimensions dérivent simultanément, poursuivez le contrôle de l’état mécanique et de l’état de décharge au lieu de modifier fortement plusieurs paramètres en une seule fois.
Questions fréquentes sur l’usinage conique par électroérosion à fil
La correction de l’usinage conique par électroérosion à fil ne peut pas être dissociée de la machine-outil, du système de commande et de la référence de mesure concernés. Les questions fréquentes concernant ZSD, ZID, la correction après coupe d’essai et l’usinage de formes différentes en haut et en bas sont regroupées ci-dessous.
ZSD et ZID s’appliquent-ils à tous les équipements d’électroérosion à fil ?
Pas nécessairement. ZSD et ZID sont les noms de paramètres utilisés dans cet article pour expliquer la relation entre la conicité et la hauteur ; leur signification précise, leur sens positif ou négatif et leur mode de calcul peuvent varier selon la machine-outil et le système de commande. Avant la programmation réelle, consultez le manuel de l’équipement et ne reprenez pas directement les valeurs d’un autre modèle de machine.
Peut-on corriger simultanément l’angle et la dimension sur la face de programmation ?
Il n’est pas recommandé de modifier fortement les deux paramètres simultanément. En général, utilisez d’abord une coupe d’essai et ZSD pour rapprocher la conicité mesurée de la valeur cible, puis utilisez ZID pour corriger la dimension sur la face de programmation. Si le réglage de ZID modifie la relation de hauteur, il faut également appliquer une compensation inverse à ZSD selon la définition du système de commande, puis effectuer une recoupe de confirmation.
Si la conicité par côté est réglée à 4° mais que la mesure ne donne que 3,95°, que faut-il vérifier en premier ?
Commencez par confirmer si la mesure correspond à l’angle par côté ou à la conicité totale, puis vérifiez la hauteur de mesure, la face de programmation et le sens poinçon ou matrice. Contrôlez ensuite la perpendicularité du fil-électrode, le centrage des guides-fil supérieur et inférieur, la tension, le rinçage et la stabilité des décharges. Une fois l’état de l’équipement confirmé comme normal, corrigez ZSD selon le principe de la variation d’un seul paramètre à la fois.
Peut-on appliquer directement la formule de conicité ordinaire lorsque les profils supérieur et inférieur sont différents, ou lorsque la section supérieure est circulaire et la section inférieure carrée ?
En général, non. Il faut d’abord vérifier les contours supérieur et inférieur, la surface de programmation, l’épaisseur de la pièce, la trajectoire du fil ainsi que les modes de programmation pris en charge par le système de commande. Il convient ensuite d’effectuer une simulation à vide et de contrôler les risques d’interférence avec la pièce, les dispositifs de bridage et les composants de guidage du fil. La formule ordinaire de conicité simple ne peut servir que de référence dans le cadre de relations géométriques spécifiques.
Key takeaways
- L’usinage conique par électroérosion à fil repose essentiellement sur un décalage transversal du fil-électrode entre les buses-guides supérieure et inférieure ; le mouvement U/V et la hauteur effective déterminent conjointement l’inclinaison.
- Le plan de trajectoire programmé, le plan de la buse-guide inférieure et celui de la buse-guide supérieure doivent être compris séparément. Il ne faut pas appliquer directement à l’usinage conique les relations de coordonnées de la coupe droite.
- Sur le terrain, il est recommandé de suivre l’ordre « corriger d’abord la conicité réelle, puis les dimensions du plan programmé », en tenant compte du couplage entre ZSD et ZID.
- Avant de régler les paramètres, il convient de vérifier la perpendicularité du fil-électrode, le centrage des guides-fil, la tension, le rinçage et la stabilité de la décharge, afin d’éviter d’attribuer à tort un problème d’état de la machine à une erreur de paramétrage géométrique.



