Para mecanizar piezas de robots humanoides, primero hay que desglosar sus funciones, no elegir el equipo
En un módulo de articulación puede darse la siguiente situación: el contorno de la carcasa, el diámetro de los alojamientos de los rodamientos y las dimensiones de los orificios de montaje superan individualmente la inspección, pero durante el ensamblaje se produce una carga excéntrica en los rodamientos, el resalte de centrado del reductor se atasca o resulta difícil alinear el eje del motor. Por lo general, el problema no reside en una dimensión aislada, sino en la falta de referencias unificadas: los alojamientos de los rodamientos se alinean tomando como referencia el contorno de la carcasa, la superficie de montaje del reductor se mecaniza tomando como referencia la superficie de la pieza en bruto y las coordenadas de los orificios de posicionamiento del motor se establecen en otra sujeción. Que cada dimensión esté dentro de su zona de tolerancia no significa que la relación entre el patrón de orificios, las superficies frontales y los ejes sea conforme.
Por lo tanto, el mecanizado de piezas para robots humanoides no debe comenzar preguntándose «¿tres ejes o cinco ejes?», sino confirmando primero qué función cumple la pieza y qué consecuencias tendría su fallo, para después traducir esa función en características críticas que puedan fabricarse e inspeccionarse.
| Estructuras portantes | Bastidor del torso, carcasa de la articulación | Rigidez, trayectoria de carga, peso | Deformación de paredes delgadas, aplastamiento localizado |
| Posicionamiento de la transmisión | Ejes, casquillos, alojamientos de rodamientos | Coaxialidad, superficies de ajuste, oscilación axial de la cara | Cambio de referencia, deformación por tratamiento térmico |
| Conexión y soporte | Bridas, soportes, placas de montaje | Posición de los agujeros, perpendicularidad, superficies de contacto | Desviación del sistema de agujeros causada por múltiples sujeciones |
| Protección exterior | Cubiertas, paneles | Peso, contorno, calidad superficial | Alabeo, juntas irregulares |
| Componentes para mazos de cables | Clips, elementos de guiado, fundas protectoras | Espacio para el tendido de cables, radios de redondeo, aislamiento y holguras de montaje | Interferencias, abrasión de cables, orientación de montaje incorrecta |
Durante la revisión, se puede registrar la información siguiendo el orden función—características clave—riesgos de fabricación. Por ejemplo, la función de un alojamiento de rodamiento es proporcionar un soporte estable al sistema de ejes giratorios. Por tanto, las características clave no son todas las dimensiones exteriores, sino el diámetro del agujero, la coaxialidad, la perpendicularidad de la cara frontal y las superficies de ajuste; los riesgos correspondientes son la deformación por sujeción, la desviación de la herramienta y la falta de coherencia entre las referencias de inspección. Solo cuando estos datos de entrada estén claramente definidos habrá una base para comparar materiales, piezas en bruto y rutas de mecanizado CNC, trabajo de chapa o impresión 3D.
Cómo elegir el proceso de fabricación de piezas para robots humanoides: mecanizado CNC, trabajo de chapa, impresión 3D o conformado
Para elegir el proceso, primero hay que determinar qué función desempeña la pieza y, después, considerar la cantidad y la frecuencia de las modificaciones de diseño. En el caso de las carcasas de articulaciones, es necesario controlar la relación entre los alojamientos de los rodamientos, las superficies de montaje y el sistema de agujeros, por lo que normalmente se evalúa primero el mecanizado CNC. Si una cubierta protectora se utiliza principalmente para ofrecer protección con poco peso y bajo coste, no es necesario aplicar el mismo proceso. La fabricación de piezas para robots humanoides suele combinar varios procesos, en lugar de exigir que todas las piezas del robot se fabriquen con un solo tipo de equipo.
Tabla comparativa para la selección de procesos de fabricación de piezas para robots humanoides
| Mecanizado CNC | Carcasas de articulaciones, casquillos de eje, bridas, soportes de múltiples caras y piezas con elevados requisitos de ajuste | Adecuado para controlar agujeros, rebajes de centrado y superficies de referencia; deben tenerse en cuenta la sujeción, la accesibilidad de la herramienta y las dimensiones de ajuste después del tratamiento superficial | Adecuado para prototipos y lotes pequeños; las revisiones normalmente no requieren rehacer los moldes, pero los sistemas de sujeción complejos aumentan el coste por pieza |
| Fabricación de chapa metálica | Carcasas, placas de montaje, soportes para mazos de cables y estructuras plegadas desarrollables | Se deben comprobar especialmente el radio de plegado, la distancia de los orificios al borde, la deformación por soldadura y la relación posicional entre los orificios después del plegado | Adecuado para iteraciones rápidas; la estructura debe minimizar las soldaduras innecesarias y los utillajes especiales |
| Impresión 3D | Conductos internos complejos, formas aligeradas, validación estructural inicial y geometrías difíciles de mecanizar | FDM, SLA, SLS, MJF y DMLS presentan diferentes límites en cuanto a materiales, superficies y precisión; las superficies de acoplamiento críticas pueden seguir requiriendo posprocesado | Adecuado para cantidades reducidas y revisiones frecuentes; el espesor de pared y las tolerancias de las piezas impresas no pueden trasladarse directamente al proceso de producción en serie |
| Colada al vacío | Piezas de plástico que requieren un aspecto similar al del moldeo por inyección, efectos de materiales blandos y rígidos o la validación del ensamblaje de varias piezas | Se debe prestar atención a la calidad del modelo maestro, la contracción, las burbujas y la uniformidad del posprocesado | Adecuado para la validación de lotes pequeños; la vida útil del molde y la precisión de repetición deben confirmarse para cada proyecto |
| Moldeo por inyección | Carcasas, cubiertas y componentes para mazos de cables de plástico con un diseño estable | El espesor de pared, los ángulos de desmoldeo, los puntos de inyección, las marcas de contracción y la estructura de los insertos deben resolverse con antelación | Debe evaluarse una vez que el volumen alcance el umbral de rentabilidad del molde; las revisiones pueden requerir modificar el molde o fabricar uno nuevo |
Un mismo prototipo puede utilizar simultáneamente interfaces de articulación mecanizadas por CNC, soportes de chapa metálica, conductos de aire impresos en 3D y carcasas fabricadas mediante colada al vacío; una vez congelado el diseño, las piezas de plástico con volúmenes estables pueden pasar a evaluarse para moldeo por inyección. La ruta final debe determinarse conjuntamente a partir de los planos 2D, los modelos 3D, el estado del material, la cantidad prevista y los requisitos de inspección, y no puede decidirse únicamente por la forma de la pieza o el precio unitario.
Los materiales y la estructura de las piezas para robots humanoides deben evaluarse conjuntamente
La selección de materiales no puede desvincularse de las rutas de carga ni de la estructura de fabricación. En la fabricación de piezas para robots humanoides, las aleaciones de aluminio suelen utilizarse en carcasas de articulaciones y elementos de conexión que requieren una reducción de peso, pero durante el diseño también se debe comprobar el riesgo de aplastamiento local en los alojamientos de rodamientos, las zonas de unión atornillada y los puntos de sujeción. Aunque una carcasa de aluminio de pared delgada tenga suficiente resistencia estática, puede fallar por falta de rigidez, deformación durante el mecanizado o desmontajes y montajes repetidos de las roscas.
Distintas piezas de robots humanoides requieren evaluar distintas propiedades de los materiales
En ejes, pasadores y casquillos resistentes al desgaste suelen ser más importantes la resistencia mecánica, la resistencia a la fatiga, la resistencia al desgaste y la estabilidad dimensional después del tratamiento térmico. Si se realiza el tratamiento térmico antes del mecanizado de acabado, debe dejarse un sobrematerial que pueda eliminarse; si el tratamiento térmico se realiza después del mecanizado, deben evaluarse la deformación y la necesidad de un rectificado posterior. El acero inoxidable es adecuado para piezas que requieren resistencia a la corrosión, pero la carga de corte, el desgaste de las herramientas y la deformación de las paredes delgadas suelen requerir cálculos específicos. Los plásticos de ingeniería son adecuados para cubiertas protectoras, soportes aislantes y elementos de guiado sometidos a cargas ligeras; los principales criterios de evaluación son el aumento de temperatura, la fluencia, la absorción de humedad, el aplastamiento en las zonas de fijación y el aspecto, y no solo la densidad.
Aligerar un robot humanoide no consiste simplemente en reducir el espesor
Para reducir eficazmente el peso, primero debe analizarse cómo se transmite la carga desde el alojamiento del rodamiento hasta la superficie de montaje y, después, mantener la rigidez mediante nervaduras, radios de acuerdo y engrosamientos locales. En los puntos donde las roscas se montan y desmontan con frecuencia, puede evaluarse el uso de insertos metálicos; los bordes de los agujeros, las zonas de ajuste a presión y las superficies de fijación no deben reducirse en la misma medida que las zonas no portantes. También deben evitarse los aumentos bruscos de espesor en las intersecciones de las nervaduras para reducir las variaciones dimensionales provocadas por las tensiones de la pieza en bruto, la deformación durante el mecanizado o la contracción del moldeo.
Accesibilidad de las herramientas y diseño de la sujeción para piezas CNC de robots humanoides
Las carcasas de articulaciones y los soportes de múltiples caras suelen concentrar cavidades profundas, ranuras estrechas, esquinas interiores, agujeros transversales, escalones en la cara posterior y paredes delgadas en una sola pieza. Cada dirección de mecanizado adicional puede requerir voltear la pieza, volver a alinearla y cambiar las referencias; cuanto más profunda sea la cavidad, mayor será el voladizo de la herramienta y más difícil resultará controlar la vibración, la desviación de la herramienta y las marcas de mecanizado en la superficie. En el diseño de piezas CNC para robots humanoides, primero deben verificarse las trayectorias de las herramientas y la secuencia de sujeción, y después decidir qué estructuras merece la pena conservar.
Determine primero la superficie principal de posicionamiento y las referencias de proceso
Debe darse prioridad a una superficie con área suficiente, elevada rigidez y una relación posicional claramente definida con los alojamientos de los rodamientos o las interfaces de montaje para utilizarla como superficie principal de posicionamiento. En la medida de lo posible, los conjuntos de agujeros críticos deben mecanizarse en una misma sujeción para reducir la desviación de sus ejes debida al volteo y la realineación de la pieza. Si es imprescindible mecanizar escalones en la cara posterior o agujeros en varias direcciones, las referencias para el posicionamiento secundario deben definirse durante la revisión del modelo, sin depender para la alineación de superficies curvas estéticas, bordes de la pieza en bruto o paredes laterales que ya se hayan adelgazado.
Compruebe el diámetro y el voladizo de la herramienta, así como los radios interiores
El radio de las esquinas interiores determina el diámetro de las herramientas que pueden utilizarse, mientras que la profundidad de la cavidad determina la relación entre la longitud y el diámetro de la herramienta. La combinación de radios pequeños y cavidades profundas suele requerir herramientas largas y delgadas, lo que limita los parámetros de corte y aumenta la probabilidad de que se produzcan marcas de vibración o quede material residual. Los radios interiores que no presenten diferencias funcionales pueden unificarse y ampliarse adecuadamente, y pueden eliminarse las cavidades estrechas y profundas creadas únicamente para reducir el peso. En los agujeros transversales también debe comprobarse el espacio disponible para la entrada de la broca, la evacuación de virutas y la retirada de la herramienta, a fin de evitar que la entrada del agujero quede obstruida por nervaduras o paredes adyacentes.
Reserve zonas de sujeción estables para las piezas CNC de robots humanoides
Los dispositivos de sujeción requieren planos, escalones o resaltes tecnológicos que permitan un contacto repetible. Si una carcasa de pared delgada solo conserva superficies curvas para su sujeción, la fuerza de apriete puede deformar primero la pieza y hacer que sus dimensiones se recuperen elásticamente al liberarla. Durante el diseño pueden reservarse zonas estables para la primera y la segunda sujeción, dejando los resaltes tecnológicos para eliminarlos al final. No deben cortarse demasiado pronto las nervaduras de conexión ni el bastidor de la pieza en bruto; primero deben mecanizarse los agujeros críticos, las superficies de referencia y la mayor parte de las cavidades, y después retirarse las conexiones rígidas temporales. El sobrematerial específico para la sujeción y la secuencia de eliminación deben confirmarse con el fabricante en función del estado del material, el espesor de pared y el utillaje.
Las tolerancias de mecanizado de las piezas de robots humanoides deben determinarse a partir de la cadena de montaje
El punto de partida de las tolerancias de un módulo de articulación no es «hasta dónde puede llegar la máquina», sino qué interfaces determinan la precisión de posicionamiento y rotación cuando el par se transmite desde el motor, el reductor y los rodamientos hasta la carcasa. Los alojamientos de los rodamientos controlan principalmente las dimensiones de ajuste, la redondez y la relación coaxial; el resalte de centrado del reductor se encarga del posicionamiento radial; la superficie frontal de montaje debe controlar la planitud y la perpendicularidad con respecto al eje; y las posiciones de los agujeros del motor deben definirse en relación con la misma referencia de montaje. La rugosidad superficial sirve para establecer requisitos en superficies de contacto, sellado o rotación, pero no puede sustituir las tolerancias dimensionales y geométricas.
Establezca primero referencias unificadas para el mecanizado de piezas de robots humanoides
Si los alojamientos de los rodamientos se acotan con respecto al contorno exterior de la carcasa, pero el resalte de centrado del reductor se acota con respecto a otra superficie frontal, el sistema de ejes puede quedar descentrado después del montaje aunque ambas dimensiones cumplan por separado las especificaciones. Deben seleccionarse la superficie de referencia principal, el resalte de posicionamiento y la referencia de dirección siguiendo la cadena de montaje real, y después deben controlarse las relaciones críticas mediante requisitos de posición, coaxialidad o salto. También debe calcularse la acumulación de tolerancias: que la distancia entre agujeros, la holgura del resalte de centrado, el espesor de la superficie frontal y la holgura de los elementos de fijación sean aceptables por separado no significa que, una vez combinados, el eje del motor y la entrada del reductor sigan estando alineados.
Clasifique por niveles las tolerancias de las piezas de robots humanoides según su función
| Nivel | Características aplicables | Aspectos clave de los planos y la inspección |
|---|---|---|
| Clase A | Alojamientos de rodamientos, relaciones del sistema de ejes y resaltes de centrado del reductor | Definir claramente los datums, las dimensiones y los requisitos geométricos, y especificar métodos de inspección viables |
| Clase B | Orificios de montaje del motor, superficies de conexión de módulos e interfaces intercambiables | Controlar los límites de montaje y la posición de los patrones de orificios, evitando reducir sin fundamento la tolerancia de dimensiones individuales |
| Clase C | Contornos exteriores sin ajuste, ranuras de desahogo y perfiles decorativos | Aplicar tolerancias generales o requisitos de perfil, centrándose en evitar interferencias |
Especificar tolerancias estrictas para todas las dimensiones normalmente solo aumenta el mecanizado de acabado, las pasadas lentas, las mediciones durante el proceso y el riesgo de rechazo, sin mejorar necesariamente el rendimiento general del equipo. Para las características de las clases A y B, deben confirmarse simultáneamente los datums de inspección y la capacidad de los instrumentos de medición; para las de clase C, no deben aplicarse las tolerancias de las superficies de ajuste. El anodizado, los recubrimientos u otros tratamientos superficiales también pueden modificar el diámetro de los orificios, los resaltes de centrado y el estado de las roscas; el plano debe indicar si las dimensiones críticas se inspeccionan antes o después del tratamiento. Los valores de tolerancia habituales en el sector solo pueden servir como referencia preliminar; la decisión final debe tomarse considerando la carga, las especificaciones de los rodamientos o elementos de fijación, el estado del material, el método de montaje y las condiciones reales de inspección.
Cómo planificar la sujeción y la inspección en el mecanizado de piezas para robots humanoides
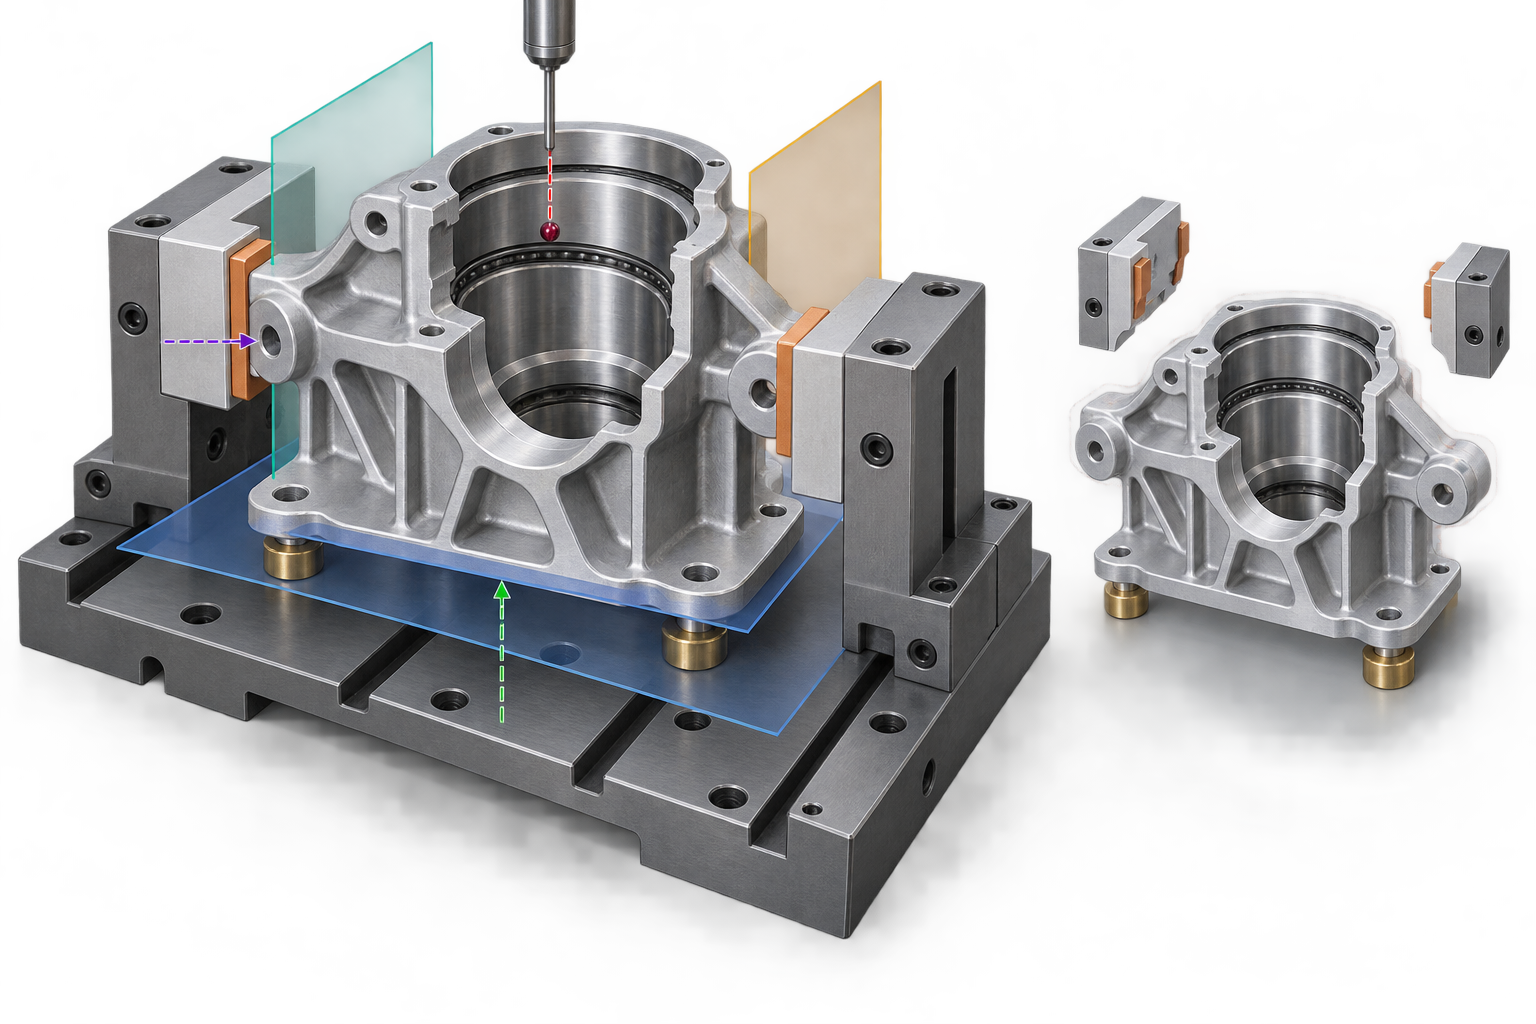
La sujeción y la inspección deben utilizar el mismo conjunto de datums funcionales. Si durante el mecanizado la alineación se realiza tomando como referencia los bordes de la pieza bruta, mientras que el montaje depende de los alojamientos de los rodamientos y de la cara de montaje, y durante la inspección solo se miden por separado dimensiones individuales, puede ocurrir que las dimensiones sean conformes pero que la relación entre los patrones de orificios siga fuera de tolerancia. Antes de definir el proceso de mecanizado de piezas para robots humanoides, deben determinarse el datum primario, el secundario y el terciario, y hacer que las posiciones de los orificios críticos, la perpendicularidad de las caras y las relaciones de coaxialidad hagan referencia a estos datums.
Riesgos de sujeción en el mecanizado de piezas para robots humanoides
Las carcasas de articulaciones de pared delgada pueden deformarse temporalmente al sujetarlas y recuperar su forma al soltarlas; el desbaste de cavidades profundas también puede liberar tensiones residuales de la pieza bruta. En la planificación del proceso puede evaluarse la separación de las operaciones de desbaste y acabado, dejando un sobrematerial uniforme y repitiendo la medición en estado libre o con una fuerza de sujeción especificada. Para mecanizar la cara opuesta, deben conservarse superficies de posicionamiento y zonas de sujeción fiables, evitando eliminar todos los datums en la primera operación. Las mordazas blandas son adecuadas para adaptarse a contornos regulares, mientras que los utillajes específicos son apropiados para el posicionamiento en varias caras o para lotes repetitivos; en ambos casos, debe comprobarse que los desahogos, las posiciones de apoyo y la dirección de sujeción no ejerzan presión sobre zonas de pared delgada.
Métodos de inspección para el mecanizado de piezas de robots humanoides
Los calibres y micrómetros son adecuados para medir longitudes, espesores y diámetros exteriores convencionales, pero no deben utilizarse por sí solos para evaluar relaciones complejas entre patrones de orificios; los calibres tampón y los calibres anulares permiten comprobar rápidamente las dimensiones de ajuste, pero normalmente no proporcionan información sobre la posición, la redondez o la coaxialidad de los orificios. Según los requisitos del plano, puede evaluarse la medición por coordenadas de alojamientos de rodamientos, resaltes de centrado y superficies de montaje críticos; para desviaciones en superficies complejas, superficies de forma libre o comparaciones con modelos de referencia, puede considerarse el escaneo 3D, pero los resultados del escaneo no sustituyen automáticamente la inspección dimensional y geométrica de los orificios de ajuste. Para interfaces repetitivas en producción en serie, pueden utilizarse calibres de inspección específicos a fin de mejorar la eficiencia de la verificación, siempre que sus datums coincidan con los datums de montaje.
El plan de inspección también debe especificar el estado de medición, el método de establecimiento de referencias, la lógica de inspección de la primera pieza y de muestreo, así como las etapas de inspección antes y después del tratamiento superficial. El anodizado, los recubrimientos o la pintura pueden alterar el diámetro de los orificios, las superficies de contacto y los límites del contorno; el plano debe indicar claramente qué características se controlan antes del tratamiento y cuáles se aceptan en su estado final. Para las piezas propensas a deformarse, también deben acordarse las condiciones de medición: en estado libre, sujetas en un utillaje o montadas, a fin de evitar que el fabricante y el ensamblador evalúen una misma dimensión bajo condiciones diferentes.
Lista de aprobación para piezas de robots humanoides, desde el prototipo hasta la producción en lotes pequeños
Que las piezas prototipo puedan ensamblarse no significa que el proceso ya sea apto para la producción en lotes pequeños. Antes de la aprobación, deben cerrarse uno por uno los asuntos relativos a la versión del diseño, las referencias de fabricación, los métodos de inspección y los problemas detectados en la primera pieza, para evitar trasladar directamente a pedidos posteriores prácticas que dependan de la experiencia del operario.
Comprobaciones previas a la aprobación del mecanizado de piezas de robots humanoides
- Los números de versión del modelo 3D, el plano 2D y la lista de materiales coinciden, y las dimensiones modificadas están sincronizadas.
- Se especifican claramente la designación del material, el estado de suministro, el tratamiento térmico y los requisitos de tratamiento superficial, sin limitarse a indicar la categoría del material.
- Los alojamientos de rodamientos, los rebajes de centrado y los patrones de orificios de montaje utilizan referencias comunes, y se indican los requisitos geométricos clave.
- Se ha completado la evaluación de sujeción de las estructuras de paredes delgadas, cavidades profundas y múltiples caras, y las zonas de sujeción no dañarán las superficies funcionales.
- La profundidad útil de las roscas, el margen de los taladros previos, la retirada de las herramientas y el acceso a los orificios transversales son realizables.
- Cada característica clave cuenta con su correspondiente instrumento de medición, calibre o método de medición, y se especifica el estado de medición antes y después del tratamiento.
- Los problemas de ensamblaje, deformación y medición de la primera pieza se han incorporado al registro de revisiones, con responsabilidades y criterios de cierre claramente definidos.
Fallos típicos que deben resolverse antes de aprobar la producción en lotes pequeños
| Manifestación del fallo | Dirección prioritaria de corrección |
|---|---|
| La carcasa de la articulación recupera su forma elásticamente tras liberarla de la sujeción, lo que modifica el diámetro de los orificios o la planitud | Reducir la fuerza de sujeción, ajustar la secuencia de mecanizado y evaluar el alivio de tensiones y el sobrematerial para el acabado |
| El ajuste a presión del rodamiento es excesivo o aumenta la resistencia al giro después del montaje | Revisar el ajuste, la zona de tolerancia, la geometría del alojamiento y la deformación de la carcasa después del montaje a presión |
| Los orificios de ajuste se reducen después del anodizado, el recubrimiento u otros tratamientos | Definir claramente el enmascarado, el margen para el tratamiento y los requisitos de inspección final después del tratamiento superficial |
| Las múltiples sujeciones provocan desviaciones en la posición de los orificios o en la relación de coaxialidad | Reducir los cambios de referencia y añadir características de posicionamiento repetible o utillajes específicos |
| El coste unitario se descontrola al mantener el proceso de prototipado | Reevaluar el material en bruto, las operaciones, los útiles de inspección y el tiempo de ciclo de mecanizado según la cantidad |
En la fase de prototipado, para agilizar las revisiones se pueden aceptar más volteos, utillajes universales o la inspección individual de cada pieza; al pasar a la producción en lotes pequeños, deben fijarse las referencias críticas, las reglas de inspección y la ruta principal del proceso. Si cambian el material, el tratamiento superficial o las interfaces de montaje, debe realizarse una nueva aprobación en lugar de limitarse a actualizar el modelo 3D.
Problemas frecuentes en el mecanizado de piezas para robots humanoides
Los siguientes problemas se concentran en las carcasas de articulaciones, las estructuras de pared delgada, los sistemas de orificios críticos y la transición del prototipo a la producción. Las decisiones reales no deben basarse únicamente en la forma de la pieza, sino también en las referencias de montaje, el estado del material, el tratamiento superficial, las condiciones de inspección y la capacidad de proceso del fabricante.
¿Las carcasas de las articulaciones de los robots humanoides requieren necesariamente mecanizado de cinco ejes?
No necesariamente. Si los orificios críticos, las superficies de montaje y las cavidades pueden realizarse mediante mecanizado de tres ejes con volteos razonables, y las referencias permiten repetir con precisión la puesta a punto, normalmente también puede evaluarse una solución de tres ejes. El mecanizado de cinco ejes es más adecuado para estructuras con orificios en múltiples direcciones, superficies curvas complejas, zonas de difícil acceso para la herramienta o cuando se desea reducir el número de sujeciones; sin embargo, el número de ejes de la máquina no garantiza por sí solo la precisión. Deben compararse principalmente la accesibilidad de la herramienta, el número de sujeciones, los errores derivados de los cambios de referencia y los métodos de inspección, y confirmarse después la solución según el plano y la capacidad del fabricante.
¿Cómo se puede reducir la deformación durante el mecanizado de estructuras de aleación de aluminio de pared delgada?
En primer lugar, debe evitarse el adelgazamiento uniforme de grandes superficies; pueden conservarse nervaduras, radios y zonas de mayor espesor a lo largo de las trayectorias de carga. En cuanto al proceso, deben reservarse zonas estables para la sujeción, eliminarse las creces por etapas, mecanizarse la pieza de la forma más simétrica posible y controlarse la fuerza de apriete y el voladizo de la herramienta. Las tensiones residuales del material en bruto, el calor de corte y el tratamiento superficial también pueden alterar la forma, por lo que conviene especificar el estado de medición de las dimensiones críticas; cuando sea necesario, debe programarse una nueva inspección después del desbaste, el envejecimiento o el tratamiento superficial. La solución específica debe confirmarse en función del estado del material, el espesor de pared y la rigidez estructural.
¿Cómo deben asignarse las tolerancias de los alojamientos de rodamientos y los orificios de montaje?
En los alojamientos de rodamientos suele darse prioridad al control del diámetro, la redondez o la cilindricidad relacionados con el ajuste, así como a la coaxialidad o la posición respecto a la referencia del sistema de ejes; en el caso de los orificios de montaje, deben distinguirse los orificios de posicionamiento, los orificios de fijación y los orificios pasantes ordinarios según el método de posicionamiento. No deben especificarse tolerancias estrechas de forma uniforme para todos los orificios. Primero deben establecerse las referencias de montaje y, después, asignarse los requisitos en función de la carga, el tipo de ajuste, las especificaciones de los rodamientos o elementos de fijación y la cadena de tolerancias. Los tratamientos superficiales, como el anodizado o los recubrimientos, pueden afectar al diámetro de los orificios; el plano también debe indicar los requisitos de enmascarado, mecanizado previo al tratamiento o acabado de precisión posterior al tratamiento.
Al pasar un prototipo de robot humanoide de la impresión 3D al mecanizado CNC o al moldeo por inyección, ¿qué estructuras deben volver a revisarse?
Al pasar al mecanizado CNC, deben revisarse la dirección de acceso de la herramienta, los radios interiores, las cavidades profundas, las ranuras estrechas, los orificios transversales, las superficies de sujeción y las referencias para la segunda sujeción; las esquinas interiores vivas o las estructuras cerradas que pueden formarse directamente mediante impresión no siempre son adecuadas para el mecanizado por arranque de viruta. Al pasar al moldeo por inyección, también deben revisarse la uniformidad del espesor de pared, la dirección y el ángulo de desmoldeo, las proporciones de nervaduras y tetones, la ubicación del punto de inyección, la contracción y el espacio de expulsión. Los cambios de material también afectan a la rigidez, al método de roscado y a la compensación dimensional, por lo que el modelo impreso no puede reutilizarse directamente. La estructura final debe someterse a una validación DFM de acuerdo con el material objetivo, la cantidad, los requisitos de montaje y la capacidad del fabricante.
Key takeaways
- Primero, divida las piezas según sus funciones de soporte de cargas, transmisión, posicionamiento y protección; después, determine el proceso de fabricación.
- La posición del patrón de orificios, los ajustes de los rodamientos y las superficies frontales de montaje de la carcasa de la articulación deben planificarse en torno a una misma referencia de ensamblaje.
- Las tolerancias deben definirse en función de los ajustes y de la cadena de tolerancias; no deben asignarse tolerancias de alta precisión a todas las dimensiones geométricas comunes.
- Los principales riesgos de las paredes delgadas, las cavidades profundas y los patrones de orificios en múltiples caras suelen proceder de la accesibilidad de las herramientas, el número de sujeciones y la deformación tras la liberación.
- Antes de pasar del prototipo a la producción en lotes pequeños, deben fijarse las referencias, los métodos de inspección y las características críticas, no solo el modelo tridimensional.



