
Warum beeinflussen Sensorgehäuse und Halterungen für autonomes Fahren die Wahrnehmungsgenauigkeit?
Eine bestandene Leistungsprüfung des Radars oder der Kamera bedeutet nicht, dass der Sensor für autonomes Fahren nach dem Einbau ins Fahrzeug weiterhin stabil arbeitet. Die tatsächlichen Wahrnehmungsergebnisse durchlaufen außerdem eine mechanische Kette: von der Chip- oder Antennenleistung über Radom, Kamerafenster, Gehäusebezüge und Halterung bis zum Fahrzeugkoordinatensystem, den Kalibrierparametern und den Daten der Verkehrsteilnehmer. Eine Abweichung an jedem beliebigen Punkt dieser Kette kann dazu führen, dass ein „freigegebenes Bauteil“ zu einer „Baugruppe mit inkonsistentem Verhalten nach dem Einbau“ wird.
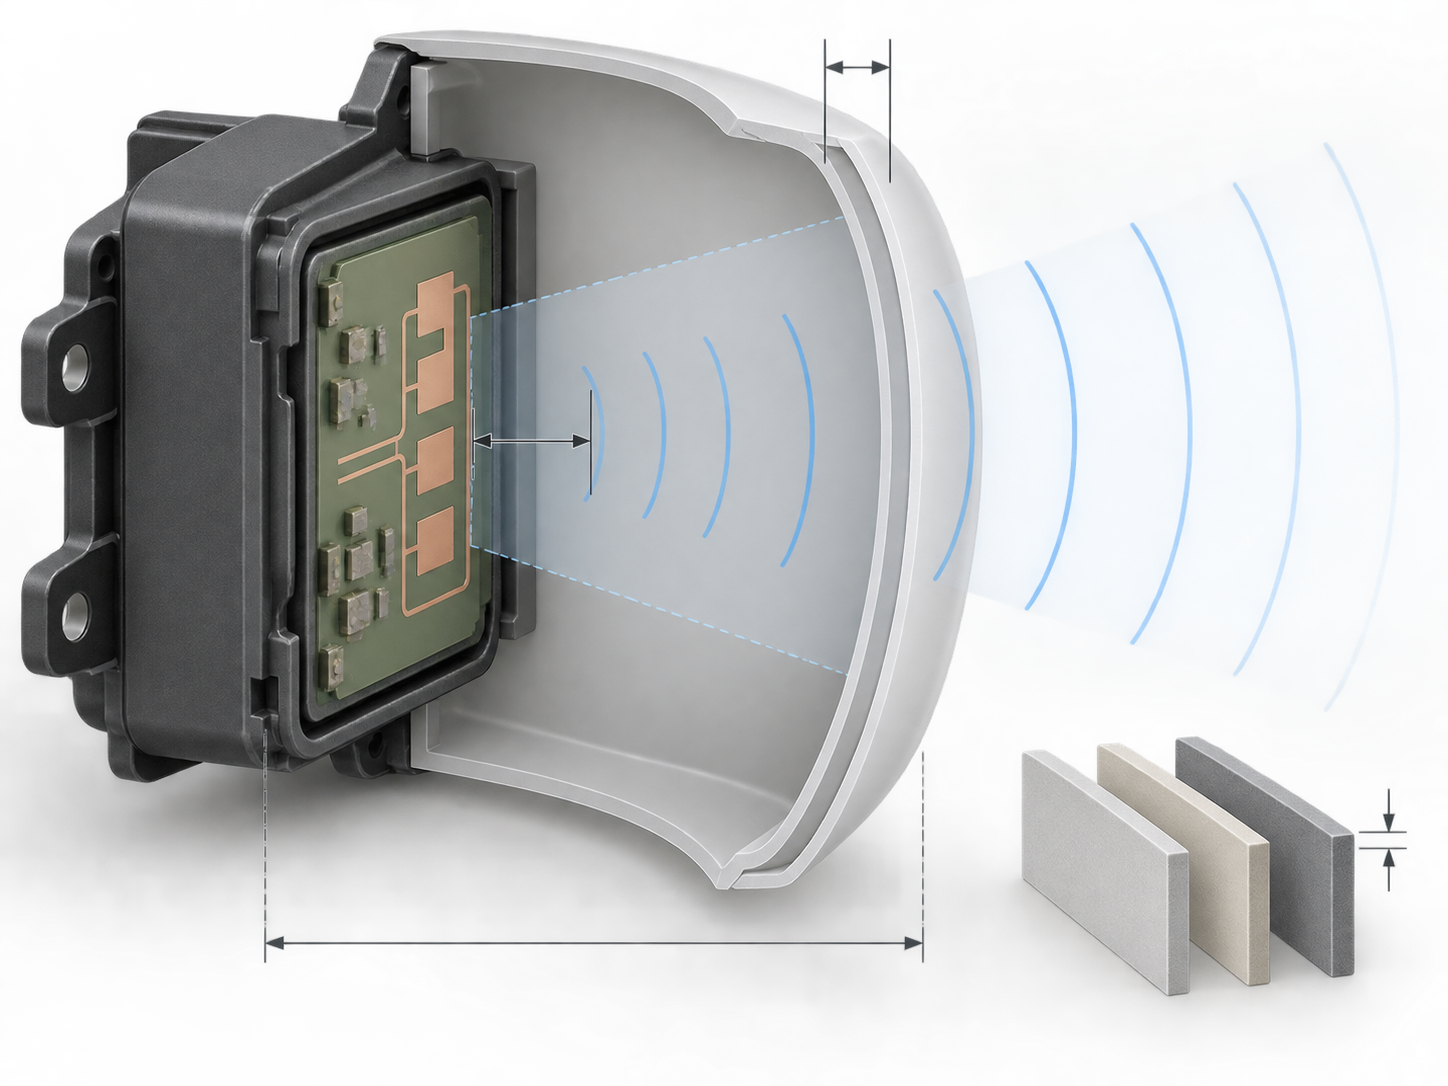
Für Millimeterwellenradare ist die Schutzabdeckung kein gewöhnliches Schutzteil. Die relative Permittivität und der Verlustfaktor des Materials, die Gleichmäßigkeit der Wanddicke im Strahlbereich, die Krümmung sowie der Abstand zwischen Radar und Schutzabdeckung können die Ausbreitungs- und Reflexionsbedingungen der elektromagnetischen Wellen verändern. Wenn Halterungen, Rippen oder andere Strukturen in der Nähe der Schutzabdeckung in den Strahlbereich hineinragen, können sie ebenfalls Abschattungen oder Streureflexionen verursachen. Daher müssen bei einem Radargehäuse gleichzeitig elektromagnetische Eigenschaften, Strukturmaße und Einbauposition betrachtet werden; eine Abnahme allein anhand des Erscheinungsbilds oder der Materialbezeichnung reicht nicht aus.
Bei Kameras ist der Einflussweg ein anderer. Lichtdurchlässigkeit des Fensters, eine mögliche Abschattung des Randbereichs des Sichtfelds durch das Gehäuse, Oberflächenverunreinigungen, Beschlagen und die Krümmung des Fensters beeinflussen die Bildqualität. Die Halterung bestimmt dagegen die Gier-, Nick- und Rollausrichtung des Sensors. Dass die Lochpositionen eine Montage ermöglichen, bedeutet nicht, dass optische Achse oder Radarkoordinatensystem bereits die Anforderungen erfüllen. Toleranzen der fahrzeugseitigen Montagefläche, Bearbeitungsfehler der Halterung, Verformungen durch das Anziehen der Befestigungselemente und Verschiebungen nach Vibrationen summieren sich ebenfalls zur endgültigen Lage.
Die Entwicklung von Sensorgehäusen und Halterungen für autonomes Fahren sollte daher mit der Frage beginnen, welche mechanischen Randbedingungen die Wahrnehmungsleistung erfordert. Anschließend sind diese in messbare Bezugsebenen, Lochpositionen, Abstände, Winkel, Krümmungen und Dichtungsflächen zu überführen. Bestimmte, in der Praxis häufig eingesetzte Einbaukonzepte geben beispielsweise die Bodenhöhe des Radars, den Abstand zur Schutzabdeckung oder den zulässigen Lagebereich der Kamera vor. Diese Werte gelten jedoch nur für ein bestimmtes Fahrzeugmodell, einen bestimmten Sensor und ein bestimmtes Koordinatensystem und dürfen nicht direkt als allgemeingültige Norm verwendet werden. Nach Abschluss der Maßprüfung der Bauteile müssen zusätzlich die Einbaulage der Baugruppe, die Kalibrierung und die Daten von Zielobjekten herangezogen werden, um zu bestätigen, dass das Fertigungsergebnis die tatsächlichen Anforderungen an den Einsatz des Sensors für autonomes Fahren erfüllt.
Wie werden Materialien und Wanddicke für ein Millimeterwellen-Radom ausgewählt?
Das Radom eines Sensors für autonomes Fahren ist keine gewöhnliche Schutzabdeckung. Millimeterwellen müssen den Radomkörper durchdringen, um das Ziel zu erreichen. Die relative Permittivität (Dk), der Verlustfaktor (Df), die Wasseraufnahme, die Temperaturstabilität und die Gleichmäßigkeit der Wanddicke des Materials können die Dämpfung der elektromagnetischen Wellen und die Form des Strahlbündels beeinflussen. 24 GHz sowie der Bereich um 76/77 GHz sind typische Betriebsfrequenzbereiche für Millimeterwellenradare. Materialtype oder Radomwanddicke lassen sich jedoch nicht allein anhand des Frequenzbereichs festlegen.
Materialauswahl für Sensoren des autonomen Fahrens muss auf Struktur und Prüfung zurückgeführt werden
In der Praxis können Materialfamilien wie PPE, PC, PBT und PPS in die Vorauswahl aufgenommen werden; die Materialbezeichnung ist jedoch nur der Ausgangspunkt. Die Lieferantendaten müssen in der realen Struktur überprüft werden: Beim gleichen Harz können sich elektrische Eigenschaften und Maßstabilität je nach Wanddicke, Krümmung, Temperatur sowie Feuchte- und Wärmebelastung unterscheiden. Bei Spritzgussteilen sind außerdem Schwindung, Verzug, Bindenähte und Chargenabweichungen zu berücksichtigen. Die Materialauswahl sollte daher mit dem Zielfrequenzbereich, der Wanddicke im Strahlbereich, den Anforderungen an die Witterungsbeständigkeit und elektrischen Prüfungen an Musterteilen abgeglichen werden, anstatt eine bestimmte Type als allgemeingültige Lösung zu betrachten.
Wanddicke, Krümmung und Abstand des Radar-Radoms müssen gemeinsam validiert werden
Bei der Auslegung der Abdeckung sollten deutliche Änderungen der Dicke im Strahlbereich, lokale Sprünge oder Ansammlungen von Beschichtungsmaterial in der Regel vermieden werden. Die elektromagnetischen Eigenschaften sind durch Profilsimulationen und Prüfungen von Musterteilen zu bestätigen. Ein Referenzbeispiel für die Anordnung eines nach vorn gerichteten Millimeterwellenradars umfasst: einen Krümmungsradius der Schutzabdeckung von mehr als 600 mm, einen Abstand zwischen Radar und Schutzabdeckung von etwa mehr als 15 mm und weniger als 40 mm sowie einen Abstand von mehr als 5 mm zwischen dem Strahl und den umgebenden Strukturen. Diese Werte gelten nur für einen bestimmten Sensor, ein bestimmtes Koordinatensystem und eine bestimmte Konstruktionslösung und dürfen nicht als einheitliche Vorgabe für alle Gehäuse autonomer Fahrsensoren betrachtet werden. Die endgültige Festlegung sollte gemeinsam durch den Sensorhersteller, das Fahrzeugkoordinatensystem und den Produktvalidierungsplan erfolgen und im eingebauten Zustand erneut überprüft werden.
Wie werden Kamerafenster, Sensorgehäuse und Montagehalterung in Funktionsbereiche unterteilt?
Das Gehäuse eines Sensors für autonomes Fahren ist nicht nur eine Schutzabdeckung. Kamerafenster, Radom, Gehäusekörper und Montagehalterung liegen jeweils an unterschiedlichen optischen, elektromagnetischen, thermischen und mechanischen Schnittstellen. Bei der Auslegung sollten sie zunächst nach ihrer Funktion in Bereiche unterteilt werden, bevor Material, Bezugssystem und Montageart festgelegt werden. Selbst wenn ein Bauteil optisch einwandfrei ist und sich anhand der Bohrungen montieren lässt, bedeutet dies nicht, dass Sichtfeld, Strahlrichtung und Orientierung des Sensors nach dem Einbau in das Fahrzeug weiterhin den Anforderungen entsprechen.
Funktionsgrenzen von Kamerafenster und Radom
Das Kamerafenster muss in erster Linie Lichtdurchlässigkeit und Sichtfeld gewährleisten. Rahmen, Verstärkungsrippen oder Montageexzentrizitäten dürfen nicht in den effektiven Bildbereich ragen. Gleichzeitig sind Staub, Schlammwasser, Kratzer, Beschlag und die spätere Reinigung zu berücksichtigen. Auch Krümmung und Dickenänderungen des Fensters können die Bildqualität beeinflussen, weshalb die Abnahme nicht ausschließlich anhand der äußeren Kontur erfolgen darf. Beim Radom sind die elektrischen Materialeigenschaften im Strahlbereich, die Gleichmäßigkeit der Dicke, die Krümmung sowie die relative Position zur Antenne zu beachten. Beschichtungen, Dekorschichten oder lokale Änderungen der Wanddicke sollten in der Musterphase unter Berücksichtigung des Frequenzbands und anhand von Messdaten bestätigt werden.
Bezugssystem und Orientierung der Montagehalterung für Sensoren des autonomen Fahrens müssen kontrolliert werden
Der Gehäusekörper muss gleichzeitig Verbindungs-, Wärmeabfuhr-, Temperaturwechsel- und Dichtflächenfunktionen übernehmen. Die Halterung sollte dagegen eindeutige Auflageflächen, Montagebohrungen und Rotationsbezüge definieren und die Toleranzkumulation der Karosserie, Vibrationen sowie Verformungen unter Last bewerten. In einer Referenzlösung wurde die Einbauhöhe einer Frontkamera beispielsweise mit über 1200 mm angegeben, bei einer Orientierung nahe null Grad. Eine bestimmte Lösung nannte außerdem einen Orientierungsbereich von etwa ±3°, eine Positioniertoleranz von ±1 mm und eine Rotationstoleranz von ±2,5°. Diese Zahlen können nur als Referenz für eine bestimmte Anordnung dienen und nicht als einheitlicher Standard für alle Fahrzeugmodelle. Technische Zeichnungen sollten Höhe, Gier-, Nick- und Rollwinkel sowie die Bohrungspositionen in messbare Maße überführen und nach der Montage mit Winkelmessgeräten oder speziellen Prüfmitteln überprüfen.
Welche Fertigungsverfahren gibt es für Gehäuse und Halterungen von Sensoren für autonomes Fahren?
Die Wahl des Fertigungsverfahrens für Gehäuse und Montagehalterungen von Sensoren für autonomes Fahren hängt von der Bauteilfunktion, der Entwicklungsphase, der Stückzahl und dem Validierungsziel ab. Gehäuse müssen gekrümmte Flächen, Abdichtung sowie die Eigenschaften von Fenster oder Radom miteinander vereinbaren. Bei Halterungen stehen dagegen Bezugflächen, Bohrungspositionen, die Beibehaltung der Orientierung und Montageverformungen im Vordergrund. Das Verfahren darf daher nicht allein nach der optischen Komplexität ausgewählt werden.
Kunststoffgehäuse im Spritzguss, Musterhalterungen durch CNC-Bearbeitung
Spritzguss eignet sich für komplexe gekrümmte Flächen, Rastnasen, Verstärkungsrippen und Kunststoffgehäuse in größeren Stückzahlen. In der Konstruktionsphase müssen jedoch Schwindung, Verzug, Bindenähte, Angussmarkierungen sowie der Einfluss von Materialchargen auf Abmessungen und elektrische Eigenschaften bewertet werden. In kritischen Bereichen von Radom oder Kamerafenster sind sprunghafte Dickenänderungen zu vermeiden. Trennebene, Auswerfermarkierungen und nachfolgende Dichtflächen sind in die Prüfung von Aussehen und Funktion einzubeziehen.
CNC-Bearbeitung eignet sich für Musterteile aus Metall oder Kunststoff, Kleinserienhalterungen und Konstruktionen, die schnell geändert werden müssen. Vor der Programmierung sind Aufspannbezug, Positionierflächen und die Werkzeugzugänglichkeit eindeutig festzulegen. Dünnwandige Halterungen, tiefe Kavitäten oder auskragende Strukturen können sich durch Schnittkräfte und erneutes Aufspannen verformen. Daher sollten Bohrungspositionen und Orientierung unter einem einheitlichen Bezugssystem erneut geprüft werden.
Einsatzgrenzen von Blechbearbeitung, 3D-Druck und Kunststoffschweißen
Stanzen, Biegen und Schweißen von Blechen eignen sich für metallische Montagehalterungen und Träger. Dabei sind Rückfederung beim Biegen, Verschiebung der Bohrungspositionen, Schweißverzug und die Dicke der Oberflächenbehandlung zu kontrollieren. 3D-Druck ermöglicht eine schnelle Überprüfung von Außenform, Montagespielen und Kamerasichtfeld und eignet sich für iterative Prototypenentwicklung. Soll das Musterteil jedoch langfristig Vibrationen, Temperaturwechseln oder einer Dichtfunktion standhalten, müssen Material, Oberflächenqualität und Umgebungsbedingungen erneut bestätigt werden.
Beim Laserschweißen von Kunststoffen werden in der Regel eine lichtdurchlässige und eine lichtabsorbierende Schicht verwendet, sodass die Laserenergie an der Grenzfläche in Wärme umgewandelt wird und eine durchgehende Verschmelzung entsteht. Dadurch lassen sich möglicherweise Klebstoffe und einige Befestigungselemente reduzieren. Dennoch müssen Schweißnahtbreite, Anpressung, Verzug der Bauteile und das Energieprozessfenster kontrolliert werden. Ultraschallschweißen ist durch die Verbindungsgeometrie und die Übertragung der Schwingungen begrenzt. Beim Heizelementschweißen sind Aufschmelzen, Abkühlung und austretendes Material zu berücksichtigen. Bei Klebeverbindungen müssen die Kontinuität der Klebstoffraupe, die Aushärtungsbedingungen und die Materialverträglichkeit beherrscht werden. Dichtungen mit mechanischer Befestigung erleichtern die Demontage, erfordern jedoch stabile Dichtungsnuten, Anpressflächen und Anzugsreihenfolgen. Die endgültige Auswahl sollte anhand von Gehäusestruktur, Stückzahl und Validierungsplan erfolgen und nicht auf der Annahme beruhen, dass ein bestimmtes Verfahren allgemein optimal ist.
Wie werden Sensorgehäuse staub- und wasserdicht abgedichtet?
Die Abdichtung eines Sensorgehäuses für autonomes Fahren besteht nicht darin, nach der Montage einfach eine weitere Klebstoffraupe aufzutragen. Sie wird bereits anhand der Trennebene des Gehäuses, der Dichtungsnut, der Anpressfläche und der Kabelausführung am Steckverbinder definiert. Wenn zwischen Radom, Kamerafenster und Rückgehäuse Verzug, Exzentrizität oder lokale Spalte vorhanden sind, kann die Dichtung keinen durchgehenden Kontakt herstellen. Eine versetzte Trennebene oder eine uneinheitliche Reihenfolge beim Anziehen der Schrauben kann ebenfalls zu übermäßiger lokaler Belastung und dadurch zu Leckagepfaden führen.
Dichtfläche des Sensorgehäuses zuerst festlegen
Bei Verwendung einer Dichtung müssen Zeichnung oder Prozessdokument die Position der Dichtungsnut, die Passflächen, die Materialverträglichkeit und die Montagerichtung eindeutig festlegen. Außerdem sind Schwindung und Verzug der Kunststoffteile zu kontrollieren. Klebeverbindungen eignen sich für eine durchgehende Klebstoffraupe, jedoch müssen Unterbrechungen, Luftblasen, Verunreinigungen und unzureichende Aushärtung vermieden werden. Schweißverbindungen hängen von Schweißnahtbreite, Anpresszustand, Energie- oder Temperaturbedingungen sowie der Aufspannung und Positionierung von Ober- und Untergehäuse ab. Die Kabelausführung am Steckverbinder, die Entlüftungsmembran und der Wasserablauf gehören ebenfalls zum Dichtungssystem. Spannungen an der Kabelausführung können die Schnittstelle öffnen, während ein vollständig geschlossener Innenraum bei Temperaturänderungen Druckdifferenzen erzeugen kann. Daher ist eine Auslegung erforderlich, die Entlüftung und Schutz gegen das Eindringen von Flüssigkeiten miteinander verbindet.
Das Dichtungsverfahren muss durch eine nachvollziehbare Validierung abgesichert werden
Bei der Montage sind die Reinigungs-, Klebe- oder Schweißparameter, die Presszeit, die Anzugsreihenfolge und die Methode zur Beurteilung des äußeren Erscheinungsbilds festzulegen. Nach Abschluss der Abdichtung darf nicht nur geprüft werden, ob das Gehäuse geschlossen ist; ebenso wenig darf ein Schutzart-Label die Verifizierung ersetzen. Die Prüfungen auf Luftdichtheit, Wasserdichtheit, Beregnung, Temperatur- und Feuchtezyklen sowie die erneute Prüfung nach Salzsprühnebel und Vibrationen sind gemäß Produktspezifikation und Validierungsplan festzulegen. Bei Kleinserienmustern müssen zumindest die Prüfbedingungen, der Zustand der Muster und die Ergebnisse der Leckagebewertung dokumentiert werden. Wenn sich das Sensorgehäuse nach Umweltprüfungen verformt, müssen außerdem die Montagebezüge von Fenster, Radom und Halterung erneut überprüft werden, um sicherzustellen, dass die veränderte Dichtheit den Erfassungsbereich nicht zusätzlich beeinträchtigt.
Wie lassen sich Sensorgehäuse, Montagehalterungen und die Genauigkeit der Baugruppe validieren?
Bei der Abnahme von Teilen für Sensoren des automatisierten Fahrens darf nicht nur geprüft werden, ob das Gehäuse Kratzer aufweist oder ob sich die Halterung montieren lässt. Eine zuverlässigere Reihenfolge ist: Bearbeitungsbezüge bestätigen, die Dichtungsmontage abschließen, Maße und Orientierung prüfen, anschließend Umwelt- und Vibrationsprüfungen durchführen und zuletzt durch Einschalten, Kalibrierung sowie Daten zu Zielobjekten die Sensorausgabe bestätigen. Nur so lässt sich die Verbindung zwischen „Teil spezifikationskonform“ und „Erfassungsfunktion nach der Fahrzeugmontage spezifikationskonform“ herstellen.
Zuerst Bezüge, Bohrungspositionen und kritische Konturen prüfen
Bei Sensorgehäusen und Montagehalterungen können KMG oder optische Messsysteme zur Prüfung von Bezugsflächen, Montagebohrungen, Passstiftbohrungen, Fensterkonturen und kritischen Spaltmaßen eingesetzt werden. Beim Radom der Radarantenne sind außerdem die Dicke, Krümmung und das äußere Erscheinungsbild des wirksamen Bereichs zu beachten. Bei Kamerafenstern ist zu prüfen, ob der lichtdurchlässige Bereich Grate, Kratzer, Verunreinigungen oder Abschattungen aufweist. Die Halterung muss im Fahrzeugkoordinatensystem hinsichtlich Gier-, Nick- und Rollwinkel überprüft werden, anstatt lediglich den Lochabstand zu dokumentieren.
Von der Dichtheitsprüfung bis zur Überprüfung von Orientierung und Funktion
Nach Abschluss des Schweißens, Klebens oder der Montage des Dichtungsrings am Gehäuse sind gemäß Produktspezifikation Prüfungen auf Luftdichtheit, Wasserdichtheit, Beregnung oder Temperatur- und Feuchtebedingungen durchzuführen; die konkreten Prüfungen und Annahmekriterien dürfen nicht durch ein allgemeines IP-Label ersetzt werden. Nach der Montage muss die Orientierung der Halterung außerdem mit Winkelmessgeräten oder speziellen Prüfmitteln erneut überprüft werden, um sicherzustellen, dass nach dem Anziehen, unter thermischen Bedingungen oder nach Vibrationen keine wesentliche Verschiebung aufgetreten ist. Abschließend sind Stromversorgung und Kommunikationsstatus zu prüfen, die Sensorkalibrierung durchzuführen und die Erfassungsergebnisse mit den vorgeschriebenen Zielobjekten oder Straßendaten zu validieren. Eine alleinige Freigabe durch das KMG oder die bloße Möglichkeit, den Sensor einzuschalten, belegt nicht, dass die Baugruppe des Sensors für das automatisierte Fahren bereits spezifikationskonform ist.
- Materialcharge, Materialdaten und Bericht über kritische Maße
- Dicken-, Oberflächen- und Reinigungsprotokolle von Radom oder Kamerafenster
- Parameter für Schweißen, Kleben, Aushärten oder Dichtungsmontage
- Ergebnisse der Luftdichtheits- und Umweltprüfungen sowie Aufzeichnungen der Prüfmittel für die Halterungsorientierung
- Daten zur Validierung von Kalibrierung, Kommunikation und Zielobjektfunktion
- Aufzeichnungen zu Konstruktionsänderungen, Materialsubstitutionen und Prozessanpassungen
Bei der technischen Beschaffung sollten Bezugsmerkmale, Messverfahren, kritische Maße, Winkelkriterien, Dichtheitsprüfungen und das Lieferformat für die Funktionsvalidierung bereits in der Anfrage oder der technischen Vereinbarung festgelegt werden. Der Lieferant sollte nicht nur ein Maßprüfzeugnis bereitstellen, sondern auch die Rückverfolgbarkeit von Material, Montageprozess, Prüfergebnissen und den endgültigen Sensordaten gewährleisten. Bei Kleinserienmustern können zunächst CNC-Bearbeitung, Blechfertigung oder 3D-Druck zur Validierung der Einbauverhältnisse eingesetzt werden. Nach dem Übergang zum Spritzgießen oder zu anderen Serienverfahren müssen Verzug, Montageorientierung und Dichtungskonstanz jedoch erneut bestätigt werden.
Häufige Frage: Wie werden Gehäuse und Montagehalterungen für Sensoren des automatisierten Fahrens abgenommen?
Bei der Abnahme von Gehäusen und Montagehalterungen für Sensoren des automatisierten Fahrens darf nicht nur auf die Materialbezeichnung, die Bohrungsmaße oder das Einschaltergebnis geachtet werden. Material und Struktur, Teilemaße, Orientierung der Baugruppe, Dichtheit sowie Kalibrierungs- und Zielobjektdaten sollten in einem gemeinsamen Lieferstandard berücksichtigt werden.
Kann das Radom eines Millimeterwellenradars direkt anhand der Materialbezeichnung ausgewählt werden?
Nein, eine Beurteilung allein anhand der Materialbezeichnung ist nicht möglich. Materialsystene wie PPE, PC, PBT und PPS können zwar in die Bewertung einbezogen werden, die Auswahl muss jedoch zusätzlich unter Berücksichtigung des Radarfrequenzbands, von Dk und Df, der Gleichmäßigkeit der strukturellen Dicke, der Krümmung, der Wasseraufnahme sowie der Anforderungen an Temperaturbeständigkeit und Witterungsbeständigkeit erfolgen. Die Daten des Materiallieferanten müssen durch Prüfungen an Mustern unter den tatsächlichen Bedingungen von Dicke und Struktur validiert werden; eine bestimmte Materialbezeichnung darf nicht als allgemeingültige Lösung für alle Fahrzeugmodelle betrachtet werden.
Bedeutet eine konforme Bohrungsposition der Montagehalterung automatisch, dass auch die Sensororientierung konform ist?
Nicht unbedingt. Eine konforme Bohrungsposition zeigt lediglich, dass die lokalen Maße den Anforderungen entsprechen. Zusätzlich müssen die Positionierflächen, die Bezugsbeziehungen, die Montagehöhe sowie Gier-, Nick- und Rollwinkel geprüft werden. Ebenso ist die Beibehaltung der Orientierung nach der Überlagerung von Karosserietoleranzen sowie nach Belastungen und Vibrationen zu bewerten. Bei bestimmten Konzepten können die Anforderungen an Positionierung, Drehung und Orientierung in Prüfmittel- oder Winkelmessungen überführt werden; die konkreten Werte müssen jedoch auf den Vorgaben des Sensorherstellers, dem Fahrzeugkoordinatensystem und der Produktspezifikation basieren.
Kann die Dichtheitsprüfung die Validierung am realen Fahrzeug oder mit Zielobjekten ersetzen?
Nein. Luftdichtheits-, Wasserdichtheits- oder Beregnungsprüfungen weisen hauptsächlich nach, dass Gehäuse und Dichtungsschnittstellen unter den vorgegebenen Bedingungen den erforderlichen Schutz bieten. Sie können jedoch nicht belegen, dass Radome, Kamerafenster und die Ausrichtung der Halterungen die Erfassungsergebnisse nicht beeinflussen. Nach Abschluss der Dichtheitsprüfung sollten weiterhin Prüfungen der Kommunikation im eingeschalteten Zustand, eine Kalibrierung, gegebenenfalls eine erneute Prüfung nach Umwelt- oder Vibrationsbelastung sowie eine Validierung anhand von Zieldaten durchgeführt werden.
Welche Unterlagen sollten in der Kleinserienphase beim Lieferanten von Sensorkomponenten angefordert werden?
Es wird empfohlen, Materialchargen und Materialdaten, Berichte zu kritischen Abmessungen und Bezugspunkten, Aufzeichnungen zum äußeren Erscheinungsbild, Parameter der Schweiß- oder Klebeprozesse, Ergebnisse der Dichtheitsprüfung, Aufzeichnungen der Montageprüfvorrichtungen, Aufzeichnungen der Ausrichtungsprüfung sowie Daten zur Kalibrierung oder Funktionsvalidierung anzufordern. Bei Änderungen an Material, Werkzeugen, Prozessen oder der Konstruktion sollten außerdem Änderungsaufzeichnungen und der Umfang der erneuten Validierung aufbewahrt werden, damit der Zusammenhang zwischen Änderungen der Bauteilabmessungen und dem Sensorausgang nachvollziehbar bleibt.
Key takeaways
- Sensorgehäuse und Halterungen beeinflussen Radarstrahl, Kamerasichtfeld, thermische Stabilität und letztlich die Wahrnehmungsergebnisse; sie sind keine reinen Schutzteile.
- Bei Millimeterwellen-Radomen müssen Dk, Df, die Gleichmäßigkeit der Wanddicke, die Krümmung, die Wasseraufnahme, die Witterungsbeständigkeit und die Maßstabilität bei unterschiedlichen Temperaturen gleichzeitig bewertet werden.
- Die Halterung sollte auf einheitlichen Bezugssystemen basieren. Lochpositionen, Anlageflächen, Bodenfreiheit sowie Fehler bei Gier-, Nick- und Rollwinkel müssen in Zeichnungs- und Lehrenanforderungen überführt werden.
- Das Dichtungskonzept muss Trennlinien, Schweißnähte oder Kleberaupen, Dichtungsnuten, Steckverbinder, Entlüftungsstrukturen und Entwässerungswege abdecken und durch Dichtheits- sowie Umgebungsprüfungen validiert werden.
- Die Lieferunterlagen des Zulieferers sollten Bauteilmaße, Einbaulage der Baugruppe, Dichtungsergebnisse sowie Daten zur Sensorkalibrierung oder zu Zielobjekten verknüpfen und nicht nur einen CMM-Bericht enthalten.



