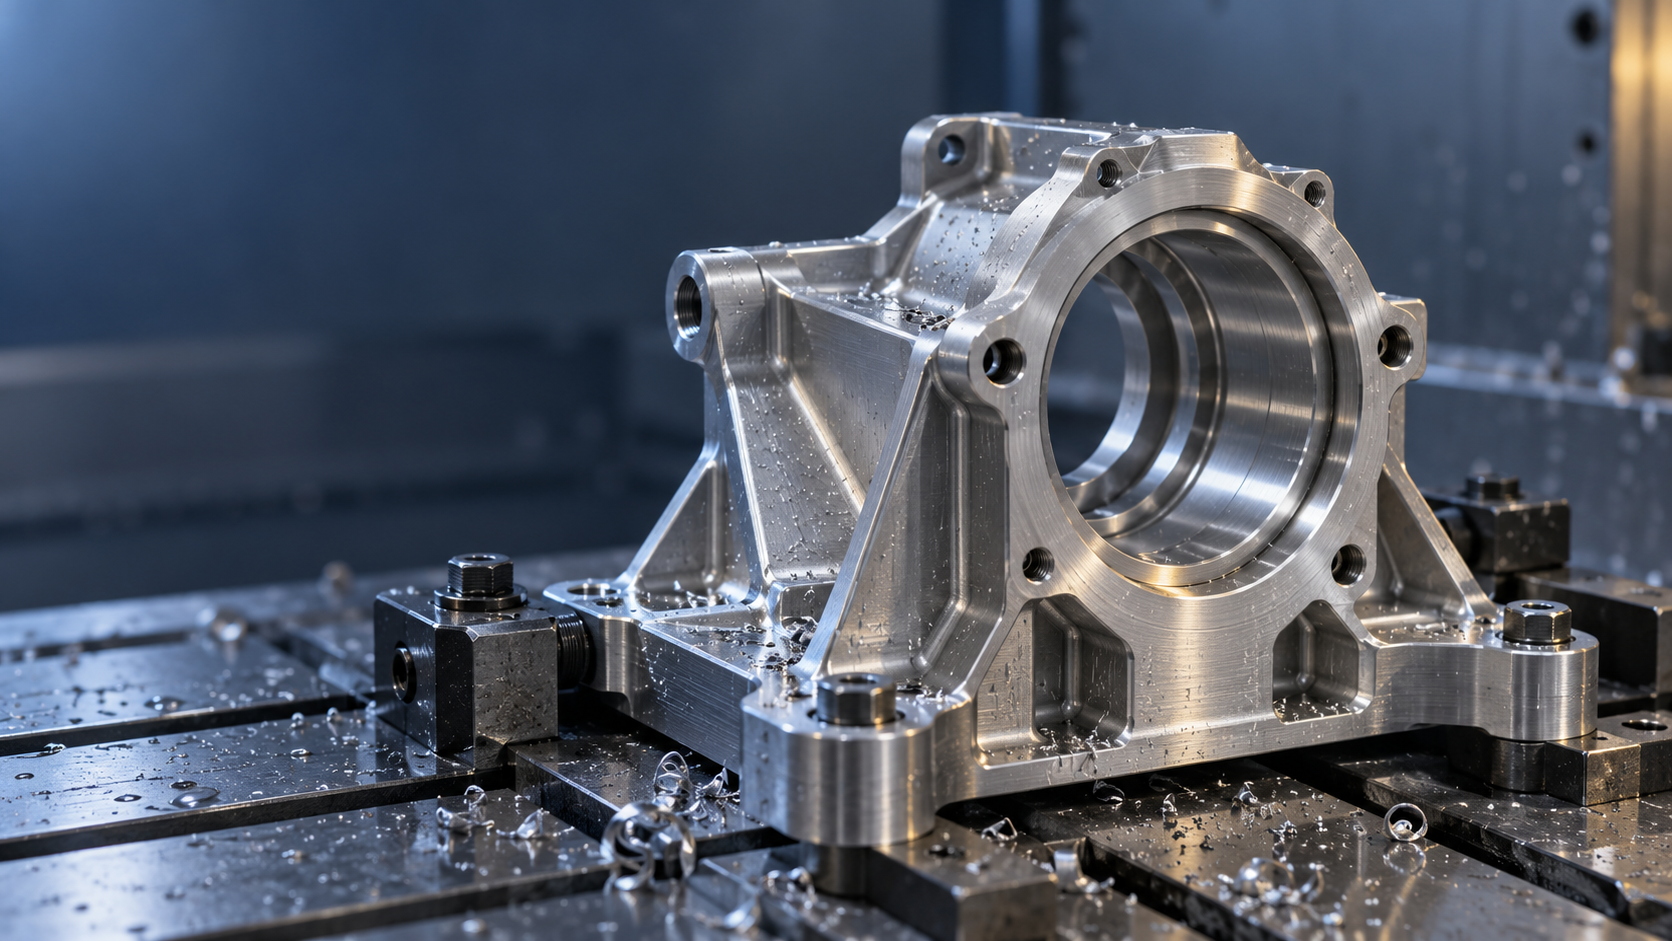
CNC-Bearbeitung kundenspezifischer Roboterkomponenten: Zuerst die Kluft zwischen Design und Fertigung überbrücken
Einkäufer und Konstrukteure, die kundenspezifische Roboterkomponenten fertigen, stoßen am häufigsten auf Probleme, die nicht darin liegen, ob "diese Maschine das fräsen kann". Die Zeichnung wird verschickt, und das zurückkommende Angebot liegt deutlich über dem Budget; das Musterteil wird am Gelenk montiert, und die Passfläche kollidiert; die Kleinserie läuft gerade rund, da sagt der Lieferant, dass bei diesem dünnwandigen Teil die Verformung durch die Spannvorrichtung nicht kontrollierbar ist. Das Problem liegt meist nicht in der Bearbeitungsfähigkeit, sondern in der Kluft zwischen Designabsicht und Fertigbarkeit – das Teil ist im CAD gültig, aber nicht unbedingt auf der Werkzeugmaschine.
Bei der CNC-Bearbeitung kundenspezifischer Roboterkomponenten treten hohe Komplexität, Kostenüberschreitung und Projektverzögerungen häufig gleichzeitig auf. Bei Teilen wie Gelenkgehäusen, Aktuatorteilen und Endeffektoren sind die Geometrien zersplittert, die Bezüge zahlreich und die Genauigkeitsanforderungen auf wenige Flächen konzentriert, doch die Toleranzangaben in der gesamten Zeichnung sind oft global verschärft. So passt die Fertigungsseite wiederholt Spannvorrichtungen und Werkzeugwege an, während die Designseite findet, "ich habe doch gar nicht so streng toleriert".
Die Methode, diese Kluft zu überbrücken, ist DFM (Design for Manufacturing), und zwar früh im Designprozess, nicht erst nach dem Einfrieren der Zeichnung als eine Runde "fertigungsgerechte Prüfung". Die gängige Praxis in der Branche ist: den Fertigungspartner vom ersten Tag an einzubeziehen, gemeinsam zu prüfen, ob die Geometrie vereinfacht werden kann, auf welche Flächen die Toleranzen funktionsbezogen verteilt werden sollten, ob das Material ein Standardlagerartikel ist und ob es greifbare Bezüge für die Spannvorrichtung gibt. Wenn diese Entscheidungen aufgeschoben werden, steigen die Änderungskosten mit jeder Phase schnell an.
Im Folgenden wird entlang der Engineering-Kette Design – Material – Toleranz – Spannvorrichtung – Prüfung dargelegt, welche Schritte in der CNC-Bearbeitung und Präzisionsfertigung kundenspezifischer Roboterkomponenten wirklich darüber entscheiden, ob ein Teil herstellbar, stabil fertigbar und bezahlbar ist. Die genannten konkreten Werte sind als branchenübliche Referenzwerte formuliert; im konkreten Projekt müssen sie unter Berücksichtigung von Material, Geometrie und Funktionsanforderungen Punkt für Punkt mit dem Fertigungspartner in der Zeichnung bestätigt werden.
Typische CNC-Bearbeitungsliste für Präzisionskomponenten von Robotern
Kundenspezifische Roboterkomponenten sind selten ein einzelnes Teil, sondern eine Gruppe aufeinander abgestimmter Präzisionsteile. Wenn man die Liste offenlegt, lässt sich leichter beurteilen, welche Merkmale die Kosten treiben und welche Maße fixiert werden müssen, als wenn man allgemein von "Roboterteilen" spricht. Im Folgenden werden sie nach Funktion gruppiert, wobei jede Gruppe die tatsächlichen Fertigbarkeitsaspekte nennt.
Bewegungs- und Antriebsklasse: Gelenkgehäuse, Präzisionswellen, Präzisionszahnräder, kundenspezifische Getriebe
Gelenkgehäuse dienen in der Regel gleichzeitig als Lagergehäuse und Dichtfläche; konstruktiv müssen sowohl gleichmäßige Wandstärke als auch sichtbare Spannbezüge erfüllt werden. Bei tiefer Innenkammer und dünner Seitenwand ist eine getrennte Grob- und Feinbearbeitung mit zwischenzeitlichem Spannungsarmglühen stabiler als ein einzelner Schnitt. Bei Präzisionswellen kommt es auf die Koaxialität von Wellenzapfen und Passfläche sowie auf die Maßdrift nach der Wärmebehandlung an; bei langen, schlanken Wellen sind zudem Setzstöcke oder segmentiertes Spannen zu berücksichtigen.
Präzisionszahnräder und Gehäuse von kundenspezifischen Getrieben gehören zu den Schlüsselkomponenten in der Passkette: Bezugsflächen des Zahnradrohlings, Positionstoleranz der Lagerbohrungen und Ebenheit der Gehäusefügeflächen wirken sich alle auf das Zahneingriffsspiel aus. Wenn man bei der Bearbeitung zuerst einen einheitlichen Bezug festlegt und dann das Bohrungssystem auf derselben Maschine fertigt, lassen sich Bezugswechselfehler durch mehrfaches Spannen reduzieren.
Stütz- und Positionierungskomponenten: Präzisionslagergehäuse, Hochpräzisionsanschlüsse, Präzisionshalterungen, Strukturrahmen
Bei Präzisionslagergehäusen liegt der Schwerpunkt der Fertigbarkeit auf Koaxialität, Stirnflächenrechtwinkligkeit und Rauheit der Passflächen; wenn die Lagerstelle eine Presspassung erfordert, muss die Toleranzzone der Bohrung entsprechend der tatsächlichen Passung gewählt werden, statt aus Gewohnheit einen Plus-Minus-Wert anzugeben. Hochpräzisionsanschlüsse und Präzisionshalterungen dienen häufig als Verbindungsschnittstellen; die Maßkette ist kurz, aber die Positionstoleranz der Bohrungen relativ zur Bezugsfläche darf nicht willkürlich erweitert werden, sonst wird bei der Montage durch Nacharbeit vor Ort ausgeglichen.
Strukturrahmen sind meist dünnwandige Hohlkörper, die beim Spannen leicht durch Spannkräfte elastisch verformt werden und nach dem Lösen zurückfedern. Eine praktikable Vorgehensweise ist, Prozessbosse oder temporäre Stützen hinzuzufügen, die Einzel-Schnitttiefe zu reduzieren und vor der Schlichtbearbeitung eine natürliche Alterung oder Tieftemperatur-Spannungsarmglühung einzuplanen.
Aktuatorik und Sensorik: Linearaktuatoren, Endeffektoren, kundenspezifische Greifer, Sensorgehäuse
Bauteile im Zusammenhang mit Linearaktuatoren sind empfindlich gegenüber der Geradheit der Führungsflächen und der Koaxialität der Gewinde- oder Spindelpassungsabschnitte; die Bearbeitungsreihenfolge ist üblicherweise zuerst die Bezugsfläche, dann die Passflächen der Bewegungsgelenke. Endeffektoren und kundenspezifische Greifer haben komplexe Strukturen und viele Bohrungen und Nuten; die Werkzeugzugänglichkeit muss bereits in der Designphase bestätigt werden – wenn eine Innenverrundung in einer tiefen Kavität kleiner als der Werkzeugradius ist, bleibt nur ein kleineres Werkzeug oder eine Designänderung.
Sensorgehäuse und Präzisionsgehäuse müssen sowohl die inneren Komponenten schützen als auch die genaue Position der Montagebohrungen und Fenster gewährleisten. Bei dünnwandigen Gehäusen wird empfohlen, die minimale Wandstärke über dem branchenüblichen Referenzwert zu halten (etwa ≥0,5 mm) und große Öffnungen in lasttragenden Bereichen zu vermeiden, die die Steifigkeit schwächen.
Der Wert dieser Liste liegt im Abgleich: Zuerst feststellen, in welche Kategorie das eigene Bauteil fällt, dann beurteilen, welche Merkmale entscheidend sind. Bei funktional ähnlichen Bauteilen konzentrieren sich die Fertigbarkeitsrisiken oft auf ein oder zwei Punkte – Passflächen, Wandstärke, Spannbezug. Die CNC-Bearbeitungskapazität deckt metallische und Kunststoff-Präzisionsteile ab; die konkreten Prozesswege für Roboterkomponenten können auf der Seite CNC-Bearbeitungskapazität mit bearbeitbarem Bereich und Toleranzangaben eingesehen werden.
DFM im Vorfeld: Geometrie-, Toleranz- und Spannprüfpunkte für Roboterkomponenten
Die Kosten kundenspezifischer Roboterkomponenten werden größtenteils bereits in der Designphase festgelegt. Wenn mit dem Schruppen begonnen wird, bevor das Bauteil fertig gezeichnet ist, und später die Geometrie einmal geändert wird, sind die vorherigen Werkzeugwege, Vorrichtungen und Prüfmittel alle hinfällig. Branchenüblich ist, DFM (Design for Manufacturing) am ersten Tag des Designs anzusetzen: zuerst prüfen, ob die Geometrie vereinfacht werden kann, ob Toleranzen funktionsgerecht verteilt sind, ob es einen Spannbezug gibt, und erst dann entscheiden, ob Material zugeschnitten wird. Dies gilt besonders für die CNC-Bearbeitung von Roboterkomponenten – Gelenkgehäuse, Aktuatorbauteile und Endeffektorstrukturen sind kompakt, und der Raum für Werkzeuge und Vorrichtungen ist ohnehin knapp.
Geometrievereinfachung: Zuerst prüfen, ob das Werkzeug hineinkommt
Das Designziel ist die Funktion, die Fertigung betrachtet die Werkzeugzugänglichkeit. Tiefe Kavitäten, enge Nuten und innenliegende rechte Winkel sind oft die eigentliche Kosten- und Terminquelle. Praktikable Vorgehensweisen sind, Innenkavitäten-Verrundungen größer als der Werkzeugradius zu machen, scharfe Kanten an nicht funktionalen Flächen in Rundungen umzuwandeln und tiefe Kavitäten, die erhalten bleiben müssen, in zwei Teile zu zerlegen und dann zu montieren. Branchenübliche Referenzwerte: minimaler Innenverrundungsradius etwa ≥0,5 mm, empfohlener minimaler Bohrungsdurchmesser etwa ≥1,0 mm; das Verhältnis Bohrungstiefe zu Durchmesser wird üblicherweise auf ≤10:1 begrenzt, ideal ≤5:1. Dies sind nur Ausgangspunkte für die Beurteilung; konkret kommt es auf Material, Werkzeugauskragung und Spanabfuhrbedingungen an.
Auch dünnwandige Teile müssen vorab klar benannt werden. Roboterkomponenten verwenden häufig Aluminiumlegierungen zur Gewichtsreduzierung; zu dünne Wandstärken führen unter Spann- und Schnittkräften zu Rattern und Verformung. Die branchenübliche Untergrenze liegt bei ≥0,5 mm, aber bei dünnwandigen Bereichen sind die Abstützungsart und die Bearbeitungsreihenfolge wichtiger als nur diese Zahl.
Toleranzen und Oberflächenbehandlung: funktionsgerecht verteilen, nicht global verschärfen
Alle Maße auf einer Zeichnung mit ±0,01 mm anzugeben ist eine häufige Kostenfalle. Toleranzen sollten funktionsgerecht verteilt werden: Lagerstellen, Passflächen und Zahnradeingriffsflächen müssen enger gefasst werden; nicht passende Strukturflächen und Freistellungsflächen können weiter gefasst werden. Dasselbe gilt für die Oberflächenbehandlung – Dichtflächen und Gleitflächen benötigen geringe Rauheit, Sichtflächen werden nach optischen Anforderungen festgelegt, innere Stützflächen müssen nicht poliert werden. Branchenübliche Referenzwerte: CNC-Bearbeitungstoleranz etwa ±0,025–0,125 mm, Präzisionsoberflächenrauheit etwa Ra 0,4–0,8 µm, Standardoberfläche etwa Ra 1,6–3,2 µm. Dies sind branchenübliche Bereiche; konkrete Projekte sind mit dem Lieferanten nach Material und Geometrie abzustimmen.
| Konstruktionselemente | Übliche Referenzwerte | Gründe und Vorteile |
|---|---|---|
| Minimaler Innenradius | ca. ≥0,5 mm | Ermöglicht dem Standard-Schafffräser das Entgraten und reduziert EDM- oder Sonderwerkzeuge |
| Empfohlener minimaler Bohrungsdurchmesser | ca. ≥1,0 mm | Verringert das Risiko des Bohrerbruchs und erleichtert Späneabfuhr und Kühlung |
| Bohrtiefen-Durchmesser-Verhältnis | ca. ≤10:1, ideal ≤5:1 | Bei tiefen Bohrungen ist die Späneabfuhr schlecht und die Bohrung neigt zum Verlaufen; hohe Anforderungen an Spannung und Werkzeugsteifigkeit |
| Gewindelochtiefe | ca. ≤3-mal Gewindedurchmesser | Der Gewindebohrer bricht nicht leicht, die Kernlochtiefe ist kontrollierbar |
| Minimale Wandstärke | ca. ≥0,5 mm | Reduziert Verformung und Rattern durch Schnittkräfte |
Spann- und Fixiervorrichtungen: Die Bezüge müssen in der Zeichnung klar angegeben werden
Die Genauigkeitsprobleme bei Roboterbaugruppen entstehen häufig durch die Spannung und nicht durch die Werkzeugmaschine. Wenn ein Teil nur eine spannbare Fläche hat oder kritische Maße weit entfernt vom Bezug liegen, muss während der Bearbeitung mit Sondervorrichtungen oder weichen Backen nachgeholfen werden. In der Konstruktionsphase kann man Folgendes tun: klare erste und zweite Bezüge angeben, damit die Bezugsflächen ausreichend groß sind; vermeiden, dass kritische Merkmale an dünnwandigen Überhängen liegen; bei erwarteter Serienfertigung frühzeitig die Machbarkeit diskutieren, mehrere Flächen in einer Aufspannung zu fertigen, um wiederholte Positionierfehler zu reduzieren.
DFM-Prüfpunkte müssen keine lange Checkliste sein. Wenn man die vier Kategorien Geometrie, Toleranzen und Oberflächen, Material und Lagerbestand sowie Spannen und Vorrichtungen einmal durchgeht, werden das CNC-Bearbeitungsangebot und die Risiken beim Erstmuster für Roboterbaugruppen deutlich klarer. Wie das Material ausgewählt und wie die Wärmebehandlung geplant wird, besprechen wir im nächsten Schritt.
Material und Wärmebehandlung: Technische Gemeinsamkeiten von Präzisionsformen bis zu Roboterteilen
Bei der CNC-Bearbeitung kundenspezifischer Roboterbaugruppen ist die Materialauswahl selten eine Frage von „Was ist am billigsten?“. Teile wie Gelenkgehäuse, Aktuatorbauteile, Endeffektoren und Präzisionslageraufnahmen tragen gleichzeitig Lasten, Vibrationen, Hin- und Herbewegungen und Anforderungen an die Montagegenauigkeit. Das Material bestimmt das Festigkeits-Gewichts-Verhältnis, die Verschleißfestigkeit und die Maßhaltigkeit und legt auch fest, wie die anschließende Wärmebehandlung und der Bearbeitungsablauf geplant werden. Zhenyu Technology erwähnte bei der Offenlegung des Geschäfts mit Präzisionskomponenten für Roboter, dass Präzisionskomponenten für Roboter und die Herstellung von Präzisionsformen bei Material, Wärmebehandlung, Fertigungsprozess, Entwicklung spezieller Ausrüstung, Montage und Genauigkeitsanforderungen technische Gemeinsamkeiten aufweisen – mit anderen Worten: Ein Werk, das Präzisionsformen hergestellt hat, baut bei der Materialchargenkontrolle, der Kontrolle von Wärmebehandlungsverformungen und der Montagegenauigkeit auf demselben Kompetenzfundament auf.
Auswahl logik für Aluminiumlegierungen, Edelstahl, Titanlegierungen und technische Kunststoffe
Die allermeisten Roboterstrukturteile und Gelenkgehäuse bestehen aus Aluminiumlegierungen, üblicherweise 6061-T6 oder 7075-T6. 6061 lässt sich gut bearbeiten, gut schweißen und kostengünstig kontrollieren; es eignet sich für Rahmen, Halterungen und Gehäuse. 7075 ist hochfest, neigt beim Schneiden jedoch stärker zum Ausweichen des Werkzeugs und zu Verformungen; dünnwandige Teile erfordern eine aufgeteilte Bearbeitung und kontrollierte Schnittmengen. Edelstahl (z. B. 304, 17-4PH) wird häufig für verschleißfeste Wellen, Zahnräder und korrosionsbeständige Anwendungen verwendet; die Neigung zur Kaltverfestigung ist ausgeprägt, der Werkzeugverschleiß hoch, und beim Bohren und Gewindeschneiden muss die Schnittgeschwindigkeit kontrolliert werden. Titanlegierungen (z. B. TC4) bieten ein hohes Festigkeits-Gewichts-Verhältnis, leiten Wärme jedoch schlecht und federn stark zurück; bei dünnwandigen und tiefen Kavitäten erhitzen sich Werkzeuge leicht und Teile verformen sich. In der Branche werden sie üblicherweise nur dort eingesetzt, wo tatsächlich Gewicht gespart werden muss und das Budget es zulässt.
Technische Kunststoffe finden sich häufig in Sensorgehäusen, Isolierteilen und leicht belasteten Greifern. POM, PEEK und PA haben jeweils ihre Vor- und Nachteile: POM ist maßhaltig und leicht zu bearbeiten, PEEK ist temperatur- und verschleißbeständig, aber teuer. Der Wärmeausdehnungskoeffizient technischer Kunststoffe ist eine Größenordnung größer als der von Metallen; Passungsspiele müssen anhand der Arbeitstemperatur neu geprüft werden und dürfen nicht einfach von Metallteilen übernommen werden.
Wärmebehandlung und Spannungsabbau: Voraussetzung für Maßhaltigkeit
Roboterteile reagieren empfindlich auf Maßhaltigkeit, weil bei Hin- und Herbewegungen und hohen Taktraten die Freisetzung von Eigenspannungen dazu führt, dass Passflächen allmählich wandern. Bei Aluminiumteilen ist es üblich, nach der Schruppbearbeitung einen Spannungsabbau einzuplanen und danach Schlicht- und Feinstbearbeitung durchzuführen; bei Stahl- und Titan teilen wählt man je nach Material Glühen, Lösungsglühen, Auslagern oder Vergüten. Die Reihenfolge der Wärmebehandlung muss mit der Bearbeitungsreihenfolge abgestimmt werden: Erst wärmebehandeln, dann feinbearbeiten, damit die Verformung aus der Wärmebehandlung in der Halbschlichtbearbeitung aufgefangen wird und nicht erst in der Montage.
Hier gibt es einen leicht übersehenen Punkt der Zusammenarbeit: Die Wärmebehandlung ist nicht beendet, sobald sie ausgelagert wurde. Härte, Verformungsbetrag und Oberflächenzustand müssen über Ofenberichte oder Stichprobendaten auf die Zeichnung zurückgeführt werden; Lieferant und Bearbeiter müssen sich auf dieselben technischen Anforderungen einigen. In der Branche ist es üblich, bei kritischen Passflächen nach der Wärmebehandlung eine zusätzliche Maßprüfung durchzuführen, um zu bestätigen, dass die Verformung im nachbearbeitbaren Bereich liegt, bevor die Feinbearbeitung beginnt.
Material und Lagerbestand: Realistische Einschränkungen in der DFM-Phase
Designer berücksichtigen bei der Wahl der Materialsorte oft nur die mechanischen Eigenschaften und ignorieren die üblichen Abmessungen von Platten und Stangen. Eine 7075-Platte mit 20 mm Dicke, die nicht zum Standardlagerbestand gehört, kann längere Beschaffungszeiten oder einen höheren Materialverlust bedeuten. Im DFM-Feedback die „verfügbaren Standardsorten und -abmessungen“ aufzulisten ist einfacher, als die Zeichnung nachträglich zu ändern. Bei kleinen Serien kundenspezifischer Roboterbaugruppen lässt sich die Materialsorte auf 2–3 Arten reduzieren; das senkt die Beschaffungskomplexität und macht Wärmebehandlungs- und Bearbeitungsparameter leichter festlegbar.
Wenn sich das Projekt noch in der Prototypenphase befindet, kann man mit 3D-Druck zunächst Geometrie und Montage validieren und anschließend mit CNC-Bearbeitung Funktionsteile fertigen. Beim Übergang des Materials von Kunststoff zu Aluminiumlegierung müssen die Toleranzen der Passflächen neu verteilt werden; die Prototypentoleranzen dürfen nicht einfach übernommen werden. Wenn verfügbare Sorten geprüft werden müssen, kann die Materialbibliothek als Ausgangspunkt dienen.
Toleranzen, Oberflächen und Prüfung: Wie Roboterbaugruppen die Genauigkeit nach Funktion verteilen
Die Genauigkeit von Roboterbaugruppen ist nicht „je höher, desto besser“. Wird die gesamte Zeichnung mit ±0,01 mm bemaßt, steigen nur die Bearbeitungskosten, die Anzahl der Aufspannungen und die Ausschussrate, während die tatsächliche Bewegungsgenauigkeit des Gelenks sich nicht unbedingt verbessert. Was den Montageerfolg wirklich bestimmt, sind oft nur wenige Flächen: Lagerstellen, Passflächen, Zahnradeingriffsflächen und Aktuator-Montageflächen. Alle übrigen Nicht-Passflächen können mit Freimaßtoleranz oder allgemeiner Toleranz behandelt werden. In diesem Abschnitt geht es um die funktionsgerechte Verteilung der Genauigkeit – zuerst wird beurteilt, welche Maße Bewegung und Last tragen, dann werden Toleranzband und Oberflächenrauheit festgelegt, und schließlich wird das Ergebnis mit Prüfmethoden abgesichert.
Kritische Maße enger, Nicht-Passflächen lockerer
Nehmen wir ein Roboter-Gelenkgehäuse als Beispiel. Die Koaxialität der Lagerbohrung, die Rechtwinkligkeit von Bohrung zu Stirnfläche und die Planheit des Montageflansches bestimmen direkt die Lagervorspannung und den Umkehrspiel und gehören zu den Maßen, die zwingend enger toleriert werden müssen. Für die Außenkontur des Gehäuses, Kabelkanäle und lastfreie Erleichterungstaschen gibt es dagegen keinen Grund, Präzisionstoleranzen zu verlangen, solange Montage und Steifigkeit nicht beeinträchtigt werden. Die Prüfreihenfolge ist üblicherweise: Ist dieses Maß an der Bewegungsübertragung beteiligt? Beeinflusst es die Austauschbarkeit bei der Montage? Trägt es wechselnde Lasten? Nur wenn eine dieser drei Fragen mit „Ja“ beantwortet wird, lohnt es sich, enger zu tolerieren.
In der Branche liegen übliche Referenzwerte für CNC-Bearbeitungstoleranzen ungefähr im Bereich von ±0,025–0,125 mm; Präzisionspassflächen liegen häufig am engeren Ende, allgemeine Strukturflächen eher am lockereren Ende. Das ist nur ein Ausgangspunkt für die Beurteilung, kein zugesicherter Wert – wie viel tatsächlich stabil erreicht werden kann, hängt von Material, Bauteilsteifigkeit, Spannweise und Werkzeugweg ab und muss bei der Zeichnungsprüfung Punkt für Punkt mit dem Bearbeiter geklärt werden.
Oberflächenrauheit nach Funktion abstufen
Die Oberflächenrauheit wird ebenfalls nach Funktion abgestuft. Lagerpassflächen, Dichtflächen und Gleitführungsflächen erfordern in der Regel feinere Oberflächen, wobei branchenübliche Referenzwerte bei Ra 0,4–0,8 µm liegen; für allgemeine Montageflächen und äußere Strukturflächen sind häufig Ra 1,6–3,2 µm ausreichend. Feinere Oberflächen erfordern oft Feinfräsen, Schleifen oder Läppen, wodurch sich Arbeitsgänge und Arbeitszeit erhöhen. Wenn eine Fläche weder passt noch dichtet, ist die Angabe Ra 0,4 µm ein typisches Beispiel für eine Überanforderung.
| Allgemeine Strukturmaßtoleranz | ±0,025–0,125 mm | Gehäusekontur, Halterungen, nicht passende Montageflächen |
| Rauheit präziser Passflächen | Ra 0,4–0,8 µm | Lagerstellen, Dichtflächen, Gleitflächen |
| Standard-Oberflächenrauheit | Ra 1,6–3,2 µm | Allgemeine Montageflächen, freiliegende Strukturflächen |
| Minimaler Innenradius | ≥0,5 mm | Innenraumecken, damit das Werkzeug durchfahren kann |
| Empfohlener minimaler Bohrungsdurchmesser | ≥1,0 mm | Kleine Bohrungen, Ölkanäle, Positionierbohrungen |
| Bohrtiefen-Durchmesser-Verhältnis | ≤10:1, ideal ≤5:1 | Tiefbohren und Späneabfuhr |
| Gewindelochtiefe | ≤ 3-facher Gewindedurchmesser | Gewindeverbindungsfestigkeit und Gewindeschneidzugänglichkeit |
| Mindestwandstärke | ≥0,5 mm | Dünnwandige Gehäuse, Leichtbaustrukturen |
Diese Tabelle dient dazu, dass Konstrukteure vor dem Bemaßen einmal abgleichen: Wurde ein Loch mit einem Tiefen-Durchmesser-Verhältnis von 15:1 vorgesehen? Wird auf einer dünnen Wand eine Präzisionspassung verlangt? Diese Merkmale sind nicht unmöglich zu fertigen, treiben aber Kosten und Risiko deutlich in die Höhe. Die Fertigbarkeitsbeurteilung vor die Bemaßung zu legen, ist einfacher, als den Fertiger nachträglich Bedenken vorbringen zu lassen.
Prüfung: CMM-Bericht, Erstmuster und Bezugsübereinstimmung
Ist die Toleranz bemaßt, muss sie auch messbar sein. Die Prüfung von Roboterkomponenten erfolgt üblicherweise rund um Koordinatenmessgeräte (CMM); entscheidend ist nicht, „wie viele Maße gemessen wurden“, sondern ob die Bezüge mit der Konstruktionsabsicht übereinstimmen. Wenn die Zeichnung die Koaxialität über einen gemeinsamen Bezug A-B definiert, bei der Prüfung aber jeweils getrennt ausgerichtet wird, passen die Daten nicht zusammen, und das Problem zeigt sich erst bei der Montage.
Üblich ist: Beim Erstmuster werden alle Maße und Form- und Lagetoleranzen vollständig geprüft und ein CMM-Bericht ausgegeben; in der Serienphase erfolgt eine Prozessstichprobe anhand der kritischen Maße, ergänzt durch spezielle Prüfvorrichtungen zur Kontrolle von Passmerkmalen wie Lagerstellen und Montagelöchern. Auch die Prüfvorrichtungen selbst müssen auf die Zeichnungsbezüge ausgerichtet sein, sonst sind die Stichprobendaten nur „scheinbar in Ordnung“. Bei kundenspezifischen Roboterkomponenten in kleinen Stückzahlen ist der Erstmusterbericht oft wichtiger als die Prozessdaten – er bestätigt, ob der Fertigungsweg selbst die Konstruktionsabsicht stabil reproduzieren kann.
Wenn auf einer Zeichnung die kritischen Toleranzen, Bezüge und Oberflächenanforderungen vollständig sind, kann der Fertiger genauere Prozessrückmeldungen und Prüfkonzepte liefern. Umgekehrt bedeuten unklare Bemaßungen meist wiederholte Abstimmung und Nacharbeit. Die Genauigkeit klar nach Funktion zu verteilen, ist die Voraussetzung dafür, dass die spätere Prüfung sinnvoll ist.
Vom Prototyp zur Kleinserie: Lieferantenzusammenarbeit und verteilte Fertigung bei Roboterkomponenten
Bei der kundenspezifischen CNC-Bearbeitung von Roboterkomponenten lässt sich die Prototypenphase am leichtesten validieren; schwierig ist die Strecke zwischen Prototyp und Kleinserie. Ein Prototyp lässt sich von Hand nacharbeiten, einzeln aufspannen und separat einrichten, die Toleranzen findet der Fachmann vor Ort. Sobald die Stückzahl von 1 auf 50 oder 200 steigt, zeigen sich Aufspannkonzept, Werkzeugstandzeit, Prüfrhythmus und Chargenkonsistenz gleichzeitig. Einen Lieferanten auszuwählen heißt im Kern, eine Engineering-Kompetenz auszuwählen, die die Konstruktionsabsicht stabil auf jedes einzelne Teil übertragen kann.
Auf die DFM-Rückmeldungsfähigkeit achten, nicht zuerst auf die Maschinenliste
Ein Lieferant, der vor dem Angebot darauf hinweist, dass „dieses Werkzeug an diese Innenrundung nicht herankommt“, „dieses Loch ein zu großes Tiefen-Durchmesser-Verhältnis hat und der Spanabfluss riskant wird“ oder „dieser Bezug nicht mit dem Montagebezug übereinstimmt“, ist wertvoller als eine lange Liste von Gerätemodellen. Präzise Roboterkomponenten haben oft komplexe Strukturen und viele Passflächen; DFM-Rückmeldungen können spätere Nacharbeit bereits in die Zeichnungsphase vorverlegen. Bei der Bewertung kann man dieselbe Zeichnung zwei oder drei Anbietern zur Rückmeldung geben und sehen, wer echte Probleme auf Geometrie- und Aufspannebene anspricht und wer nur mit „kann gemacht werden“ antwortet.
Prüfberichte und Aufspannkonzept müssen den Zeichnungsbezügen zuordenbar sein
In der Kleinserienphase sollte der Lieferant Erstmusterprüf- und Prozessstichprobenaufzeichnungen vorlegen können, und die Bezüge im CMM-Bericht müssen mit den Zeichnungsbezügen übereinstimmen, statt eigens ein bequem zu messendes Bezugssystem zu definieren. Auch beim Aufspannkonzept muss genau nachgefragt werden: Womit werden dünnwandige Teile wie Gelenkgehäuse abgestützt, werden spezielle Weichbacken oder formangepasste Vorrichtungen verwendet, ist nach der Wärmebehandlung eine erneute Ausrichtung erforderlich. Ohne einheitliches Aufspannen lassen sich Koaxialität und Positionstoleranz nicht stabil halten. Konkret zu CNC-Bearbeitungskapazitäten und den übernehmbaren Teiletypen kann man sich auf der Seite CNC-Bearbeitungskapazitäten abgleichend vergewissern.
Auch die geografische Verteilung der Lieferkette verändert sich. AMC Robotics hat eine Tochtergesellschaft in Vietnam für die Roboterfertigung gegründet und nennt die Gründe ganz offen: Kosteneffizienz, Zollstabilität, qualifizierte Arbeitskräfte sowie das lokale Ökosystem für Elektronikfertigung und Präzisionsmontage. Diese vier Punkte gelten ebenso für die Bewertung einer verteilten Versorgung mit Roboterkomponenten: Neben den Kosten ist wichtiger, ob es vor Ort eine Zulieferbasis gibt, die Präzisionsmontage unterstützen kann, und ob bei bereichsübergreifender Zusammenarbeit DFM-Kommunikation, Änderungsbestätigung und Übermittlung von Prüfdaten langsamer werden. Verteilte Fertigung heißt nicht, die Zeichnung einfach herauszuschicken; der Abstimmungsrhythmus ist Teil der Kosten.
Beim Übergang vom Prototyp zur Kleinserie sind drei Dinge am wichtigsten, die zuerst bestätigt werden sollten: ob die Aufspannung bereits fixiert ist, ob die Prüfbezugsbasis mit der Zeichnung übereinstimmt und ob die Wärmebehandlung und Spannungsarmglühung in den Fertigungsablauf eingeplant sind. Erst wenn diese drei Punkte feststehen, gibt es eine Grundlage für Chargenkonsistenz. Wenn Fertigbarkeit und Prozessroute anhand der Zeichnung geprüft werden sollen, kann man über den Einstieg klassisches Angebot CAD einreichen; die Engineering-Seite gibt dann Rückmeldung zu Aufspannung und Toleranzen.
Frühe Signale bei Präzisionsteilen für humanoide Roboter: Linearaktuatoren und Planetenrollengewindetriebe
Die zuvor diskutierten Gelenkgehäuse, Endeffektoren und Präzisionszahnräder gehören alle zu Roboterbaugruppen, die bereits stabil in Serie laufen. Wirklich separat betrachtet werden sollten jene neuen Teile, die durch humanoide Roboter aufkommen – Linearaktuator-Module und invertierte Planetenrollengewindetriebe. Sie stellen an die CNC-Bearbeitung und Präzisionsfertigung kundenspezifischer Roboterbaugruppen Anforderungen, die sich von denen traditioneller Industrieroboter unterscheiden.
Welche Signale Zhenyu Technology offengelegt hat
Zhenyu Technology hat in einer Offenlegung im Rahmen der Investorenbeziehungen im Dezember 2025 eine relativ konkrete Fortschrittsmeldung gegeben: Seine Linearaktuator-Module und invertierten Planetenrollengewindetriebe sind bereits direkt mit großen Überseekunden verbunden; bei inländischen Herstellern humanoider Roboter wurden im Wesentlichen Serienlieferung, Musterlieferung und technischer Austausch vollständig abgedeckt, und für einige Produkte wurde bereits Kleinserienlieferung erreicht. Gleichzeitig stellte das Unternehmen ausdrücklich klar, dass diese Produkte nur einen relativ kleinen Anteil am Gesamtumsatz des Unternehmens ausmachen.
Diese Schreibweise aus „Fakten + Risikohinweis“ ist bemerkenswert, denn sie erklärt zugleich zwei Dinge: Erstens wandert die Präzisionsbearbeitungskompetenz tatsächlich von Präzisionsformen und Automobilkomponenten hin zu Roboterteilen; zweitens befindet sich diese Verlagerung derzeit noch in einem frühen Stadium und reicht noch nicht aus, um sie als bereits ausgereiftes Serienfertigungsfeld zu betrachten. Beim Lesen von „Serienlieferung“ wird man leicht euphorisch; erst beim Lesen von „relativ kleiner Umsatzanteil“ kehrt man zur Realität zurück.
Was technische Gemeinsamkeit der Herkunft bedeutet
Zhenyu Technology hat in der Offenlegung die Verlagerungslogik selbst sehr direkt formuliert: Präzisionsbauteile für Roboter und die Herstellung von Präzisionsformen weisen bei Materialien, Wärmebehandlung, Fertigungsverfahren, Entwicklung spezieller Ausrüstung, Montage und Präzisionsanforderungen eine technische Gemeinsamkeit der Herkunft auf. Mit anderen Worten liegt die Schwierigkeit von Teilen wie Planetenrollengewindetrieben nicht darin, ob sie „roboterspezifisch“ sind, sondern darin, ob Grundprozesse wie Gewindeschleifen, Beherrschung von Verformung durch Wärmebehandlung und Montagepräzision stabil beherrscht werden können.
Deshalb landet die CNC-Bearbeitungskompetenz für kundenspezifische Roboterbaugruppen letztlich in derselben Engineering-Kette: Materialauswahl, Wärmebehandlungsplanung, Toleranzzuweisung, Aufspannkonzept, Prüfbezugsbasis. Die in den vorherigen Abschnitten behandelte vorgelagerte DFM-Prüfung, die funktionsgerechte Zuweisung von Genauigkeit und die CMM-Prüfung zeigen sich bei solchen Teilen konzentrierter, statt dass ein völlig neues Verfahren verwendet würde.
Das rechte Maß im Umgang mit solchen Signalen
Ob Planetenrollengewindetriebe bereits in großem Maßstab in Serie gefertigt werden, lässt sich anhand der derzeit öffentlich verfügbaren Informationen noch nicht sicher bejahen. Zwischen Kleinserienlieferung und Serienlieferung liegt eine deutliche Distanz; Letztere betrifft Taktzeit, Ausbeute, Kostenkurve und Stabilität der Lieferkette. Für Teams, die kundenspezifische Roboterbaugruppen benötigen, ist die praktischere Beurteilungsmethode: den eigenen Teilebedarf mit der tatsächlichen Prozessfähigkeit des Lieferanten abzugleichen, statt aus Branchennachrichten abzuleiten, dass man sofort dieselbe Spezifikation an Kapazität erhalten könne.
Die Verlagerung von Präzisionsfertigungskompetenz ist real, aber ihr Rhythmus folgt den Teilen, nicht den Nachrichten. Die Anforderungen von Linearaktuatoren und Planetenrollengewindetrieben an CNC-Bearbeitung, Schleifen, Wärmebehandlung und Montage müssen Stück für Stück anhand konkreter Zeichnungen und Toleranzbänder bestätigt werden.
Häufige Fragen: CNC-Bearbeitung und Präzisionsfertigung kundenspezifischer Roboterbaugruppen
Im Folgenden stehen die nach der Lektüre dieses Artikels am häufigsten nachgefragten Fragen; die Antworten sollen nach Möglichkeit überprüfbare Beurteilungsgrundlagen liefern, keine Zusagen. Konkrete Projekte müssen weiterhin anhand von Zeichnung, Material und Funktionsanforderungen Punkt für Punkt mit dem Engineering-Team geklärt werden.
Welche Materialien werden üblicherweise für Roboter-Gelenkgehäuse verwendet?
Es gibt keine einheitliche Antwort; sie hängt vom Lastpfad, Gewichtsbudget und Kühlbedarf ab. Branchenüblich sind 6061-T6- oder 7075-Aluminiumlegierungen, weil sie ein gutes Festigkeits-Gewichts-Verhältnis, stabile Zerspanbarkeit und nach Eloxierung Verschleißfestigkeit bieten; bei schwerer Last oder hoher Steifigkeit werden Edelstahl oder Titanlegierungen verwendet, doch Bearbeitungszeit und Werkzeugverschleiß steigen deutlich. Technische Kunststoffe (wie POM, PEEK) werden häufig für leicht belastete Gelenke, Sensorgehäuse oder Isolierteile eingesetzt. Bei der Materialauswahl sollte zugleich geprüft werden, ob die Rohteilspezifikationen standardmäßig vorrätig sind – Sondergrößen verlängern die Materialbeschaffung.
Müssen die Toleranzen von Roboterbaugruppen global verschärft werden?
Nein, und eine globale Verschärfung ist meist die Hauptursache für Kostenüberschreitungen. Die richtige Vorgehensweise ist die funktionsgerechte Zuweisung: Lagerstellen, Passflächen und Zahnradeingriffsflächen werden gemäß Montageanforderungen enger toleriert, Nicht-Passflächen und Sichtflächen lockerer. Branchenübliche CNC-Bearbeitungstoleranzen liegen bei etwa ±0,025–0,125 mm, Präzisionsoberflächen bei etwa Ra 0,4–0,8 µm, Standardoberflächen bei etwa Ra 1,6–3,2 µm; alle Werte sind Richtwerte. Bezugsbasen und kritische Maße klar in der Zeichnung zu kennzeichnen ist wirksamer, als pauschal „alles ±0,01“ zu schreiben.
Welche Unterlagen müssen vor der Kleinserienfertigung bereitgestellt werden?
Mindestens erforderlich: 3D-Modell (bevorzugt STEP), 2D-Zeichnung (mit Angabe der kritischen Maße, Toleranzen, Bezüge und Oberflächenanforderungen), Material- und Wärmebehandlungsanforderungen, Stückzahl und Verwendungszweck (Prototypenvalidierung oder Funktionstest). Wenn Montagebeziehungen bestehen, können die Bereitstellung von Passstücken oder Montagezeichnungen die Rückfragen deutlich reduzieren. Bei Reverse Engineering kann zunächst ein 3D-Scan durchgeführt werden, um eine Punktwolke zu erhalten und das Modell anschließend zu rekonstruieren. Je vollständiger die Unterlagen, desto konkreter das DFM-Feedback.
Beeinflusst die Wärmebehandlung die Maße von Roboterbauteilen?
Ja. Prozesse wie Härten, Auslagern und Spannungsarmglühen können Verformungen oder Maßabweichungen verursachen, insbesondere bei dünnwandigen Gehäusen, langen Wellen und Rahmenteilen. Eine übliche Vorgehensweise ist, die Wärmebehandlung zwischen Schruppen und Schlichten einzuplanen, Schlichtzugabe vorzusehen und bei Bedarf ein Spannungsarmglühen zu ergänzen. Zhenyu Technology erwähnt in seiner Offenlegung, dass präzise Roboterbauteile und Präzisionsformen bei Material, Wärmebehandlung und Fertigungsprozess technische Gemeinsamkeiten aufweisen – dies zeigt auch, dass die Wärmebehandlung kein nachgelagerter Prozess ist, sondern ein Glied in der Präzisionskette. Ob die endgültigen Maße stabil sind, muss anhand der Messdaten nach der Bearbeitung beurteilt werden.
Sind Bauteile wie Planetar-Rollengewindespindeln bereits in Serienproduktion?
Die derzeit öffentlich verfügbaren Informationen deuten auf frühe Signale hin, nicht auf eine Großserienproduktion. Zhenyu Technology hat offengelegt, dass seine Linearmodule und inversen Planetar-Rollengewindespindeln direkt mit einem großen ausländischen Kunden verbunden sind; bei inländischen Herstellern von humanoiden Robotern wurden im Wesentlichen Serienlieferung, Musterlieferung und technischer Austausch vollständig abgedeckt, und einige Produkte werden in kleinen Serien geliefert, machen jedoch nur einen relativ kleinen Anteil am Gesamtumsatz des Unternehmens aus. Die Bearbeitungsschwierigkeiten solcher Bauteile konzentrieren sich auf Gewindeschleifen, Koaxialität und Wärmebehandlungsstabilität. Ob eine stabile Lieferung möglich ist, hängt weiterhin von der konkreten Produktionslinie und Prüffähigkeit ab; es ist nicht ratsam, Projekte auf Basis von „bereits ausgereifter Serienproduktion“ zu planen.
Key takeaways
- Der Kernkonflikt bei kundenspezifischen Roboterkomponenten ist die Lücke zwischen Designabsicht und Fertigbarkeit; DFM sollte früh im Designprozess eingreifen und nicht erst nach dem Angebot Probleme aufdecken.
- Typische Präzisionsteile für Roboter umfassen Gelenkgehäuse, Aktuatorteile, Endeffektoren, Zahnräder, Lagergehäuse, Sensorgehäuse, Strukturrahmen usw., deren Fertigbarkeitsschwerpunkte jeweils unterschiedlich sind.
- Toleranzen und Oberflächenbehandlungen sollten funktionsbezogen zugeordnet werden, nicht global verschärft; branchenübliche CNC-Toleranzen liegen bei etwa ±0,025–0,125 mm, Präzisionsoberflächen bei etwa Ra 0,4–0,8 µm, alles Referenzwerte, die je nach Material und Geometrie bestätigt werden müssen.
- Material und Wärmebehandlung wirken sich direkt auf Bearbeitbarkeit, Verschleißfestigkeit und Maßstabilität aus; Roboterteile und Präzisionsformen weisen technische Gemeinsamkeiten bei Material, Wärmebehandlung und Prozess auf.
- Bei humanoiden Robotern zeigen sich bei Linearaktautoren, Planetenrollgewindespindeln usw. bereits Signale für Kleinserienlieferungen, doch insgesamt befindet sich dies noch im Frühstadium und macht einen geringen Anteil am Umsatz der betreffenden Unternehmen aus, was nicht überinterpretiert werden sollte.



