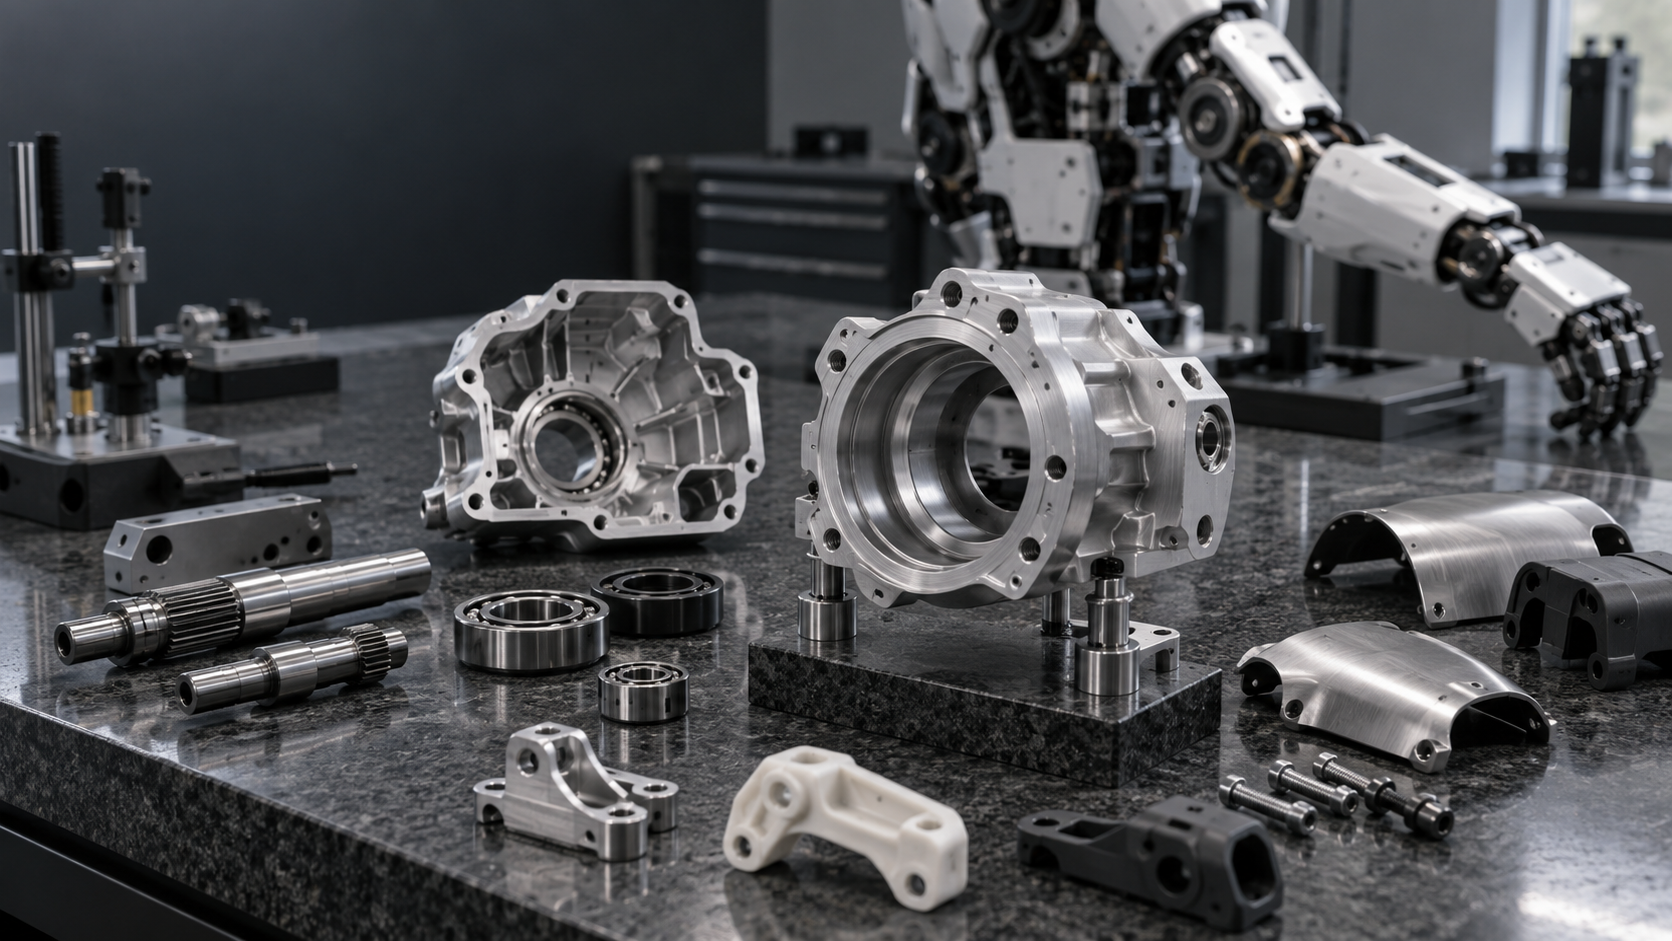
Pour usiner les pièces de robots humanoïdes, commencez par décomposer les fonctions plutôt que par choisir les équipements
Un module d’articulation peut présenter la situation suivante : la forme extérieure du carter, le diamètre des alésages de roulement et les dimensions des trous de montage sont tous conformes lorsqu’ils sont contrôlés séparément, mais l’assemblage entraîne malgré tout une charge désaxée sur les roulements, le coincement du centrage du réducteur ou des difficultés d’alignement de l’arbre moteur. Le problème ne provient généralement pas d’une cote isolée, mais de références incohérentes : les alésages de roulement sont alignés sur la forme extérieure du carter, la face de montage du réducteur est usinée par rapport à une surface brute, tandis que les coordonnées des trous de positionnement du moteur sont définies lors d’un autre bridage. Le fait que chaque cote respecte individuellement sa plage de tolérance ne garantit pas la conformité des relations entre les alésages, les faces et les axes.
Par conséquent, l’usinage des pièces de robots humanoïdes ne doit pas commencer par la question « trois axes ou cinq axes ? ». Il faut d’abord déterminer la fonction assurée par la pièce et les conséquences d’une éventuelle défaillance, puis traduire ces fonctions en caractéristiques critiques pouvant être fabriquées et contrôlées.
| Structure porteuse | Châssis du torse, carter d’articulation | Rigidité, cheminement des efforts, poids | Déformation des parois minces, écrasement local |
| Transmission et positionnement | Arbres, bagues, logements de roulement | Coaxialité, surfaces d’ajustement, battement axial | Transfert de référence, déformation due au traitement thermique |
| Supports de liaison | Brides, supports, plaques de montage | Position des trous, perpendicularité, surfaces de contact | Décalage du système de trous dû à des serrages successifs |
| Protection extérieure | Capots, panneaux | Poids, contour, qualité de surface | Gauchissement, irrégularité des raccords |
| Éléments associés au faisceau de câbles | Clips, éléments de guidage, gaines de protection | Espace de cheminement des câbles, congés, isolation et jeux d’assemblage | Interférences, abrasion des câbles, erreur d’orientation lors de l’assemblage |
Lors de la revue, les informations peuvent être consignées dans l’ordre fonction—caractéristiques critiques—risques de fabrication. Par exemple, la fonction d’un logement de roulement est de soutenir de manière stable un système d’arbres rotatifs. Ses caractéristiques critiques ne sont donc pas toutes ses dimensions extérieures, mais le diamètre des alésages, la coaxialité, la perpendicularité des faces d’extrémité et les surfaces d’ajustement. Les risques correspondants sont la déformation due au serrage, la déflexion de l’outil et l’incohérence des références de contrôle. Ce n’est qu’une fois ces données clairement définies qu’il est possible de comparer objectivement les matériaux, les ébauches et les procédés d’usinage CNC, de tôlerie ou d’impression 3D.
Comment choisir le procédé de fabrication des pièces d’un robot humanoïde : usinage CNC, tôlerie, impression 3D ou mise en forme
Le choix du procédé dépend d’abord de la fonction assurée par la pièce, puis de la quantité à produire et de la fréquence des modifications de conception. Les carters d’articulation nécessitent une maîtrise précise des logements de roulement, des surfaces de montage et des relations entre les trous ; l’usinage CNC est donc généralement évalué en priorité. En revanche, si un capot de protection vise principalement à assurer une couverture légère et économique, il n’est pas nécessaire de lui appliquer le même procédé. La fabrication des pièces de robots humanoïdes combine souvent plusieurs procédés, plutôt que d’imposer qu’une seule machine réalise toutes les pièces du robot.
Tableau comparatif des procédés de fabrication des pièces de robots humanoïdes
| Usinage CNC | Carters d’articulation, douilles, brides, supports multifaces et pièces exigeant des ajustements précis | Adapté à la maîtrise des alésages, des centrages et des surfaces de référence ; tenir compte du serrage, de l’accessibilité des outils et des dimensions d’ajustement après traitement de surface | Convient aux prototypes et aux petites séries ; les modifications ne nécessitent généralement pas de refaire l’outillage, mais des montages complexes augmentent le coût unitaire |
| Travail de la tôle | Capots, plaques de montage, supports de faisceaux de câbles et structures pliées pouvant être développées à plat | Vérifier en priorité les rayons de pliage, les distances entre les trous et les bords, les déformations dues au soudage ainsi que la position relative des trous après pliage | Convient aux itérations rapides ; la structure doit limiter autant que possible les soudures inutiles et les outillages spéciaux |
| Impression 3D | Canaux internes complexes, formes allégées, validation structurelle préliminaire et géométries difficiles à usiner | Les procédés FDM, SLA, SLS, MJF et DMLS présentent des limites différentes en matière de matériaux, d’état de surface et de précision ; les surfaces d’ajustement critiques peuvent encore nécessiter un post-usinage | Convient aux faibles quantités et aux modifications fréquentes ; l’épaisseur de paroi et les tolérances d’une pièce imprimée ne peuvent pas être directement reprises pour un procédé de production en série |
| Coulée sous vide | Pièces en plastique nécessitant un aspect similaire à celui de pièces injectées, des effets de matériaux souples ou rigides, ou la validation d’un assemblage de plusieurs pièces | Surveiller la qualité du modèle maître, le retrait, les bulles d’air et la régularité du post-traitement | Convient à la validation de petites séries ; la durée de vie du moule et la répétabilité doivent être confirmées pour chaque projet |
| Moulage par injection | Boîtiers en plastique, couvercles et pièces associées aux faisceaux de câbles dont la conception est stabilisée | L’épaisseur des parois, les dépouilles, les points d’injection, les retassures et la structure des inserts doivent être traités en amont | À évaluer lorsque le volume atteint le seuil de rentabilité du moule ; toute modification peut nécessiter une retouche ou la fabrication d’un nouveau moule |
Un même prototype peut combiner des interfaces d’articulation usinées par CNC, des supports en tôle, des conduits d’air imprimés en 3D et un boîtier obtenu par coulée sous vide ; une fois la conception figée, les pièces en plastique dont les volumes sont stabilisés peuvent être évaluées en vue d’un moulage par injection. Le procédé final doit être déterminé conjointement à partir des plans 2D, des modèles 3D, de l’état du matériau, des quantités prévues et des exigences de contrôle, et non sur la seule base de la forme de la pièce ou de son prix unitaire.
Les matériaux et la structure des pièces de robots humanoïdes doivent être évalués conjointement
Le choix du matériau ne peut être dissocié du chemin de charge et de la structure de fabrication. Dans l’usinage de pièces pour robots humanoïdes, les alliages d’aluminium sont souvent utilisés pour les carters d’articulation et les éléments de liaison nécessitant un allègement, mais la conception doit également prendre en compte le risque d’écrasement local au niveau des logements de roulements, des zones d’assemblage vissé et des points de serrage. Même si sa résistance statique est suffisante, un carter en aluminium à paroi mince peut défaillir en raison d’une rigidité insuffisante, de déformations d’usinage ou de démontages et remontages répétés des filetages.
Les critères des matériaux varient selon les pièces du robot humanoïde
Pour les arbres, les goupilles et les bagues d’usure, l’accent est généralement mis sur la résistance mécanique, la tenue à la fatigue, la résistance à l’usure et la stabilité dimensionnelle après traitement thermique. Si le traitement thermique précède l’usinage de finition, il faut prévoir une surépaisseur pouvant être éliminée ; s’il est effectué après l’usinage, il convient d’évaluer les déformations et les besoins de rectification ultérieure. L’acier inoxydable convient aux pièces nécessitant une résistance à la corrosion, mais la charge de coupe, l’usure des outils et la déformation des parois minces doivent généralement faire l’objet d’une évaluation distincte. Les plastiques techniques conviennent aux capots de protection, aux supports isolants et aux éléments de guidage faiblement chargés. Leur évaluation doit principalement porter sur l’élévation de température, le fluage, l’absorption d’humidité, l’écrasement aux points de fixation et l’aspect, et non uniquement sur la densité.
L’allègement d’un robot humanoïde ne consiste pas simplement à amincir les pièces
Pour réduire efficacement le poids, il faut d’abord analyser comment les charges sont transmises du logement de roulement à la surface de montage, puis maintenir la rigidité au moyen de nervures, de congés et d’épaississements locaux. Des inserts métalliques peuvent être envisagés aux endroits où les filetages sont fréquemment montés et démontés. Les bords de trous, les zones d’emmanchement à force et les surfaces de serrage ne doivent pas être amincis autant que les zones non porteuses. Il faut également éviter les augmentations brusques d’épaisseur aux intersections des nervures afin de réduire les variations dimensionnelles dues aux contraintes internes du brut, aux déformations d’usinage ou au retrait de moulage.
Accessibilité des outils et conception du bridage pour les pièces CNC de robots humanoïdes
Les carters d’articulation et les supports multifaces regroupent souvent dans une même pièce des cavités profondes, des rainures étroites, des angles intérieurs, des trous transversaux, des épaulements au verso et des parois minces. Chaque direction d’usinage supplémentaire peut nécessiter un retournement, un nouveau réglage et un changement de référence. Plus la cavité est profonde, plus le porte-à-faux de l’outil est important et plus il est difficile de maîtriser les vibrations, la déflexion de l’outil et les marques d’usinage en surface. Lors de la conception de pièces CNC pour robots humanoïdes, il faut d’abord valider les trajectoires d’outil et la séquence de bridage, puis déterminer quelles structures méritent d’être conservées.
Définir d’abord la surface de positionnement principale et les références d’usinage
Il convient de privilégier comme surface de positionnement principale une surface suffisamment étendue et rigide, présentant une relation de position clairement définie avec les alésages de roulement ou les interfaces de montage. Les ensembles de trous critiques doivent, autant que possible, être usinés dans un même serrage afin de réduire la dérive de leurs axes due au retournement et au nouveau réglage. S’il est nécessaire d’usiner des épaulements au verso ou des trous dans plusieurs directions, les références de repositionnement doivent être définies lors de la revue du modèle. Il ne faut pas s’appuyer, pour le réglage, sur des surfaces extérieures galbées, les bords du brut ou des parois latérales déjà amincies.
Vérifier le diamètre et le porte-à-faux de l’outil ainsi que les rayons intérieurs
Le rayon des angles intérieurs détermine le diamètre d’outil utilisable, tandis que la profondeur des cavités détermine le rapport longueur-diamètre de l’outil. L’association de petits rayons et de cavités profondes nécessite généralement des outils longs et fins, limite les paramètres de coupe et accroît le risque de vibrations ou de matière résiduelle. Les rayons intérieurs sans différence fonctionnelle peuvent être uniformisés et augmentés de manière appropriée, tandis que les cavités étroites et profondes prévues uniquement pour réduire le poids peuvent être supprimées. Pour les trous transversaux, il faut également vérifier l’espace disponible pour l’entrée du foret, l’évacuation des copeaux et le retrait de l’outil afin d’éviter que l’ouverture ne soit masquée par une nervure ou une paroi adjacente.
Prévoir des zones de bridage stables pour les pièces CNC de robots humanoïdes
Le dispositif de bridage nécessite des plans, des épaulements ou des bossages technologiques permettant un contact répétable. Si une enveloppe à parois minces ne présente plus que des surfaces courbes pouvant être serrées, la force de bridage risque d’abord de déformer la pièce, puis les dimensions peuvent revenir par élasticité après le desserrage. Lors de la conception, des zones stables peuvent être réservées pour le premier serrage et les serrages ultérieurs, les bossages technologiques étant supprimés en dernier. Il ne faut pas couper trop tôt les nervures de liaison ou le cadre du brut. Les trous critiques, les surfaces de référence et la majeure partie des cavités doivent être usinés avant de supprimer les liaisons rigides temporaires. La surépaisseur de bridage et l’ordre de suppression doivent être confirmés avec le fabricant en fonction de l’état du matériau, de l’épaisseur des parois et de l’outillage.
Les tolérances d’usinage des pièces de robots humanoïdes doivent être déterminées par la chaîne d’assemblage
Le point de départ des tolérances d’un module d’articulation n’est pas « ce que la machine peut réaliser », mais l’identification des interfaces qui déterminent la précision de positionnement et de rotation lorsque le couple est transmis du moteur au carter par l’intermédiaire du réducteur et des roulements. Les alésages de roulement contrôlent principalement les dimensions d’ajustement, la circularité et la coaxialité. Le centrage du réducteur assure le positionnement radial. La surface d’extrémité de montage doit respecter des exigences de planéité et de perpendicularité par rapport à l’axe. Les positions des trous du moteur doivent être définies par rapport à la même référence d’assemblage. La rugosité de surface sert à définir les exigences applicables aux surfaces de contact, d’étanchéité ou de rotation, mais ne peut pas remplacer les tolérances dimensionnelles et géométriques.
Établir d’abord un système de références commun pour l’usinage des pièces de robots humanoïdes
Si les alésages de roulement sont cotés par rapport à la forme extérieure du carter, tandis que le centrage du réducteur est coté par rapport à une autre surface d’extrémité, l’axe assemblé peut tout de même être excentré, même si les dimensions des deux zones sont conformes séparément. Il convient de choisir, le long de la chaîne d’assemblage réelle, une surface de référence principale, un centrage de positionnement et une référence d’orientation, puis de définir les relations critiques au moyen d’exigences de position, de coaxialité ou de battement. Il faut également calculer l’accumulation des tolérances : le fait que l’entraxe des trous, le jeu du centrage, l’épaisseur de la surface d’extrémité et le jeu des fixations soient acceptables séparément ne garantit pas que l’arbre moteur et l’entrée du réducteur resteront alignés après assemblage.
Classer les tolérances des pièces de robots humanoïdes selon leur fonction
| Niveau | Caractéristiques concernées | Points clés du plan et du contrôle |
|---|---|---|
| Classe A | Alésages de roulement, relations entre les éléments de l’arbre, épaulements de centrage du réducteur | Définir clairement les références, les exigences dimensionnelles et géométriques, et spécifier des méthodes de contrôle applicables |
| Classe B | Trous de fixation du moteur, surfaces de raccordement des modules, interfaces interchangeables | Maîtriser les limites fonctionnelles de l’assemblage et la position des groupes de trous, sans resserrer arbitrairement les tolérances de cotes isolées |
| Classe C | Formes extérieures non fonctionnelles, rainures de dégagement, contours esthétiques | Appliquer des tolérances générales ou des exigences de profil, en veillant avant tout à éviter toute interférence |
Attribuer des tolérances serrées à toutes les cotes ne fait généralement qu’augmenter les besoins en finition, en usinage à faible avance et en mesures en cours de fabrication, ainsi que le risque de rebut, sans nécessairement améliorer les performances globales de la machine. Pour les caractéristiques des classes A et B, il convient également de confirmer les références de contrôle et la capacité des instruments de mesure ; les caractéristiques de classe C ne doivent pas reprendre les tolérances des surfaces d’ajustement. L’anodisation, les revêtements ou d’autres traitements de surface peuvent aussi modifier le diamètre des alésages, les épaulements de centrage et l’état des filetages. Le plan doit préciser si les dimensions critiques sont contrôlées avant ou après traitement. Les valeurs de tolérance courantes dans le secteur ne peuvent servir que d’indications préliminaires ; la validation finale doit tenir compte des charges, des spécifications des roulements ou des éléments de fixation, de l’état du matériau, du mode d’assemblage et des conditions réelles de contrôle.
Comment planifier le bridage et le contrôle lors de l’usinage de pièces de robots humanoïdes
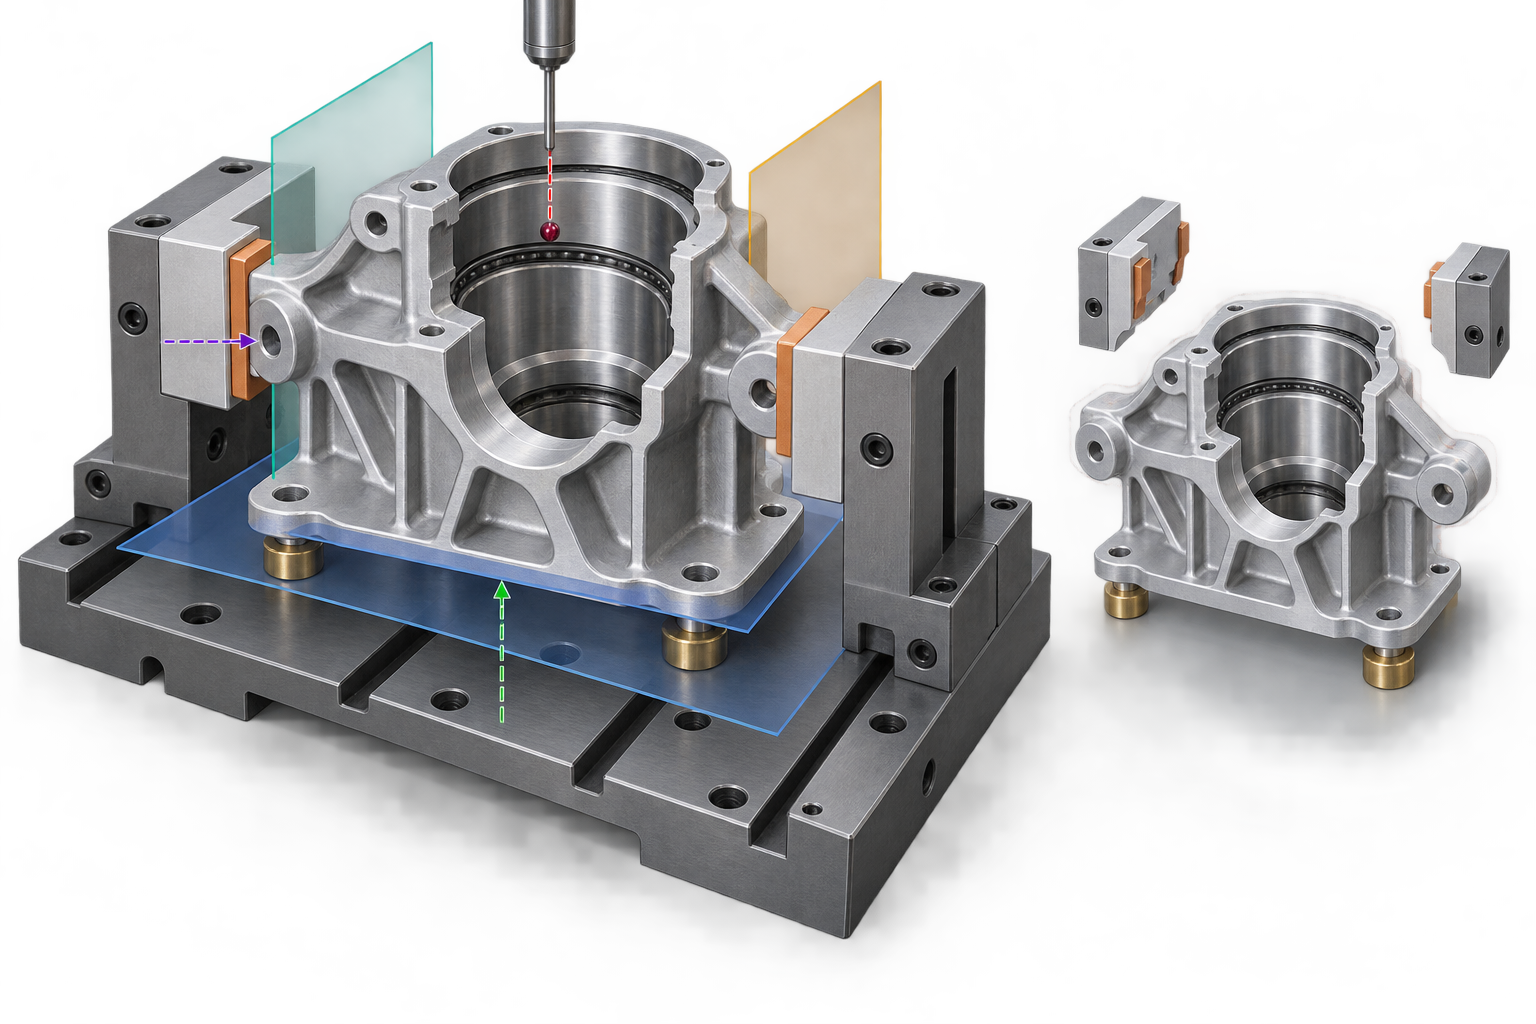
Le bridage et le contrôle doivent s’appuyer sur le même système de références fonctionnelles. Si l’usinage est aligné sur les bords du brut, que l’assemblage repose sur les alésages de roulement et les faces de montage, tandis que le contrôle mesure séparément des cotes individuelles, celles-ci peuvent être conformes alors que les relations entre les groupes de trous restent hors tolérance. Avant d’établir le processus d’usinage des pièces de robots humanoïdes, il convient de définir la référence primaire, la référence secondaire et la référence tertiaire, puis de rattacher à ces références les positions des trous critiques, la perpendicularité des faces d’extrémité et les relations de coaxialité.
Risques liés au bridage lors de l’usinage de pièces de robots humanoïdes
Le serrage d’un carter d’articulation à parois minces peut provoquer une déformation temporaire, suivie d’un retour élastique après desserrage ; l’ébauche de cavités profondes peut également libérer les contraintes résiduelles du brut. Il est possible d’envisager de séparer les opérations d’ébauche et de finition, de conserver une surépaisseur uniforme et d’effectuer un nouveau contrôle à l’état libre ou sous une force de serrage spécifiée. Pour l’usinage après retournement, il faut conserver des surfaces de positionnement et des zones de serrage fiables afin d’éviter d’éliminer toutes les références lors de la première opération. Les mors doux conviennent aux contours réguliers, tandis que les montages dédiés sont adaptés au positionnement sur plusieurs faces ou aux séries répétitives ; dans les deux cas, il faut vérifier que les dégagements, les points d’appui et la direction du serrage n’exercent aucune pression sur les zones à parois minces.
Méthodes de contrôle pour l’usinage de pièces de robots humanoïdes
Les pieds à coulisse et les micromètres conviennent aux longueurs, épaisseurs et diamètres extérieurs courants, mais ne doivent pas être utilisés seuls pour évaluer des relations complexes entre des groupes de trous ; les calibres tampons et les bagues de contrôle permettent de vérifier rapidement les cotes d’ajustement, mais ils ne renseignent généralement pas sur la position, la circularité ou la coaxialité des trous. Selon les exigences du plan, les alésages de roulement, les épaulements de centrage et les faces de montage critiques peuvent être contrôlés sur une machine à mesurer tridimensionnelle. Pour les surfaces courbes complexes, les écarts de surfaces de forme libre ou la comparaison avec une géométrie rétroconçue, il est possible d’envisager la numérisation 3D, mais ses résultats ne remplacent pas automatiquement le contrôle dimensionnel et géométrique des alésages d’ajustement. Des calibres dédiés peuvent améliorer l’efficacité du contrôle des interfaces répétitives en série, à condition que leurs références coïncident avec celles de l’assemblage.
Le plan de contrôle doit également préciser l’état de mesure, la méthode d’établissement des références, la logique de contrôle de la première pièce et de contrôle par échantillonnage, ainsi que les étapes de contrôle avant et après le traitement de surface. L’anodisation, le placage ou la peinture peuvent modifier le diamètre des alésages, les surfaces de contact et les contours extérieurs ; le plan doit clairement indiquer quelles caractéristiques doivent être contrôlées avant traitement et lesquelles doivent être réceptionnées dans leur état final. Pour les pièces susceptibles de se déformer, il convient également de définir si le contrôle doit être effectué à l’état libre, sous bridage dans un montage ou à l’état assemblé, afin d’éviter que le fabricant et l’assembleur n’évaluent une même dimension dans des conditions différentes.
Liste de validation des pièces de robots humanoïdes, du prototype à la petite série
Le fait que les pièces prototypes puissent être assemblées ne signifie pas que le procédé est déjà adapté à la petite série. Avant la validation, chaque point concernant la version de conception, les références de fabrication, les méthodes de contrôle et les problèmes rencontrés sur la première pièce doit être traité et clôturé, afin d’éviter de reproduire directement dans les commandes suivantes des pratiques qui reposent sur l’expérience de l’opérateur.
Contrôles avant validation de l’usinage des pièces de robots humanoïdes
- Les numéros de version du modèle 3D, du plan 2D et de la nomenclature sont identiques, et les dimensions révisées ont été synchronisées.
- La nuance du matériau, son état de livraison ainsi que les exigences de traitement thermique et de traitement de surface sont clairement définis, et pas uniquement la catégorie de matériau.
- Les alésages de roulement, les épaulements de centrage et les groupes de trous de fixation utilisent des références communes, et les principales exigences géométriques sont indiquées.
- L’évaluation du bridage des structures à parois minces, à cavités profondes et à faces multiples a été réalisée, et les zones de serrage ne risquent pas d’endommager les surfaces fonctionnelles.
- La profondeur utile des filetages, la réserve au fond des avant-trous, le dégagement des outils et l’accès aux trous transversaux sont tous réalisables.
- Chaque caractéristique critique dispose d’un instrument, d’un calibre ou d’une méthode de mesure appropriés, et l’état de mesure avant ou après traitement est précisé.
- Les problèmes d’assemblage, de déformation et de mesure constatés sur la première pièce ont été consignés dans le dossier de révision, avec des responsabilités et des critères de clôture clairement définis.
Défaillances typiques à éliminer avant la validation d’une petite série
| Manifestation de la défaillance | Mesure corrective prioritaire |
|---|---|
| Après desserrage, le carter d’articulation subit un retour élastique qui modifie le diamètre des alésages ou la planéité. | Réduire la force de serrage, ajuster l’ordre des opérations et évaluer la nécessité d’une détente des contraintes ainsi que la surépaisseur de finition. |
| Le montage serré du roulement est excessif ou la résistance à la rotation augmente après l’emmanchement. | Vérifier l’ajustement, les zones de tolérance, la forme de l’alésage et la déformation du carter après l’emmanchement. |
| Les alésages d’ajustement rétrécissent après l’anodisation, le placage ou d’autres traitements. | Définir clairement le masquage, la surépaisseur de traitement et les exigences de contrôle final après le traitement de surface. |
| Les reprises multiples entraînent une dérive de la position des trous ou de la coaxialité | Réduire les changements de référence et ajouter des éléments de positionnement répétables ou un outillage dédié |
| Le maintien du procédé de prototypage entraîne une dérive incontrôlée du coût unitaire | Réévaluer le brut, les opérations, les moyens de contrôle et la cadence d’usinage en fonction de la quantité |
Au stade du prototype, il est possible d’accepter davantage de retournements, des dispositifs de bridage universels ou un contrôle pièce par pièce afin d’accélérer les modifications. Lors du passage à la petite série, les références critiques, les règles de contrôle et la gamme principale de fabrication doivent être figées. En cas de modification du matériau, du traitement de surface ou des interfaces d’assemblage, une nouvelle validation doit être effectuée au lieu de simplement mettre à jour le modèle 3D.
Problèmes courants lors de l’usinage de pièces de robots humanoïdes
Les problèmes suivants concernent principalement les carters d’articulation, les structures à parois minces, les systèmes de trous critiques et le passage du prototype à la production. Les décisions ne doivent pas reposer uniquement sur la forme de la pièce, mais également tenir compte des références d’assemblage, de l’état du matériau, du traitement de surface, des conditions de contrôle et des capacités de fabrication du fournisseur.
Les carters d’articulation des robots humanoïdes nécessitent-ils toujours un usinage 5 axes ?
Pas nécessairement. Si les trous critiques, les surfaces de montage et les cavités peuvent être réalisés par usinage 3 axes avec des retournements appropriés, et si les références permettent une remise en position répétable, une solution 3 axes peut généralement aussi être envisagée. L’usinage 5 axes convient davantage aux trous orientés dans plusieurs directions, aux surfaces complexes, aux structures difficiles d’accès pour l’outil ou lorsqu’il est souhaitable de réduire le nombre de bridages. Toutefois, le nombre d’axes de la machine ne garantit pas à lui seul la précision. Il convient de comparer en priorité l’accessibilité des outils, le nombre de bridages, les erreurs dues aux changements de référence et les méthodes de contrôle, puis de valider la solution selon le plan et les capacités du fabricant.
Comment réduire les déformations d’usinage des structures en alliage d’aluminium à parois minces ?
Il faut d’abord éviter d’amincir uniformément de grandes surfaces et conserver, le long des chemins de charge, des nervures, des congés et des zones localement plus épaisses. Le procédé doit prévoir des zones stables pour le bridage, un enlèvement de matière par étapes, un usinage aussi symétrique que possible, ainsi qu’une maîtrise de l’effort de serrage et du porte-à-faux de l’outil. Les contraintes résiduelles du brut, la chaleur de coupe et le traitement de surface peuvent également modifier la géométrie. Il est donc recommandé de préciser l’état de mesure des dimensions critiques et, si nécessaire, de prévoir un nouveau contrôle après l’ébauche, le vieillissement ou le traitement de surface. La solution précise doit être validée en fonction de l’état du matériau, de l’épaisseur des parois et de la rigidité de la structure.
Comment répartir les tolérances des alésages de roulement et des trous de montage ?
Pour les alésages de roulement, il faut généralement contrôler en priorité le diamètre, la circularité ou la cylindricité liés à l’ajustement, ainsi que la coaxialité ou la position par rapport aux références de l’axe. Pour les trous de montage, il convient de distinguer les trous de positionnement, les trous de fixation et les simples trous débouchants selon le mode de positionnement. Il ne faut pas attribuer une tolérance serrée identique à tous les trous. Il convient d’abord d’établir les références d’assemblage, puis de répartir les exigences selon la charge, le type d’ajustement, les spécifications des roulements ou des éléments de fixation et la chaîne de cotes. Les traitements de surface tels que l’anodisation ou les revêtements peuvent modifier le diamètre des trous. Le plan doit donc également préciser les exigences de masquage, d’usinage avant traitement ou de finition après traitement.
Lors du passage d’un prototype de robot humanoïde de l’impression 3D à l’usinage CNC ou au moulage par injection, quels éléments de conception faut-il réexaminer ?
Lors du passage à l’usinage CNC, il faut réexaminer les directions d’accès des outils, les rayons intérieurs, les cavités profondes, les rainures étroites, les trous transversaux, les surfaces de bridage et les références utilisées pour les reprises. Les angles intérieurs vifs ou les structures fermées directement réalisables par impression ne sont pas nécessairement adaptés à l’usinage. Lors du passage au moulage par injection, il faut également réexaminer l’uniformité de l’épaisseur des parois, le sens de démoulage, les dépouilles, les proportions des nervures et des bossages, l’emplacement des points d’injection, le retrait et l’espace nécessaire à l’éjection. Un changement de matériau influe aussi sur la rigidité, le mode de réalisation des filetages et la compensation dimensionnelle ; le modèle imprimé ne peut donc pas être repris tel quel. La conception finale doit faire l’objet d’une validation DFM en fonction du matériau cible, des quantités, des exigences d’assemblage et des capacités du fabricant.
Key takeaways
- Commencez par répartir les pièces selon leurs fonctions de reprise des charges, de transmission, de positionnement et de protection, puis choisissez les procédés de fabrication.
- La position des alésages, les ajustements des roulements et les faces de montage d’un carter d’articulation doivent être définis autour d’une même référence d’assemblage.
- Les tolérances doivent être déterminées par les ajustements et les chaînes de cotes ; il ne faut pas imposer une haute précision à toutes les cotes d’encombrement ordinaires.
- Pour les parois minces, les cavités profondes et les ensembles de perçages sur plusieurs faces, les principaux risques proviennent généralement de l’accessibilité des outils, du nombre de bridages et des déformations après libération des contraintes.
- Avant de passer du prototype à la petite série, il faut figer les références, les méthodes de contrôle et les caractéristiques critiques, et pas seulement le modèle 3D.



