
Bei der kundenspezifischen Bearbeitung von Robotergehäusen zuerst die Anwendungssituation und nicht das Material festlegen
Wenn ein Roboter vom Ausstellungsmodell in den Einsatz als Indoor-Service-, mobilen oder dauerhaft im Außenbereich betriebenen Roboter übergeht, verändern sich die Anforderungen vor Ort entsprechend: Das Gehäuse muss sich in die Umgebung einfügen und von den Nutzern akzeptiert werden, darf jedoch weder die Bewegung beeinträchtigen, Sensoren verdecken noch den Wartungsaufwand erhöhen. Bei der kundenspezifischen Bearbeitung von Robotergehäusen wird nicht zuerst ein Material ausgewählt und anschließend pauschal eingesetzt. Stattdessen werden zunächst Zweck, Bewegungsbereich, Umgebung und Stückzahlphase definiert.
- Ausstellungsroboter: Im Mittelpunkt stehen Kontur, Freiformflächen, Trennfugen, Farbe und Oberflächenfinish. Gleichzeitig muss das Gewicht begrenzt werden, damit Transport und Montage einfach bleiben.
- Mobile Serviceroboter: Es müssen Freiräume für Räder, Lenkeinrichtung und Kollisionsbereiche vorgesehen werden. Außerdem sind Funktionsfenster für Kameras, Radar, Mikrofone und Lautsprecher freizuhalten.
- Roboter für den Außeneinsatz: Neben dem strukturellen Schutz müssen Sonneneinstrahlung, Regenwasser, Staub, Temperaturschwankungen und die Wartungsmethode vor Ort bei der Bewertung von Material und Oberflächenbehandlung berücksichtigt werden.
- Szenarien mit Mensch-Roboter-Kontakt: Not-Aus-Taster, Ladeanschluss, Klappen und freiliegende Kanten müssen leicht bedienbar sein. Die Gehäuseform darf keine zusätzlichen Risiken für Quetschungen, Kollisionen oder unbeabsichtigte Betätigungen verursachen.
Daher sollten bei der Anforderungsklärung gleichzeitig die Sichtfelder von Kameras und Radar, der Verlauf der Kabel, Lüftungsöffnungen, Montagepunkte, der Gelenkbewegungsraum und die Demontagerichtung erfasst werden. Das Gehäuse muss außerdem üblicherweise mit internen Halterungen, transparenten Fenstern und Wartungsklappen zusammenspielen und gegebenenfalls in mehrere Fertigungseinheiten aufgeteilt werden. Erst wenn diese Schnittstellen und Randbedingungen im Wesentlichen geklärt sind, ist ein Vergleich von Bearbeitungswegen für Robotergehäuse wie 3D-Druck, CNC-Bearbeitung, Blechbearbeitung, Vakuumgießen oder Spritzgießen sinnvoll.
Welche Strukturen benötigt die kundenspezifische Bearbeitung von Robotergehäusen üblicherweise?
Ein Robotergehäuse ist kein einteiliges „Abdeckgehäuse“, sondern ein Schnittstellensystem aus äußeren Verkleidungsteilen, Montagekonstruktionen, Sensorfenstern, Wartungskomponenten und Kabelkanälen. Die kundenspezifische Bearbeitung von Robotergehäusen sollte diese Funktionen zunächst aufteilen und anschließend festlegen, welche Bereiche gemeinsame Materialien und Verfahren verwenden.
Äußere Gestaltung und Montagekonstruktionen bei der kundenspezifischen Bearbeitung von Robotergehäusen
Großflächige gekrümmte Verkleidungsteile dienen hauptsächlich der Gestaltung, dem Schutz und der Abgrenzung; bei Montageplatten, internen Halterungen und Motorschnittstellen stehen dagegen Bezugspunkte, Bohrungspositionen und Steifigkeit im Vordergrund. Beide müssen nicht zwingend als ein einziges Bauteil gefertigt werden. Bei Bedarf können Außenverkleidung, CNC-Montageplatten, Blechrahmen und transparente Fenster als separate Teile ausgeführt und mit Schrauben, Clips oder Einlegeteilen verbunden werden. Dies erleichtert Montage und Wartung, jedoch müssen Trennfugen, Versätze und die Steifigkeit der Verbindungen frühzeitig ausgelegt werden.
Öffnungen und Wartungsschnittstellen bei der kundenspezifischen Bearbeitung von Robotergehäusen
- Sensorfenster: Prüfen Sie das Sichtfeld von Kameras und Radar sowie, ob Material und Position des Fensters das Signal beeinträchtigen.
- Bedienungsschnittstellen: Öffnungen für Not-Aus, Ladeanschluss, Display, Mikrofon und Lautsprecher vorsehen und den erforderlichen Bedienraum prüfen.
- Bewegungsfreiräume: Prüfen Sie die Bewegungsbereiche von Radgruppen, Gelenken, Verbindungsstangen und Klappen über den gesamten Verfahrweg.
- Wartungsstrukturen: Demontagerichtung, Zugänglichkeit der Befestigungselemente, Öffnungswinkel der Klappen und den Bewegungsweg von Ersatzteilen festlegen.
- Interne Kabelführung: Ausreichend Biegereserve für Kabelbäume vorsehen und Quetschen, Dehnung sowie Reibung an beweglichen Teilen vermeiden.
Vor einer Angebotsanfrage oder der Erstellung eines Modells empfiehlt es sich, die Gesamtabmessungen, internen Montagepunkte, Bewegungsbereiche, Sensorpositionen, Demontagereihenfolge und zulässigen Trennfugen vorzubereiten. Das endgültige Erscheinungsbild hängt maßgeblich von Bezugspunkten, Bohrungspositionen und Montagetoleranzen ab. Das Fertigungskonzept kann daher nicht allein anhand einer Renderingdarstellung beurteilt werden.
So wählen Sie das Fertigungsverfahren für die Bearbeitung von Robotergehäusen aus: 3D-Druck, CNC, Blechbearbeitung, Abformung und Spritzguss
Für die kundenspezifische Bearbeitung von Robotergehäusen gibt es kein allgemein bestes Fertigungsverfahren. Zunächst sollten Abmessungen, Komplexität der Freiformflächen, Detailgrad, Steifigkeit, Stückzahl und Projektphase, Einsatzumgebung sowie Anforderungen an die Oberfläche betrachtet werden. Anschließend wird entschieden, ob eine Fertigung in Einzelteilen sinnvoll ist. Außenverkleidungen, präzise Montageflächen, interne Rahmen und Wartungsklappen müssen nicht zwingend mit demselben Verfahren gefertigt werden.
| Fertigungsverfahren | Geeignete Einsatzbereiche | Einschränkungen und wichtige Prüfpunkte |
|---|---|---|
| 3D-Druck | Erstmuster für die Form, Strukturvalidierung, häufige Überarbeitungen | Schichtlinien, Anisotropie, Nachbearbeitung, Gewinde und Verbindungsfestigkeit müssen geprüft werden. |
| CNC-Bearbeitung | Maßstabile Montageplatten, Schnittstellenteile und lokale Gehäuseabschnitte | Große komplexe Freiformflächen erfordern möglicherweise eine Aufteilung in Einzelteile, eine Planung der Aufspannung oder die Kombination mit anderen Verfahren; besonderes Augenmerk gilt Bezugspunkten, Werkzeugzugänglichkeit und Montageflächen. |
| Blechbearbeitung | Gehäuse, Halterungen und interne Rahmenstrukturen | Dabei sind Plattendicke, Biegereihenfolge, Radien, Schweißverzug sowie die Bearbeitung freiliegender Kanten zu berücksichtigen. |
| Vakuumgießen | Kleinserienreplikation nach weitgehend stabilisierter Konstruktion | Trennfugen, Entformung, Oberflächenkonsistenz und Wiederholbarkeit zwischen Chargen müssen bewertet werden. |
| Spritzgießen | Serienproduktion nach abgeschlossenem Design | Zu Beginn müssen Entformungsschrägen, Wandstärken, Rippen, Anschnitt, Schwindung und der Werkzeugaufbau geprüft werden. |
| GFK oder Schaumstoff mit Beschichtung | Große, leichte Präsentations- oder Formgehäuse | Verbindungen, lokale Verstärkungen, Fügung, Oberflächenbearbeitung und spätere Reparaturen müssen separat validiert werden. |
Beispielsweise kann bei einem mobilen Serviceroboter zunächst per 3D-Druck schnell überprüft werden, ob das Sichtfeld der Kamera und der Freiraum für die Radbaugruppe ausreichend sind. Anschließend lassen sich die Montageschnittstellen per CNC bearbeiten, um stabilere Montagebezüge zu erhalten. Bei größeren Gehäusen kann eine Aufteilung in Einzelteile die Spannung, den Transport und die Wartung erleichtern, erhöht jedoch die Anforderungen an die Gestaltung von Trennfugen und Verbindungen. Die auf den entsprechenden Prozessseiten genannten geeigneten Abmessungen reichen je nach Verfahren von Zentimeter- bis hin zu mehreren Metern und dienen lediglich als Beispiele für die Lieferanteneinteilung; sie ersetzen keine projektspezifische Bewertung. Die endgültige Auswahl sollte gemeinsam anhand von Abmessungen, Stückzahl, Einsatzumgebung und Oberflächenanforderungen getroffen werden.
Von den 3D-Daten zum Prototyp: Sechs Schritte der kundenspezifischen Fertigung von Robotergehäusen
Die kundenspezifische Fertigung von Robotergehäusen sollte nicht mit der Frage beginnen, „welches Material gewählt werden soll“, sondern mit den Schnittstellen, Bewegungsabläufen und der Einsatzumgebung. Durch ein Vorgehen nach dem Prinzip Eingabe—Verarbeitung—Ausgabe lassen sich Nacharbeiten aufgrund von Trennfugen, nicht zugänglichen Befestigungselementen und versetzten Sensorfenstern reduzieren.
- [object Object]
- [object Object]
- [object Object]
- [object Object]
- [object Object]
- [object Object]
Bei einem typischen Projekt muss die obere Abdeckung eines mobilen Serviceroboters möglicherweise gleichzeitig dem Radsatz ausweichen, das Sichtfeld der Kamera freihalten und eine schnelle Demontage durch das Wartungspersonal ermöglichen. In diesem Fall sind die Gehäuseaufteilung und die Verbindungsart oft wichtiger als das bloße Streben nach einer durchgehenden Freiformfläche.
Was ist bei der Bearbeitung eines Robotergehäuses nach der Montage des Prototyps am Roboter zu überprüfen?
Bei einem Prototypen aus der kundenspezifischen Fertigung eines Robotergehäuses reicht es nicht aus, nur das Rendering zu betrachten oder das Erscheinungsbild separat zu prüfen. Nach der Montage am realen Roboter ist zu bestätigen, dass das Gehäuse die Bewegungen nicht einschränkt, keine Sensoren verdeckt und Wartung sowie Wärmeabfuhr nicht erschwert. Es empfiehlt sich, die Verifizierung in die fünf Gruppen Montage, Bewegung, Funktion, Wartung und Oberfläche zu unterteilen und jeweils den Ort des Problems, den Bewegungszustand und die Art der Nacharbeit zu dokumentieren.
Statische und dynamische Kollisionsprüfung bei der Bearbeitung von Robotergehäusen
- Statische Montage: Bohrungspositionen, Bezugsflächen, Zugänglichkeit der Befestigungselemente sowie die Demontage- und Montagefolge von oberer Abdeckung, Seitenplatten und Servicetüren prüfen.
- Bewegung über den gesamten Verfahrweg: Gelenke, Radsatz oder Hubmechanismus innerhalb des tatsächlichen Bewegungsbereichs betreiben und beobachten, ob es zu Kollisionen mit dem Gehäuse, zum Einklemmen von Kabeln oder zum Ziehen an Verbindungselementen kommt.
- Schnittstellenfunktion: Sicherstellen, dass das Sichtfeld von Kamera und Radar nicht durch Rahmen verdeckt wird und dass Positionen sowie Öffnungen von Mikrofon, Lautsprecher, Not-Aus-Schalter und Ladeanschluss übereinstimmen.
- Innenraum: Biegereserven der Kabelbäume sowie die Durchgängigkeit von Luftkanälen und Entlüftungsöffnungen prüfen; bei Bedarf die Temperaturerhöhung nach einem Dauerbetrieb beobachten.
- Oberflächenqualität: Trennlinien, Versätze, Bohrungspositionen, Farbe, Textur und die Einheitlichkeit der Nachbehandlung erneut prüfen. Nach leichten Kollisionen ist außerdem zu kontrollieren, ob Gehäuse, Clips und Befestigungspunkte locker geworden sind.
Eine typische Projektsituation ist folgende: Ein mobiler Serviceroboter muss dem Radsatz ausweichen, das Sichtfeld der Kamera freihalten und zugleich ermöglichen, dass das Wartungspersonal zunächst die obere Abdeckung abnimmt und anschließend an die internen Kabelbäume gelangt. Wenn die geöffnete Servicetür weiterhin mit einer Halterung kollidiert oder Befestigungselemente durch das Gehäuse verdeckt werden, muss die Fertigungslösung für das Robotergehäuse trotz eines einwandfreien Erscheinungsbilds überarbeitet werden.
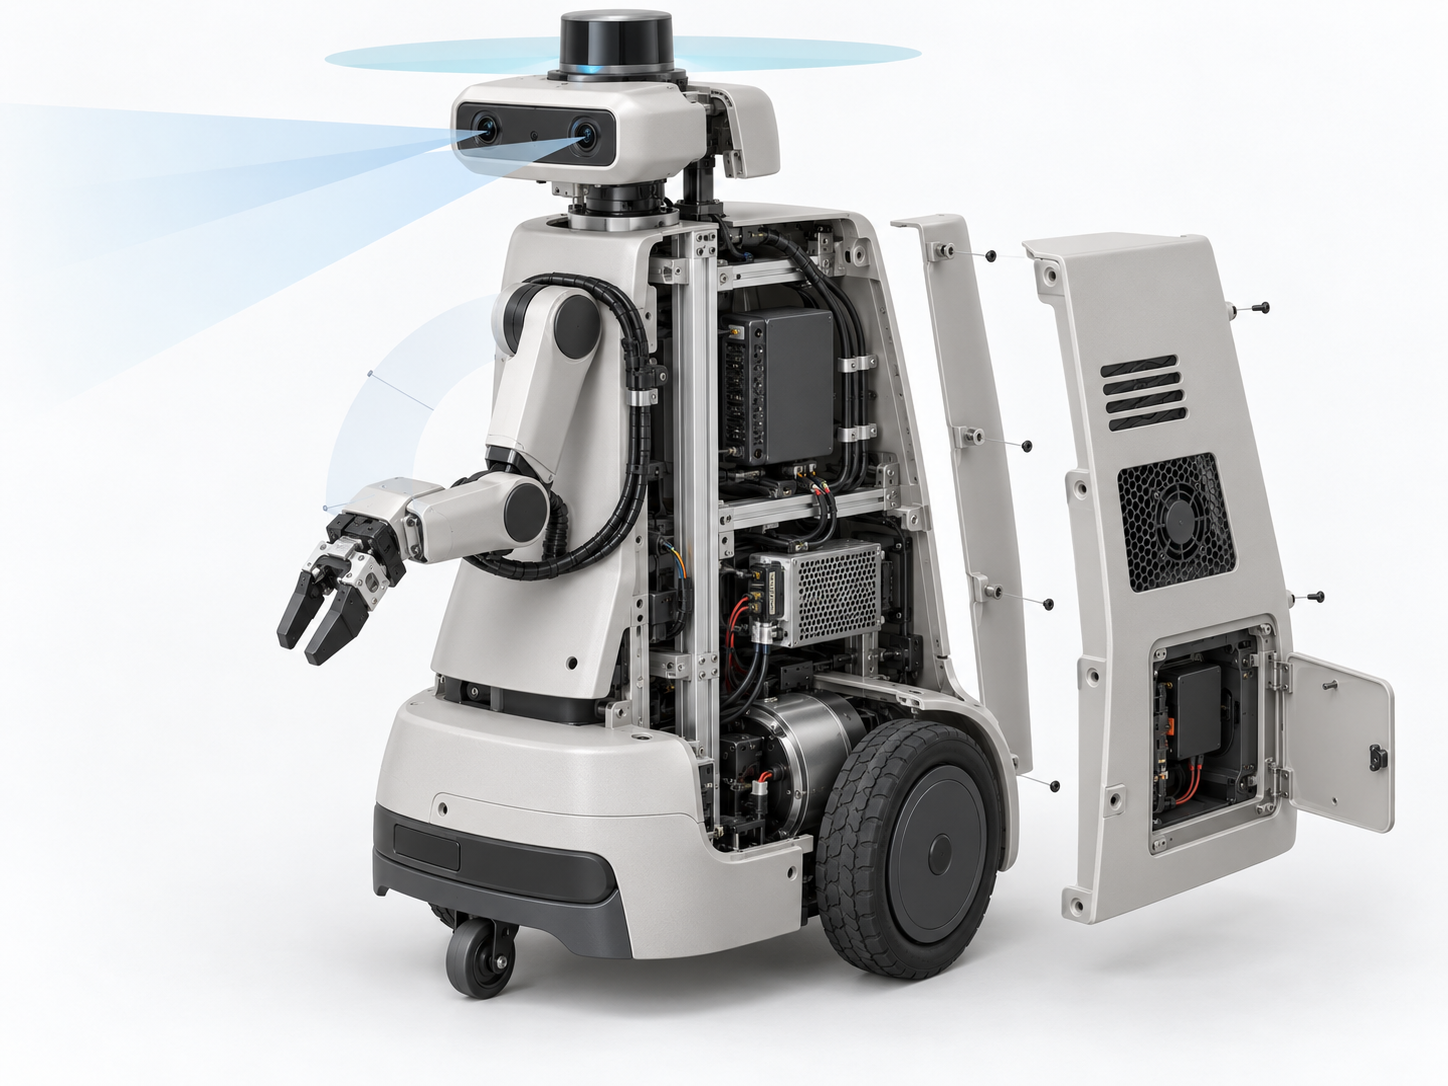
Bei Anwendungen im Außenbereich oder im Dauerbetrieb sollten außerdem entsprechend den tatsächlichen Umgebungsbedingungen Prüfungen zur Witterungsbeständigkeit, Stoßfestigkeit, zum Risiko des Eindringens von Wasser und zur Oberflächenbeständigkeit vorgesehen werden. Die Materialbezeichnung allein kann kein Prüfergebnis ersetzen. Letztlich sollte anhand der Ergebnisse aus der Montage am realen Gerät, dem Betrieb über den gesamten Verfahrweg und der Validierung unter den Einsatzbedingungen entschieden werden, ob die kundenspezifische Fertigung der Robotergehäuse in die Kleinserienproduktion übergeht.
Kundenspezifische Kleinserienfertigung von Robotergehäusen: Umgang mit Gehäuseaufteilung, Werkzeugen und Konsistenz
Beim Übergang vom Einzelprototyp zur Kleinserie verlagert sich der Schwerpunkt der kundenspezifischen Fertigung von Robotergehäusen von der Frage, „ob sich die Form herstellen lässt“, hin zu der Frage, „ob sich das Gehäuse stabil montieren, wiederholbar liefern und einfach warten lässt“. Solange das Design noch häufig geändert wird, sollten eine leicht anpassbare Gehäuseaufteilung und Schraubverbindungen beibehalten werden. Wenn die Konstruktion grundsätzlich stabil, die Stückzahl jedoch begrenzt ist, können CNC-Bearbeitung, 3D-Druck, Vakuumgießen oder kombinierte Verfahren bewertet werden. Erst wenn Schnittstellen, Erscheinungsbild und Materialanforderungen hinreichend klar sind, sollte geprüft werden, ob der Einsatz von Spritzguss und die Investition in Werkzeuge sinnvoll sind.
Gehäuseaufteilung und Konsistenzkontrolle bei der kundenspezifischen Fertigung von Robotergehäusen
Große Gehäuse müssen nicht zwingend als ein einziges Teil gefertigt werden. Eine sinnvolle Aufteilung kann das Aufspannen, den Transport und die Wartung erleichtern und ermöglicht es außerdem, sichtbare Abdeckungen, Montageplatten und interne Halterungen jeweils mit geeigneteren Verfahren herzustellen. Trennlinien beeinflussen jedoch die visuelle Kontinuität, während die Übertragung von Bezugspunkten zu kumulierten Abweichungen an Bohrungen und Montageflächen führen kann. Im Projekt sollte daher frühzeitig Folgendes geklärt werden:
- Verläuft die Trennlinie außerhalb der wichtigsten Sichtflächen, Sensorfenster und Bereiche mit häufigen Kollisionen?
- Können Schrauben, Clips und Einlegeteile wiederholt verwendet werden, und ist der Zugang für die Werkzeuge gewährleistet?
- Werden Prüfmittel, ein Vergleich mit Referenzmustern oder Maßaufzeichnungen für wichtige Schnittstellen benötigt?
- Wie lassen sich Farbe, Textur und Beschichtung zwischen verschiedenen Chargen bestätigen, und können Ersatzteile an die Originalteile angepasst werden?
Ein typisches Projektszenario ist folgendes: Bei einem mobilen Serviceroboter muss die obere Abdeckung zur Wartung der Batterie abgenommen werden, wobei Kameras und Radsätze ausgespart werden müssen. In diesem Fall sollten die Trennfugen der oberen Abdeckung, die Positionierstifte, die Reihenfolge der Befestigungselemente und die Kabelbaumreserven gemeinsam vor der Kleinserienfertigung überprüft werden. Das endgültige Fertigungsverfahren hängt weiterhin vom Reifegrad des Designs, der Mengenphase, den Abmessungen, den Oberflächenanforderungen und der Transportart ab und kann nicht allein anhand des Stückpreises oder der optischen Wirkung beurteilt werden.
Welche Unterlagen werden für die Anfrage zur kundenspezifischen Fertigung von Robotergehäusen benötigt?
Bei den Anfrageunterlagen für die kundenspezifische Fertigung von Robotergehäusen geht es nicht in erster Linie um ein einzelnes Rendering, sondern um technische Informationen, die Einsatzszenario, Schnittstellen, Bewegungen und Abnahmeanforderungen beschreiben. Je näher die Unterlagen dem tatsächlichen Montagezustand entsprechen, desto leichter kann der Fertiger die Aufteilung in Einzelteile, Bezugssysteme, Werkstoffe und Fertigungsverfahren beurteilen.
Checkliste der Unterlagen für die kundenspezifische Fertigung von Robotergehäusen
- Gesamtabmessungen und Gewicht des Roboters sowie die Positionen von Fahrwerk, Gelenken, Radsätzen und internen Befestigungspunkten.
- 3D-Außendaten, 2D-Schnittstellenzeichnungen oder eine schematische Darstellung der Innenstruktur; erforderliche Bohrungspositionen, Bezugspunkte und Montageflächen kennzeichnen.
- Positionen und Anforderungen an die Aussparungen für Kameras, Radar, Displays, Mikrofone, Lautsprecher, Not-Aus-Taster, Ladeanschlüsse und andere Komponenten.
- Bewegungsbereiche von Gelenken und Radsätzen, Hüllkurve über den gesamten Bewegungsweg, Kabelführung, Biegereserven sowie Bereiche, in denen es zu Kollisionen kommen kann.
- Kühlöffnungen, Luftkanäle, Wartungsklappen, Befestigungselemente und Demontagerichtung; angeben, welche Komponenten häufig ausgetauscht oder gewartet werden müssen.
- Einsatzumgebung, geplante Stückzahl und Projektphase, beispielsweise Anschauungsprototyp, Funktionsprototyp, Kleinserienfertigung oder wiederholte Produktion.
- Akzeptable Trennfugen, Farben, Texturen, Oberflächenbehandlungen und die Kriterien zur Bewertung von Oberflächenfehlern.
- Schwerpunkte der Abnahme, einschließlich Montagespalt, Sichtfeld der Sensoren, Bewegungsinterferenzen, Bedienung der Klappen, Kabelbaumschutz und Oberflächenkonsistenz.
Wenn zunächst keine vollständigen 3D-Daten vorliegen, können vorerst Fotos des realen Bauteils, wichtige Abmessungen, der Verwendungszweck des Roboters, eine schematische Darstellung der internen Schnittstellen und die auszusparenden Komponenten bereitgestellt werden. Diese Unterlagen reichen jedoch in der Regel nur für eine vorläufige Beurteilung aus. Die Herstellbarkeit muss abschließend weiterhin anhand der 3D-Daten, Bezugspunkte, Toleranzen, Werkstoffe und des konkreten Fertigungsverfahrens bestätigt werden. Komplexe Gehäuse müssen zudem nicht zwangsläufig als einteiliges Bauteil gefertigt werden; Außenverkleidungen, Montageplatten, transparente Fenster und interne Halterungen müssen möglicherweise separat ausgelegt werden.
Zuerst die Schnittstellen einfrieren, dann das Fertigungsverfahren für das Robotergehäuse bestimmen
Für die praktische Umsetzung empfiehlt es sich, zunächst Einsatzszenario, Befestigungspunkte, Bewegungsbereiche und Sensorpositionen festzulegen und anschließend den Fertiger die Aufteilung in Einzelteile, Werkstoffe, Fertigungsverfahren und das Validierungskonzept bewerten zu lassen. Die Fertigungsroute sollte nicht allein anhand eines einzigen Renderings festgelegt werden. Sobald das Design mit Demontage, Wärmeabfuhr oder der Bewegungshüllkurve kollidiert, kann sich der daraus entstehende Nacharbeitsaufwand von der Gehäusekonstruktion auf die interne Struktur übertragen.
Häufige Fragen zur kundenspezifischen Fertigung von Robotergehäusen
Die kundenspezifische Fertigung von Robotergehäusen kann nicht allein anhand einer Außenansicht beurteilt werden. Die Auswahl von Werkstoffen, Aufteilung in Einzelteile, Schnittstellen und Fertigungsverfahren muss in der Regel gemeinsam anhand des Einsatzszenarios, der internen Struktur, der Mengenphase und der Ergebnisse der Validierung am realen Gerät festgelegt werden.
Sollte das Robotergehäuse vollständig mit demselben Verfahren gefertigt werden?
In der Regel nicht. Außenverkleidungen, präzise Montageplatten, Sensorfenster, interne Halterungen und Wartungsklappen erfüllen unterschiedliche Aufgaben. Daher kann es sinnvoll sein, sie jeweils im 3D-Druck, per CNC-Bearbeitung, Blechfertigung oder mit anderen Umform- und Fertigungsverfahren herzustellen. Die endgültige Entscheidung hängt von den Abmessungen, der Schnittstellengenauigkeit, dem Gewicht, der Stückzahl und den Oberflächenanforderungen ab.
Warum sollte man in der Prototypenphase zuerst die Montage am realen Gerät validieren, statt nur das Erscheinungsbild zu prüfen?
Ein Designmodell kann Probleme wie Gelenkinterferenzen, ein eingeschränktes Sichtfeld von Sensoren durch Verdeckungen, das Knicken von Kabelbäumen, nicht zugängliche Klappen oder abgedeckte Kühlöffnungen nicht umfassend aufzeigen. Der Prototyp für die kundenspezifische Fertigung von Robotergehäusen sollte daher möglichst früh am realen Gerät montiert werden, um Bewegungen über den gesamten Verfahrweg, die Reihenfolge von Montage und Demontage sowie wichtige Schnittstellen zu prüfen.
Wann kann man Vakuumgießen oder Spritzgießen in Betracht ziehen?
Wenn die äußere Form und die Konstruktion bereits relativ stabil sind und eine geringe Stückzahl benötigt wird, kann Vakuumgießen in Betracht gezogen werden. Wenn das Design abgeschlossen ist, eine wiederholte Formgebung erforderlich ist und Wert auf einheitliche Oberflächen gelegt wird, sollte Spritzgießen evaluiert werden. Beide Verfahren hängen von der jeweiligen Stückzahlphase, der Gestaltung von Trennfugen und Entformungsschrägen, den Materialanforderungen sowie davon ab, ob der Werkzeugaufwand angemessen ist.
Welche Unterlagen müssen für die kundenspezifische Fertigung von Robotergehäusen zunächst bereitgestellt werden, wenn keine vollständigen 3D-Daten vorliegen?
Zunächst können Gesamtaufnahmen des Roboters, wichtige Außenabmessungen, interne Befestigungspunkte, der Bewegungsbereich von Gelenken oder Radsätzen, die Positionen der Sensoren, Anforderungen an Öffnungen, die Einsatzumgebung, die voraussichtliche Stückzahl und die gewünschte Oberflächenoptik bereitgestellt werden. Der Fertiger muss die Herstellbarkeit dennoch anhand der späteren 3D-Daten, Bezugspunkte, Toleranzen und der Prozessabstimmung bestätigen. Eine Lösung lässt sich nicht allein anhand eines Renderings festlegen.
Key takeaways
- Bei der kundenspezifischen Bearbeitung von Robotergehäusen sollten zunächst die Anwendungssituation, der Bewegungsraum, die internen Schnittstellen und die Wartungsmethode geklärt werden, bevor Material und Verfahren festgelegt werden.
- Das Gehäuse muss üblicherweise in Verkleidungsteile, Montagekonstruktionen, Sensorfenster, Klappen, Kabelkanäle und Freiräume für Gelenke unterteilt werden.
- 3D-Druck eignet sich für schnelle Designänderungen, CNC-Bearbeitung für Maßstabilität und präzise Schnittstellen, Blechbearbeitung für Blechteile und Halterungen. Beim Vakuumgießen oder Spritzgießen müssen hingegen Stückzahl und Reifegrad der Konstruktion berücksichtigt werden.
- Die Prototypenvalidierung sollte den Bewegungsbereich über den gesamten Hub, das Sichtfeld der Sensoren, die Montagereihenfolge, die Kabelführung, die Wärmeableitung, Kollisionen und die Oberflächenqualität abdecken.
- Für eine Anfrage sollten die Gesamtabmessungen des Roboters, 3D- oder 2D-Daten, Montagepunkte, der Bewegungsbereich, die Positionen der Sensoren, die Stückzahlphase und die Einsatzumgebung bereitgestellt werden.



