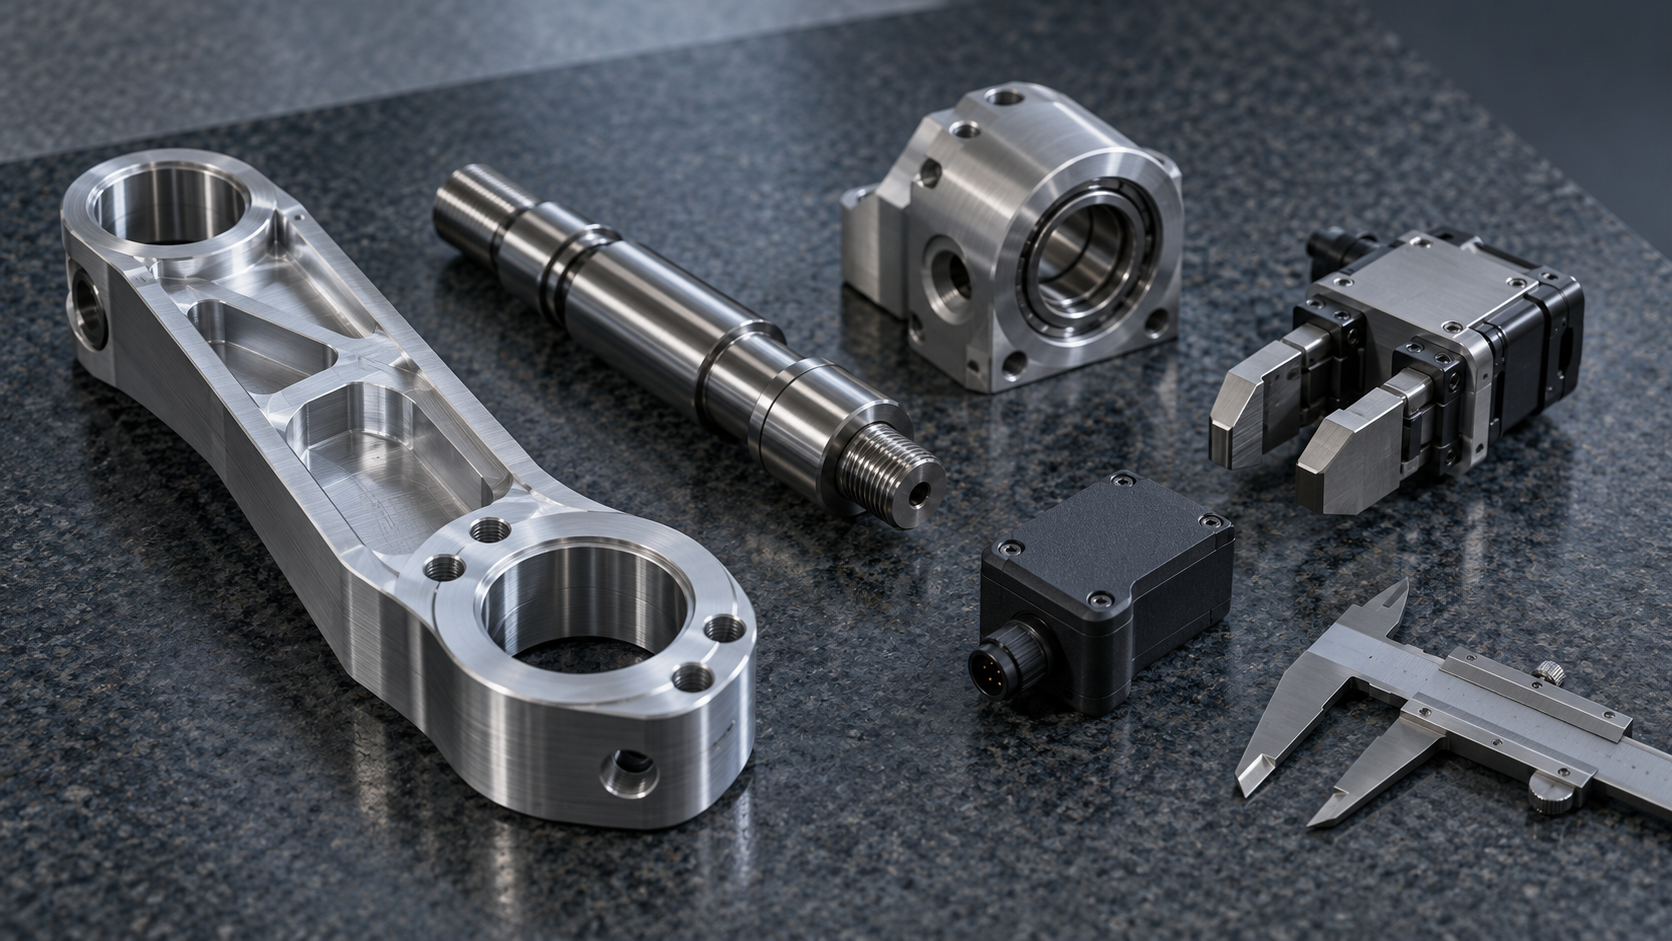
Welche typischen Roboterteile werden bearbeitet? Zunächst nach Funktion und Form kategorisieren
Warum kann der Bearbeitungsablauf bei scheinbar ähnlichen Roboterteilen völlig unterschiedlich sein? Eine Verbindungsplatte für einen Roboterarm benötigt in der Regel mehrere Montageflächen, Positionierbohrungen und Leichtbaukavitäten. Bei einer Präzisionswelle stehen Funktionsflächen für die Rotation, Passabschnitte und die Koaxialität im Mittelpunkt. Ein Endeffektor-Greifer muss Steifigkeit, Gewicht und die Position der Montagebohrungen miteinander vereinbaren. Bei einem Sensorgehäuse sind dagegen Schutzstrukturen, Kabelkanäle und die Lage der Schnittstellen besonders wichtig. Alle diese Teile dienen der Bewegung des Roboters, unterscheiden sich jedoch hinsichtlich Krafteinleitung, Geometrie und Funktionsflächen.

Daher sollte die Bearbeitung von Roboterteilen nicht mit der Frage beginnen, welche Maschine eingesetzt werden soll, sondern mit der Klärung der Aufgabe des Teils im Gesamtsystem. Roboterarme, Sockel und Gelenkgehäuse enthalten häufig Ebenen, Bohrungsbilder, Freiformflächen und Positioniermerkmale auf mehreren Seiten. Für Wellen, Hülsen und ähnliche rotationssymmetrische Teile wird meist zunächst das Drehen in Betracht gezogen. Bei Zahnrädern, Lagersitzen und Getriebegehäusen müssen außerdem Verzahnung, Montage und die jeweiligen Bezugsflächen berücksichtigt werden. Endeffektoren und kundenspezifische Vorrichtungen können je nach Belastung, Gewicht, Stückzahl und struktureller Komplexität durch Fräsen, additive Fertigung oder eine kombinierte Prozesskette hergestellt werden.
Bei der Auswahl des Fertigungsverfahrens sind Funktionsbezüge wichtiger als die Bezeichnung des Teils. Bei Bereichen, die eine stabile und wiederholgenaue Bewegung erfordern, können beispielsweise Lagersitze sowie die Lagebeziehungen zwischen Montageflächen und Positionierbohrungen entscheidend sein, anstatt allen Flächen dasselbe Toleranzband zuzuweisen. Der Ausgangspunkt für die Bearbeitung von Roboterteilen besteht darin, belastete Flächen, Bewegungs- und Passflächen, Montageschnittstellen sowie akzeptable nichtkritische Bereiche zu unterscheiden und anschließend Material, Stückzahl und Prüfverfahren in die Prozessplanung einzubeziehen. Nur so lässt sich ein herstellbarer Ausgleich zwischen Steifigkeit, Ausrichtung, Verschleißfestigkeit und Gewicht erreichen.
Welche Bearbeitungsverfahren eignen sich jeweils für verschiedene Roboterteile?
Bei der Bearbeitung von Roboterteilen wird nicht zuerst eine bestimmte Maschine festgelegt, sondern zunächst die Form des Teils, die Art der Krafteinleitung, die Losgröße und die Montageanforderungen betrachtet. Verbindungsplatten für Roboterarme, Sockel und Gelenkgehäuse enthalten in der Regel Ebenen, Bohrungsbilder, Freiformflächen und mehrere Montageflächen. Das CNC-Fräsen eignet sich, um diese Merkmale aus Rohlingen aus Metall oder technischen Kunststoffen zu fertigen. Wenn die Lagebeziehungen zwischen mehreren Flächen wichtig sind, sollten Aufspannung und Bezugssystemwechsel bereits bei der Prozessprüfung eingehend besprochen werden.
Bearbeitung von Roboterteilen: Abwägung zwischen Fräsen, Drehen und 5-Achs-Bearbeitung
Rotationssymmetrische Teile wie Wellen, Hülsen und Bolzen werden in der Regel zunächst durch Drehen bearbeitet. Je nach Merkmalen wie Nuten, Querbohrungen oder Bohrungen in der Stirnfläche werden anschließend weitere Bearbeitungsschritte eingeplant. Die 5-Achs-Bearbeitung eignet sich für Teile mit durchgehenden Freiformflächen, zahlreichen schrägen Bohrungen oder dem Wunsch, mehrere Aufspannungen zu vermeiden. Allerdings benötigen nicht alle Roboterteile eine 5-Achs-Bearbeitung. Wenn sich mit einer geeigneten Vorrichtung auf einer 3- oder 4-Achs-Maschine stabile Bezugssysteme einrichten lassen, erhöht eine unüberlegte Steigerung der Achszahl vielmehr die Komplexität von Programmierung, Aufspannung und Prüfung.
Bearbeitung von Roboterteilen: Grenzen von 3D-Druck, Blechbearbeitung und Spritzguss
Komplexe Leichtbauhalterungen, Gehäuseprototypen und Validierungsteile für Kleinserien können mithilfe des 3D-Drucks bewertet werden, der sich besonders für schnelle Geometrieänderungen eignet. Sobald jedoch Tragfähigkeit, Verschleißfestigkeit oder hohe Anforderungen an die Maßstabilität relevant werden, müssen CNC-Bearbeitung oder andere Verfahren erneut verglichen werden. Dünne Schutzbleche, Halterungen und Gehäuse können durch Blechbearbeitung hergestellt werden, indem sie geschnitten, gebogen und geschweißt werden. Bei Kunststoffgehäusen für große Stückzahlen wird üblicherweise Spritzguss geprüft, vorausgesetzt, das Bauteil verfügt über eine geeignete Wandstärke, Entformungsrichtung und geeignete Bedingungen für die Werkzeugtrennung. Mit anderen Worten: Eine komplexe Außenform ist nicht automatisch für die additive Fertigung geeignet, und steigende Stückzahlen bedeuten nicht, dass für jede Struktur sofort ein Werkzeug hergestellt werden sollte.
Warum wird die CNC-Bearbeitung häufig für Roboterteile eingesetzt?
Die CNC-Bearbeitung wird bei Roboterteilen nicht nur wegen ihrer hohen Genauigkeit eingesetzt, sondern auch, weil sich damit Metalle oder technische Kunststoffe direkt entsprechend der Bauteilfunktion bearbeiten lassen und bei Kleinserien, kundenspezifischen Ausführungen und mehreren Iterationsrunden eine gute Maßkonstanz erhalten bleibt. Verbindungsplatten für Roboterarme, Gelenkgehäuse, Montagehalterungen und ähnliche Bauteile enthalten typischerweise Flächen, Bohrbilder, Absätze und lokale Freiformflächen und eignen sich daher für das CNC-Fräsen. Präzisionswellen, Buchsen und Bolzen sind dagegen eher rotationssymmetrische Bauteile, für die üblicherweise zunächst das Drehen in Betracht gezogen wird. Bei komplexen Merkmalen auf mehreren Seiten oder wenn die Anzahl der Aufspannungen reduziert werden soll, wird anschließend eine Fünf-Achs-Bearbeitung geprüft, anstatt standardmäßig eine größere Anzahl von Achsen einzusetzen.
Der Wert der Bearbeitung von Roboterteilen liegt in den Bezugsbeziehungen
Das Ergebnis der Bearbeitung von Roboterteilen hängt auch von der Aufspannung und dem Bezugskonzept ab. Die Verschiebung von Bohrungen relativ zu Montageflächen, die Koaxialität zwischen Lagersitz und Stirnfläche sowie die Abstände zwischen mehreren Positionierbohrungen beeinflussen die endgültige Montage und die Wiederholgenauigkeit der Bewegung. Muss ein Bauteil mehrfach gewendet werden, können sich durch die Übertragung der Bezüge Fehler aufsummieren. Eine geeignete Aufspannung unterstützt dagegen die durchgehende Bearbeitung wichtiger Flächen. Bei der technischen Prüfung sollten Maßgenauigkeit, Positionsgenauigkeit, Wiederholbarkeit, Oberflächenrauheit und Montagepassung getrennt bewertet werden. Allgemeine Strukturbauteile benötigen nicht unbedingt dieselbe Toleranzklasse wie Lagersitze, Gelenkpassflächen oder zugehörige Getriebebauteile.
Bei der Bearbeitung von Roboterteilen müssen Material und Iterationstempo zusammenpassen
CNC-Fräsen und -Drehen eignen sich zur Herstellung kundenspezifischer Bauteile aus Platten-, Stangen- oder Blockmaterial. Das Material kann aus Kategorien wie Aluminiumlegierungen, Stahl, Edelstahl und technischen Kunststoffen ausgewählt werden, darf jedoch nicht unabhängig von Belastung, Steifigkeit, Gewicht, Verschleißfestigkeit und Einsatzumgebung festgelegt werden. Bei Prototypen und Kleinserien ermöglicht die CNC-Bearbeitung häufig eine schnelle Anpassung der Zeichnung und die Wiederverwendung bewährter Bearbeitungsstrategien. Komplexe Leichtbaustrukturen können zunächst auch per 3D-Druck validiert werden, bevor entschieden wird, ob auf CNC-Bearbeitung oder ein anderes Serienfertigungsverfahren umgestellt wird. Eloxieren, Galvanisieren, Lackieren oder Wärmebehandlung sollten ebenfalls den Zielen Verschleißfestigkeit, Korrosionsschutz, Reibung oder Optik dienen und nicht als standardmäßige Arbeitsschritte bei der Bearbeitung von Roboterteilen betrachtet werden.
Welche geometrischen Merkmale erhöhen bei der Konstruktion von Roboterteilen am leichtesten den Bearbeitungsaufwand?
Die Schwierigkeiten bei der Bearbeitung von Roboterteilen liegen häufig nicht in der Komplexität der Außenform selbst, sondern darin, dass das Werkzeug nicht stabil zugänglich ist, das Werkstück nicht ausreichend abgestützt wird oder sich wichtige Bezüge nach mehreren Aufspannungen verschieben. Bei der Konstruktionsprüfung sollte zunächst gefragt werden: Dient dieses Merkmal der Kraftübertragung, Montage, Kabelführung oder Bewegung? Wenn keine eindeutige Funktion vorliegt, erhöht eine komplexe Geometrie in der Regel nur die Risiken bei Bearbeitung und Prüfung.
Tiefe Taschen, Radien und Tiefbohrungen bei der Bearbeitung von Roboterteilen
Tiefe und schmale Taschen begrenzen Werkzeugdurchmesser und Auskraglänge. Je kleiner das Werkzeug und je größer seine Auskragung, desto geringer ist in der Regel die Steifigkeit; außerdem wird die Spanabfuhr schwieriger. Dadurch können Rattern, Werkzeugverschleiß und instabile Maße an den Taschenwänden entstehen. Zu kleine Innenradien können ebenfalls den Einsatz kleinerer Werkzeuge erforderlich machen und die Anzahl der Bearbeitungsbahnen sowie den Prüfaufwand erhöhen. Wenn es die Konstruktion erlaubt, sollten Radien vergrößert oder an den Ecken werkzeugzugängliche Freistiche vorgesehen werden. Bei Tiefbohrungen müssen gleichzeitig Spanabfuhr beim Bohren, Abweichung der Bohrungsachse und die anschließende Messung berücksichtigt werden. Es reicht nicht aus, im Modell lediglich einen Bohrungsdurchmesser anzugeben.
Wie beeinflussen dünne Wände und Merkmale aus mehreren Winkeln die Bearbeitung von Roboterteilen?
Dünnwandige Bauteile können sich unter der Wirkung von Schnitt- und Spannkräften verformen und nach dem Entlasten zurückfedern. Eine zu geringe Wandstärke verstärkt außerdem Schwingungen, wodurch Ergebnisse für Ebenheit, Profilform und Bohrungsposition instabil werden können. Bei der Aufspannung sollte eine ausreichende Abstützung erhalten bleiben. Falls erforderlich, ist die Bearbeitungsreihenfolge anzupassen, damit das Werkstück nicht vor der Bearbeitung wichtiger Flächen geschwächt wird. Schrägflächen, Schrägbohrungen und Merkmale auf mehreren Seiten ohne funktionale Begründung erhöhen den Aufwand für die Winkelpositionierung, die Übertragung der Bezüge und die Konstruktion von Prüfmitteln. Bei der Bearbeitung von Roboterteilen bedeutet eine größere Anzahl von Winkeln nicht automatisch eine fortschrittlichere Lösung: Eine gute Werkzeugzugänglichkeit, klare Bezüge und die durchgehende Bearbeitung wichtiger Flächen sind in der Regel zuverlässiger als eine möglichst komplexe Außenform.
Schwerpunkte bei der Bearbeitung von Roboterteilen für Gelenke, Getriebe und Endeffektoren
Bei der Bearbeitung von Roboterteilen kann nicht für alle Komponenten dieselbe Genauigkeitslogik angewendet werden. Gelenkgehäuse, Präzisionswellen, getrieberelevante Bauteile und Endeffektoren erfüllen unterschiedliche Funktionen; auch die tatsächlich zu kontrollierenden Maße, Bezüge und Oberflächen unterscheiden sich. Bei der Bewertung des Bearbeitungsergebnisses sollte das Bauteil in den Zusammenhang von Lagerung, Getriebe, Montage und Bewegungsprüfung eingeordnet werden, anstatt nur zu betrachten, ob ein einzelnes Maß besonders genau gefertigt wurde.
Bearbeitung von Roboterteilen für Gelenkgehäuse und Lagersitze
Bei Gelenkgehäusen und Lagersitzen stehen in der Regel Lagersitze, Montageflächen, Positionierbohrungen sowie die relative Lage der Bohrbilder im Mittelpunkt. Ein maßlich passendes Lagerloch bedeutet nicht automatisch, dass das Bauteil nach der Montage stabil läuft. Ebenso wichtig sind die Koaxialität der Bohrungen, die Rechtwinkligkeit von Stirnfläche und Bohrungsachse sowie die Positionsfehler zwischen mehreren Montagebezügen. Die Bearbeitungsroute sollte die Aufspannungen anhand der Hauptbezüge planen und unnötige Bezugsübertragungen vermeiden. Bei tiefen Taschen und dünnwandigen Gehäusen müssen außerdem die durch Schnitt- und Spannkräfte verursachten Verformungen bewertet werden. In der Zeichnung sollten Funktionsmaße von allgemeinen Außenmaßen unterschieden werden.
Bearbeitung von Roboterteilen für Präzisionswellen, Zahnräder und Getriebebauteile
Bei Präzisionswellen und buchsenartigen Bauteilen wird üblicherweise zunächst das Drehen in Betracht gezogen. Anschließend werden je nach Merkmalen wie Nuten, Bohrungen oder Stirnflächen weitere Arbeitsgänge wie Fräsen eingeplant. Entscheidend sind nicht nur die Außendurchmaße, sondern auch Rundlaufgenauigkeit, Passungsspiel, Schulterpositionierung, Oberflächenzustand und Verschleißanforderungen. Bei Zahnrädern oder getrieberelevanten Bauteilen müssen gleichzeitig Verzahnung, Montagebezüge und Materialzustand berücksichtigt werden. Ein einzelnes Zahnprofil oder eine einzelne Bohrungsposition kann maßlich korrekt sein und dennoch aufgrund unzureichender Montagekoaxialität Geräusche, Spiel oder Bewegungsfehler verursachen. Konkrete Toleranzen, Wärmebehandlung oder Oberflächenbehandlung dürfen nicht unabhängig von Belastung, Drehzahl, Schmierung und Prüfkonzept festgelegt werden.
Bei Endeffektoren und Vorrichtungen stehen Gewicht, Steifigkeit, Spannflächen, Positionen der Befestigungsbohrungen und die einfache Umrüstung stärker im Vordergrund. Eine Leichtbauweise darf nicht einfach mit einer Verringerung der Wandstärke gleichgesetzt werden, da dies die Spannsteifigkeit beeinträchtigen oder Schwingungen verursachen kann. Bei Sensorgehäusen sollten dagegen zunächst die Montageschnittstelle, die Schutzstruktur, die Kabelführung und die Arbeitsumgebung geklärt werden; Anforderungen an Schutz, Abdichtung oder Isolierung müssen bereits bei der Erstellung der Zeichnung und der Materialauswahl eindeutig festgelegt werden. Daraus wird deutlich, dass es bei der Bearbeitung von Roboterteilen nicht darauf ankommt, für alle Oberflächen Grenztoleranzen anzustreben, sondern die Bearbeitungsanforderungen auf Grundlage von Montagebezügen, Bewegungsbeziehungen und Prüfmethoden zuzuordnen.
Wie lassen sich bei der Bearbeitung von Roboterteilen Genauigkeit, Steifigkeit, Gewicht und Kosten in Einklang bringen?
Bei der Bearbeitung von Roboterteilen sollte nicht zuerst das Material festgelegt und anschließend gefordert werden, dass für alle Maße derselbe Toleranzsatz gilt. Aluminiumlegierungen, Stahl, Edelstahl und technische Kunststoffe sind lediglich mögliche Werkstoffkategorien. Die endgültige Auswahl muss sich an Belastung, Steifigkeit, Gewicht, Verschleißfestigkeit, Korrosionsbeständigkeit, Reibungsbedingungen und Arbeitsumgebung orientieren. Bei einem Gelenkgehäuse kann es erforderlich sein, das Gewicht zu begrenzen und zugleich die Stabilität der Montageflächen zu gewährleisten. Bei Präzisionswellen stehen dagegen Rundlauf, Passung und Verschleißfestigkeit stärker im Fokus, während bei Sensorgehäusen möglicherweise Schutz, Isolierung oder Kabelführung priorisiert werden.
Auch die Stückzahl und die Entwicklungsphase beeinflussen die Prozessroute. Für Prototypen und Kleinserienteile ist es in der Regel sinnvoller, zunächst CNC-Bearbeitung oder 3D-Druck zu bewerten: Mit der CNC-Bearbeitung lassen sich stabile Bezüge und Oberflächen leichter erzielen, während sich der 3D-Druck zur Validierung komplexer Außenformen, leichter Strukturen und von Montagebeziehungen eignet. Bei Kunststoffteilen in großen Stückzahlen wird zusätzlich häufig das Spritzgießen geprüft, wobei Form, Entformungsrichtung, Wandstärke und Schwindung in die Beurteilung einbezogen werden müssen. Auch eine Oberflächenbehandlung sollte nicht standardmäßig vorgesehen werden; vielmehr ist eindeutig festzulegen, ob sie dem Verschleißschutz, dem Korrosionsschutz, der Reibung, der Optik oder der Isolierung dient.
Die Abwägung der Genauigkeit sollte mit Funktionstoleranzen und wichtigen Bezügen beginnen, statt alle Maße auf Grenztoleranzen zu reduzieren. Für Lagersitze, Positionierbohrungen, Montageflächen, Dichtflächen und Spannflächen müssen die gegenseitigen Beziehungen eindeutig festgelegt werden. Bereits in der Zeichnungsphase sind außerdem Messbezüge, Prüfvorrichtungen und die Montagevalidierung zu berücksichtigen. Maßgenauigkeit, Lagegenauigkeit, Wiederholgenauigkeit, Oberflächenzustand und das Ergebnis der Passung müssen gemeinsam bewertet werden. Erst wenn Toleranzen bearbeitet, geprüft und in Montageleistung umgesetzt werden können, ist der Aufwand für die Bearbeitung von Roboterteilen tatsächlich wertvoll.
Welche Unterlagen sollten vor der Musterlieferung für die Bearbeitung von Roboterteilen vorbereitet werden?
Vor der Musterlieferung sollte nicht nur ein 3D-Modell eingereicht werden. Eine Prozessprüfung für die Bearbeitung von Roboterteilen sollte in der Regel in der Reihenfolge „Geometrie – Funktionsbezüge – Materialzustand – Stückzahl – Prüfanforderungen“ erfolgen. Je vollständiger die Unterlagen sind, desto leichter lässt sich beurteilen, welche Merkmale sich für Fräsen, Drehen oder die additive Fertigung eignen. Zudem lassen sich wiederholte Rückfragen aufgrund unklarer Bezüge reduzieren.
Zeichnungen und Modelle für die Bearbeitung von Roboterteilen
Das 3D-Modell dient zur Erfassung der Gesamtstruktur, der Tiefe von Hohlräumen, der Wandstärken und der Werkzeugzugänglichkeit. Die 2D-Zeichnung sollte dagegen Maße, Toleranzen, Bezüge, Oberflächenrauheit, Gewinde, Fasen und besondere Anforderungen eindeutig festlegen. Lagersitze, Positionierbohrungen, Montageflächen, Dichtflächen und Spannflächen sollten gesondert gekennzeichnet werden; außerdem ist die jeweilige Passungs- oder Lagebeziehung anzugeben. Nicht alle Maße sollten mit derselben Grenztoleranzklasse versehen werden. Funktionstoleranzen erleichtern das Spannen, die Bearbeitung und die Prüfung.
Welche Einsatzbedingungen müssen bei der Prüfung der Bearbeitung von Roboterteilen zusätzlich angegeben werden?
Die Unterlagen sollten außerdem Angaben zu Material und Zustand, geplanter Stückzahl, Oberflächenbehandlung, Arbeitsumgebung, Belastung, Bewegungsfrequenz und Montagebeziehungen enthalten. Wenn das Teil eine wiederholte Positionierung, eine rotierende Passung, Verschleißfestigkeit oder Abdichtung betrifft, sollten die entsprechenden Prüfschwerpunkte angegeben werden. Gleichzeitig sollte frühzeitig festgelegt werden, welche Maße einen Prüfbericht, eine Koordinatenmessung oder spezielle Prüfvorrichtungen erfordern. Die endgültige Prozessroute sollte gemeinsam durch Zeichnung, Material, Stückzahl und wichtige Bezüge bestimmt werden und nicht durch die vorherige Festlegung auf eine bestimmte Maschine oder ein einzelnes Verfahren.
Häufige Fragen zur Bearbeitung von Roboterteilen
Für die Bearbeitung von Roboterteilen gibt es kein einheitliches Verfahren. Ob CNC-Bearbeitung, Fünfachsbearbeitung oder 3D-Druck geeignet ist, sollte anhand der Teilefunktion, der Geometrie, des Materials, der Stückzahl, der Montagebeziehungen und der Prüfbedingungen beurteilt werden.
Eignen sich alle Roboterteile für die CNC-Bearbeitung?
Nicht unbedingt. Metallteile oder Teile aus technischen Kunststoffen wie Roboterarm-Verbindungselemente, Grundplatten, Gelenkgehäuse, Wellen und Hülsen können in der Regel für CNC-Fräsen oder -Drehen bewertet werden. Komplexe Leichtbaustrukturen, Prototypen und Teile in kleinen Stückzahlen eignen sich möglicherweise besser für den 3D-Druck. Entscheidend sind letztlich Material, Belastung, Maßstabilität, Oberflächenanforderungen und Stückzahl.
Wann ist eine Fünfachsbearbeitung erforderlich?
Wenn ein Teil Bearbeitungsflächen in mehreren Richtungen oder komplexe Freiformflächen aufweist oder die Anzahl der Aufspannungen und Bezugsübertragungen reduziert werden soll, kann eine Fünfachsbearbeitung geprüft werden. Allerdings benötigen nicht alle Roboterteile eine Fünfachsbearbeitung. Wenn sich wichtige Bohrungen, Flächen und Passflächen mit einer Dreiachsbearbeitung oder einer konventionellen Mehrseitenaufspannung stabil fertigen lassen, ist ein einfacheres Verfahren meist besser geeignet, um Risiken beim Spannen und Prüfen zu kontrollieren.
Können 3D-gedruckte Teile direkt für tragende Gelenke oder Endeffektoren eingesetzt werden?
Dies muss anhand von Material, Druckrichtung, Schichthaftfestigkeit, Belastung, Verschleißfestigkeit und Arbeitsumgebung validiert werden und kann nicht allein anhand der äußeren Form beurteilt werden. Für Prototypen, leicht belastete Vorrichtungen und komplexe Innenstrukturen kann der 3D-Druck bevorzugt geprüft werden. Bei tragenden Gelenken, Lagersitzen oder Bauteilen mit hoher Bewegungsfrequenz sollten dagegen CNC-Bearbeitung, Spritzgießen oder metallische Fertigungsverfahren zusätzlich verglichen sowie Montage- und Lebensdauerprüfungen durchgeführt werden.
Wie lässt sich beurteilen, ob die Toleranzen in einer Zeichnung für Roboterteile angemessen sind?
Zunächst sind Funktionstoleranzen von nicht funktionsrelevanten Maßen zu unterscheiden. Besonderes Augenmerk sollte auf Lagersitze, Positionierbohrungen, Montageflächen, Dichtflächen, Spannflächen sowie deren gegenseitige Lage- und Koaxialitätsbeziehungen gelegt werden. Die Toleranzen müssen außerdem auf das Material, den Bearbeitungsablauf, die Aufspannmethode und die Prüfbezüge abgestimmt sein. Die Anwendung von Grenzmaßen auf sämtliche Maße verbessert nicht zwangsläufig die Bewegungsleistung des Roboters. Es wird empfohlen, bereits in der Zeichnungsphase die Prüfmethoden und Montageanforderungen gemeinsam festzulegen.
Key takeaways
- Bei der Bearbeitung von Roboterteilen sollten zunächst Funktion, Geometrie, Losgröße und wichtige Bezugsflächen betrachtet werden, bevor das Fertigungsverfahren festgelegt wird. Nicht jedes Teil erfordert eine 5-Achs-Bearbeitung.
- Verbindungselemente und Gehäuse von Roboterarmen werden in der Regel hauptsächlich CNC-gefräst. Für Wellen und Hülsen sollte zunächst das Drehen bewertet werden; komplexe Merkmale auf mehreren Seiten können anschließend eine 5-Achs-Bearbeitung erfordern.
- 3D-Druck eignet sich für Prototypen, Kleinserien und komplexe Leichtbaustrukturen. Bei Kunststoffteilen mit hohen Belastungen, Verschleißanforderungen, hoher Maßstabilität oder großen Stückzahlen müssen CNC-Bearbeitung oder Spritzgießen erneut bewertet werden.
- Tiefe, schmale Kavitäten, zu kleine Innenradien, dünne Wände und unnötige Merkmale mit vielen unterschiedlichen Winkeln erhöhen den Aufwand für Werkzeugzugänglichkeit, Schwingungskontrolle, Verformung, Aufspannung und Prüfung.
- Bei Roboterteilen geht es nicht darum, isoliert die engstmögliche Toleranz anzustreben, sondern wichtige Bezugsflächen, Passungen, Wiederholgenauigkeit, Oberflächenzustand und Prüfkonzept aufeinander abzustimmen.



