
なぜ自動運転センサーの筐体と取付ブラケットが認識精度に影響するのか?
レーダーやカメラ本体が性能試験に合格していても、車両に搭載した後の自動運転センサーが安定して動作するとは限りません。実際の認識結果には、機械的な連鎖が関係します。チップまたはアンテナの性能は、レドーム、カメラウィンドウ、筐体の基準および取付ブラケットを経て、最終的に車体座標系、キャリブレーションパラメーター、道路上のターゲットデータへ伝達されます。この連鎖のいずれかに偏差が生じると、「合格部品」が「車両搭載後の挙動が一貫しないアセンブリ」になってしまう可能性があります。
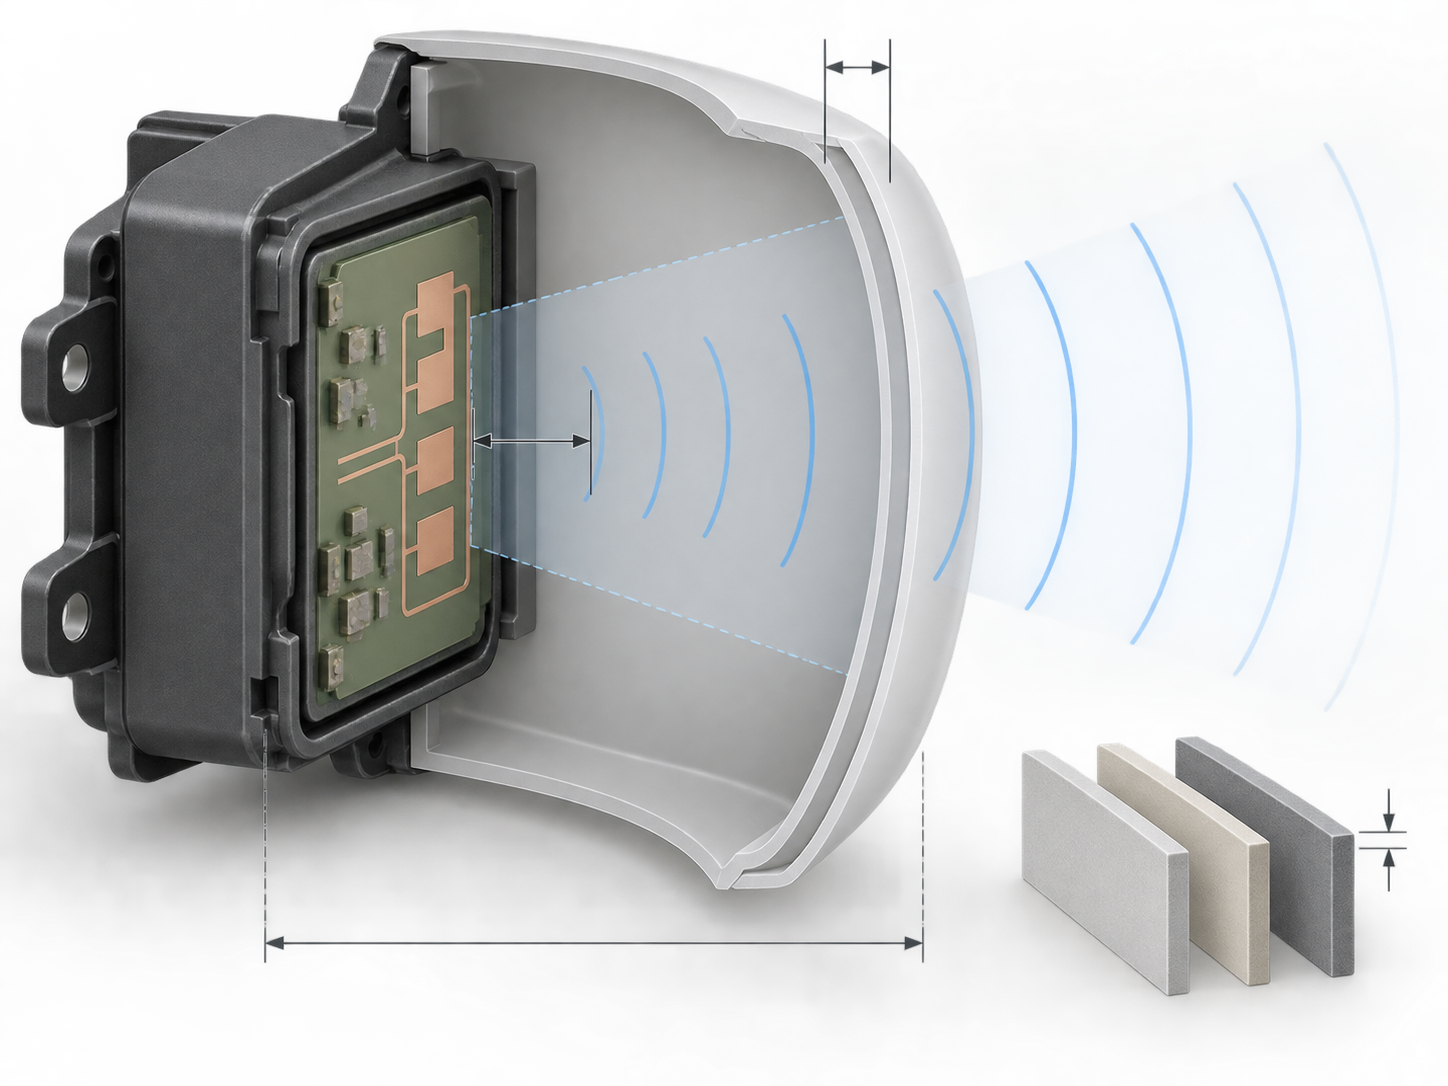
ミリ波レーダーにとって、保護カバーは一般的な保護部品ではありません。材料の比誘電率と誘電正接、ビーム領域の厚さの均一性、曲率、およびレーダーと保護カバーの間隔は、電磁波の伝搬条件や反射条件を変化させる可能性があります。保護カバー付近のブラケット、リブ、その他の構造がビーム領域に入り込むと、遮蔽や不要反射が発生することもあります。そのため、レーダー筐体では電磁特性、構造寸法、組付け位置を同時に確認する必要があり、外観や材料グレードだけで受入検査を行うことはできません。
カメラの影響経路は異なります。ウィンドウの透過率、視野端部が筐体によって遮られていないか、表面汚染、曇り、ウィンドウの曲率は、いずれも画質に影響します。取付ブラケットは、センサーのヨー、ピッチ、ロールの姿勢を決定します。穴位置によって組付け可能であることは、光軸やレーダー座標が要求を満たしていることを意味しません。車体取付面の公差、ブラケット加工誤差、締結による変形、振動後の変位も、最終的な姿勢に加算されます。
したがって、自動運転センサーの筐体と取付ブラケットの開発は、「認識性能に必要な機械的境界は何か」という問いから始め、その後、測定可能な基準面、穴位置、クリアランス、角度、曲率、シール界面へと変換する必要があります。エンジニアリング上、一般的な配置案の中には、レーダーの地上高、保護カバーとの間隔、カメラの姿勢範囲などが示される場合がありますが、これらの数値は特定の車種、センサー、座標系にのみ適用されるものであり、統一規格としてそのまま使用することはできません。部品寸法の検査が完了した後も、アセンブリ姿勢、キャリブレーション、ターゲットデータと組み合わせて検証しなければ、製造結果が自動運転センサーの使用要件を実際に満たしていることを証明できません。
ミリ波レーダーのレドームはどのように材料を選び、厚さを設計するのか?
自動運転センサーのレーダー用レドームは、一般的な保護カバーではありません。ミリ波はレドームを通過してターゲットに到達するため、材料の比誘電率(Dk)、誘電正接(Df)、吸水率、温度安定性、厚さの均一性が、電磁波の減衰やビーム形状に影響する可能性があります。24 GHzおよび76/77 GHz付近は、ミリ波レーダーで一般的な動作周波数帯ですが、周波数帯だけを基準に材料グレードやレドームの厚さを決定することはできません。
自動運転センサーの材料選定は構造と試験に立ち返る
エンジニアリング上は、PPE、PC、PBT、PPSなどの材料群を初期候補に挙げることができますが、材料名は出発点にすぎません。サプライヤーのデータは、実際の構造に適用して再確認する必要があります。同じ樹脂でも、厚さ、曲率、温度、温湿度条件が異なれば、電気特性や寸法安定性が異なる可能性があります。また、射出成形品では、収縮、反り、ウェルドライン、ロット間差異にも注意が必要です。したがって、材料選定は対象周波数帯、ビーム領域の厚さ、耐候性要件、試作品の電気特性試験を組み合わせて行うべきであり、特定のグレードを汎用的な答えとみなしてはなりません。
レーダー用レドームの厚さ、曲率、間隔は連動させて検証する
カバーの設計では通常、ビーム領域の厚さの明らかな変化、局所的な急変、コーティングの堆積を避け、外形シミュレーションと試作品試験によって電磁性能を確認します。ある前方ミリ波レーダーの配置案で示された参考例には、保護カバーの曲率半径を600 mm超、レーダーと保護カバーの距離を約15 mm超かつ40 mm未満、ビームと周辺構造物との間隔を5 mm超とする条件が含まれています。これらの数値は特定のセンサー、座標系、構造案にのみ適用されるものであり、すべての自動運転センサー筐体に共通する統一規格とみなすことはできません。最終的には、センサーメーカー、車両座標系、製品検証計画に基づいて決定し、車両搭載状態で再測定する必要があります。
カメラ窓、センサー筐体、取付ブラケットはどのように機能分区して設計するか?
自動運転センサーの筐体は、単なる保護カバーではありません。カメラ窓、レーダー用レドーム、筐体本体、取付ブラケットは、それぞれ異なる光学・電磁・熱・機械的境界に位置するため、設計時にはまず機能ごとに区分し、その後に材料、基準、組立方式を決定する必要があります。部品が外観上合格し、穴位置によって組み付け可能であっても、センサーを車両に搭載した後の視野、ビーム方向、姿勢が要求を満たすとは限りません。
カメラ窓とレーダー用レドームの機能境界
カメラ窓ではまず、透過性と視野を確保する必要があります。フレーム、補強リブ、組立時の偏心が有効撮像領域に入り込んではなりません。同時に、ほこり、泥水、傷、曇り、後工程での清掃についても考慮する必要があります。窓の曲率や厚さの変化も画像形成に影響する可能性があるため、外形輪郭だけで検収してはなりません。一方、レーダー用レドームでは、ビーム領域の材料の電気特性、厚さ均一性、曲率、アンテナとの相対位置を確認する必要があります。コーティング、装飾層、局所的な肉厚変化については、試作品段階で使用周波数帯と実測データを組み合わせて確認する必要があります。
自動運転センサーの取付ブラケットで基準と姿勢を管理する
筐体本体は、接続、放熱、熱サイクル、シール面の機能を同時に担う必要があります。ブラケットには明確な位置決め面、取付穴、回転基準を設定し、車体公差の積み上げ、振動、荷重下での変形を評価する必要があります。参照された方案では、前方カメラの取付高さを1200 mm以上とする例、姿勢をほぼ0度とする例があり、さらにある方案では姿勢範囲約±3°、位置決め公差±1 mm、回転公差±2.5°が示されています。これらの数値は特定の配置における参考値にすぎず、すべての車種に共通する統一規格ではありません。エンジニアリング図面では、高さ、ヨー、ピッチ、ロール、穴位置を測定可能な寸法に変換し、組立後に角度測定器または専用検具で再確認する必要があります。
自動運転センサーの筐体とブラケットにはどのような製造工程があるか?
自動運転センサーの筐体と取付ブラケットの工程選定は、部品の機能、開発段階、生産量、検証目標によって決まります。筐体では曲面、シール、窓またはレドームの性能を両立させる必要があります。一方、ブラケットでは基準面、穴位置、姿勢保持、組立変形がより重視されるため、外観の複雑さだけで工程を選定してはなりません。
プラスチック筐体は射出成形、ブラケットの試作品はCNC加工が可能
射出成形は、複雑な曲面、スナップフィット、補強リブ、大量生産向けのプラスチック筐体に適しています。ただし、設計段階で収縮、反り、ウェルドライン、ゲート跡、材料ロットが寸法や電気特性に及ぼす影響を評価する必要があります。レドームやカメラ窓の重要領域では厚さの急変を避け、パーティングライン、エジェクタ痕、後工程のシール面を外観および機能検査の対象に含める必要があります。
CNC加工は、金属またはプラスチックの試作品、小ロットのブラケット、迅速な変更が必要な構造に適しています。プログラミング前に、チャック基準、位置決め面、工具の到達性を明確にする必要があります。薄肉ブラケット、深いキャビティ、オーバーハング構造では、切削力や再チャックによって変形する可能性があるため、穴位置と姿勢は統一基準で再測定する必要があります。
板金、3Dプリント、プラスチック溶着の適用範囲
板金のプレス加工、曲げ加工、溶接は、金属製の取付ブラケットや架台に適していますが、曲げ戻り、穴位置のずれ、溶接変形、表面処理の厚さを管理する必要があります。3Dプリントは、外形、組立クリアランス、カメラの視野を迅速に検証でき、試作の反復に適しています。ただし、試作品が長期振動、熱サイクル、シール機能を担う場合は、材料、表面品質、環境条件を改めて確認しなければなりません。
プラスチックのレーザー溶着では通常、透過層と吸収層を利用し、レーザーエネルギーを界面で熱に変換して連続的な溶融接合を形成します。これにより接着剤や一部の締結部品を削減できる可能性がありますが、溶着幅、加圧状態、部品の反り、エネルギーウィンドウを管理する必要があります。超音波溶着は接合部の構造と振動伝達の制約を受け、熱板溶着では溶融、冷却、バリを考慮する必要があります。接着では、接着剤経路の連続性、硬化条件、材料適合性を管理しなければなりません。シールリングと機械締結を組み合わせると分解・組立が容易になりますが、シール溝、圧着面、締結順序を安定させる必要があります。最終的には、筐体構造、生産量、検証計画に基づいて選定し、特定の工程を普遍的な最適解とみなしてはなりません。
センサー筐体で防塵・防水シールを実現するには?
自動運転センサー筐体のシールは、組立後に接着剤を一周塗るだけのものではありません。筐体のパーティングライン、シール溝、圧着面、コネクターの引き出し部から定義する必要があります。レーダー用レドーム、カメラ窓、後部筐体の間に反り、偏心、局所的な隙間があると、シールリングが連続的に接触できない可能性があります。パーティングラインのずれや、ねじの締結順序の不一致によって局所的な荷重が過大になり、漏れ経路が生じることもあります。
まずセンサー筐体のシール面を確定する
シールリングを使用する場合、図面または工程文書にシール溝の位置、嵌合面、材料適合性、組立方向を明記し、プラスチック部品の収縮と反りを管理する必要があります。接着は連続した接着剤経路の形成に適していますが、接着剤切れ、気泡、汚染、硬化不足を避けなければなりません。溶着では、溶着幅、圧着状態、エネルギーまたは温度条件、上下筐体のチャック位置決めに左右されます。コネクターの引き出し部、通気膜、排水経路もシールシステムの一部です。引き出し部の応力によって界面が開く可能性がある一方、完全に密閉された空間では温度変化によって圧力差が生じる可能性があります。そのため、通気と液体侵入防止を組み合わせた設計処理が必要です。
シール工程は追跡可能な検証に対応させる必要がある
組立時には、清掃、接着剤塗布または溶接のパラメータ、圧着時間、締結順序および外観判定方法を規定する必要があります。密封が完了した後は、筐体が閉じているかどうかだけを確認してはならず、単一の保護等級ラベルで検証に代えることもできません。気密、水密、散水、温湿度サイクル、塩水噴霧および振動後の再試験項目は、製品仕様書と検証計画に基づいて決定します。小ロットの試作サンプルについては、少なくとも試験条件、サンプル状態および漏れ判定結果を記録する必要があります。センサー筐体が環境試験後に変形した場合は、ウィンドウ、レドームおよびブラケットの組立基準を再確認し、密封状態の変化が検知領域にさらに影響していないことを確認する必要があります。
センサー筐体、取付ブラケットおよびアセンブリの精度はどのように検証するか?
自動運転センサー部品の受入検査では、筐体に傷がないか、またはブラケットの穴に取り付けられるかだけを確認してはなりません。より確実な手順は、加工基準を確認し、密封組立を完了したうえで、寸法と姿勢を検査し、その後に環境および振動検証を行い、最後に通電、キャリブレーションおよび対象物データによってセンサー出力を確認することです。こうすることで初めて、「部品が合格していること」と「車両搭載後のセンシング機能が合格していること」を結び付けられます。
まず基準、穴位置および重要輪郭を確認する
センサー筐体と取付ブラケットについては、CMMまたは画像測定を用いて、基準面、取付穴位置、位置決めピン穴、ウィンドウ輪郭および重要な隙間を検査できます。レーダーのレドームについては、有効領域の厚さ、曲率および外観にも注意する必要があります。カメラウィンドウについては、透過領域にバリ、傷、汚染または遮蔽がないかを確認します。ブラケットは車両座標系と照合してヨー、ピッチおよびロールを再確認する必要があり、穴間距離だけを記録してはなりません。
密封試験から姿勢および機能検証まで
筐体の溶接、接着またはシールリングの組付けが完了した後は、製品仕様書に従って気密、水密、散水または温湿度関連の試験を実施する必要があります。具体的な試験項目と判定条件を、単一の汎用IPラベルで代替することはできません。組立完了後は、角度測定器または専用検具を用いてブラケット姿勢を再測定し、締結、熱環境または振動後に大きなずれがないことを確認します。最後に電源および通信状態を確認し、センサーのキャリブレーションを実施したうえで、規定の対象物または走行データによって検知結果を検証します。CMM検査に単独で合格したこと、または単に通電できることだけでは、自動運転センサーアセンブリが合格しているとは証明できません。
- 材料ロット、材料データおよび重要寸法レポート
- レドームまたはカメラウィンドウの厚さ、外観および清掃記録
- 溶接、接着、硬化または密封組立のパラメータ
- 気密および環境試験の結果、ブラケット姿勢検具の記録
- キャリブレーション、通信および対象物機能検証データ
- 設計変更、材料代替および工程調整の記録
エンジニアリング購買の際は、見積依頼書または技術協定書で、基準、測定方法、重要寸法、角度判定、密封試験および機能検証の納入形式をあらかじめ定義する必要があります。サプライヤーが提供すべきものは寸法合格証明書1枚だけではなく、材料、組立工程、検具結果および最終的なセンサーデータを追跡できる資料も含まれます。小ロットの試作サンプルについては、まずCNC加工、板金または3Dプリントによって取付関係を検証できます。射出成形またはその他の量産工程に移行した後は、反り、組立姿勢および密封の一貫性を再確認する必要があります。
よくある質問:自動運転センサー筐体と取付ブラケットはどのように受け入れ検査するか?
自動運転センサー筐体と取付ブラケットの受入検査では、材料グレード、穴位置寸法または通電結果だけを確認してはなりません。材料と構造、部品寸法、アセンブリ姿勢、密封性能、さらにキャリブレーションおよび対象物データを、同一の納入基準に組み込む必要があります。
ミリ波レーダーのレドームは、材料グレードだけで直接選定できるか?
直接グレードだけで判断することはできません。PPE、PC、PBT、PPSなどの材料系統はいずれも評価対象となり得ますが、レーダー周波数帯、Dk、Df、構造厚さの均一性、曲率、吸水性、温度および耐候性の要求を組み合わせて確認する必要があります。材料サプライヤーのデータは、実際の厚さと構造条件でのサンプル試験によって検証する必要があり、特定のグレードをすべての車種に共通する解答と見なしてはなりません。
取付ブラケットの穴位置が合格していれば、センサー姿勢も合格だといえるか?
必ずしもそうとは限りません。穴位置の合格は局部寸法が要求を満たしていることを示すだけであり、位置決め面、基準関係、取付高さ、ヨー、ピッチおよびロール角に加え、組立後の車体公差の累積や、荷重・振動後の姿勢保持性も確認する必要があります。方式によっては、位置決め、回転および姿勢の要求を検具または角度測定項目に置き換えることができますが、具体的な数値はセンサーメーカー、車両座標系および製品仕様書を基準とする必要があります。
シール試験で実車または対象物による検証を代替できますか?
できません。気密、水密、または散水試験は、規定条件下における筐体およびシール接合部の保護性能を主に証明するものであり、レドーム、カメラウィンドウ、ブラケットの姿勢が認識結果に影響しないことを証明するものではありません。シール試験の完了後も、通電通信、キャリブレーション、必要に応じた環境試験または振動試験後の再試験、ならびに対象物データの検証を実施する必要があります。
小ロット段階では、センサー部品サプライヤーにどのような資料を要求すべきですか?
材料ロットおよびデータ、重要寸法と基準レポート、外観記録、溶接または接着工程パラメータ、シール試験結果、組立検具記録、姿勢検査記録、ならびにキャリブレーションまたは機能検証データを要求することを推奨します。材料、金型、工程、または構造に変更が生じた場合は、部品寸法の変化とセンサー出力との関係を追跡できるよう、変更記録と再検証の範囲も保管する必要があります。
Key takeaways
- センサーの筐体と取付ブラケットは、レーダービーム、カメラの視野、熱安定性および最終的な認識結果に影響するため、単なる保護部品ではありません。
- ミリ波レーダーのレドームでは、Dk、Df、厚さの均一性、曲率、吸水性、耐候性および温度変化に対する寸法安定性を同時に評価する必要があります。
- ブラケットには統一基準を設定し、穴位置、位置決め面、地上高、ヨー、ピッチおよびロールの誤差を、図面および検具の要求事項に落とし込む必要があります。
- シール設計では、パーティングライン、溶接部または接着剤塗布部、シール溝、コネクター、通気構造および排水経路を網羅し、気密試験および環境試験によって検証する必要があります。
- サプライヤーの納入資料は、部品寸法、アセンブリ姿勢、シール結果、センサーのキャリブレーションまたはターゲットデータを関連付ける必要があり、CMMレポート1部だけを提出すればよいというものではありません。



