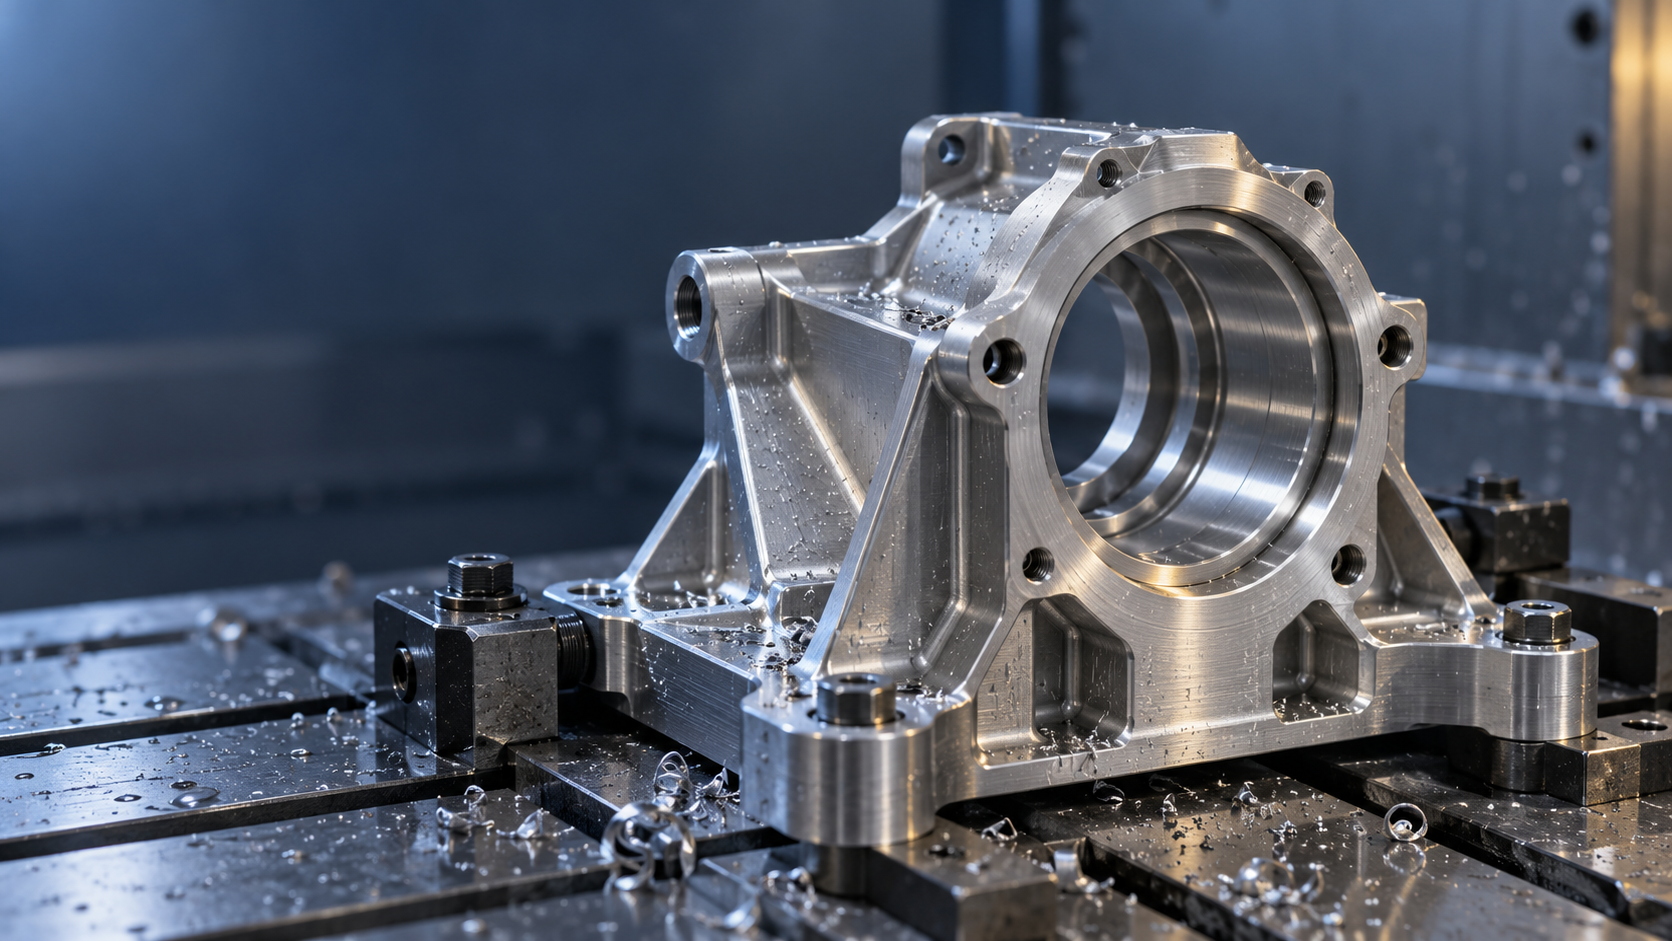
カスタムロボット部品のCNC加工:まず設計と製造のギャップを解決する
ロボットカスタム部品の調達担当や構造エンジニアが最もよく遭遇する厄介事は、「この工作機械で削り出せるかどうか」ではないことが多い。図面を送ると、戻ってきた見積もりは予算をかなり上回る。試作品を関節に組み付けると、嵌合面に干渉がある。小ロットがようやく順調に回り始めたところで、サプライヤーがこの薄肉部品は段取り変形を制御できないと言う。問題の多くは加工能力になく、設計意図と製造性の間のそのギャップにある——部品はCAD上では成立しても、工作機械上では必ずしも成立しない。
カスタムロボット部品のCNC加工では、複雑さが高い、コスト超過、プロジェクト遅延という三つの事象がしばしば同時に発生する。関節ハウジング、アクチュエータ部品、エンドエフェクタといった部品は、幾何形状が細かく、基準が多く、精度要求は少数の面に集中しているが、図面全体の公差指示はしばしば全体を一律に厳しくしている。そのため、一方では加工側が段取りと工具経路を繰り返し調整し、他方では設計側が「そんなに厳しく指示していない」と感じる。
このギャップを埋める方法がDFM(製造のための設計)であり、しかも設計の早い段階で介入する必要があり、図面が凍結してから「工芸性審査」を一回行うのを待つべきではない。業界の一般的なやり方は、設計初日から加工側を引き込み、幾何を簡素化できるか、公差を機能に応じてどの面に配分すべきか、材料は常備在庫か、段取りに掴める基準があるかを一緒に確認することである。これらの決定を後ろに延ばすと、変更コストは段階に応じて急速に上昇する。
以下では設計—材料—公差—段取り—検査というエンジニアリングチェーンに沿って展開し、カスタムロボット部品のCNC加工と精密製造において、どの工程が部品を作れるか、安定して作れるか、手頃に作れるかを実際に決定するかを説明する。記載する具体的な数値はすべて業界の典型的な参考値としており、実際のプロジェクトでは材料、幾何形状、機能要求に合わせて、加工側と図面上で項目ごとに確認する必要がある。
ロボット精密部品の典型的なCNC加工リスト
カスタムロボット部品は単一の部品であることは少なく、相互に嵌合する精密部品の一群である。リストを広げて見れば、「ロボット部品」と漠然と語るよりも、どの特徴がコストを押し上げ、どの寸法を固定しなければならないかを判断しやすい。以下では機能別にグループ分けし、各グループの製造性における実際の注目点を示す。
運動・伝動類:関節ハウジング、精密軸、精密ギア、カスタム変速機
関節ハウジングは通常、軸受座とシール面を兼ね、設計上は肉厚の均一性と段取り基準の可視性を同時に満たす必要がある。内腔が深く側壁が薄い場合、粗加工と精密加工を工程分けし、途中で応力除去を行う方が、一度の送りよりも安定する。精密軸で見るのは、軸頸と嵌合面の同軸度、および熱処理後の寸法ドリフトであり、細長い軸では倣い装置や分割段取りも考慮する必要がある。
精密ギアとカスタム変速機の筐体は嵌合チェーン上の重要部品である。歯車素材の基準面、軸受穴の位置度、箱体結合面の平面度は、いずれも噛み合い隙間に伝わる。加工時はまず統一基準を定め、次に穴系を同一設備で完成させることで、複数回の段取りによる基準変換誤差を減らせる。
支持・位置決め系:精密軸受ハウジング、高精度継手、精密ブラケット、構造フレーム
精密軸受ハウジングの製造性で重要なのは、同軸度、端面直角度、嵌合面粗さです。軸受部に圧入が必要な場合、穴径公差帯は慣習でプラスマイナス値を書くのではなく、実際の嵌合に基づいて選定します。高精度継手と精密ブラケットは接続インターフェースとして使われることが多く、寸法チェーンは短いものの、穴位置の基準に対する位置度は安易に緩められません。そうしないと組立時に現場での追い込み加工で補うことになります。
構造フレームは薄肉空洞が多いため、クランプ時に締付力で弾性変形し、解放後に戻りが生じます。有効な方法は、工程用ボスや仮支持を追加し、1回の切込みを減らし、仕上げ加工前に自然時効または低温応力除去を一度行うことです。
実行・感知系:リニアアクチュエータ、エンドエフェクタ、カスタムグリッパ、センサハウジング
リニアアクチュエータ関連部品は、ガイド面の直線度、ねじまたはボールねじ嵌合部の同軸度に敏感で、加工順序は通常、基準面を先に加工してから運動対の嵌合面を加工します。エンドエフェクタとカスタムグリッパは構造が複雑で穴や溝が多く、工具のアクセス性を設計段階で確認する必要があります。深い空洞内の内側コーナーRが工具半径より小さい場合、小径工具に変更するか設計を変更するしかありません。
センサハウジングと精密ハウジングは、内部部品を保護しつつ、取付穴位置と窓位置の精度も確保する必要があります。薄肉ケースでは、最小肉厚を業界で一般的な参考値以上(約 ≥0.5 mm)に管理し、受力領域に大きな穴を開けて剛性を弱めることを避けることを推奨します。
このリストの価値は照合にあります。まず自分の部品がどの分類に入るかを確認し、次にその重要特徴が何かを判断します。機能が近い部品では、製造性リスクはしばしば同じ1~2か所、つまり嵌合面、肉厚、クランプ基準に集中します。CNC加工能力は金属とプラスチックの精密部品をカバーしており、ロボット組立品の工程経路については、CNC加工能力ページで加工範囲と公差説明を確認できます。
DFM前置:ロボット組立品の形状、公差、クランプ検査ポイント
カスタムロボット組立品のコストは、その大半が設計段階で決まります。部品が描き終わる前に粗加工を始め、後で形状を一度変更すると、それまでの工具経路、治具、検査具がすべて無駄になります。業界で一般的な方法は、DFM(製造性設計)を設計初日に行うことです。まず形状を簡素化できるか、公差が機能に応じて配分されているか、クランプに基準があるかを確認し、それから材料を投入するか決めます。ロボット組立品のCNC加工は特にそうで、関節ハウジング、アクチュエータ部品、エンドエフェクタは構造がコンパクトで、工具と治具に与えられる空間はもともと狭いのです。
形状簡素化:まず工具が入れるかを見る
設計意図は機能ですが、製造が見るのは工具のアクセス性です。深い空洞、狭い溝、内部の直角は、しばしばコストと納期の本当の原因になります。有効な方法は、内側空洞のコーナーRを工具半径以上に広げ、非機能面の鋭角を丸みに変え、保持必須の深い空洞を2部品に分割してから組み立てることです。業界で一般的な参考値:最小内側コーナーRは約 ≥0.5 mm、推奨最小穴径は約 ≥1.0 mm、穴深さ径比は通常 ≤10:1、理想的には ≤5:1 に管理します。これらは判断の出発点にすぎず、具体的には材料、工具の張り出し、切りくず排出条件にもよります。
薄肉部品も事前に明確にする必要があります。ロボット組立品では軽量化のためアルミニウム合金がよく使われ、肉厚が薄すぎるとクランプと切削力でびびりや変形が生じます。業界で一般的な下限は ≥0.5 mm ですが、薄肉領域でより注目すべきは支持方法と工具経路順序であり、その数値だけではありません。
公差と表面処理:機能に応じて配分し、全体を一律に厳しくしない
1枚の図面ですべての寸法に±0.01 mmを付けるのは、よくあるコストの罠です。公差は機能に応じて配分すべきです。軸受部、嵌合面、歯車噛合面は厳しくし、非嵌合の構造面や逃げ面は緩められます。表面処理も同様で、シール面や摺動面は低粗さにし、外観面は外観要求に応じて決め、内部支持面は研磨不要です。業界の典型的な参考値:CNC加工公差は約 ±0.025–0.125 mm、精密表面粗さは約 Ra 0.4–0.8 µm、標準表面は約 Ra 1.6–3.2 µm。これらは業界で一般的な範囲であり、具体的な案件では材料と形状に応じてサプライヤーと確認する必要があります。
| 設計要素 | 一般的な参考値 | 理由と利点 |
|---|---|---|
| 最小内側コーナー半径 | 約 ≥0.5 mm | 標準エンドミルでコーナーを仕上げられ、EDMや専用工具を減らせる |
| 推奨最小穴径 | 約 ≥1.0 mm | ドリル折損リスクを低減し、切りくず排出と冷却が容易 |
| 穴の深さ径比 | 約 ≤10:1、理想的には ≤5:1 | 深穴は切りくず排出が悪く、偏りやすい。クランプと工具剛性の要求が高い |
| ねじ穴の深さ | 約 ≤ねじ径の3倍 | タップが折れにくく、下穴深さを管理しやすい |
| 最小肉厚 | 約 ≥0.5 mm | 切削力による変形とびびりを低減 |
クランプと固定装置:基準は図面で明確に
ロボット部品の精度問題は、工作機械ではなくクランプに起因することが多い。部品にクランプ可能な面が1つしかない場合、または重要寸法が基準から遠い端部に浮いている場合、加工中は専用治具やソフトジョーで補う必要がある。設計段階でできること:明確な第一基準と第二基準を指示し、基準面に十分な面積を持たせる。薄肉の張り出し部に重要特徴を置かない。量産が見込まれる場合は、1回のクランプで複数面を完成させる実現性を事前に協議し、繰り返し位置決め誤差を減らす。
DFMチェックポイントを長いリストにする必要はありません。幾何、公差と表面、材料と在庫、段取りと固定具の4カテゴリをまず一通り確認すれば、ロボット部品のCNC加工見積もりと初品リスクがかなり明確になります。材料の選び方や熱処理の段取りについては、次のステップで検討します。
材料と熱処理:精密金型からロボット部品への技術的共通性
カスタムロボット部品のCNC加工において、材料選定は「安いものを選ぶ」ということはほとんどありません。関節ハウジング、アクチュエータ部品、エンドエフェクタ、精密ベアリングハウジングといった部品は、負荷、振動、往復運動、組立精度の要求を同時に受けます。材料は強度重量比、耐摩耗性、寸法安定性を決定し、その後の熱処理や加工ルートの段取りも左右します。震裕科技はロボット精密部品事業を開示する際、ロボット精密部品と精密金型製造は材料、熱処理、製造プロセス、専用設備開発、組立および精度要求において技術的共通性があると述べています。言い換えれば、精密金型を手がけてきた工場は、材料ロット管理、熱処理変形制御、組立精度において同じ能力を蓄積しているのです。
アルミニウム合金、ステンレス鋼、チタン合金、エンジニアリングプラスチックの選択ロジック
ロボットの構造部品と関節ハウジングのほとんどはアルミニウム合金で、通常は6061-T6または7075-T6が使われます。6061は加工性が良く、溶接性も良く、コストも抑えられるため、フレーム、ブラケット、外装に適しています。7075は強度が高いものの、切削時に工具が逃げたり変形しやすく、薄肉部品では分割加工や切削量の制御が必要です。ステンレス鋼(304、17-4PHなど)は耐摩耗軸、歯車、耐食性が必要な場面で多く使われ、加工硬化しやすく工具摩耗が早いため、穴あけやタップ加工では切削速度を制御する必要があります。チタン合金(TC4など)は強度重量比が高いものの、熱伝導性が悪く弾性回復が大きいため、薄肉や深いポケットの加工では工具の発熱や部品の変形が起こりやすく、業界では本当に軽量化が必要で予算が許す部位にのみ使うのが一般的です。
エンジニアリングプラスチックはセンサー筐体、絶縁部品、軽負荷グリッパーによく使われ、POM、PEEK、PAにはそれぞれ一長一短があります。POMは寸法安定性が高く加工しやすく、PEEKは耐熱・耐摩耗性に優れますが価格が高くなります。エンジニアリングプラスチックの熱膨張係数は金属より一桁大きく、嵌合隙間は使用温度に応じて再計算する必要があり、金属部品の公差をそのまま流用することはできません。
熱処理と応力除去:寸法安定性の前提条件
ロボット部品が寸法安定性に敏感なのは、往復運動と高サイクルの下で残留応力が解放され、嵌合面が徐々に動いてしまうためです。アルミ部品では粗加工後に応力除去を行い、その後半精加工と精加工を行うのが一般的です。鋼部品やチタン部品では材料に応じて焼鈍、溶体化、時効、調質を選択します。熱処理の順序は加工順序と一緒に組む必要があります。先に熱処理を行ってから精加工することで、熱処理変形を半精加工工程で吸収でき、組立現場に持ち越さずに済みます。
ここで見落とされがちな連携ポイントがあります。熱処理は外注に出せば終わりではありません。硬度、変形量、表面状態は炉ごとの報告書や抜き取りデータとして図面にフィードバックする必要があり、サプライヤーと加工側が同じ技術要求を共有しなければなりません。業界でよく行われるのは、重要な嵌合面について熱処理後に寸法検査を追加し、変形が修正可能な範囲内にあることを確認してから精加工に進む方法です。
材料と在庫:DFM段階の現実的な制約
設計者が材料グレードを選ぶ際、力学性能だけを考慮し、板材や棒材の標準規格を見落とすことがよくあります。厚さ20 mmの7075板が標準在庫になければ、材料の準備期間が長くなるか、材料歩留まりの損失が大きくなる可能性があります。DFMフィードバックで「利用可能な標準グレードと規格」をリストアップする方が、後から図面を変更するより手間がかかりません。小ロットのカスタムロボット部品では、材料グレードを2~3種類に絞り込むことで、調達の複雑さを軽減し、熱処理や加工パラメータも固定しやすくなります。
公差、表面、検査:ロボット部品の機能別精度配分
ロボット部品の精度は高ければ高いほど良いわけではありません。図面全体を±0.01 mmで指示すると、加工コストが上がり、段取り回数が増え、不良率が高くなるだけで、関節の実際の運動精度が改善するとは限りません。組立の成否を本当に左右するのは、多くの場合ごく一部の面です。ベアリング部、嵌合面、歯車噛合面、アクチュエータ取付面などです。その他の非嵌合面は自由公差または一般公差で処理すれば十分です。このセクションで扱うのは機能別の精度配分です。まずどの寸法が運動と荷重を担うかを判断し、次に公差帯と表面粗さを決定し、最後に検査手段で結論を確定します。
重要寸法は厳しく、非嵌合面は緩く
ロボット関節ハウジングを例にします。ベアリング穴の同軸度、穴と端面の直角度、取付フランジの平面度は、ベアリングの予圧とバックラッシを直接左右するため、厳しく管理すべき寸法です。一方、ハウジングの外形輪郭、配線溝、非受力の軽量化ポケットは、組立や剛性に影響しなければ、精密級公差を要求する理由はありません。判定順序は通常、この寸法は運動伝達に関与するか?組立互換性に影響するか?交番荷重を支えるか?という3つの質問のうち1つでも「はい」であれば、厳しくする価値があります。
業界でよく見られるCNC加工公差の参考値はおおよそ±0.025~0.125 mmの範囲です。精密嵌合面は多くの場合厳しい側の端に収まり、一般構造面は緩い側の端に近くなります。これは判断の出発点であり、保証値ではありません。具体的に安定してどこまで達成できるかは、材料、部品の剛性、段取り方法、工具経路によって決まるため、図面レビュー時に加工側と項目ごとに確認する必要があります。
表面粗さは機能別にグレード分け
表面粗さも同様に機能別にグレード分けされます。軸受の嵌合面、シール面、摺動ガイド面は通常より細かい表面が要求され、業界の典型的な参考値は Ra 0.4–0.8 µm です。一般的な取付面や構造の外面は Ra 1.6–3.2 µm で十分なことが一般的です。より細かい表面はしばしば精密フライス加工、研削、またはラッピングが必要となり、工程と工数が増加します。ある面が嵌合もシールも不要である場合、それを Ra 0.4 µm と指定するのは典型的な過剰要求です。
| 一般的な構造寸法公差 | ±0.025–0.125 mm | ハウジング輪郭、ブラケット、非嵌合取付面 |
| 精密嵌合面の粗さ | Ra 0.4–0.8 µm | 軸受部、シール面、摺動面 |
| 標準表面粗さ | Ra 1.6–3.2 µm | 一般的な取付面、露出構造面 |
| 最小内側コーナー半径 | ≥0.5 mm | 内腔のコーナー、工具の通過を容易にする |
| 推奨最小穴径 | ≥1.0 mm | 小穴、油路、位置決め穴 |
| 穴の深さ径比 | ≤10:1、理想的には ≤5:1 | 深穴ドリル加工と切りくず排出 |
| ねじ穴の深さ | ≤ねじ径の3倍 | ねじ結合強度とタップ加工の到達性 |
| 最小肉厚 | ≥0.5 mm | 薄肉ハウジング、軽量化構造 |
この表の目的は、設計者が寸法記入の前に一度照合することです。深さと径の比が15:1の穴を指定していないか。薄肉部に精密はめあいを要求していないか。これらの特徴は加工できないわけではなく、コストとリスクを著しく押し上げます。製造可能性の判断を寸法記入の前に行うほうが、後から加工側に意見を求めるより手間がかかりません。
検査:CMMレポート、初品と基準の一致性
公差を記入しても、測定できなければ意味がありません。ロボット部品の検査は通常、三次元測定機(CMM)を中心に展開され、重要なのは「いくつの寸法を測ったか」ではなく、基準が設計意図と一致しているかです。図面がA-Bの複合基準で同軸度を定義しているのに、検査時にそれぞれ別々に座標系を設定すれば、データは一致せず、組立時に初めて問題が発覚します。
一般的な進め方は、初品で完全な寸法・幾何公差検査を行い、CMMレポートを出力する。量産段階では重要寸法について工程抜き取り検査を行い、専用検査治具で軸受部や取付穴位置などの嵌合特徴を管理する。検査治具自体も図面基準に合わせる必要があり、そうでなければ抜き取りデータは「合格に見える」だけです。小ロットのカスタムロボット部品では、初品レポートが工程データよりも重要なことがよくあります。それは、工程ルート自体が設計意図を安定的に再現できるかを検証するものだからです。
一枚の図面に重要公差、基準、表面要求がすべて揃っていれば、加工側はより正確な工程フィードバックと検査方案を提示できます。逆に、記入が曖昧な図面は通常、度重なるやり取りと手直しを意味します。精度を機能に応じて明確に配分することが、後続の検査を意味あるものにする前提です。
試作から小ロットまで:ロボット部品のサプライヤー協業と分散型製造
ロボット部品のカスタムCNC加工は、試作段階が最も検証しやすく、難しいのは試作から小ロットまでの間の道のりです。試作は手作業で修正でき、単品で段取りし、個別に機械を調整し、公差は職人が現場で追い込めます。しかし数量が1個から50個、200個になると、段取り方案、工具寿命、検査のリズム、ロット一致性が同時に露呈します。サプライヤー選びとは、本質的に設計意図を安定して一貫に再現できるエンジニアリング能力を選ぶことです。
まず機械のリストではなく、DFMフィードバック能力を見る
あるサプライヤーが見積もり前に「この内側Rには工具が入らない」「この穴は深さと径の比が大きく、切りくず排出にリスクがある」「この基準と組立基準が一致していない」と指摘してくれることは、長々とした設備型番のリストよりも価値があります。ロボットの精密部品は構造が複雑で嵌合面が多いため、DFMフィードバックは後工程の手直しを図面段階で吸収できます。評価時には同じ図面を2〜3社に出してフィードバックを求め、誰が幾何と段取りのレベルで本当の問題を提起し、誰が「できます」とだけ答えるかを見るとよいでしょう。
検査レポートと段取り方案は図面基準に対応できること
小ロット段階では、サプライヤーは初品検査と工程抜き取り検査の記録を提供できるべきであり、CMMレポート上の基準は図面基準と一致している必要があります。自分で測定しやすい別の基準を設けてはいけません。段取り方案も同様に確認すべきです。関節ハウジングのような薄肉部品は何で支持するのか、専用ソフトジョーや倣い治具を使うのか、熱処理後に二次芯出しが必要か。段取りが一致しなければ、同軸度や位置度は安定しません。CNC加工能力と対応可能な部品タイプの詳細は、CNC加工能力ページで照合して確認できます。
サプライチェーンの地理的分布も変化しています。AMCロボティクスはロボット製造のためにベトナムに子会社を設立し、その理由を率直に挙げています。コスト効率、関税の安定性、熟練技術労働力、そして現地の電子製造と精密組立のエコシステムです。この4点はロボット部品の分散調達を評価する際にも同様に当てはまります。コストだけでなく、現地に精密組立を支える配套があるか、また地域をまたぐ協業でDFMコミュニケーション、変更確認、検査データの受け渡しが遅くならないかを見るべきです。分散型製造は図面を送れば終わりではなく、協業のリズムもコストの一部です。
プロトタイプから小ロット生産へ移行する際、最優先で確認すべきことは三つあります。段取りがすでに固定されているか、検査基準が図面と一致しているか、熱処理と応力除去の工程が工程表に組み込まれているかです。この三項目が決まれば、ロットの一貫性に基礎ができます。図面に基づいて製造性と工程表を確認する必要がある場合は、クラシック見積もり の入口からCADを提出してください。エンジニアリング側から段取りと公差に関するフィードバックが得られます。
人型ロボット精密部品の初期シグナル:リニアアクチュエータと遊星ローラねじ
前文で議論した関節ハウジング、エンドエフェクタ、精密ギアは、いずれもすでに安定して量産されているロボット部品です。本当に個別に取り上げる価値があるのは、人型ロボットが生み出した新しい部品群——リニアアクチュエータモジュール、逆式遊星ローラねじです。これらは、カスタムロボット部品のCNC加工と精密製造に対して、従来の産業用ロボットとはやや異なる要求を突きつけています。
震裕科技が開示したシグナル
震裕科技は2025年12月の投資家向け情報開示で、比較的具体的な進展を示しました。同社のリニアアクチュエータモジュールおよび逆式遊星ローラねじは、すでに海外の大口顧客と直接接続しており、国内の人型ロボット本体メーカーとは量産供給、サンプル提供、技術交流をほぼ全面的にカバーし、一部製品はすでに小ロット納入を実現しています。同時に同社は、これらの製品が会社全体の売上高に占める割合は小さいと明確に述べています。
この「事実+リスク警告」という書き方は注目に値します。なぜなら、同時に二つのことを示しているからです。一つは、精密加工能力が確かに精密金型や自動車部品からロボット部品へと移行しつつあること。もう一つは、その移行は現時点ではまだ初期段階にあり、すでに成熟した量産分野として扱うには不十分であることです。「量産供給」を読むと興奮しがちですが、「売上高に占める割合は小さい」を読んで初めて現実に戻ります。
技術的な共通起源が意味するもの
震裕科技自身が開示の中で移行の論理を非常に率直に述べています。ロボット精密部品と精密金型製造は、材料、熱処理、製造プロセス、専用設備開発、組立および精度要求において技術的な共通起源を持ちます。言い換えれば、遊星ローラねじのような部品の難しさは、「ロボット専用」かどうかではなく、ねじ研削、熱処理変形の制御、組立精度といった基礎工芸を安定して実現できるかどうかにあります。
これが、カスタムロボット部品のCNC加工能力が最終的に同じエンジニアリングチェーンに落ち着く理由でもあります。材料選定、熱処理の段取り、公差配分、段取り方案、検査基準です。前のいくつかの節で述べたDFMの前倒し、機能別の精度配分、CMM検査は、この種の部品でより集中的に現れるのであって、新しい方法に置き換わるわけではありません。
この種のシグナルへの対応の加減
遊星ローラねじがすでに大規模量産されているかどうかについて、現在の公開情報では肯定的な答えを出すには不十分です。小ロット納入と量産供給の間には明らかな距離があり、後者はタクト、歩留まり、コスト曲線、サプライチェーンの安定性を伴います。カスタムロボット部品を必要とするチームにとって、より現実的な判断方法は、自分の部品要求をサプライヤーの実際のプロセス能力と突き合わせることであり、業界ニュースに基づいて自分もすぐに同じ仕様の生産能力を確保できると推測することではありません。
精密製造能力の移行は現実ですが、移行のリズムは部品ごとに進み、ニュースには従いません。リニアアクチュエータと遊星ローラねじがCNC加工、研削、熱処理、組立に求める要件は、具体的な図面と公差帯に戻って一つずつ確認する必要があります。
よくある質問:カスタムロボット部品のCNC加工と精密製造
以下は本記事を読んだ後によく尋ねられるいくつかの質問です。回答はできるだけ検証可能な判断根拠を示し、約束はしません。具体的なプロジェクトは依然として図面、材料、機能要求に基づき、エンジニアリングチームと項目ごとに確認する必要があります。
ロボット関節ハウジングには一般的にどのような材料が使われますか?
統一的な答えはなく、荷重経路、重量予算、放熱要求によって決まります。業界で一般的なのは6061-T6または7075アルミニウム合金です。強度重量比が良く、切削性が安定し、陽極酸化後の耐摩耗性があるためです。重荷重や高剛性の場面ではステンレス鋼やチタン合金が使われますが、加工工数と工具摩耗が明らかに増加します。エンジニアリングプラスチック(POM、PEEKなど)は軽荷重関節、センサー筐体、絶縁部品によく使われます。材料選定時には、素材規格が常備されているかも同時に確認してください。非標準サイズは材料手配の工程を長引かせます。
ロボット部品の公差は全体的に厳しくする必要がありますか?
必要ありません。しかも全体的な厳格化は通常、コスト超過の主因です。正しい方法は機能別に配分することです。軸受部、嵌合面、歯車噛合面は組立要求に応じて厳しくし、非嵌合面や外観面は緩めます。業界の典型的なCNC加工公差は約±0.025~0.125 mm、精密表面は約Ra 0.4~0.8 µm、標準表面は約Ra 1.6~3.2 µmで、いずれも参考値です。図面に基準と重要寸法を明確に記すことは、大まかに「すべて±0.01」と書くよりも効果的です。
小ロット試作の前に必要な資料は何ですか?
少なくとも以下が必要です:3Dモデル(STEP優先)、2D図面(重要寸法、公差、基準、表面要件を明記)、材料と熱処理の要件、数量と用途(プロトタイプ検証か機能テストか)。組立関係がある場合は、相手部品や組立図を提供すると往復確認を大幅に減らせます。リバースエンジニアリングの場合は、まず3Dスキャンで点群を取得してからモデルを再構築できます。資料が完全であるほど、DFMフィードバックは具体的になります。
熱処理はロボット部品の寸法に影響しますか?
影響します。焼入れ、時効、応力除去などの工程はいずれも変形や寸法ドリフトを引き起こす可能性があり、特に薄肉ハウジング、長軸、フレーム系部品で顕著です。一般的な方法は、熱処理を粗加工と精密加工の間に配置し、精密加工の取り代を残し、必要に応じて応力除去焼鈍を追加することです。震裕科技は開示の中で、ロボット精密部品と精密金型は材料、熱処理、製造プロセスにおいて技術的な共通起源を持つと述べています——これは熱処理が付随工程ではなく、精度チェーンの一環であることを示しています。最終寸法が安定するかどうかは、加工後の検査データに基づいて判断する必要があります。
遊星ローラねじのような部品はすでに量産されていますか?
現在の公開情報が示しているのは初期段階のシグナルであり、大規模量産ではありません。震裕科技は、そのリニアアクチュエータモジュールおよび逆式遊星ローラねじが海外の大口顧客と直接接続しており、国内のヒューマノイドロボット本体メーカーとは基本的に量産供給、サンプル送付、技術交流を全面的にカバーし、一部製品は小ロットで納入されているものの、会社全体の売上高に占める割合は小さいと開示しています。このような部品の加工難点は、ねじ研削、同軸度、熱処理の安定性に集中しており、安定した納入が可能かどうかは具体的な生産ラインと検査能力次第であり、「すでに成熟した量産」としてプロジェクトを計画すべきではありません。
Key takeaways
- ロボットカスタム部品の核心的な矛盾は、設計意図と製造性の間のギャップにあり、DFMは設計の早い段階で介入すべきであり、見積もり後に初めて問題に気づくべきではない。
- 典型的なロボット精密部品には、関節ハウジング、アクチュエータ部品、エンドエフェクタ、ギア、軸受座、センサー筐体、構造フレームなどがあり、それぞれの製造性の重点は異なる。
- 公差と表面処理は機能に応じて配分すべきであり、全体を一律に厳しくするべきではない。業界の典型的なCNC公差は約±0.025~0.125 mm、精密表面は約Ra 0.4~0.8 µmで、いずれも参考値であり、材料と形状に応じて確認する必要がある。
- 材料と熱処理は加工性、耐摩耗性、寸法安定性に直接影響し、ロボット部品と精密金型は材料、熱処理、プロセスにおいて技術的な共通起源を持つ。
- ヒューマノイドロボットのリニアアクチュエータ、遊星ローラねじなどはすでに小ロット納入の兆しが見られるが、全体としては依然として初期段階にあり、関連企業の売上に占める割合は小さく、過度に解釈すべきではない。



