
精度は工作機械のパラメータではなく、誤差が時間的に重なり合ったものである
現場ではよくこんな光景が見られる。高い位置決め精度をうたうマシニングセンタで、プログラムも工具も材料も変えていないのに、加工した半導体部品が重要な寸法で公差を外してしまう。作業者はまず工作機械を疑い、再度ツールセットし、再度芯出しし、さらには別の設備に替えても、問題は解決しない。本当の原因は工作機械の静的パラメータにはなく、誤差が加工サイクルの中で少しずつ積み重なっていくことにある。
半導体部品には通常、共通する特徴がある。寸法は大きくないが、形状・位置の要求が集中している。材料はステンレス、アルミニウム合金、エンジニアリングプラスチック、または特殊合金が多い。構造的には薄肉、深いポケット、細長い穴、高アスペクト比の特徴を持つことが多い。このような部品は「ピーク精度」よりも「安定性」に敏感である。工作機械が冷間状態で測定した真円度や真直度と、4時間連続加工した後の挙動は、まったく別物になり得る。
誤差を分解して見ると、おおよそ4つの方向から生じる。熱——環境、主軸、ボールねじ、切削熱によって工具とワークの相対位置が継続的に変化する。力——切削力によって薄肉が逃げ、残留応力が再分布する。振動——びびり振動と主軸の動特性が表面と寸法の一致性に影響する。測定——測定基準、温度補償、プローブ補償が整合していなければ、合格は単なる錯覚かもしれない。これら4種類の誤差は独立して存在するのではなく、同じ加工時間の中で互いに増幅し合う。
したがって本記事は「工作機械—工具—治具」という通常の順序ではなく、誤差が時間的に積み重なる経路に沿って構成する。まず熱を見て、次に力と振動、そしてクランプにおける基準伝達、最後に測定とプロセス管理に戻る。目標は万能なパラメータを示すことではなく、現場で使える判断ロジックを提供することである。部品が公差を外したとき、まずどの環を調べ、どう検証し、どの緩和手段に投資する価値があるかを知ることにある。

熱:過小評価されている第一の偏差源
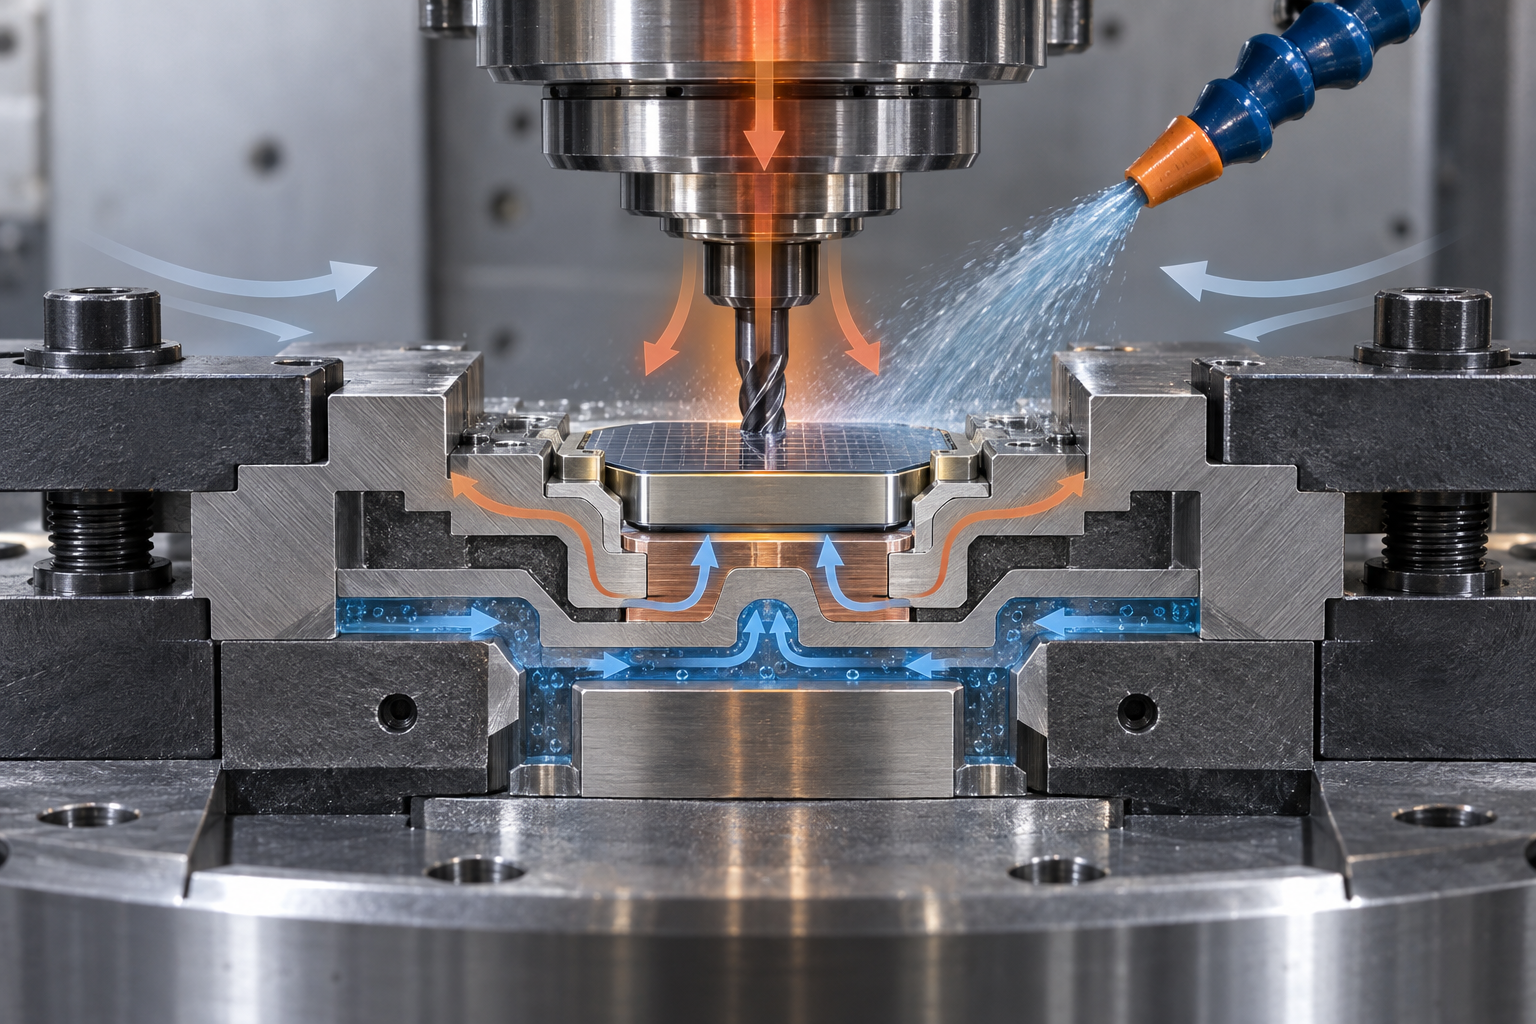
半導体部品は寸法チェーン上の取り代が小さいことが多く、熱変形は「工作機械は動かないのに部品は動く」唯一の誤差である。それは工作機械の静的幾何精度には現れないが、加工サイクルの中で工具とワークの相対位置を継続的に変化させる。熱を理解するには、まずそれが単一の発生源ではなく、複数の経路が同時に作用していることを認める必要がある。
4つの熱経路:環境からワークまで
- 環境温度の変動:工場の昼夜の温度差や空調のオンオフによって、ベッド、ワーク、測定具が一緒にゆっくり伸縮する。部品が大きいほど、材料の膨張係数が高いほど、このドリフトは顕著になる。
- 主軸とボールねじの熱伸び:連続加工中に主軸とボールねじが昇温し、軸方向の位置がそれに伴って変化する。「始業後の最初の1個」と「2時間運転後の1個」で寸法が一致しない形で現れる。
- 切削熱がワークに入る:特にステンレスやチタン合金など熱伝導の悪い材料では、熱が切削領域に集中し、薄肉部品は局部的に膨張し、冷却後に再び収縮する。
- クーラント温度の不一致:クーラントは切りくず排出の媒体であると同時に熱の媒体でもある。液温が不安定なときは、かえって熱を不均一にワークやベッドへ運んでしまう。
これら4つの経路の重なり方によって、一つだけを見ても根本原因は見つからないことが多い。現場でより実用的な方法は、単品で測るのではなく時間軸で測ることである。
コストのかからない2つの判断方法
第一に、連続加工の最初のワークと最後のワークを比較する。同じプログラム、同じクランプで、連続して何個か加工し、重要な寸法だけを測定する。寸法が一方向にドリフトしていれば、熱が主な容疑者である。寸法がランダムに変動していれば、振動、クランプ、または工具摩耗の可能性が高い。第二に、停止後に再測定する。加工直後の部品を恒温環境にしばらく置いてから測定し、寸法が明らかに戻るなら、切削熱またはクランプ応力が作用しているのであり、工作機械の位置決めが不正確なのではない。
緩和の考え方:まず熱を安定させる
方向性は「熱をなくす」ことではなく、熱を定常状態にしてから重要寸法を切削することである。一般的な方法には、重要工程の前に工作機械を空運転または熱平衡まで予熱する、仕上げ加工を粗加工の後で温度が比較的安定した時間帯に配置する、薄肉部品には対称的な除去を行い熱と応力の片側への蓄積を避ける、クーラント温度をできるだけ安定に保ち必要なら独立した温調を使う、などがある。これらの対策は工作機械の公称精度を変えないが、加工サイクル内のドリフト量を大幅に圧縮できる。具体的なパラメータは部品の材料、構造、設備の状態に合わせて、エンジニアリングチームとともに確認する必要がある。
振動と切削力:薄肉・深いポケット構造の真の敵
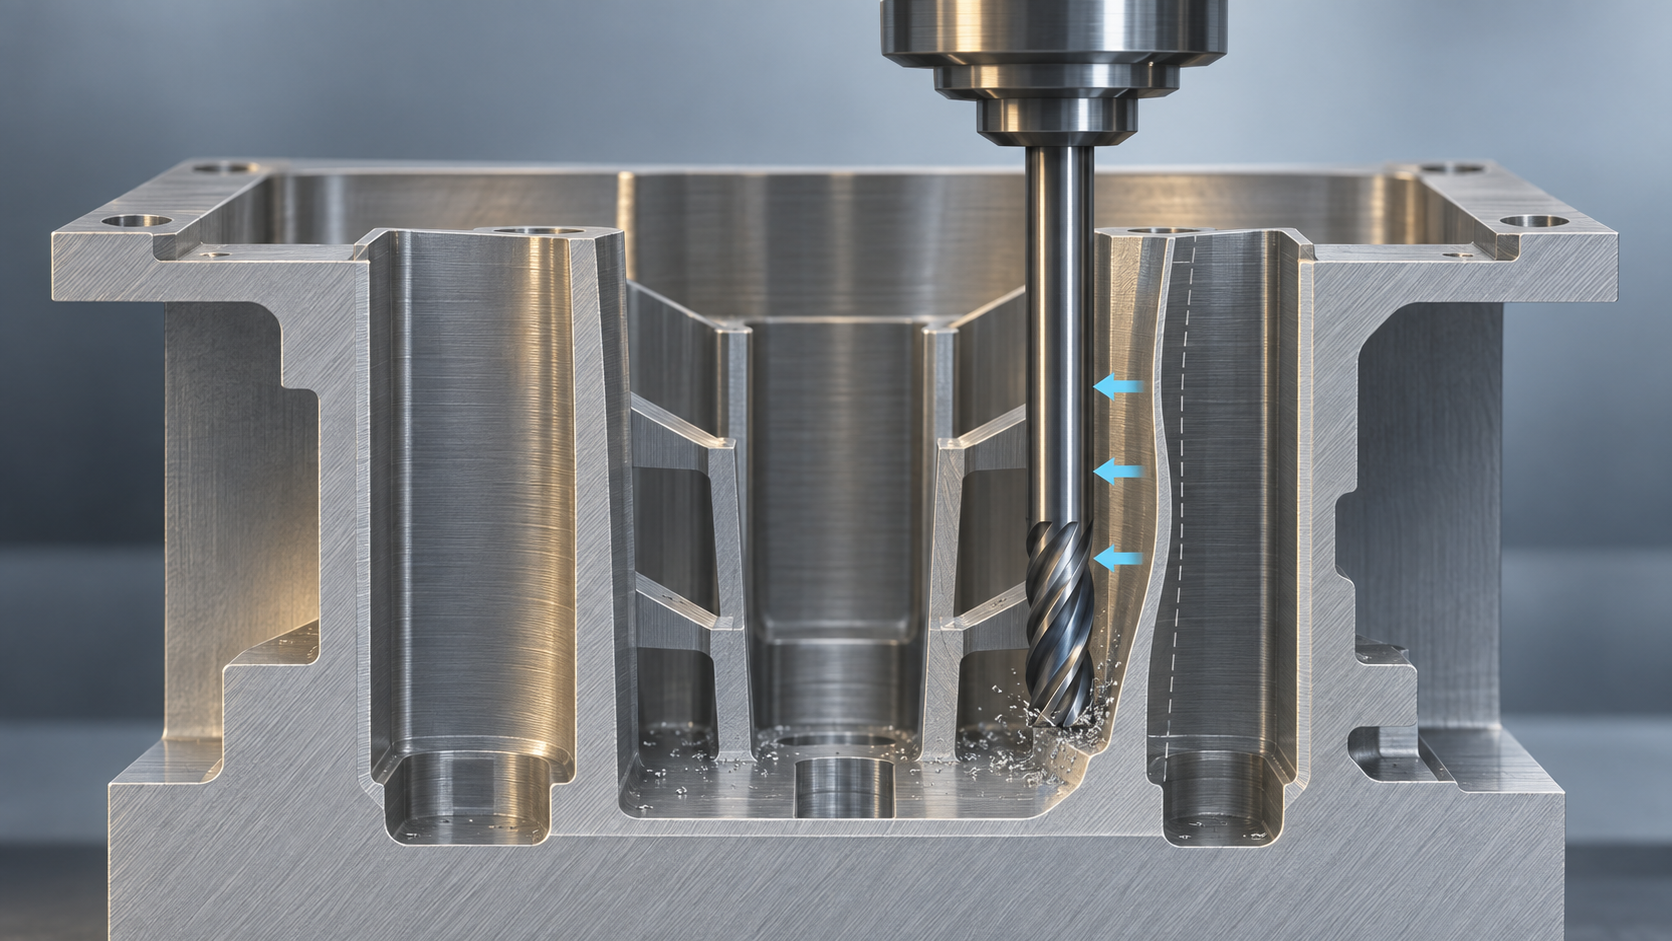
半導体装置に使われる多くの部品は、外観は単純に見えても、実際には薄肉、深いポケット、高アスペクト比が難しい。たとえば、密集した流路を持つコールドプレート、壁厚が非常に薄いチャンバーカバー、あるいは細長い伝送軸などである。このような構造は切削力に対してほとんど剛性がなく、工具が接触するとまずワークが逃げ、その後に工具が切削するため、寸法がずれてしまう。熱変形は遅い変数であり、振動と切削力は各刃ごとに発生する速い変数であり、両者の扱いのロジックはまったく異なる。
びびり、逃げ、残留応力という3種類の異なるドリフト
現場で遭遇する寸法ドリフトは通常3つのメカニズムから生じるが、その現れ方は混同しやすい。びびりは工具とワークの間の自励振動で、表面に規則的な振動痕を残し、寸法はある範囲内で変動することが多い。逃げは切削力が薄肉を押しのけ、工具が実際にはプログラムより少なく切削するため、壁厚が大きくなり溝幅が小さくなる。残留応力の解放はさらに隠微で、材料除去が素材内部の元の応力平衡を崩し、部品が加工後、あるいはしばらく放置してからゆっくり反る。判断方法は直接的である。同じプログラム、同じ工具で、寸法偏差が壁厚が薄くなるにつれて大きくなるなら、ほとんどは逃げである。表面に周期的な模様があり異音を伴うなら、まずびびりを疑う。最初のワークが合格で、放置後またはその後の応力除去後に公差を外すなら、残留応力を調べる必要がある。
工具の突出しと送り戦略:まず力を下げ、それから速度を語る
薄肉・深いポケットに対処する第一原則は、いたずらに回転数を上げるのではなく半径方向の切削力を下げることである。工具の突出しが長いほど剛性の低下が顕著になるため、可能な限り短くし、必要なら太いホルダや専用の延長杆で剛性を取り戻す。送りでは、小さな切込みと大きな1刃送りは、大きな切込みと小さな送りよりも安定することが多い。前者は力を軸方向に分散し、逃げを減らすからである。深いポケットの加工は層ごとに除去し、取り代を均等に解放して、ある刃が突然全幅を切削するのを避けることができる。高アスペクト比の細長い特徴には、まず粗加工してから仕上げ、対称的に除去する方が、一度に最後まで走るよりも制御しやすい。冷却と切りくず排出も同時に考慮する必要があり、切りくずの堆積は加工面を二次的に傷つける。
支持方法:ワークの剛性を「借りてくる」
部品自体の剛性が足りないときは、支持で補う。一般的な方法には、ポケット内に工程リブや工程ボスを残し加工後に切除する、除去可能な充填材で薄肉を一時的に支持する、あるいは工程順序を調整し剛性の高い部分を先に加工し、最後に薄肉領域を解放する、などがある。これらの手段は工程を増やすが、公差外れによる手直しと比べれば通常は割に合う。どれを選ぶかは、部品の最終形状で支持痕を残すことが許されるか、また後工程にバリ取りや洗浄の能力があるかによる。このような構造に遭遇した場合は、見積もり前に図面と重要特徴をエンジニアリングに送って評価を依頼し、支持方案と検査方法を確認してから、CNCを使うかまず試作で検証するかを決めることを勧める。
段取り:基準伝達で最も精度を失いやすい工程
半導体部品には典型的な構造がある。外形は大きくないが、位置度の厳しい穴、溝、シール面が複数あり、しかも位置決めに使える面が一、二面しかないことが多い。このような部品の精度問題は、工作機械が「切削できない」ことよりも、段取り段階で基準関係を失うことが多い。クランプ力でワークが弾性変形し、チャックを緩めると戻る。複数回の段取りでは位置決め誤差が最終寸法に積み重なる。
クランプ力による弾性変形
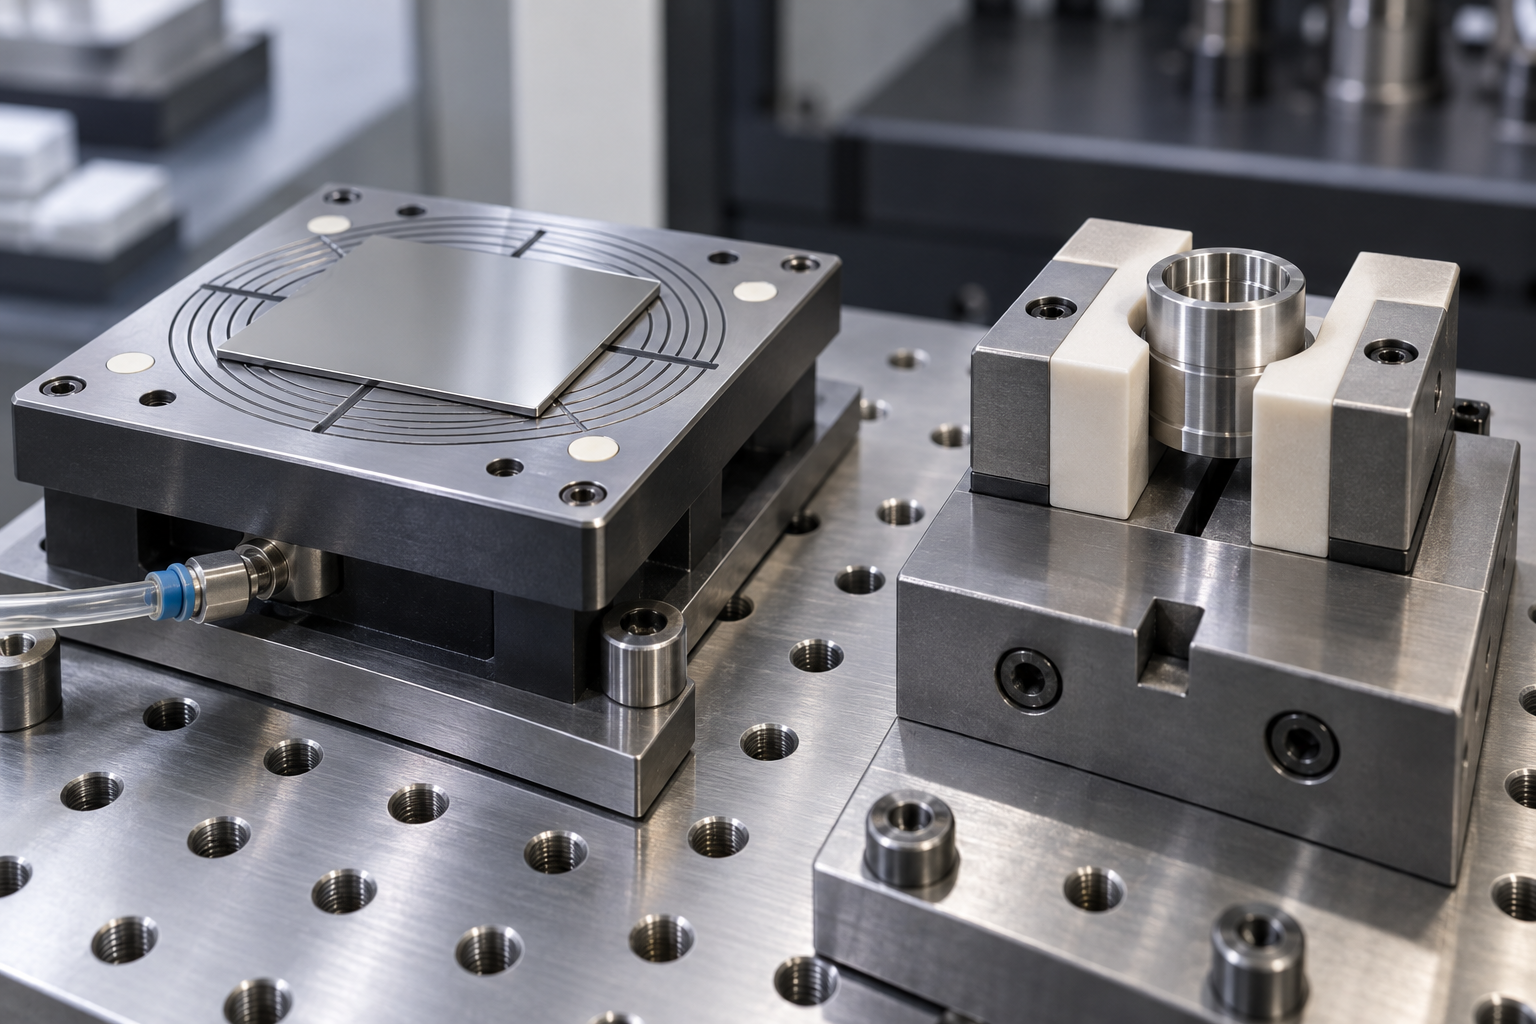
薄肉や片持ち構造はクランプ時に押し込まれ、切削時に工具が「見る」のは拘束された形状であり、緩めるとワークが戻って寸法や平面度が変わる。判断方法は直接的で、クランプ状態で重要寸法を測定し、緩めてからもう一度測定し、その差が段取りで導入された変形量である。緩和策は通常、クランプ力を下げる、支持点を増やす、クランプ位置をより剛性の高い領域へ移す、または点接触ではなく面接触の保持方式に変えることである。
基準統一と治具選択
原則は一つだけ。加工基準はできるだけ測定基準と一致させる。第一工程で素材面を位置決めに使い、後工程で加工面に切り替えると基準が変換され、誤差が積み重なる。真空チャックは大面積の薄板部品に適し、クランプ力は均一だが吸引力は限られる。ソフトジョーは加工済みの外周や規則的な外形の部品に適し、傷を減らせるが繰り返し位置決めはチャック精度に依存する。専用治具は量産が安定し構造が固定された部品に適し、初期投資は高いが基準を固定できる。どれを選ぶかは部品の剛性、ロット、後工程の測定方法に依存し、試作段階でエンジニアと確認することを勧める。
測定:測定方法が誤っていれば、合格は仮象にすぎない
半導体部品で繰り返し起こる場面がある。三次元測定報告では寸法が図面範囲内なのに、組立工程で入らない、または入っても機能がドリフトする。問題は加工ではなく測定工程にあることが多い。測定方法自体が偏差を導入している、または測定状態と組立状態が一致していない。測定を「最後の確認」ではなく「加工の一部」と捉えなければ、合格は紙面上の合格にすぎない。
三次元測定、画像測定、3Dスキャンはそれぞれ何を担うか
三次元接触式測定は規則的な幾何、深穴、段差、厳密な基準合わせが必要な寸法に適し、プローブ半径補正と測点分布が結果に直接影響する。画像測定は薄肉輪郭、小特徴、エッジ投影に有利だが、高さ方向や基準のない自由曲面への拘束は弱い。3Dスキャンは全体形状、自由曲面、リバース比較に優れ、全域偏差カラーマップを迅速に得られるが、その価値は基準合わせ方式とスキャン前の表面処理に依存する。三者は代替関係ではなく、異なる特徴タイプをカバーする。
温度補償はしばしば無視される。ワークは工作機械から外した後も温度が変化しており、すぐ測定すると冷却に伴い読み値がドリフトする。稳妥な方法は、測定環境でワークが熱平衡に達してから測定し、報告書に測定時の環境状態を記録することである。プローブ半径補正、測頭校正、基準合わせも誤差源である。基準を誤れば、以降のすべての寸法が全体に平行移動または回転する。

精度をプロセスに組み込む:試作から小ロットまでの管理点
前の節では誤差がどこから来るかを述べた。この節は視点を変える。精度は単回の操作で「調整」するものではなく、プロセスで「固定」するものである。同じ工作機械、同じプログラムで、なぜ初品は合格し、30個目でドリフトし始めるのか。多くの場合、工作機械が突然悪くなったのではなく、プロセスに誤差を食い止める管理点がいくつか欠けているからである。
初品確認と工程抜取検査:「合格」を明確に定義する
初品確認は一つの寸法を測るだけではない。三つのことを答える必要がある。基準が図面と一致しているか、重要特徴が予期範囲内か、加工プロセスが熱平衡に入っているか。初品が工作機械の起動直後に作られた場合、それは「冷態合格」にすぎず、安定状態を代表しない。より稳妥な方法は、工作機械をまず予熱または空切削で走らせ、状態が安定してから初品を確認し、初品データを後続の抜取検査の参照とすることである。
工程抜取検査の頻度は部品の重要度と加工時間に依存する。半導体部品のような寸法に敏感な場面では、通常、連続加工中に一定間隔で抜取検査を行い、全部完成してから一括測定するのを待たない。傾向的な偏移を発見すれば、ロット全廃の前に調整できる。
熱平衡待ちと工具寿命:見落とされやすい二つの待ち
熱平衡待ちは時間の無駄に聞こえるが、しばしば手直しより安い。連続加工中、主軸、ボールねじ、ワークの温度は徐々に上昇し、寸法がドリフトする。工程が許せば、粗加工と精加工の間に冷却または安定時間を設けてから精加工に入る方が、一気に仕上げるより安定することが多い。工具寿命も同様である。同じ工具で加工後期になると切削力と逃げ量が変化するため、重要寸法の精加工は工具状態の良い段階に配置するか、工具交換ノードを設けるのがよい。
記録のトレーサビリティ:問題を振り返れるようにする
記録は形式ではない。プログラム版、工具番号、段取り方法、測定データ、環境状態。これらの情報はロット差が生じた際に誤差源を振り返れる唯一の手がかりである。記録がなければ推測するしかない。記録があれば、熱か、段取りか、工具摩耗かを判断できる。
試作段階:CNC、3Dプリント、手板複模はそれぞれ一部を担う
半導体部品の検証段階では、三つの工法の役割は重複しない。CNC加工は実材料での寸法と組立の検証に適し、特に金属やエンジニアリングプラスチックの支持、シール、嵌合が必要な場面に適する。3Dプリントは外形、流路、組立干渉の迅速な検証に適し、反復が速いが、材料は最終部品と異なることが多く、量産性能と直接同等にはできない。手板複模(真空注型)は小ロット段階で最終材料に近い樹脂部品による機能または外観検証に適し、プロトタイプと量産の中間に位置する。
工法を切り替える時期は、通常、検証目標に依存する。「入るかどうか」を検証するなら3Dプリントで十分かもしれない。「実工况下で寸法が安定するか」を検証するならCNCまたは複模品が必要である。検証目標と工法能力をすり合わせる方が、「最も量産に近い」ものを追うより時間を節約できる。
よくある質問:現場で最もよく聞かれる精度問題
半導体部品が公差外になった場合、まず工作機械を調べるべきか、それとも熱と段取りを調べるべきか?
まず熱と段取りを排除し、その後で工作機械を疑う。工作機械の静的幾何精度は比較的安定しているが、熱ドリフトと段取り変形は時間とロットで変化する。実用的な順序は、まず連続加工の初品と末品を比較し、一方向のドリフトがあるか判断する。次にクランプ時と解放時の二状態で重要寸法を各一回測定し、段取りで導入された変形を定量化する。両方を排除した後で、工作機械の幾何精度、主軸動特性、工具状態に戻る。これにより盲目的な設備交換や繰り返しのツールセットを避けられる。
薄肉部品加工時に肉厚が常に大きめ、溝幅が小さめになる原因は?
これは典型的な逃げ現象である。切削力が薄壁を押しのけ、工具の実際の除去量がプログラム設定値より小さくなるため、肉厚が大きめ、溝幅が小さめになる。緩和方向は回転数を上げることではなく、半径方向切削力を下げることである。工具突出しを短くする、小切込みと大每歯送りに変える、キャビティ内に工程リブや一時的な充填サポートを追加する、精加工を応力解放後に配置するなどを試す。表面に同時に規則的な振紋が出る場合は、びびりも考慮し、主軸動特性と工具保持剛性を確認する。
三次元測定は合格なのに組立で入らない場合、問題はどこか?
多くは測定状態と組立状態の不一致である。一般的な原因は、測定基準と加工基準が統一されておらず位置度が覆い隠される、ワークが下機後に熱平衡に達する前に測定し冷却で読み値がドリフトする、プローブ半径補正や測頭校正に偏差がある、点寸法だけを測り全体形状や変形傾向を評価していない、などである。ワークを測定環境で安定させてから測定し、報告書に環境状態を記録し、自由曲面や薄肉部品には3Dスキャンを追加して全域比較を行うことを勧める。
小ロット試作段階で、精度管理はどの程度まで行うべきか?
試作段階の価値は、単品が合格することではなく、基準・段取り・検査方案を一緒に明確に定義することにある。初品段階で確認することを推奨する:加工基準が測定基準と一致しているか、クランプ力が測定可能な変形を引き起こすか、重要寸法はどの測定方式を使うか、そして熱安定にどれだけ時間が必要か。これらの情報が一旦固まれば、量産段階のばらつきは明らかに小さくなる。もし試作が寸法の合格だけを追い、工程の一貫性を無視すると、量産時にしばしば再加工が必要になる。
工場の温度はどのレベルまで管理すれば十分ですか?
統一された数値はなく、部品の寸法、材料の膨張係数、公差帯によって決まる。判断の原則は、環境温度の変動によって生じる寸法変化を公差帯の妥当な割合より小さくすることである。極端に低い絶対温度を追求するよりも、温度の安定性がより重要である——空調のオンオフ、頻繁な扉の開閉、昼夜の温度差による周期的なドリフトを避けること。精度に敏感な工程では、工作機械を熱平衡まで予熱してから重要寸法を切削し、できるだけ仕上げ加工を温度が比較的安定した時間帯に配置するとよい。
Key takeaways
- 精度とは、熱・力・振動・測定という4種類の誤差が時間的に重なり合った結果であり、一つだけを見ても根本原因は見つからないことが多い。
- 薄肉・深いポケット・高アスペクト比の構造により、クランプ力と切削力が主な偏差源となる。速度を上げるよりも力を下げる方が効果的である。
- 温度の安定は、極端な工作機械パラメータを追求するよりも重要である。連続加工の最初と最後のワークを比較すれば、熱ドリフトを素早く判断できる。
- 測定基準が加工基準と一致していなければ、実際の偏差が「合格」として覆い隠されてしまう。
- 試作段階で、基準・クランプ・検査方案を一緒に定義すべきであり、公差外れになってから補修するのでは遅い。



