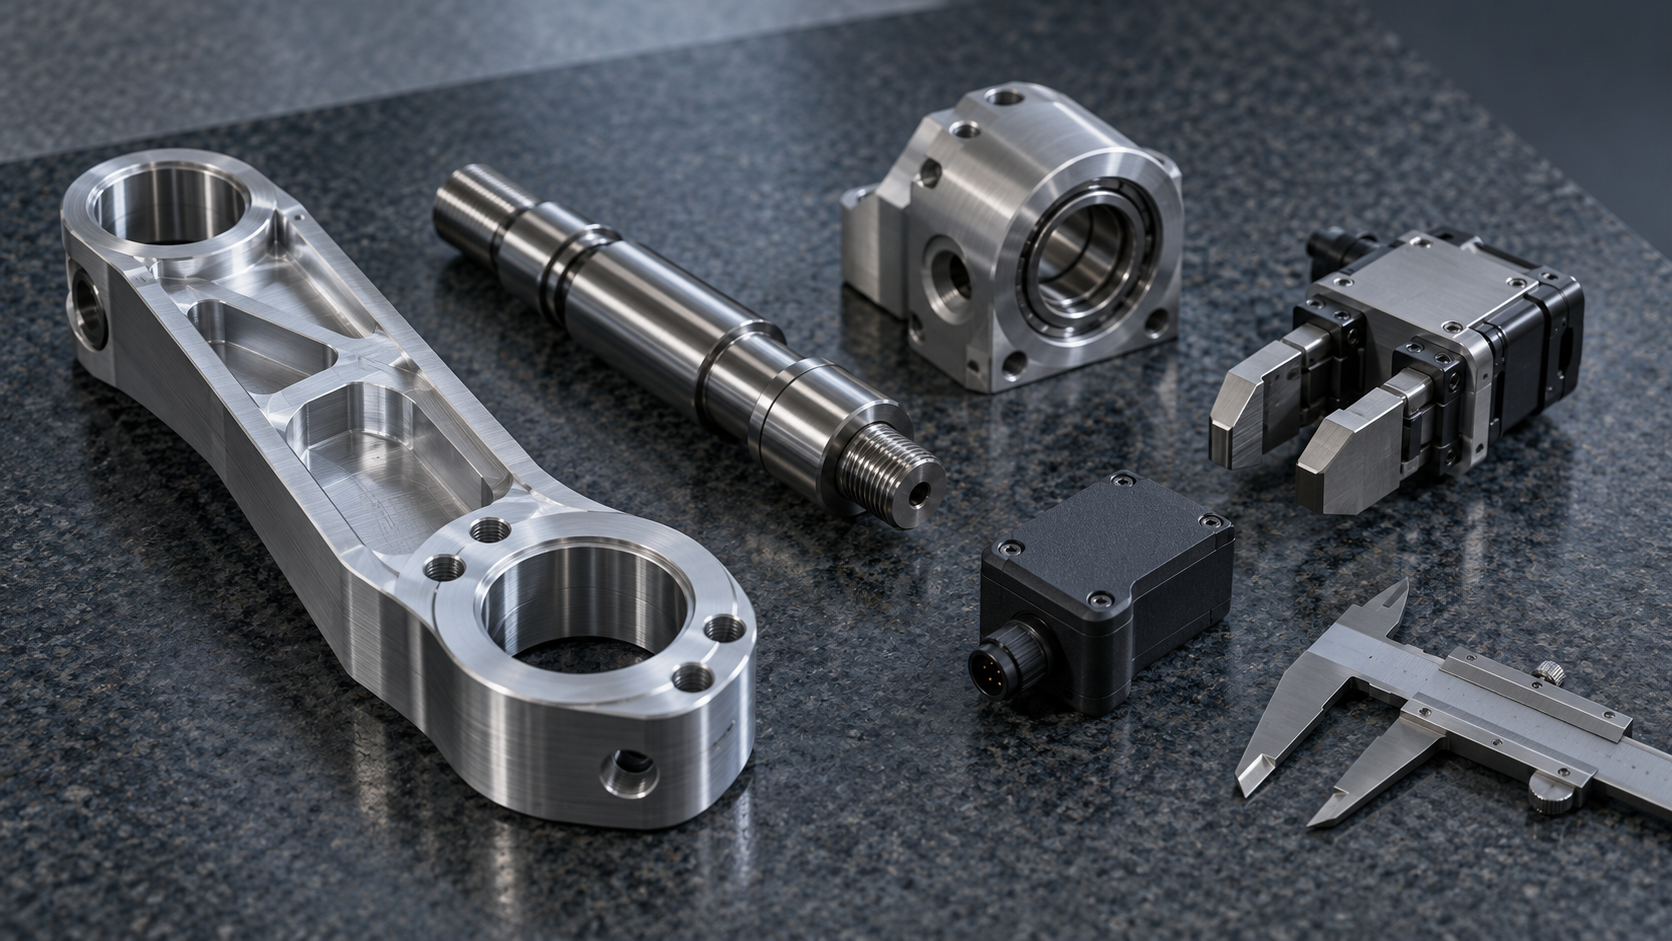
ロボット部品加工にはどのような代表的部品がある?まずは機能と形状で分類
同じロボット部品でも、加工工程がまったく異なるのはなぜでしょうか。アーム接続プレートには通常、複数の取付面、位置決め穴、軽量化ポケットが必要です。精密シャフトでは回転面、嵌合部、同軸関係が重視されます。エンドグリッパーは把持剛性、重量、取付穴位置を両立させる必要があります。一方、センサーハウジングでは保護構造、ケーブル通路、インターフェース位置がより重視されます。いずれもロボットの動作に関わりますが、荷重のかかり方、幾何形状、機能面はそれぞれ異なります。

したがって、ロボット部品加工は「どの設備を選ぶか」から始めるのではなく、まずシステム内で部品が担う役割を確認すべきです。アーム、ベース、関節ハウジングには、平面、穴群、曲面、多面の位置決め形状が含まれることが多く、シャフトやスリーブなどの回転部品では通常、まず旋削を検討します。ギヤ、ベアリングハウジング、減速機ハウジングでは、さらに噛み合い、組立、相対基準にも注意する必要があります。エンドエフェクターやカスタム治具には、荷重、重量、生産数量、構造の複雑さに応じて、フライス加工、積層造形、または複合工法を採用する場合があります。
工法を判断する際は、部品名よりも機能基準のほうが重要です。安定した繰り返し動作が必要な箇所では、すべての面に同じ公差等級を適用することよりも、ベアリング位置、取付面、位置決め穴の相互位置関係が重視される場合があります。ロボット部品加工の出発点は、荷重面、運動嵌合面、組立インターフェース、許容可能な非重要領域を区別し、さらに材料、数量、検査方法を踏まえて工程を決定することです。これにより、剛性、位置合わせ、耐摩耗性、重量の間で、製造可能なバランスを実現できます。
異なるロボット部品には、それぞれどの加工方法が適している?
ロボット部品加工では、特定の設備を先に指定するのではなく、まず部品の形状、荷重のかかり方、生産数量、組立要件を確認します。アーム接続プレート、ベース、関節ハウジングには通常、平面、穴群、曲面、複数の取付面が含まれるため、CNCフライス加工は金属またはエンジニアリングプラスチックの素材からこれらの形状を加工するのに適しています。複数の面の相互位置関係が重要な場合は、工程レビューで段取りと基準変換を重点的に検討する必要があります。
ロボット部品加工:フライス加工、旋削、5軸加工の選び分け
シャフト、スリーブ、ピンなどの回転対称部品は、通常まず旋削を検討し、その後、キー溝、横穴、端面穴などの形状に応じて後工程を設定します。5軸加工は、曲面が連続している部品、斜め穴が多い部品、または複数回の段取りを減らしたい部品に適しています。ただし、すべてのロボット部品に5軸加工が必要なわけではありません。3軸または4軸加工と適切な治具の組み合わせで安定して基準を構築できる場合、むやみに軸数を増やすと、かえってプログラミング、段取り、検査の複雑さが増します。
ロボット部品加工:3Dプリント、板金加工、射出成形の境界
複雑で軽量なブラケット、筐体の試作部品、少量の検証部品では、特に形状を迅速に変更できるため、3Dプリントを検討できます。しかし、荷重、耐摩耗性、寸法安定性に対する要求が高い段階に入ると、CNC加工やその他の工法を改めて比較する必要があります。薄板製のカバー、ブラケット、ボックスは、切断、曲げ、溶接による板金加工で構造を形成できます。大量生産するプラスチック筐体では、部品に適切な肉厚、抜き方向、金型のパーティング条件が備わっていることを前提に、通常は射出成形を検討します。つまり、複雑な外形が必ずしも積層造形に適しているとは限らず、生産数量が増えたからといって、すべての構造ですぐに金型を起こすべきというわけでもありません。
なぜCNC加工はロボット部品に多く用いられるのか?
CNC加工がロボット部品に多く用いられる理由は、単に「高精度」だからではありません。構造や機能に応じて金属やエンジニアリングプラスチックを直接加工でき、少量生産、カスタム対応、複数回の設計変更においても、比較的良好な寸法の一貫性を維持できるためです。アームの接続プレート、関節筐体、取付座などの部品には、平面、穴群、段差、局部的な曲面が含まれることが多く、CNCフライス加工に適しています。一方、精密軸、スリーブ、ピン類の部品は回転体に近いため、通常はまず旋削を検討します。複雑な多面形状や段取り回数の削減が必要な場合に、5軸加工を検討するのであって、最初から軸数の多い加工を選ぶものではありません。
ロボット部品加工の価値は基準関係にある
ロボット部品加工の結果は、治具と基準の設定方法にも左右されます。取付面に対する穴位置のずれ、ベアリング座と端面の同軸関係、複数の位置決め穴間の距離は、最終的な組立精度や動作の再現性に影響します。部品を何度も反転させる必要がある場合、基準の移し替えによって誤差が累積する可能性があります。適切な段取りと治具は、重要な表面を連続して加工するうえで役立ちます。設計レビューでは、寸法精度、位置精度、再現性、表面粗さ、組立時の嵌合を分けて判断すべきです。一般的な構造部品に、ベアリング座、関節の嵌合面、歯車関連部品と同じ公差等級が必ずしも必要とは限りません。
ロボット部品加工では材料と設計変更のペースを適合させる
CNCフライス加工と旋削は、板材、棒材、ブロック材からカスタム部品を製作するのに適しています。材料はアルミニウム合金、鋼、ステンレス鋼、エンジニアリングプラスチックなどの候補から選択できますが、荷重、剛性、重量、耐摩耗性、使用環境を切り離して決定することはできません。試作や少量生産では、CNC加工は図面を迅速に変更し、加工方法を再利用しやすいという利点があります。複雑で軽量な構造についても、まず3Dプリントで検証してから、CNC加工やその他の量産工法へ移行するかを判断できます。アルマイト処理、めっき、塗装、熱処理も、耐摩耗性、耐食性、摩擦、外観といった目標に合わせて適用すべきであり、ロボット部品加工の標準工程として無条件に追加するものではありません。
ロボット部品の設計で加工難度を高めやすい幾何形状とは?
ロボット部品加工の難しさは、外形が複雑であること自体よりも、工具を安定して近づけられないこと、ワークの支持が不足していること、または重要な基準が複数回の段取り後にずれてしまうことに起因する場合が多くあります。設計レビューでは、まず「この形状は荷重、組立、配線、動作のいずれに寄与するのか」を確認すべきです。明確な機能がない場合、複雑な形状は通常、加工と検査のリスクを高めるだけです。
ロボット部品加工における深いポケット、隅R、深穴
深くて狭いポケットは、工具径と突き出し長さを制限します。工具が細く、突き出しが長くなるほど、通常は剛性が低下し、切りくずの排出も難しくなるため、びびり、工具摩耗、ポケット壁面の寸法不安定が発生しやすくなります。内側のRが小さすぎる場合も、より小径の工具を使用せざるを得なくなり、工具経路の回数と検査の難度が増します。構造上可能であれば、Rを大きくするか、隅部に工具が到達できる逃げ溝を設けます。深穴については、ドリル加工時の切りくず排出、穴軸のずれ、後工程での測定まで同時に考慮する必要があり、モデル上に穴径を一つ記載するだけでは不十分です。
薄肉と多角度形状がロボット部品加工に与える影響
薄肉部品は、切削力やクランプ力によって変形し、荷重を解除した後にスプリングバックが発生する可能性があります。肉厚が不足すると振動も増幅され、平面度、輪郭度、穴位置の結果が不安定になります。段取り時には十分な支持を確保し、必要に応じて加工順序を調整して、ワークを先に弱くしてから重要面を加工することを避けるべきです。機能上の根拠がない斜面、斜め穴、多面形状は、角度位置決め、基準の移し替え、検具設計の難度を高めます。ロボット部品加工は、角度が多いほど先進的というわけではありません。工具の接近性、基準の明確さ、重要面の連続加工を優先するほうが、複雑な外形を追求するよりも通常は信頼性が高くなります。
関節、減速機、エンドエフェクタのロボット部品加工における重点
ロボット部品加工では、すべての部品に同じ精度基準を適用することはできません。関節筐体、精密軸、歯車関連部品、エンドエフェクタ用クランプでは担う機能が異なり、実際に管理すべき寸法、基準、表面状態も異なります。加工結果を評価する際は、部品をベアリング、減速機、組立、動作検査の一連の工程に戻して考えるべきであり、単一の寸法が「非常に正確に」加工されているかだけを見るべきではありません。
関節筐体とベアリングハウジングのロボット部品加工
関節筐体とベアリングハウジングでは、通常、ベアリング座、取付面、位置決め穴、穴群間の相対位置が重要になります。ベアリング穴の寸法が規格内であっても、組立後に安定して動作するとは限りません。穴の同軸関係、端面と穴軸の直角度、複数の取付基準間の位置誤差も同様に重要です。加工工程は主要基準を中心に段取りを計画し、不要な基準の移し替えを減らす必要があります。深いポケットや薄肉の筐体では、切削力やクランプ力による変形も評価し、図面上で機能寸法と一般的な外形寸法を区別すべきです。
精密軸、歯車、減速機関連部品のロボット部品加工
精密軸やスリーブ類の部品では、通常まず旋削を検討し、その後、キー溝、穴位置、端面形状などに応じてフライス加工などの後工程を設定します。重要なのは外径寸法だけではなく、回転精度、嵌合すきま、軸肩による位置決め、表面状態、耐摩耗性の要求です。歯車や減速機関連部品では、噛み合い関係、取付基準、材料状態も同時に確認する必要があります。個々の歯形や穴位置が合格していても、組立時の同軸度が不足すれば、騒音、すきま、動作誤差が発生する可能性があります。具体的な公差、熱処理、表面処理は、荷重、回転数、潤滑、検査方法を切り離して決定することはできません。
エンドエフェクタと治具では、重量、剛性、把持面、取付穴の位置、段取り替えのしやすさがより重視されます。軽量化は、単純に肉厚を薄くすることと同じではありません。そうしなければ、把持剛性が低下したり、振動が発生したりする可能性があります。センサ筐体では、まず取付インターフェース、保護構造、ケーブル通路、使用環境を確認する必要があります。保護、防水・気密、絶縁などの要件は、図面作成および材料選定の段階で明確にしなければなりません。このことから、ロボット部品加工の要点は、すべての表面で極限公差を追求することではなく、組立基準、運動関係、検査方法を軸に加工要件を配分することだと分かります。
ロボット部品加工では、精度、剛性、重量、コストをどのように両立させるべきか?
ロボット部品加工では、先に材料を指定してから、すべての寸法に同一の公差を適用することはできません。アルミニウム合金、鋼、ステンレス鋼、エンジニアリングプラスチックはいずれも候補となる材料群にすぎず、最終的な選定では、荷重、剛性、重量、耐摩耗性、耐食性、摩擦条件、使用環境を総合的に考慮する必要があります。関節ハウジングでは、重量を抑えながら取付面の安定性を維持する必要がある場合があります。精密シャフトでは回転精度、嵌合、耐摩耗性がより重要となり、センサ筐体では保護、絶縁、ケーブル通路が優先される場合があります。
生産量や開発段階によっても、工程ルートは変わります。試作および小ロット部品では、まず CNC 加工または 3D プリントを評価するのが一般的です。前者は安定した基準面と表面状態を得やすく、後者は複雑な外形、軽量構造、組立関係の検証に適しています。プラスチック部品を大量生産する場合は、通常さらに射出成形を検討しますが、金型、抜き方向、肉厚、収縮をすべて判断材料に含める必要があります。表面処理も当然のように追加するのではなく、耐摩耗、耐食、摩擦、外観、絶縁のいずれを目的とするのかを明確にすべきです。
精度の取捨選択は、すべての寸法を極限まで厳しくするのではなく、機能公差と重要基準から始めるべきです。ベアリング座、位置決め穴、取付面、シール面、把持面については相互関係を明確にし、図面段階で測定基準、検査治具、組立検証も同時に検討する必要があります。寸法精度、位置精度、再現性、表面状態、嵌合結果は組み合わせて評価する必要があります。公差が加工・検査によって実現でき、組立性能に反映されて初めて、ロボット部品加工への投資に真の価値が生まれます。
ロボット部品加工でサンプルを提出する前に、どのような資料を準備すべきか?
サンプル提出前に、3D モデルだけを提出してはいけません。ロボット部品加工の工程レビューでは、通常「幾何形状—機能基準—材料状態—生産量—検査要件」の順に確認します。資料が充実しているほど、どの形状がフライス加工、旋削、積層造形に適しているかを判断しやすくなり、基準が不明確なことによる確認の繰り返しも減らせます。
ロボット部品加工に必要な図面とモデル
3D モデルは、全体構造、キャビティ深さ、肉厚、工具の到達性を把握するために使用します。2D 図面では、寸法、公差、基準、表面粗さ、ねじ、面取り、特殊要求を明確にする必要があります。ベアリング座、位置決め穴、取付面、シール面、把持面は個別に示し、それらの間の嵌合関係または位置関係を記載してください。すべての寸法に同じ等級の極限公差を設定するのではなく、機能公差を用いるほうが、クランプ、加工、検査に適しています。
ロボット部品加工のレビューでは、使用条件についてほかに何を説明すべきか?
資料には、材料および状態、予定数量、表面処理、使用環境、荷重、動作頻度、組立関係も含める必要があります。部品に繰り返し位置決め、回転嵌合、耐摩耗、シールが関係する場合は、それぞれの検証重点を明記してください。同時に、検査報告書、三次元測定、専用検査治具が必要な寸法も事前に確認します。最終的な工程ルートは、図面、材料、生産量、重要基準によって決定すべきであり、特定の設備や単一の工法を先に指定するものではありません。
ロボット部品加工でよくある質問
ロボット部品加工に統一された工程はありません。部品の機能、幾何形状、材料、生産量、組立関係、検査条件を総合的に考慮し、CNC、5軸加工、3D プリントのどれが適しているかを判断する必要があります。
ロボット部品はすべて CNC 加工に適しているのか?
必ずしもそうではありません。アーム接続部品、ベース、関節ハウジング、シャフト、スリーブなどの金属またはエンジニアリングプラスチック部品は、通常、CNC フライス加工または旋削加工を評価できます。複雑な軽量構造、試作品、小ロット部品では、3D プリントのほうが適している場合もあります。最終的には、材料、荷重、寸法安定性、表面要求、生産数量によって判断します。
5軸加工が必要になるのはどのような場合か?
部品に複数方向の加工面や複雑な曲面がある場合、または段取り回数や基準移し替えを減らしたい場合は、5軸加工を評価できます。ただし、すべてのロボット部品に5軸加工が必要なわけではありません。3軸加工または一般的な多面クランプで重要な穴位置、平面、嵌合面を安定して加工できるのであれば、シンプルな工程のほうがクランプと検査のリスクを管理しやすくなります。
3D プリント部品を、耐荷重関節やエンドエフェクタにそのまま使用できるか?
材料、積層方向、層間強度、荷重、耐摩耗性、使用環境に基づいて検証する必要があり、外観だけで判断することはできません。試作検証、軽荷重治具、複雑な内部構造には3D プリントを優先的に評価できます。一方、耐荷重関節、ベアリングハウジング、高頻度で動作する部品では、CNC、射出成形、金属製造の各方案をさらに比較し、組立検証および耐用寿命検証を行うべきです。
ロボット部品の図面に記載された公差が妥当かどうかを、どのように判断すべきか?
まず機能公差と非機能寸法を区別し、軸受部、位置決め穴、取付面、シール面、クランプ面、およびそれら相互間の位置関係と同軸関係を重点的に確認します。公差は、材料、加工工程、ワークの固定方法、測定基準とも適合させる必要があります。すべての寸法に厳しい公差を適用しても、必ずしもロボットの動作性能が向上するとは限りません。図面作成段階で、測定方法と組立要件も併せて確認することを推奨します。
Key takeaways
- ロボット部品加工では、まず機能、幾何形状、生産数量、主要基準を確認してから工法を決定します。すべての部品に5軸加工が必要なわけではありません。
- アーム接続部品やハウジングは通常CNCフライス加工が中心となり、シャフトやスリーブはまず旋削を評価し、複雑な多面形状がある場合に5軸加工を検討します。
- 3Dプリントは試作、小ロット、複雑で軽量な構造に適しています。一方、荷重、耐摩耗性、寸法安定性が求められる部品や大量生産の樹脂部品では、CNC加工または射出成形を改めて評価する必要があります。
- 深く狭いポケット、過度に小さい内R、薄肉、不必要な多方向形状は、工具の制約、振動、変形、段取り、検査の難易度を高めます。
- ロボット部品で重要なのは、単独で極限公差を追求することではなく、主要基準、嵌合関係、再現性、表面状態、検査方法を総合的に整合させることです。



