Bei der Bearbeitung von Bauteilen für humanoide Roboter zuerst die Funktionen gliedern, nicht zuerst die Maschinen auswählen
Bei einem Gelenkmodul kann folgende Situation auftreten: Die Außenkontur des Gehäuses, der Durchmesser der Lagerbohrung und die Abmessungen der Montagebohrungen bestehen jeweils die Prüfung, bei der Montage kommt es jedoch zu einer einseitigen Belastung des Lagers, zum Klemmen des Zentrierbunds des Getriebes oder zu Schwierigkeiten bei der Ausrichtung der Motorwelle. Das Problem liegt meist nicht bei einem einzelnen Maß, sondern bei uneinheitlichen Bezügen: Die Lagerbohrung wird anhand der Gehäuseaußenkontur ausgerichtet, die Montagefläche des Getriebes anhand einer Rohteilfläche bearbeitet und das Koordinatensystem für die Motorzentrierbohrung in einer weiteren Aufspannung neu festgelegt. Dass einzelne Maße innerhalb ihrer Toleranzfelder liegen, bedeutet nicht, dass die Beziehungen zwischen Bohrungsmuster, Stirnflächen und Achsen den Anforderungen entsprechen.
Daher sollte die Bearbeitung von Bauteilen für humanoide Roboter nicht mit der Frage „Drei- oder Fünfachsbearbeitung?“ beginnen. Zunächst ist zu klären, welche Funktion das Bauteil erfüllt und welche Folgen sein Ausfall hat. Anschließend sind diese Funktionen in fertigungs- und prüfgerechte kritische Merkmale zu überführen.
| Tragstruktur | Rumpfrahmen, Gelenkgehäuse | Steifigkeit, Kraftfluss, Gewicht | Verformung dünner Wände, lokales Einbeulen |
| Kraftübertragung und Positionierung | Wellen, Wellenbuchsen, Lagergehäuse | Koaxialität, Passflächen, Planlauf der Stirnflächen | Bezugswechsel, Verformung durch Wärmebehandlung |
| Verbindung und Abstützung | Flansche, Halterungen, Montageplatten | Bohrungsposition, Rechtwinkligkeit, Kontaktflächen | Versatz des Bohrungsbilds durch mehrfaches Umspannen |
| Äußerer Schutz | Abdeckungen, Paneele | Gewicht, Kontur, Oberflächenqualität | Verzug, ungleichmäßige Fugen |
| Kabelbaum-Komponenten | Clips, Führungselemente, Schutzhüllen | Bauraum für die Leitungsführung, Rundungen, Isolierung und Montageabstände | Kollisionen, Kabelabrieb, falsche Montagerichtung |
Bei der Prüfung kann die Dokumentation in der Reihenfolge Funktion—kritische Merkmale—Fertigungsrisiken erfolgen. Die Aufgabe eines Lagergehäuses besteht beispielsweise darin, ein rotierendes Wellensystem stabil zu lagern. Kritisch sind daher nicht sämtliche Außenmaße, sondern der Bohrungsdurchmesser, die Koaxialität, die Rechtwinkligkeit der Stirnfläche und die Passflächen. Die entsprechenden Risiken sind Spannverformungen, Werkzeugausweichen und voneinander abweichende Prüfbezüge. Erst wenn diese Vorgaben eindeutig definiert sind, lassen sich Werkstoff, Rohteil sowie Fertigungswege wie CNC-Bearbeitung, Blechbearbeitung oder 3D-Druck fundiert vergleichen.
Auswahl des Fertigungsverfahrens für Teile humanoider Roboter: CNC, Blechbearbeitung, 3D-Druck oder Formgebung
Bei der Auswahl des Fertigungsverfahrens ist zunächst die Funktion des Bauteils und anschließend die Stückzahl sowie die Häufigkeit von Konstruktionsänderungen zu berücksichtigen. Bei Gelenkgehäusen müssen Lagerbohrungen, Montageflächen und die Lagebeziehungen des Bohrungsbilds kontrolliert werden, weshalb in der Regel zuerst eine CNC-Bearbeitung geprüft wird. Dient ein Schutzgehäuse dagegen hauptsächlich als leichte und kostengünstige Abdeckung, muss dafür nicht dasselbe Verfahren verwendet werden. Bei der Fertigung von Teilen humanoider Roboter wird häufig eine Kombination mehrerer Verfahren eingesetzt, anstatt alle Bauteile des Gesamtsystems auf einer einzigen Maschinenart zu fertigen.
Entscheidungstabelle für Fertigungsverfahren bei Teilen humanoider Roboter
| CNC-Bearbeitung | Gelenkgehäuse, Buchsen, Flansche, mehrseitige Halterungen und Bauteile mit hohen Passungsanforderungen | Geeignet zur präzisen Fertigung von Bohrungen, Zentrierbünden und Bezugsflächen; zu beachten sind die Aufspannung, die Werkzeugzugänglichkeit und die Passmaße nach der Oberflächenbehandlung | Geeignet für Prototypen und Kleinserien; bei Konstruktionsänderungen müssen in der Regel keine Werkzeuge neu angefertigt werden, komplexe Spannvorrichtungen erhöhen jedoch die Stückkosten |
| Blechbearbeitung | Gehäuse, Montageplatten, Kabelbaumhalterungen und abwickelbare Biegekonstruktionen | Besonders zu prüfen sind Biegeradien, Lochrandabstände, Schweißverzug und die Lagebeziehungen der Bohrungen nach dem Biegen | Geeignet für schnelle Iterationen; die Konstruktion sollte unnötige Schweißnähte und Spezialvorrichtungen möglichst vermeiden |
| 3D-Druck | Komplexe interne Strömungskanäle, Leichtbaugeometrien, frühzeitige Überprüfung der Konstruktion und schwer zerspanbare Geometrien | FDM, SLA, SLS, MJF und DMLS unterscheiden sich hinsichtlich ihrer Grenzen bei Materialien, Oberflächen und Genauigkeiten; kritische Passflächen müssen möglicherweise weiterhin nachbearbeitet werden | Geeignet für kleine Stückzahlen und häufige Konstruktionsänderungen; Wandstärken und Toleranzen gedruckter Musterteile können nicht direkt auf das Serienfertigungsverfahren übertragen werden |
| Vakuumguss | Kunststoffteile, die eine spritzgussähnliche Optik, Hart-Weich-Effekte oder die Validierung mehrteiliger Baugruppen erfordern | Zu beachten sind die Qualität des Urmodells, Schwindung, Lufteinschlüsse und die Konsistenz der Nachbearbeitung | Geeignet für die Validierung in Kleinserien; Werkzeugstandzeit und Wiederholgenauigkeit müssen projektspezifisch bestätigt werden |
| Spritzgießen | Konstruktiv ausgereifte Kunststoffgehäuse, Abdeckungen und Zubehörteile für Kabelbäume | Wandstärken, Entformungsschrägen, Anschnitte, Einfallstellen und Einlegerkonstruktionen müssen frühzeitig berücksichtigt werden | Eine Bewertung ist erst sinnvoll, wenn der wirtschaftliche Stückzahlbereich für das Werkzeug erreicht ist; Konstruktionsänderungen können Werkzeugänderungen oder eine Neuanfertigung des Werkzeugs erfordern |
Ein Prototyp kann gleichzeitig CNC-gefertigte Gelenkschnittstellen, Blechhalterungen, 3D-gedruckte Luftkanäle und vakuumgegossene Gehäuse verwenden. Nach der Konstruktionsfreigabe können Kunststoffteile mit stabilen Stückzahlen für das Spritzgießen bewertet werden. Der endgültige Fertigungsweg sollte gemeinsam anhand von 2D-Zeichnungen, 3D-Modellen, Werkstoffzustand, erwarteter Stückzahl und Prüfanforderungen festgelegt werden; er darf nicht allein nach der Bauteilgeometrie oder dem Stückpreisangebot bestimmt werden.
Werkstoff und Konstruktion von Bauteilen für humanoide Roboter müssen gemeinsam bewertet werden
Die Werkstoffauswahl darf nicht losgelöst vom Kraftfluss und von der fertigungsgerechten Konstruktion erfolgen. Bei der Fertigung von Bauteilen für humanoide Roboter werden Aluminiumlegierungen häufig für gewichtsoptimierte Gelenkgehäuse und Verbindungselemente eingesetzt. Bei der Konstruktion muss jedoch auch das Risiko lokaler Quetschungen an Lagersitzen, Schraubverbindungsbereichen und Klemmstellen geprüft werden. Selbst wenn ein dünnwandiges Aluminiumgehäuse eine ausreichende statische Festigkeit aufweist, kann es aufgrund unzureichender Steifigkeit, bearbeitungsbedingter Verformung oder wiederholter Montage und Demontage von Gewindeverbindungen versagen.
Bei unterschiedlichen Bauteilen humanoider Roboter sind unterschiedliche Werkstoffkennwerte zu berücksichtigen
Bei Wellen, Stiften und Verschleißbuchsen stehen in der Regel Festigkeit, Ermüdungsbeständigkeit, Verschleißfestigkeit und Maßstabilität nach der Wärmebehandlung im Vordergrund. Erfolgt die Wärmebehandlung vor der Feinbearbeitung, muss eine abtragbare Bearbeitungszugabe vorgesehen werden; erfolgt sie nach der Bearbeitung, sind Verzug und der Bedarf an anschließendem Schleifen zu bewerten. Edelstahl eignet sich für Bauteile mit Anforderungen an die Korrosionsbeständigkeit, doch Schnittbelastung, Werkzeugverschleiß und Verformung dünner Wände müssen üblicherweise gesondert berücksichtigt werden. Technische Kunststoffe eignen sich für Schutzabdeckungen, isolierende Halterungen und leicht belastete Führungselemente. Entscheidend sind dabei Temperaturanstieg, Kriechen, Feuchtigkeitsaufnahme, Quetschung an Befestigungsstellen und die Oberflächenoptik – nicht nur die Dichte.
Leichtbau bei humanoiden Robotern bedeutet nicht einfach nur dünnere Wandstärken
Für eine wirksame Gewichtsreduzierung sollte zunächst analysiert werden, wie die Last vom Lagersitz zur Montagefläche übertragen wird. Anschließend lässt sich die Steifigkeit durch Rippen, Verrundungen und lokale Wandverdickungen aufrechterhalten. An Stellen, an denen Gewinde häufig montiert und demontiert werden, können Metalleinsätze in Betracht gezogen werden. Lochränder, Einpressbereiche und Befestigungsflächen sollten nicht im gleichen Maß ausgedünnt werden wie nicht tragende Bereiche. An Kreuzungen von Rippen sind zudem abrupte Materialanhäufungen zu vermeiden, um Maßschwankungen durch Eigenspannungen im Rohteil, Bearbeitungsverzug oder Formschwindung zu reduzieren.
Werkzeugzugänglichkeit und Spannkonzept für CNC-Bauteile humanoider Roboter
In Gelenkgehäusen und mehrseitigen Halterungen sind tiefe Kavitäten, schmale Nuten, Innenecken, Querbohrungen, rückseitige Stufen und dünne Wände häufig in einem einzigen Bauteil vereint. Jede zusätzliche Bearbeitungsrichtung kann weiteres Wenden, Ausrichten und Wechseln der Bezüge erfordern. Je tiefer die Kavität ist, desto größer muss die Werkzeugauskragung sein und desto schwieriger lassen sich Vibrationen, Werkzeugabdrängung und Bearbeitungsspuren auf der Oberfläche kontrollieren. Bei der Konstruktion von CNC-Bauteilen für humanoide Roboter sollten zunächst Werkzeugwege und Spannfolge geprüft werden, bevor entschieden wird, welche Strukturen beibehalten werden sollen.
Zuerst Hauptauflagefläche und Fertigungsbezüge festlegen
Als Hauptauflagefläche sollte vorzugsweise eine ausreichend große und steife Fläche gewählt werden, deren Lagebeziehung zu Lagerbohrungen oder Montageschnittstellen eindeutig definiert ist. Kritische Bohrungsgruppen sollten möglichst in einer einzigen Aufspannung gefertigt werden, um eine Verschiebung der Bohrungsachsen durch Wenden und erneutes Ausrichten zu vermeiden. Müssen rückseitige Stufen oder Bohrungen in mehreren Richtungen bearbeitet werden, sind die Bezüge für die zweite Aufspannung bereits bei der Modellprüfung eindeutig festzulegen. Sichtflächen, Rohteilkanten oder bereits ausgedünnte Seitenwände sollten nicht zum Ausrichten verwendet werden.
Werkzeugdurchmesser, Auskraglänge und Innenradien prüfen
Der Innenradius bestimmt den verwendbaren Werkzeugdurchmesser, während die Tiefe der Kavität das Längen-Durchmesser-Verhältnis des Werkzeugs vorgibt. Kleine Radien in Kombination mit tiefen Kavitäten erfordern in der Regel schlanke Werkzeuge, wodurch die Schnittparameter eingeschränkt werden und leichter Rattermarken oder Restmaterial entstehen. Innenradien ohne funktionale Unterschiede können vereinheitlicht und angemessen vergrößert werden. Schmale, tiefe Kavitäten, die ausschließlich der Gewichtsreduzierung dienen, sollten entfallen. Bei Querbohrungen sind außerdem der Platz für das Eintreten des Bohrers, die Spanabfuhr und den Werkzeugrückzug zu prüfen, damit die Bohrungsöffnung nicht durch Rippen oder angrenzende Wände verdeckt wird.
Stabile Spannbereiche für CNC-Bauteile humanoider Roboter vorsehen
Spannvorrichtungen benötigen ebene Flächen, Stufen oder Fertigungsansätze, die sich wiederholgenau kontaktieren lassen. Wenn bei einem dünnwandigen Gehäuse nur gekrümmte Flächen zum Spannen verbleiben, kann die Spannkraft das Bauteil zunächst verformen, sodass die Maße nach dem Lösen der Spannung zurückfedern. Für die erste und zweite Aufspannung können stabile Bereiche vorgesehen und Fertigungsansätze so angeordnet werden, dass sie erst zuletzt entfernt werden. Verbindungsrippen oder Rohteilrahmen dürfen nicht zu früh abgetrennt werden. Zunächst sollten kritische Bohrungen, Bezugsflächen und der Großteil der Kavitäten bearbeitet und erst danach die temporären Versteifungen entfernt werden. Die konkreten Spannzugaben und die Reihenfolge ihrer Entfernung sind unter Berücksichtigung des Werkstoffzustands, der Wandstärke und der Vorrichtungen des Fertigers festzulegen.
Die Toleranzen bei der Bearbeitung von Bauteilen humanoider Roboter sollten durch die Montagekette bestimmt werden
Ausgangspunkt für die Tolerierung eines Gelenkmoduls ist nicht die Frage, „was die Maschine leisten kann“, sondern welche Schnittstellen die Positionier- und Rotationsgenauigkeit bestimmen, wenn das Drehmoment vom Motor über Getriebe und Lager auf das Gehäuse übertragen wird. Bei Lagerbohrungen sind hauptsächlich Passungsmaß, Rundheit und Koaxialität zu kontrollieren. Der Zentrierbund des Getriebes übernimmt die radiale Positionierung. An der Montage-Stirnfläche sind Ebenheit und Rechtwinkligkeit zur Achse zu kontrollieren. Die Lage der Motorbohrungen sollte relativ zum selben Montagebezug definiert werden. Die Oberflächenrauheit dient zur Festlegung der Anforderungen an Kontakt-, Dicht- oder Rotationsflächen und kann Maß- und Form- bzw. Lagetoleranzen nicht ersetzen.
Für die Bearbeitung von Bauteilen humanoider Roboter zunächst ein einheitliches Bezugssystem festlegen
Wenn die Lagerbohrung relativ zur Außenkontur des Gehäuses bemaßt wird, der Zentrierbund des Getriebes jedoch relativ zu einer anderen Stirnfläche, kann die montierte Wellenanordnung selbst dann exzentrisch sein, wenn beide Maße jeweils innerhalb der Toleranz liegen. Entlang der tatsächlichen Montagekette sollten eine Hauptbezugsfläche, ein Zentrierbund und ein Richtungsbezug gewählt werden. Kritische Beziehungen sind anschließend durch Anforderungen an Position, Koaxialität oder Rundlauf festzulegen. Auch die Toleranzkette muss berechnet werden: Selbst wenn Bohrungsabstand, Spiel am Zentrierbund, Dicke der Stirnfläche und Spiel der Befestigungselemente jeweils zulässig sind, bedeutet dies nicht, dass die Motorwelle und die Eingangswelle des Getriebes im montierten Zustand weiterhin fluchten.
Toleranzen für Bauteile humanoider Roboter funktionsgerecht abstufen
| Stufe | Anwendbare Merkmale | Schwerpunkte in Zeichnung und Prüfung |
|---|---|---|
| Klasse A | Lagerbohrungen, Beziehungen innerhalb des Wellensystems, Zentrierbünde zur Positionierung von Getrieben | Bezüge, Maße und geometrische Toleranzen eindeutig festlegen und ausführbare Prüfmethoden vorgeben |
| Klasse B | Motorbefestigungsbohrungen, Modulverbindungsflächen, austauschbare Schnittstellen | Montagegrenzen und Positionen der Bohrungsmuster kontrollieren; einzelne Maße nicht ohne sachliche Grundlage enger tolerieren |
| Klasse C | Nicht fügerelevante Außenkonturen, Freistiche, dekorative Konturen | Allgemeintoleranzen oder Konturanforderungen verwenden; im Vordergrund steht die Vermeidung von Kollisionen |
Alle Maße eng zu tolerieren, erhöht in der Regel lediglich den Aufwand für die Feinbearbeitung, langsame Bearbeitungsgänge und prozessbegleitende Messungen sowie das Ausschussrisiko, ohne zwangsläufig die Leistung des Gesamtsystems zu verbessern. Bei Merkmalen der Klassen A und B müssen zugleich die Prüfbezüge und die Eignung der Messmittel bestätigt werden; für Merkmale der Klasse C sollten nicht die Toleranzen von Passflächen übernommen werden. Eloxieren, Beschichten oder andere Oberflächenbehandlungen können außerdem den Zustand von Bohrungsdurchmessern, Zentrierbünden und Gewinden verändern. Daher sollte die Zeichnung angeben, ob kritische Maße vor oder nach der Behandlung abzunehmen sind. Branchenübliche Toleranzwerte können lediglich als erste Orientierung dienen; die endgültige Festlegung muss unter Berücksichtigung der Belastung, der Vorgaben für Lager oder Verbindungselemente, des Materialzustands, der Montageart und der tatsächlich verfügbaren Prüfbedingungen erfolgen.
Planung von Aufspannung und Prüfung bei der Bearbeitung von Bauteilen für humanoide Roboter
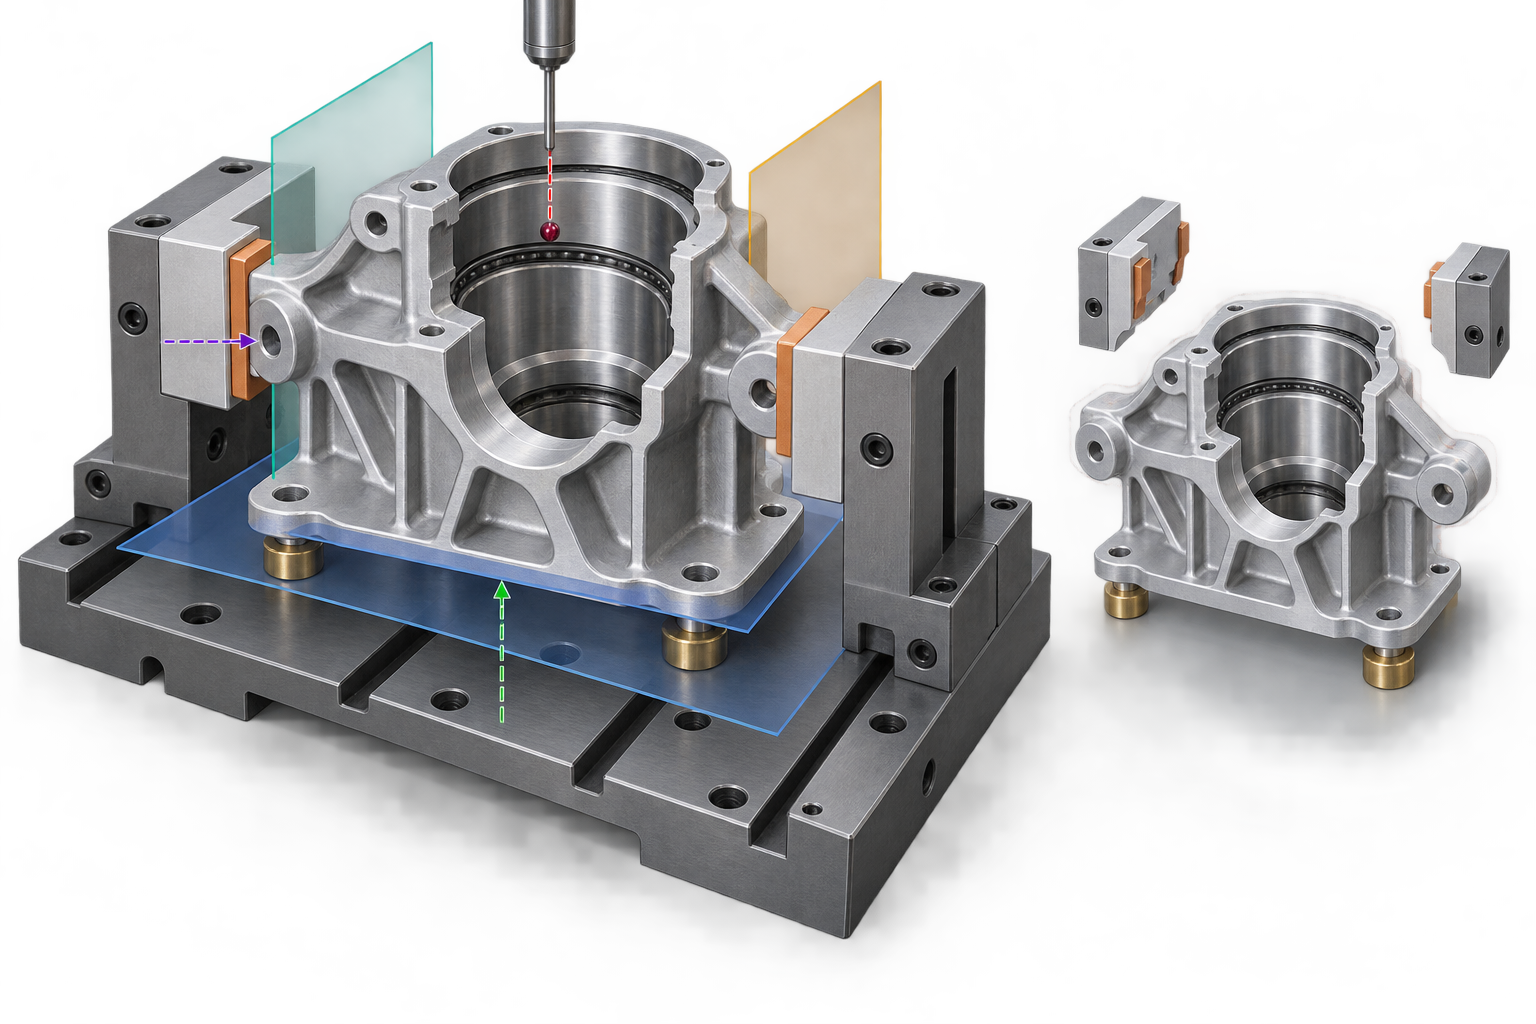
Für Aufspannung und Prüfung sollte dasselbe System funktionaler Bezüge verwendet werden. Wird das Werkstück bei der Bearbeitung an den Rohteilkanten ausgerichtet, während sich die Montage an Lagerbohrungen und Montage-Stirnflächen orientiert und bei der Prüfung lediglich einzelne Maße separat gemessen werden, können alle Maße innerhalb der Toleranz liegen, obwohl die Beziehungen innerhalb des Bohrungsmusters weiterhin außerhalb der Toleranz liegen. Vor der Arbeitsplanung für die Bearbeitung von Bauteilen für humanoide Roboter sind daher zunächst Primär-, Sekundär- und Tertiärbezug festzulegen. Kritische Bohrungspositionen, die Rechtwinkligkeit von Stirnflächen und koaxiale Beziehungen müssen auf diese Bezüge verweisen.
Aufspannrisiken bei der Bearbeitung von Bauteilen für humanoide Roboter
Dünnwandige Gelenkgehäuse können sich beim Spannen vorübergehend verformen und nach dem Lösen zurückfedern; bei der Schruppbearbeitung tiefer Kavitäten können zudem Eigenspannungen im Rohteil freigesetzt werden. Aus fertigungstechnischer Sicht kann geprüft werden, ob Schrupp- und Feinbearbeitung getrennt ausgeführt werden sollten. Dabei ist ein gleichmäßiges Aufmaß vorzusehen und im ungespannten Zustand oder bei einer festgelegten Spannkraft erneut zu messen. Für die Bearbeitung nach dem Wenden müssen zuverlässige Positionierflächen und Spannbereiche erhalten bleiben; es ist zu vermeiden, dass bereits im ersten Arbeitsgang sämtliche Bezugsflächen entfernt werden. Weiche Spannbacken eignen sich zur flächigen Anlage an regelmäßigen Konturen, während Sondervorrichtungen für die mehrseitige Positionierung oder wiederkehrende Serien geeignet sind. In beiden Fällen muss jedoch sichergestellt werden, dass Freiräume, Stützpositionen und Spannrichtungen keine dünnwandigen Bereiche belasten.
Prüfmethoden bei der Bearbeitung von Bauteilen für humanoide Roboter
Messschieber und Bügelmessschrauben eignen sich für übliche Längen, Dicken und Außendurchmesser, jedoch nicht zur alleinigen Beurteilung komplexer Beziehungen innerhalb von Bohrungsmustern. Lehrdorne und Lehrringe ermöglichen eine schnelle Beurteilung von Passungsmaßen, liefern üblicherweise jedoch keine Aussagen über Position, Rundheit oder Koaxialität einer Bohrung. Für kritische Lagerbohrungen, Zentrierbünde und Montageflächen kann abhängig von den Zeichnungsanforderungen eine Prüfung mit Koordinatenmesstechnik in Betracht gezogen werden. Für komplexe gekrümmte Flächen, Abweichungen von Freiformflächen oder Reverse-Engineering-Vergleiche kann 3D-Scannen eingesetzt werden; Scanergebnisse ersetzen jedoch nicht automatisch die Maß- und Geometrieprüfung von Passbohrungen. Bei wiederkehrenden Schnittstellen in der Serienfertigung können Sonderlehren die Prüfleistung erhöhen, sofern ihre Bezüge mit den Montagebezügen übereinstimmen.
Der Prüfplan sollte außerdem den Messzustand, die Art der Bezugsfestlegung, die Logik für Erstteil- und Stichprobenprüfungen sowie die Prüfphasen vor und nach der Oberflächenbehandlung angeben. Oxidation, Beschichtung oder Lackierung können Bohrungsdurchmesser, Kontaktflächen und Außenkonturen verändern; in der Zeichnung muss eindeutig festgelegt sein, welche Merkmale vor der Behandlung kontrolliert und welche im Endzustand abgenommen werden. Bei verformungsanfälligen Teilen ist zudem festzulegen, ob die Prüfung im freien, im spannvorrichtungsgebundenen oder im montierten Zustand erfolgt, damit Hersteller und Montagebetrieb dasselbe Maß nicht unter unterschiedlichen Bedingungen beurteilen.
Freigabecheckliste für Teile humanoider Roboter vom Prototypenbau bis zur Kleinserie
Dass sich Prototypenteile montieren lassen, bedeutet nicht, dass der Fertigungsprozess bereits für Kleinserien geeignet ist. Vor der Freigabe müssen die Konstruktionsversion, die Fertigungsbezüge, die Prüfmethoden und die beim Erstteil festgestellten Probleme Punkt für Punkt abgeschlossen werden, damit Vorgehensweisen, die von der Erfahrung einzelner Fachkräfte abhängen, nicht unverändert auf Folgeaufträge übertragen werden.
Prüfung vor der Fertigungsfreigabe von Teilen für humanoide Roboter
- Die Versionsnummern von 3D-Modell, 2D-Zeichnung und Stückliste stimmen überein; geänderte Maße wurden synchronisiert.
- Werkstoffbezeichnung, Lieferzustand sowie Anforderungen an Wärme- und Oberflächenbehandlung sind eindeutig festgelegt; es ist nicht nur die Werkstoffgruppe angegeben.
- Lagerbohrungen, Zentrierbünde und Montagebohrbilder verwenden ein einheitliches Bezugssystem; die maßgeblichen Form- und Lagetoleranzen sind angegeben.
- Für dünnwandige, tiefe und mehrseitige Strukturen wurde die Aufspannsituation bewertet; die Spannbereiche beschädigen keine Funktionsflächen.
- Wirksame Gewindetiefe, Kernlochreserve, Werkzeugfreiraum und Zugänglichkeit quer verlaufender Bohrungen sind fertigungstechnisch realisierbar.
- Für jedes kritische Merkmal stehen geeignete Messmittel, Prüflehren oder Messverfahren zur Verfügung; der Messzustand vor beziehungsweise nach der Behandlung ist angegeben.
- Probleme bei Erstteilmontage, Verformung und Messung wurden in das Änderungsprotokoll aufgenommen; Verantwortlichkeiten und Abschlusskriterien sind eindeutig festgelegt.
Typische Fehler, die vor der Kleinserienfreigabe behoben sein müssen
| Fehlerbild | Vorrangige Korrekturmaßnahme |
|---|---|
| Das Gelenkgehäuse federt nach dem Lösen der Spannung zurück; Bohrungsdurchmesser oder Ebenheit verändern sich. | Spannkraft reduzieren, Bearbeitungsreihenfolge anpassen und Spannungsarmglühen sowie Aufmaß für die Fertigbearbeitung bewerten. |
| Das Lager sitzt nach dem Einpressen zu stramm oder der Drehwiderstand nimmt nach der Montage zu. | Passung, Toleranzfeld, Bohrungsform und Gehäuseverformung nach dem Einpressen überprüfen. |
| Passbohrungen werden nach Oxidation, Beschichtung oder ähnlichen Behandlungen kleiner. | Abdeckung, Bearbeitungszugabe und Anforderungen an die Endprüfung nach der Oberflächenbehandlung eindeutig festlegen. |
| Mehrfaches Umspannen führt zu Abweichungen bei Bohrungspositionen oder koaxialen Beziehungen | Bezugswechsel reduzieren und wiederholgenaue Positioniermerkmale oder spezielle Vorrichtungen vorsehen |
| Die unveränderte Übernahme des Prototypenverfahrens führt zu unkontrollierbaren Stückkosten | Rohteil, Arbeitsgänge, Prüfvorrichtungen und Bearbeitungszyklus anhand der Stückzahl neu bewerten |
In der Prototypenphase können zugunsten schnellerer Überarbeitungen häufigeres Wenden, Universalspannvorrichtungen oder Einzelteilprüfungen akzeptiert werden. Beim Übergang zur Kleinserie sollten jedoch die entscheidenden Bezüge, Prüfregeln und wesentlichen Fertigungsabläufe festgeschrieben werden. Ändern sich Werkstoff, Oberflächenbehandlung oder Montageschnittstellen, ist eine erneute Freigabe erforderlich; es genügt nicht, lediglich das 3D-Modell zu aktualisieren.
Häufige Probleme bei der Fertigung von Bauteilen für humanoide Roboter
Die folgenden Probleme treten vor allem bei Gelenkgehäusen, dünnwandigen Strukturen, kritischen Bohrungssystemen und beim Übergang vom Prototyp zur Serienfertigung auf. Praktische Entscheidungen dürfen sich nicht nur an der Bauteilgeometrie orientieren, sondern müssen auch Montagebezüge, Werkstoffzustand, Oberflächenbehandlung, Prüfbedingungen und die Prozessfähigkeiten des Fertigers berücksichtigen.
Müssen Gelenkgehäuse humanoider Roboter zwingend fünfachsig bearbeitet werden?
Nicht unbedingt. Wenn kritische Bohrungen, Montageflächen und Hohlräume durch dreiachsige Bearbeitung mit sinnvoller Umspannung hergestellt werden können und sich die Bezüge wiederholgenau ausrichten lassen, ist in der Regel auch eine dreiachsige Lösung prüfenswert. Die fünfachsige Bearbeitung eignet sich eher für Bohrungen in mehreren Richtungen, komplexe Freiformflächen, schwer zugängliche Bereiche oder Konstruktionen, bei denen die Anzahl der Aufspannungen reduziert werden soll. Die Anzahl der Maschinenachsen allein garantiert jedoch keine Genauigkeit. Entscheidend sind die Werkzeugzugänglichkeit, die Anzahl der Aufspannungen, Fehler durch Bezugswechsel und das Prüfverfahren. Die endgültige Festlegung sollte anhand der Zeichnung und der Fähigkeiten des Fertigers erfolgen.
Wie lassen sich Bearbeitungsverformungen bei dünnwandigen Aluminiumlegierungsstrukturen reduzieren?
Zunächst sollte vermieden werden, große Flächen gleichmäßig auf eine geringe Wandstärke abzutragen. Entlang der Lastpfade sollten Rippen, Radien und lokal verstärkte Bereiche erhalten bleiben. Prozessseitig sind stabile Spannbereiche vorzusehen, das Aufmaß ist stufenweise abzutragen, und die Bearbeitung sollte möglichst symmetrisch erfolgen. Zudem müssen Spannkraft und Werkzeugauskragung kontrolliert werden. Eigenspannungen im Rohteil, Zerspanungswärme und Oberflächenbehandlungen können die Form ebenfalls verändern. Für kritische Maße sollte daher der Messzustand eindeutig festgelegt werden; falls erforderlich, sind nach der Schruppbearbeitung, der Wärmealterung oder der Oberflächenbehandlung erneute Prüfungen einzuplanen. Die konkrete Lösung ist anhand von Werkstoffzustand, Wandstärke und Struktursteifigkeit festzulegen.
Wie sollten die Toleranzen für Lagerbohrungen und Montagebohrungen festgelegt werden?
Bei Lagerbohrungen sind in der Regel vorrangig der für die Passung relevante Durchmesser, die Rundheit oder Zylindrizität sowie die Koaxialität oder Lage zum Bezug des Wellensystems zu kontrollieren. Bei Montagebohrungen ist je nach Positionierungsprinzip zwischen Passbohrungen, Befestigungsbohrungen und gewöhnlichen Durchgangsbohrungen zu unterscheiden. Nicht alle Bohrungen sollten pauschal mit engen Toleranzen versehen werden. Zunächst sind die Montagebezüge festzulegen; anschließend werden die Anforderungen anhand von Last, Passungsart, Lager- oder Verbindungselementnormen sowie der Toleranzkette zugeordnet. Oberflächenbehandlungen wie Eloxieren oder Beschichten können den Bohrungsdurchmesser beeinflussen. Daher sollte die Zeichnung auch Anforderungen an das Abdecken, die Bearbeitung vor der Oberflächenbehandlung oder die Feinbearbeitung danach enthalten.
Welche Konstruktionsmerkmale müssen beim Übergang eines Prototyps für humanoide Roboter vom 3D-Druck zur CNC-Bearbeitung oder zum Spritzguss erneut geprüft werden?
Beim Übergang zur CNC-Bearbeitung sind Werkzeugzugangsrichtungen, Innenradien, tiefe Kavitäten, schmale Nuten, Querbohrungen, Spannflächen und Bezüge für nachfolgende Aufspannungen erneut zu prüfen. Scharfe Innenecken oder geschlossene Strukturen, die sich direkt drucken lassen, sind nicht zwangsläufig für die spanende Bearbeitung geeignet. Beim Übergang zum Spritzguss müssen zusätzlich eine gleichmäßige Wandstärke, Entformungsrichtung, Entformungsschrägen, die Proportionen von Rippen und Domen, die Angussposition, Schwindung und der erforderliche Auswerferraum überprüft werden. Ein Werkstoffwechsel wirkt sich außerdem auf Steifigkeit, Gewindeausführung und Maßkompensation aus, sodass das Druckmodell nicht unverändert übernommen werden kann. Die endgültige Konstruktion sollte anhand des Zielwerkstoffs, der Stückzahl, der Montageanforderungen und der Fähigkeiten des Fertigers einer DFM-Prüfung unterzogen werden.
Key takeaways
- Bauteile zunächst nach ihren Trag-, Antriebs-, Positionier- und Schutzfunktionen gliedern und erst danach das Fertigungsverfahren festlegen.
- Die Positionen der Bohrungen, die Lagersitze und die Montageflächen eines Gelenkgehäuses sollten ausgehend von einem gemeinsamen Montagebezug geplant werden.
- Toleranzen sollten durch Passungen und Toleranzketten bestimmt werden; gewöhnliche Außenmaße sollten nicht pauschal mit hoher Genauigkeit toleriert werden.
- Die Hauptrisiken bei dünnwandigen Strukturen, tiefen Kavitäten und mehrseitigen Bohrungsmustern ergeben sich in der Regel aus der Werkzeugzugänglichkeit, der Anzahl der Aufspannungen und der Verformung nach dem Ausspannen.
- Vor dem Übergang vom Prototyp zur Kleinserie sollten Bezüge, Prüfverfahren und kritische Merkmale festgeschrieben werden, nicht nur das 3D-Modell.



