
ロボット筐体のカスタム加工では、材料ではなく使用シーンを先に決める
ロボットが展示モデルから屋内サービス、移動運用、または屋外での長期使用へと移行すると、現場で重視される点も変わります。筐体は空間に調和し、ユーザーに受け入れられやすいものである一方、動作を妨げたり、センサーを遮ったり、メンテナンスを難しくしたりしてはなりません。ロボット筐体のカスタム加工では、まず材料を選んで当てはめるのではなく、用途、可動範囲、環境、数量の段階を先に定義します。
- 展示用ロボット:輪郭、曲面、分割線、色、表面仕上げが重点となります。同時に、輸送や設置を容易にするため、重量も抑える必要があります。
- 移動サービスロボット:車輪ユニット、操舵機構、衝突領域を回避し、カメラ、レーダー、マイク、スピーカーの作動範囲を確保する必要があります。
- 屋外運用ロボット:構造保護に加え、日射、雨水、ほこり、温度変化、現場でのメンテナンス方法を踏まえて、材料と表面処理を評価する必要があります。
- 人と接触する場面:非常停止ボタン、充電ポート、ハッチ、露出したエッジは操作しやすくなければならず、筐体形状によって挟まれ、衝突、誤操作のリスクを高めてはなりません。
したがって、要件確認時には、カメラとレーダーの視野、配線経路、放熱口、取付点、関節の動作包絡、分解・組立方向を同時に整理する必要があります。筐体は通常、内部ブラケット、透明ウィンドウ、メンテナンス用ハッチとも連携させる必要があり、必要に応じて複数の製造ユニットに分割します。これらのインターフェースと制約がある程度明確になって初めて、3Dプリント、CNC加工、板金、真空注型、射出成形などのロボット筐体加工プロセスを比較するのが適切です。
ロボット筐体のカスタム加工では、通常どのような構造が必要か
ロボット筐体は一体の「カバー」ではなく、外観カバー部品、取付構造、センサーウィンドウ、メンテナンス部品、配線経路で構成されるインターフェースシステムです。ロボット筐体のカスタム加工では、まずこれらの機能を分解して整理し、そのうえでどの部分に同じ材料と工法を共用するかを決定します。
ロボット筐体のカスタム加工における外観および取付構造
大きな曲面カバーは、主に意匠、保護、仕切りの役割を担います。一方、取付プレート、内部ブラケット、モーターインターフェースでは、基準、穴位置、剛性がより重視されます。両者を必ずしも一体で製造する必要はありません。必要に応じて、外装、CNC加工の取付プレート、板金フレーム、透明ウィンドウを分割し、ねじ、スナップフィット、またはインサートで接続できます。これにより組立とメンテナンスが容易になりますが、分割線、段差、接続剛性は事前に設計する必要があります。
ロボット外装のカスタム加工における開口部とメンテナンス用インターフェース
- センサーウィンドウ:カメラやレーダーの視野、ならびにウィンドウの材質と位置によって信号が遮られないかを確認します。
- 操作インターフェース:非常停止ボタン、充電ポート、ディスプレイ、マイク、スピーカー用の開口部を確保し、操作スペースを確認します。
- 動作時の干渉回避:ホイール、関節、リンク、ハッチが全ストロークで形成する動作包絡を確認します。
- メンテナンス構造:分解・組立方向、締結部品へのアクセス性、ハッチの開閉角度、交換部品の搬出入経路を決定します。
- 内部配線:ワイヤーハーネスの曲げ余裕を確保し、挟み込み、引っ張り、可動部との摩擦を避けます。
見積もり依頼やモデリングの前に、全体寸法、内部取付点、可動範囲、センサー位置、分解・組立の順序、許容できる分割線を準備することを推奨します。外観の仕上がりは最終的に基準、穴位置、組立公差に左右されるため、1枚のレンダリング画像だけで加工方法を判断することはできません。
ロボット外装の加工方法の選び方:3Dプリント、CNC、板金、リキャスト、射出成形
ロボット外装のカスタム加工に、万能な最適工法はありません。まず寸法、曲面の複雑さ、ディテール、剛性、数量や開発段階、使用環境、表面仕上げの要件を確認し、そのうえで分割製造の要否を決定します。外装カバー、精密な取付面、内部フレーム、メンテナンス用ハッチも、必ずしも同じ工法を採用する必要はありません。
| 工法 | 適用場面 | 制約と検証の重点 |
|---|---|---|
| 3Dプリント | 外観試作、構造確認、頻繁な設計変更 | 積層痕、異方性、後処理、ねじ部、接続強度を確認する必要があります。 |
| CNC加工 | 寸法安定性が求められる取付プレート、インターフェース部品、局所的な外装 | 大型で複雑な曲面では、分割、治具・段取りの計画、または他工法との組み合わせが必要になる場合があります。基準、工具の到達性、組立面を重点的に確認します。 |
| 板金加工 | 筐体、ブラケット、内部フレーム | 板厚、曲げ順序、R形状、溶接変形、および露出エッジの処理を考慮する必要があります。 |
| 真空注型 | 設計が安定した後の少量複製 | パーティング、離型、表面の均一性、およびロット間の再現性を評価する必要があります。 |
| 射出成形 | 設計確定後の量産 | 初期段階で、抜き勾配、肉厚、リブ、ゲート、ヒケ、および金型構造を確認する必要があります。 |
| FRPまたは発泡材+コーティング | 大型で軽量な展示用または造形用の外装 | 接続、局部補強、接合、表面仕上げ、および後工程での修理については、個別に検証する必要があります。 |
たとえば、移動サービスロボットでは、3Dプリントでカメラの視野と車輪ユニットの干渉回避を迅速に確認し、その後CNC加工で取り付けインターフェースを製作することで、より安定した組立基準を得られます。外装のサイズが大きい場合、分割製作により、固定、輸送、メンテナンスを改善できますが、分割線や接続設計に対する要求は高まります。関連する工法ページに記載された適用サイズは、センチメートル級から数メートル級までさまざまであり、あくまでサプライヤー分類の例として扱うべきで、具体的なプロジェクト評価の代わりにはなりません。最終的な選択は、サイズ、数量、環境、および表面要求を総合的に考慮して決定する必要があります。
3Dデータからプロトタイプへ:ロボット外装のカスタム加工における6つの工程
ロボット外装のカスタム加工は、「どの材料を選ぶか」から始めるのではなく、インターフェース、動作、および使用環境から始めるべきです。入力—処理—出力の順に進めることで、分割線、到達できない締結部品、センサーウィンドウの位置ずれによる手戻りを減らせます。
- [object Object]
- [object Object]
- [object Object]
- [object Object]
- [object Object]
- [object Object]
典型的なプロジェクトでは、移動サービスロボットの上カバーに、車輪ユニットとの干渉を避け、カメラの視野を確保し、さらに保守担当者が迅速に取り外せることが同時に求められる場合があります。このとき、単に一体的な曲面を追求するよりも、外装の分割方法と接続方式のほうが重要になることが多くあります。
試作機をロボットに取り付けた後、ロボット外装加工で何を検証すべきか
ロボット外装のカスタム加工における試作検証では、レンダリング画像を確認したり、外観だけを単独で検査したりするだけでは不十分です。実機に取り付けた後、外装が動作を制限せず、センサーを遮らず、保守や放熱を困難にしないことを確認する必要があります。検証は組立、動作、機能、保守、表面の5グループに分け、問題が発生した位置、動作状態、再加工方法を記録することを推奨します。
ロボット外装加工における静的・動的干渉の確認
- 静的組立:穴位置、基準面、締結部品へのアクセス性、ならびに上カバー、側板、ハッチの着脱順序を確認します。
- 全ストローク動作:関節、車輪ユニット、または昇降機構を実際の可動範囲で動作させ、外装との接触、ケーブルの挟み込み、接続部品の引っ張りがないかを確認します。
- インターフェース機能:カメラやLiDARの視野がフレームで遮られていないこと、マイク、スピーカー、非常停止ボタン、充電ポートの位置と開口部が対応していることを確認します。
- 内部環境:ワイヤーハーネスの曲げ余裕、エアダクト、放熱口が確保されているかを確認します。必要に応じて、連続運転後の温度上昇を観察します。
- 外観品質:分割線、段差、穴位置、色、テクスチャ、後処理の一貫性を再確認します。軽微な衝突後には、外装、スナップフィット、取付部が緩んでいないかも確認する必要があります。
典型的なプロジェクトの状況として、移動サービスロボットが車輪ユニットとの干渉を避け、カメラの視野を確保しながら、保守担当者がまず上カバーを取り外して内部のワイヤーハーネスにアクセスできることが求められる場合があります。ハッチを開けてもブラケットに接触したり、締結部品が外装に遮られたりする場合は、外観設計が合格していても、ロボット外装加工の方案を修正する必要があります。
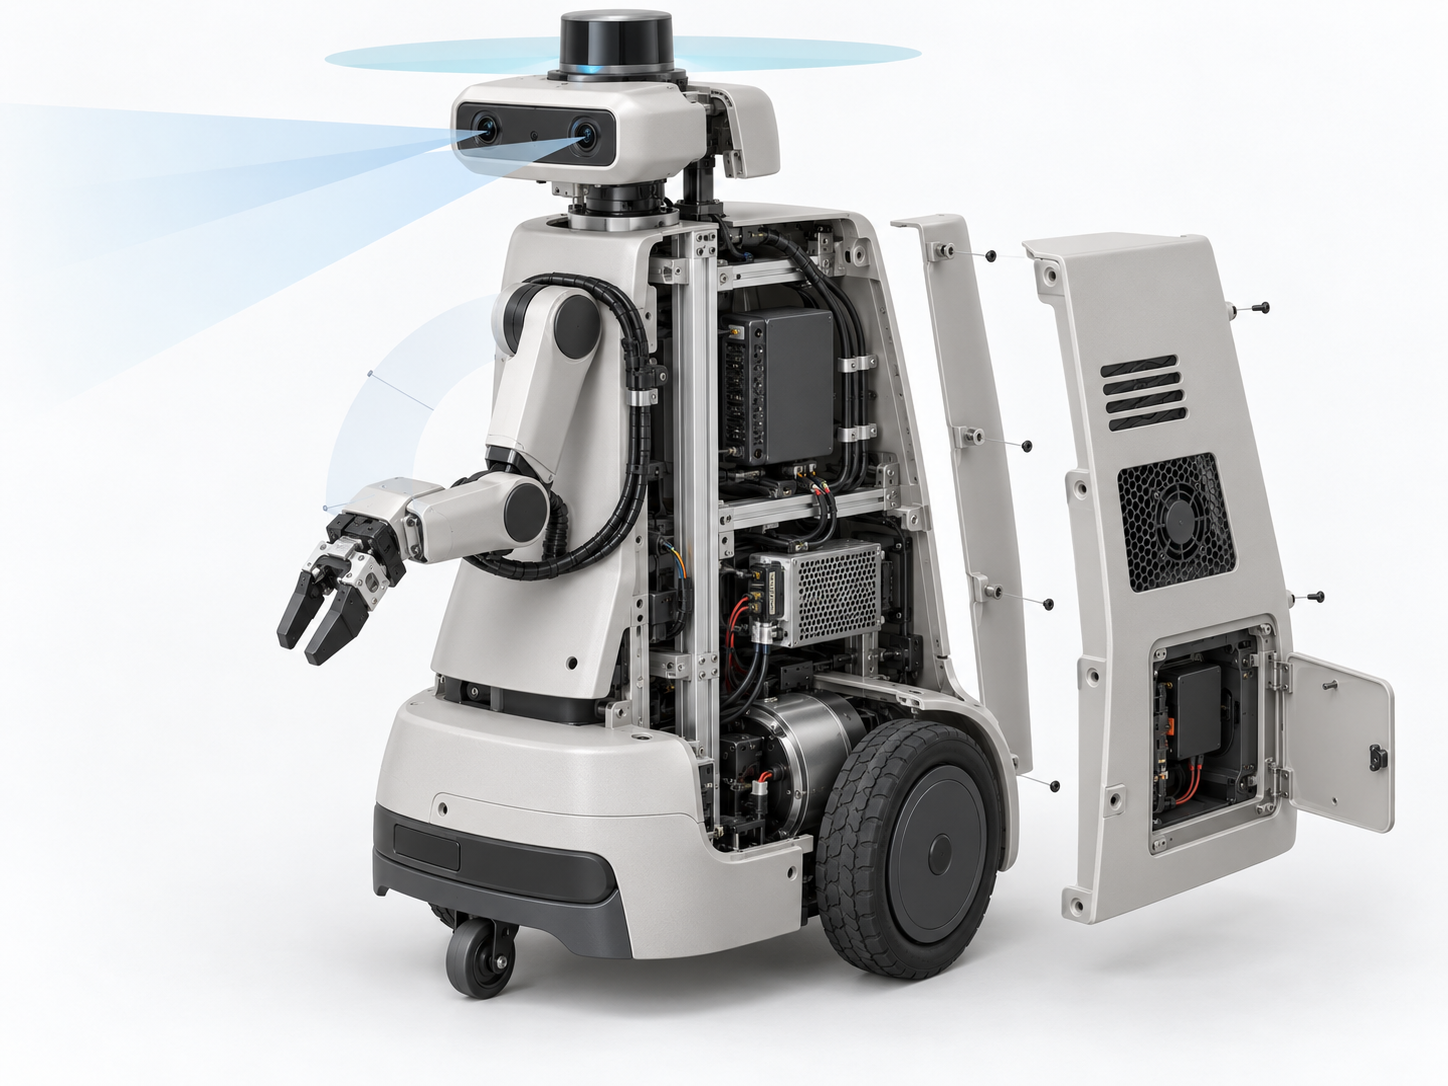
屋外または長期運転の用途では、実際の環境に応じて、耐候性、耐衝撃性、浸水リスク、表面耐久性の検証も実施する必要があります。材料名そのものをテスト結果の代わりにすることはできません。最終的には、実機での組立、全ストローク運転、使用環境での検証結果に基づいて、小ロットのロボット外装カスタム加工へ移行するかどうかを判断します。
小ロットのロボット外装カスタム加工で、分割、金型、一貫性をどのように扱うか
単品試作から小ロット生産へ移行すると、ロボット外装のカスタム加工における重点は、「形状を製作できるか」から「安定して組み立てられ、繰り返し納品でき、修理しやすいか」へと変わります。設計変更が頻繁に行われている段階では、分解・改修しやすい分割構造とねじ接続を維持する必要があります。構造がほぼ安定しているものの数量が限られる場合は、CNC、3Dプリント、真空注型、または複合工法を評価できます。インターフェース、外観、材料の要件がある程度明確になった段階で初めて、射出成形および金型への投資が妥当かどうかをさらに判断するのが適切です。
ロボット外装カスタム加工における分割と一貫性の管理
大型外装は必ずしも一体で製造する必要はありません。適切な分割により、クランプ、輸送、保守性を改善できるほか、外観カバー、取付板、内部ブラケットにそれぞれ適した工法を採用できます。一方で、分割線は外観の連続性に影響し、基準の移し替えによって穴位置や組立面に累積誤差が生じる可能性があります。プロジェクトでは、事前に以下を確認する必要があります:
- 分割線が主要な外観面、センサーウィンドウ、高頻度の衝突領域を避けているか;
- ねじ、スナップフィット、インサートを繰り返し使用できるか、工具を挿入できるか;
- 検具、サンプル部品との比較、または重要インターフェースの寸法記録が必要かどうか;
- 色、質感、塗装を異なるロット間でどのように確認し、補修部品を元の部品に適合させられるか。
典型的なプロジェクトの状況として、移動サービスロボットでは、バッテリーを点検するために上カバーを取り外す必要がある一方、カメラや車輪ユニットを避けなければなりません。この場合、上カバーの合わせ目、位置決めピン、締結部品の順序、ハーネスの余長を、小ロット生産前にまとめて検証する必要があります。最終的な工法は、設計の確定度、生産数量の段階、寸法、表面要求、輸送方法などに左右されるため、単価や外観の仕上がりだけで判断することはできません。
ロボット筐体のカスタム加工を見積もり依頼する際に必要な資料
ロボット筐体のカスタム加工を見積もり依頼する際に重要なのは、外観レンダリング画像1枚ではなく、使用シーン、インターフェース、動作、検収要件を説明できるエンジニアリング情報です。実際の組立状態に近い資料であるほど、加工業者は分割方法、基準、材料、工法を判断しやすくなります。
ロボット筐体のカスタム加工に必要な資料一覧
- ロボット全体の外形寸法、重量、ならびにシャーシ、関節、車輪ユニット、内部取付点の位置。
- 3D 外観データ、2D インターフェース図、または内部構造の模式図。必ず維持すべき穴位置、基準、取付面を明記してください。
- カメラ、レーダー、ディスプレイ、マイク、スピーカー、非常停止ボタン、充電ポートなどの部品位置と開口要件。
- 関節および車輪ユニットの可動範囲、全ストロークの包絡、ハーネスの配線経路、曲げ余長、ならびに衝突の可能性がある領域。
- 放熱口、エアダクト、メンテナンスハッチ、締結部品、分解・組立方向。頻繁な交換または点検が必要な部品についても説明してください。
- 使用環境、予定数量、プロジェクトの段階(外観試作機、機能試作機、小ロット試作、量産など)。
- 許容できる分割線、色、質感、表面処理、外観欠陥の判定方法。
- 検収の重点項目(組立クリアランス、センサーの視野、動作干渉、ハッチ操作、ハーネス保護、表面の一貫性など)。
現時点で完全な 3D データがない場合は、現物写真、主要寸法、ロボットの用途、内部インターフェースの模式図、回避が必要な部品を先に提供できます。ただし、これらの資料は通常、初期判断にしか使用できません。最終的な製造可否については、3D データ、基準、公差、材料、具体的な工法を組み合わせて確認する必要があります。複雑な筐体も必ずしも一体加工する必要はなく、外観カバー、取付板、透明ウィンドウ、内部ブラケットは個別に設計する場合があります。
まずインターフェースを確定し、その後にロボット筐体の工法を判断する
実際に進める際は、まず使用シーン、取付点、可動範囲、センサー位置を確定してから、加工業者に分割、材料、工法、検証方案を評価してもらうことを推奨します。外観イメージ1枚だけを提出して加工ルートを決定しないでください。外観が分解・組立、放熱、または動作包絡と干渉すると、後工程の手戻りが筐体設計から内部構造にまで波及することがあります。
ロボット筐体のカスタム加工でよくある質問
ロボット筐体のカスタム加工は、外観図だけで判断することはできません。材料、分割、インターフェース、工法の選択は通常、使用シーン、内部構造、生産数量の段階、実機検証の結果を総合して決定します。
ロボット筐体は全体を同じ工法で一体加工すべきですか?
通常、その必要はありません。外観カバー、精密取付板、センサーウィンドウ、内部ブラケット、メンテナンスハッチでは担う役割が異なるため、それぞれに 3D プリント、CNC、板金、その他の成形方法を使い分けることを検討できます。最終的には、寸法、インターフェース精度、重量、数量、表面要求によって決まります。
試作段階では、外観だけでなく実機への組み付けを優先して検証するのはなぜですか?
外観モデルだけでは、関節部の干渉、センサーの視野の遮蔽、ハーネスの屈曲、ハッチへのアクセス不能、排熱口の覆いなどの問題を十分に把握できません。ロボット筐体のカスタム加工では、試作品をできるだけ早期に実機へ取り付け、全ストロークの動作、分解・組立の手順、主要インターフェースを確認する必要があります。
真空注型や射出成形は、いつ検討できますか?
外観と構造がある程度安定し、少量の複製が必要な場合は、真空注型を検討できます。設計が確定し、繰り返し成形するとともに外観の一貫性を重視する場合は、射出成形を評価します。いずれも、生産数量の段階、パーティングおよび抜き勾配の設計、材料要件、金型への投資が妥当かどうかによって決まります。
完全な3Dデータがない場合、ロボット筐体のカスタム加工では、まずどのような資料を提供すべきですか?
まず、ロボット全体の写真、主要な外形寸法、内部の取付位置、関節または車輪ユニットの可動範囲、センサーの位置、開口部の要件、使用環境、予定数量、表面仕上げの仕様を提供してください。加工業者は、その後の3Dデータ、基準、公差、加工方法も踏まえて製造可能性を確認する必要があり、レンダリング画像1枚だけで仕様を決定することはできません。
Key takeaways
- ロボット筐体のカスタム加工では、まず使用シーン、動作包絡、内部インターフェース、メンテナンス方法を確認してから、材料と工法を決定する必要があります。
- 筐体は通常、カバー部品、取付構造、センサーウィンドウ、ハッチ、配線経路、関節の干渉回避領域に分割する必要があります。
- 3Dプリントは迅速な設計変更に適しており、CNC加工は寸法安定性と精密なインターフェースに適しています。板金は板材部品やブラケットに適し、真空注型や射出成形は数量と設計の確定度を踏まえて判断します。
- 試作検証では、全ストロークの動作、センサーの視野、組立順序、配線、放熱、干渉、表面品質を確認する必要があります。
- 見積もり依頼時には、ロボット全体の寸法、3Dまたは2Dデータ、取付点、可動範囲、センサー位置、数量・段階、使用環境を準備する必要があります。



