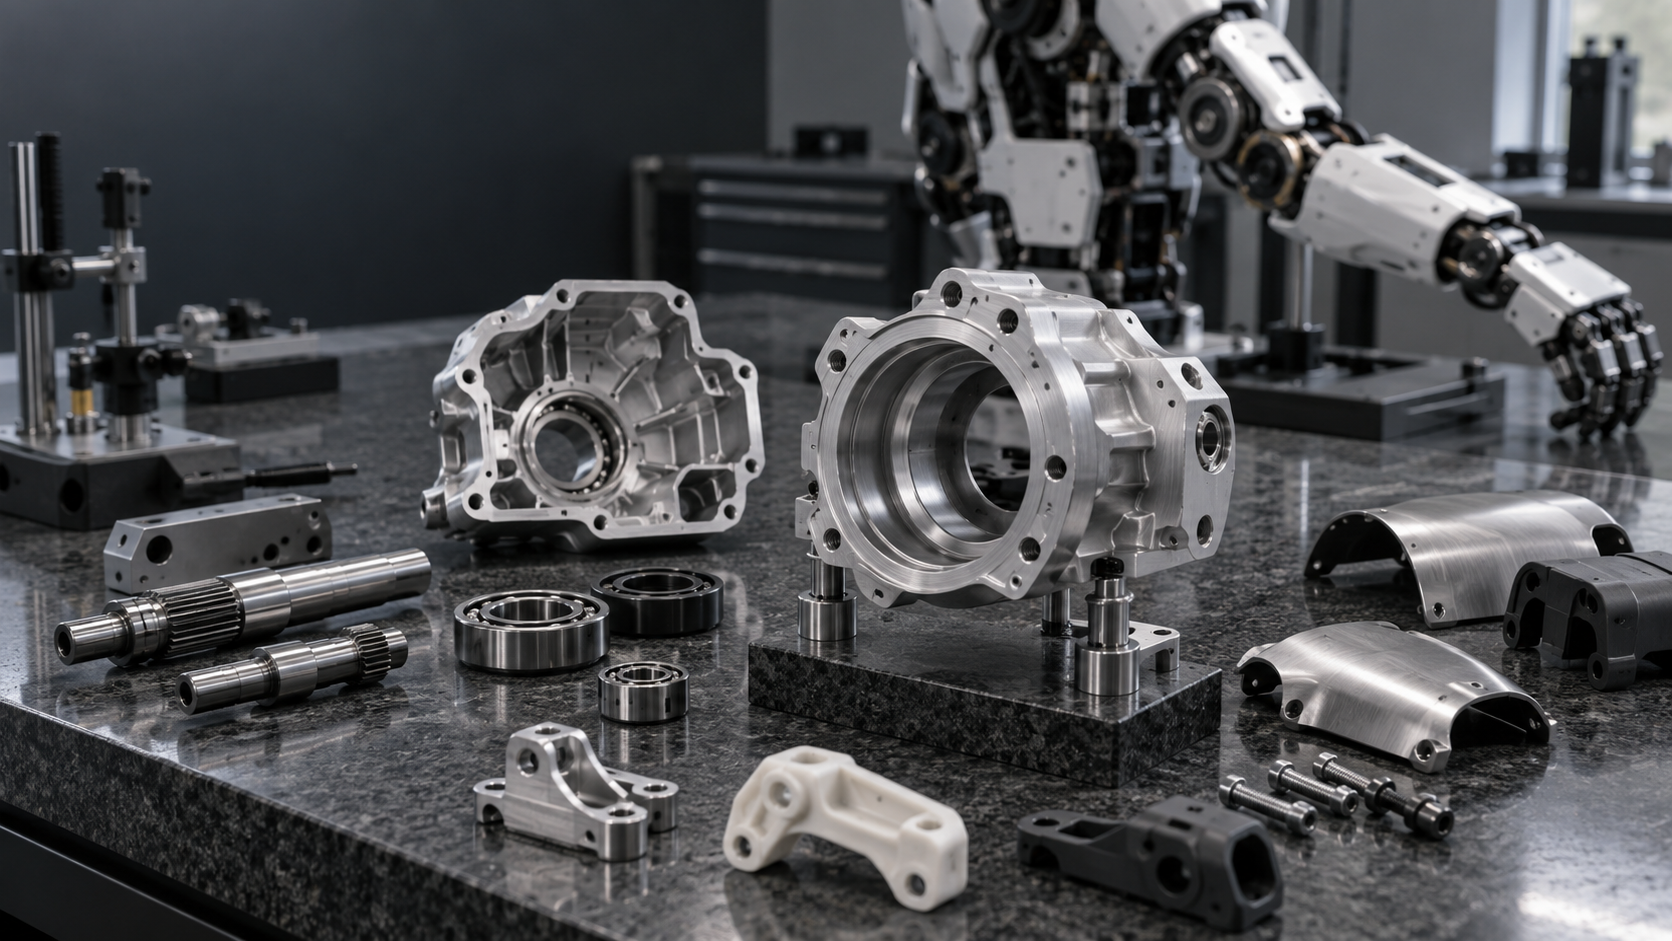
ヒューマノイドロボット部品加工では、設備を先に選ぶのではなく、まず機能を分解する
関節モジュールでは、ハウジングの外形、軸受穴径、取付穴寸法を個別に検査するとすべて合格しているにもかかわらず、組立時に軸受の偏荷重、減速機のインロー部のかじり、モーター軸の芯出し不良が発生することがあります。問題は通常、特定の単独寸法ではなく、基準が統一されていないことにあります。軸受穴はハウジング外形を基準に芯出しし、減速機の取付面は素材面を基準に加工し、モーターの位置決め穴は別の段取りで座標を設定している、といったケースです。個々の寸法が公差域内に収まっていても、穴群、端面、軸線間の関係が適合しているとは限りません。
したがって、ヒューマノイドロボット部品の加工は、「3軸か5軸か」という検討から始めるのではなく、まず部品が担う機能と、故障時に及ぼす影響を確認し、その機能を製造可能かつ検査可能な重要特性へ落とし込む必要があります。
| 荷重支持構造 | 胴体フレーム、関節ハウジング | 剛性、荷重伝達経路、重量 | 薄肉部の変形、局部的な圧壊 |
| 伝動・位置決め | シャフト、ブッシュ、軸受ハウジング | 同軸度、はめあい面、端面振れ | 基準変換、熱処理変形 |
| 接続・支持 | フランジ、ブラケット、取付板 | 穴位置、直角度、接触面 | 複数回の段取り替えによる穴群の位置ずれ |
| 外装保護 | カバー、パネル | 重量、輪郭、表面品質 | 反り、継ぎ目の不均一 |
| ワイヤーハーネス関連部品 | クリップ、ガイド部品、保護スリーブ | 配線スペース、角R、絶縁および組立クリアランス | 干渉、配線の擦れ、組立方向の誤り |
レビュー時には、機能—重要特性—製造リスクの順に記録できます。例えば、軸受ハウジングの役割は回転軸系を安定して支持することであり、重要特性はすべての外形寸法ではなく、穴径、同軸度、端面の直角度および嵌合面です。これに対応するリスクは、クランプによる変形、工具のたわみ、測定基準の不一致です。これらの入力条件が明確になって初めて、材料、素材、CNC加工、板金加工、3Dプリントの各工程を比較する根拠が得られます。
ヒューマノイドロボット部品の加工方法の選び方:CNC、板金、3Dプリント、それとも成形
加工方法を選択する際は、まず部品が担う機能を確認し、次に数量と設計変更の頻度を検討します。関節ハウジングでは、軸受穴、取付面、穴群の位置関係を管理する必要があるため、通常は最初にCNC加工を検討します。一方、保護カバーが主に軽量かつ低コストで覆うことを目的とする場合、同じ加工方法を適用する必要はありません。ヒューマノイドロボット部品の加工では、完成品の全部品を1種類の設備で製造するのではなく、複数の加工方法を組み合わせるのが一般的です。
ヒューマノイドロボット部品の加工方法比較表
| CNC加工 | 関節ハウジング、ブッシュ、フランジ、多面ブラケット、および高い嵌合精度が求められる部品 | 穴、インロー、基準面の精度管理に適しています。クランプ、工具の接近性、および表面処理後の嵌合寸法に注意してください | 試作および小ロットに適している。設計変更時も通常は金型を作り直す必要はないが、複雑な治具固定は1個当たりのコストを押し上げる |
| 板金加工 | カバー、取付板、ワイヤーハーネスブラケット、および展開可能な曲げ構造 | 曲げ半径、穴の縁端距離、溶接変形、および曲げ加工後の穴位置関係を重点的に確認する | 迅速な反復改良に適している。構造上、不要な溶接部や特殊治具はできる限り減らす必要がある |
| 3Dプリント | 複雑な内部流路、軽量化形状、初期段階での構造確認、および切削が困難な形状 | FDM、SLA、SLS、MJF、DMLSでは、材料、表面、精度の限界がそれぞれ異なる。重要な嵌合面には追加工が必要な場合がある | 少量生産や頻繁な設計変更に適している。プリント試作品の肉厚や公差を量産工程へそのまま適用することはできない |
| 真空注型 | 射出成形品に近い外観、軟質・硬質樹脂の質感、または複数部品の組立検証が必要な樹脂部品 | マスターモデルの品質、収縮、気泡、および後処理の一貫性に注意する | 小ロットでの検証に適している。金型寿命と繰返し精度は、プロジェクトごとに確認する必要がある |
| 金型射出成形 | 設計が安定した樹脂製筐体、カバープレート、およびワイヤーハーネス関連部品 | 肉厚、抜き勾配、ゲート、ヒケ、およびインサート構造を事前に検討する必要がある | 生産数量が金型の採算ラインに達してから評価する。設計変更には金型修正または金型の再製作が伴う場合がある |
1台の試作機に、CNC加工の関節インターフェース、板金ブラケット、3Dプリント製エアダクト、真空注型製筐体を同時に使用することもできる。設計凍結後、数量が安定した樹脂部品を射出成形の評価へ移行する。最終的な製造方法は、2D図面、3Dモデル、材料状態、予定数量、検査要件を総合して確定する必要があり、部品形状や単品の見積価格だけで決定してはならない。
ヒューマノイドロボット部品の加工では、材料と構造を併せて判断する必要がある
材料選定は、荷重経路や製造構造と切り離して考えることはできない。ヒューマノイドロボット部品の加工では、アルミニウム合金は軽量化が必要な関節ハウジングや接続部品によく使用されるが、設計時にはベアリング座、ねじ締結部、クランプ位置における局部的な圧壊リスクも確認する必要がある。薄肉アルミニウム筐体は、静的強度が十分であっても、剛性不足、加工変形、またはねじ部の繰返し着脱によって破損する可能性がある。
ヒューマノイドロボットの部品ごとに重視すべき材料特性は異なる
シャフト、ピン、耐摩耗ブッシュでは通常、強度、疲労特性、耐摩耗性、および熱処理後の寸法安定性がより重視されます。熱処理後に仕上げ加工を行う場合は、除去可能な加工代を確保する必要があります。加工後に熱処理を行う場合は、変形と後工程での研削の必要性を評価する必要があります。ステンレス鋼は耐食性が求められる部品に適していますが、切削負荷、工具摩耗、薄肉部の変形については通常、個別に検討する必要があります。エンジニアリングプラスチックは、保護カバー、絶縁支持部品、軽荷重用ガイド部品に適しています。評価の重点は密度だけでなく、温度上昇、クリープ、吸湿、締結部の圧壊、外観にも置く必要があります。
ヒューマノイドロボットの軽量化は、単純な薄肉化ではない
効果的に軽量化するには、まず荷重が軸受ハウジングから取付面へどのように伝達されるかを整理し、そのうえでリブ、フィレット、局部的な肉厚増加によって剛性を維持する必要があります。ねじを頻繁に着脱する箇所では、金属インサートの採用を検討できます。穴の周辺、圧入部、締結面は、非荷重部と同じように薄肉化すべきではありません。また、リブの交差部では急激な肉厚増加を避け、素材内部の応力、加工変形、または成形収縮による寸法のばらつきを抑える必要があります。
ヒューマノイドロボット用CNC部品における工具アクセス性とクランプ設計
関節ハウジングや多面ブラケットでは、深いキャビティ、狭い溝、内角、横穴、裏面の段差、薄肉部が1つの部品に集中することがよくあります。加工方向が1つ増えるたびに、反転、芯出し、基準の切り替えが増える可能性があります。キャビティが深いほど工具の突き出しが長くなり、振動、工具のたわみ、表面のツールマークを制御することが難しくなります。ヒューマノイドロボット用CNC部品の設計では、まず工具経路とクランプ順序を検証し、その後、残す価値のある構造を判断する必要があります。
最初に主位置決め面と加工基準を決める
十分な面積と高い剛性を備え、軸受穴または取付インターフェースとの位置関係が明確な面を、主位置決め面として優先的に選択します。重要な穴群は可能な限り同一クランプで加工し、反転後の芯出しによる穴軸線のずれを低減します。裏面の段差や複数方向の穴を加工する必要がある場合は、モデルレビュー時に二次位置決め基準を明確にし、外観曲面、素材の端部、またはすでに薄肉化された側壁に依存して芯出しを行わないようにします。
工具径、突き出し長さ、内側のフィレット半径を確認する
内角半径によって使用可能な工具径が決まり、深いキャビティによって工具の長径比が決まります。小さなフィレットと深いキャビティの組み合わせでは通常、細長い工具が必要となり、切削条件が制限されるうえ、びびりや削り残しも発生しやすくなります。機能上の差がない内側のフィレット半径は統一して適切に拡大し、軽量化だけを目的とした狭く深いキャビティは廃止できます。横穴については、ドリルの進入、切りくず排出、工具の引き抜きスペースも確認し、穴の入口がリブや隣接する壁面で遮られないようにする必要があります。
ヒューマノイドロボット用CNC部品に安定したクランプ領域を確保する
治具には、再現性よく接触できる平面、段差、または加工用ボスが必要です。薄肉ハウジングに曲面のクランプ箇所しか残っていない場合、クランプ力によって先に部品が変形し、クランプを解除すると寸法が再び戻る可能性があります。設計時には、初工程と二次クランプ用に安定した領域を確保し、加工用ボスは最後に除去するよう計画できます。連結リブや素材フレームを早期に切断してはいけません。まず重要な穴、基準面、キャビティの大部分を加工し、その後で一時的な剛性を確保する連結部を除去します。具体的なクランプ代と除去順序については、材料の状態、肉厚、製造側の治具を踏まえて確認する必要があります。
ヒューマノイドロボット部品加工の公差は、組立公差連鎖に基づいて決めるべきである
関節モジュールの公差設定は、「設備でどこまで加工できるか」から始めるのではなく、トルクがモーター、減速機、軸受からハウジングへ伝達される際に、どのインターフェースが位置決め精度と回転精度を左右するかを起点とします。軸受穴では主に、はめあい寸法、真円度、同軸関係を管理します。減速機のインローは径方向の位置決めを担います。取付端面では平面度と軸線に対する直角度を管理する必要があります。モーターの穴位置は、同一の組立基準を基準として定義する必要があります。表面粗さは、接触面、シール面、回転面を管理するためのものであり、寸法公差や幾何公差の代わりにはなりません。
ヒューマノイドロボット部品の加工では、まず統一された基準を確立する
軸受穴をハウジングの外形基準で指示し、減速機のインローを別の端面基準で指示すると、両方の寸法がそれぞれ合格していても、組立後の軸系に偏心が生じる可能性があります。実際の組立公差連鎖に沿って、主基準面、位置決め用インロー、方向基準を選択し、位置度、同軸度、振れなどの要求事項によって重要な位置関係を管理する必要があります。さらに、公差の累積も計算する必要があります。穴間距離、インローの隙間、端面の厚さ、締結部品の隙間がそれぞれ許容範囲内であっても、組み合わせた後にモーター軸と減速機の入力端が正しく芯合わせされるとは限りません。
機能に応じてヒューマノイドロボット部品の公差を等級分けする
| 等級 | 適用特性 | 図面および検査の重点 |
|---|---|---|
| A クラス | 軸受穴、軸系の相互関係、減速機位置決め用インロー | データム、寸法および幾何公差の要件を明確にし、実施可能な検査方法を指定する |
| B クラス | モーター取付穴、モジュール接続面、互換性を要するインターフェース | 組立境界および穴群の位置を管理し、根拠なく個々の寸法公差を厳しくしない |
| C クラス | はめあいのない外形、逃げ溝、意匠輪郭 | 普通公差または輪郭度要件を適用し、干渉しないことを重点的に保証する |
すべての寸法公差を厳しくしても、通常は仕上げ加工、低速送り加工、工程内測定、および不良リスクが増えるだけで、完成機の性能が向上するとは限りません。A、B クラスの特性については、検査データムと測定器の能力も併せて確認する必要があります。C クラスには、はめあい面の公差をそのまま適用すべきではありません。陽極酸化、めっき、その他の表面処理によって、穴径、インロー、およびねじの状態が変化する場合もあるため、図面には重要寸法を処理前と処理後のどちらで検収するかを明記する必要があります。業界で一般的な公差値は初期判断の参考にしかならず、最終的には荷重、軸受または締結部品の規格、材料の状態、組立方法、および実際の検査条件を踏まえて確定する必要があります。
ヒューマノイドロボット部品加工における段取りと検査の計画方法
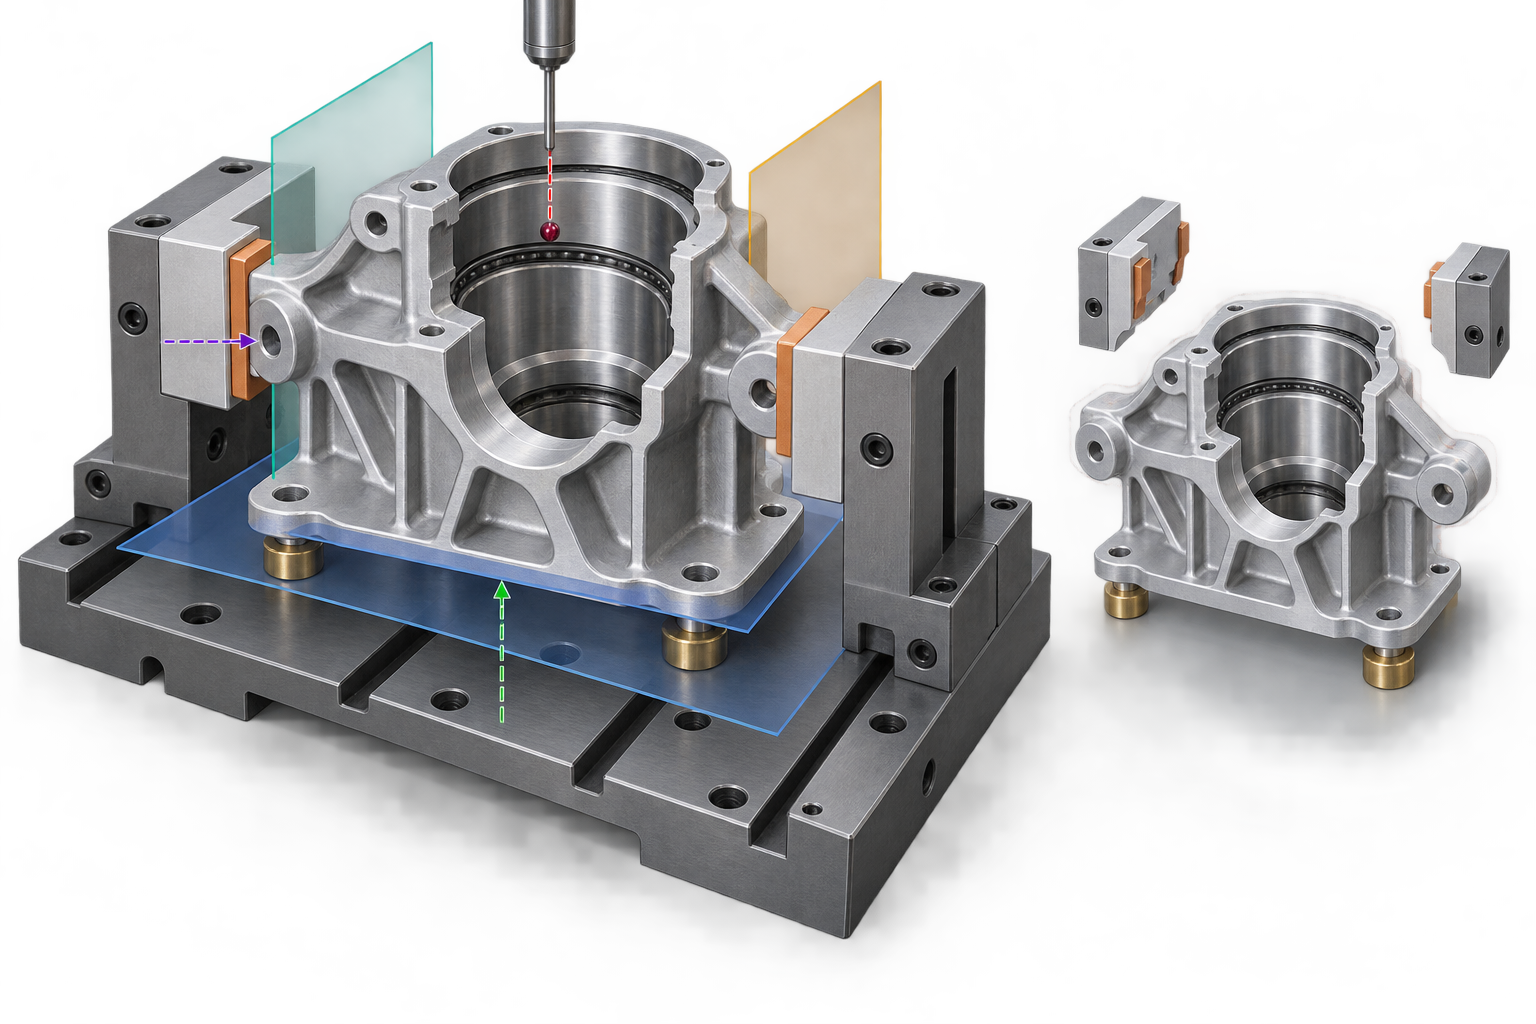
段取りと検査には、同一の機能データムを使用する必要があります。加工では素材の端面を基準に芯出しし、組立では軸受穴と取付端面を基準とする一方、検査では各寸法を個別に測定すると、寸法は合格していても穴群の相互関係が公差外となる可能性があります。ヒューマノイドロボット部品加工では、工程設計の前に一次データム、二次データム、三次データムを決定し、重要な穴位置、端面の直角度、および同軸度の関係にこれらのデータムを適用する必要があります。
ヒューマノイドロボット部品加工におけるクランプのリスク
薄肉の関節ハウジングは、クランプ時に一時的に変形し、クランプを解除すると寸法がスプリングバックする可能性があります。また、深いキャビティの荒加工によって素材の残留応力が解放されることもあります。工程上は、荒加工と仕上げ加工を分け、均一な取り代を残し、自然状態または規定のクランプ力で再測定することを検討できます。反転加工では、信頼性の高い位置決め面とクランプ領域を確保し、最初の工程ですべての基準を除去しないようにする必要があります。ソフトジョーは規則的な輪郭への追従に適し、専用治具は多面位置決めや繰り返し生産に適していますが、いずれの場合も逃げ、支持位置、およびクランプ方向によって薄肉部が圧迫されないことを確認する必要があります。
ヒューマノイドロボット部品加工の検査方法
ノギスとマイクロメーターは、一般的な長さ、厚さ、および外径の測定に適していますが、複雑な穴群の相互関係を単独で判定する用途には適していません。プラグゲージとリングゲージは、はめあい寸法の迅速な判定に適していますが、通常、穴の位置度、真円度、または同軸度までは確認できません。重要な軸受穴、インロー、および取付面については、図面要件に応じて座標測定を検討できます。複雑な曲面、自由曲面の偏差、またはリバース比較には、3D スキャンを検討できますが、スキャン結果によって、はめあい穴の寸法および幾何公差の検査を自動的に代替することはできません。量産品の共通インターフェースには、専用検査治具を使用して判定効率を高めることができますが、その前提として、検査治具のデータムと組立データムが一致している必要があります。
検査計画には、測定時の状態、基準の設定方法、初品検査と抜取検査のロジック、および表面処理前後の検査段階も明記する必要があります。酸化処理、めっき、塗装によって、穴径、接触面、外形境界が変化する可能性があります。図面では、どの特性を処理前に管理し、どの特性を最終状態で検収するかを明確にする必要があります。変形しやすい部品については、自由状態、治具拘束状態、または組立状態のいずれで評価するかも取り決め、製造側と組立側が異なる条件で同一寸法を判定することを防止します。
ヒューマノイドロボット部品の試作から小ロット生産への移行承認チェックリスト
試作品を組み立てられるからといって、その工程が小ロット生産に適しているとは限りません。承認前に、設計バージョン、加工基準、検査方法、初品で発生した問題を項目ごとに完了させ、熟練者の経験に依存する方法を後続の注文にそのまま適用しないようにする必要があります。
ヒューマノイドロボット部品の加工承認前チェック
- 3Dモデル、2D図面、部品表のバージョン番号が一致し、設計変更された寸法が同期されている。
- 材料規格、供給状態、熱処理および表面処理の要件が明確で、材料の種類だけが記載されている状態ではない。
- 軸受穴、インロー、取付穴群に統一された基準を採用し、重要な幾何公差要件を明記している。
- 薄肉、深いキャビティ、多面構造についてクランプ評価が完了しており、クランプ領域によって機能面が圧痕損傷を受けない。
- ねじの有効深さ、下穴の余裕、工具の逃げ、横穴の入口が、いずれも加工可能である。
- 各重要特性に対応する測定器、検査治具、または測定方法が用意され、表面処理前後の測定状態が明記されている。
- 初品の組立、変形、測定に関する問題が設計変更記録に反映され、責任者と完了条件が明確になっている。
小ロット生産の承認前に解消すべき代表的な不具合
| 不具合の現象 | 優先的な是正方針 |
|---|---|
| 関節ハウジングがクランプ解除後にスプリングバックし、穴径または平面度が変化する | クランプ力を下げ、加工順序を調整し、応力除去と仕上げ加工代を評価する |
| 軸受の圧入がきつすぎる、または組付け後に回転抵抗が増大する | はめあい、公差域、穴形状、および圧入後のハウジング変形を再確認する |
| 酸化処理やめっきなどの処理後に、はめあい穴が縮小する | マスキング、処理代、および表面処理後の最終検査要件を明確にする |
| 複数回の段取りにより、穴位置や同軸関係にずれが生じる | 基準の切り替えを減らし、再現性のある位置決め形状または専用治具を追加する |
| 試作時の工程をそのまま踏襲し、単品コストが制御不能になる | 数量に応じて素材、工程、検査治具、加工サイクルを再検討する |
試作段階では、設計変更の迅速化を優先し、反転回数の多い加工、汎用治具、全数検査を許容することもできますが、小ロット生産へ移行した後は、重要基準、検査規則、主要工程ルートを確定する必要があります。材料、表面処理、または組立インターフェースに変更が生じた場合は、3Dモデルを更新するだけでなく、改めて承認を行う必要があります。
ヒューマノイドロボット部品加工でよくある問題
以下の問題は、関節ハウジング、薄肉構造、重要穴群、試作から量産への移行に集中しています。実際の判断では、部品の外形だけでなく、組立基準、材料状態、表面処理、検査条件、製造業者の工程能力も考慮する必要があります。
ヒューマノイドロボットの関節ハウジングには、必ず5軸加工が必要ですか?
必ずしも必要ではありません。重要穴、取付面、キャビティを、適切な反転を組み合わせた3軸加工で完成でき、かつ基準の再現性を確保して位置合わせできる場合は、通常、3軸加工案も検討できます。5軸加工は、多方向の穴、複雑な曲面、工具が進入しにくい構造、または段取り回数を減らしたい構造により適していますが、装置の軸数自体が精度を保証するわけではありません。工具のアクセス性、段取り回数、基準切り替えによる誤差、検査方法を重点的に比較し、図面と製造業者の能力に基づいて確認する必要があります。
薄肉アルミニウム合金構造の加工変形を抑えるにはどうすればよいですか?
まず、広い範囲を均一な厚さまで薄く削ることを避け、荷重経路に沿ってリブ、フィレット、局部的な肉厚部を残します。工程面では、クランプ用の安定した領域を確保し、段階的に取り代を除去し、できる限り対称に加工するとともに、クランプ力と工具突出し量を管理する必要があります。素材の残留応力、切削熱、表面処理も形状を変化させるため、重要寸法については測定時の状態を明確にすることが望まれます。必要に応じて、荒加工、時効処理、または表面処理後に再検査を実施します。具体的な方法は、材料状態、肉厚、構造剛性を踏まえて決定する必要があります。
軸受穴と取付穴の公差はどのように割り当てるべきですか?
軸受穴では通常、はめあいに関係する穴径、真円度または円筒度、および軸系基準に対する同軸度や位置関係を優先的に管理します。一方、取付穴は、位置決め方法に応じて、位置決め穴、締結穴、一般的な通し穴を区別する必要があります。すべての穴に一律で厳しい公差を指定してはいけません。まず組立基準を設定し、その上で荷重、はめあい方式、軸受または締結部品の仕様、および公差連鎖に基づいて要求を割り当てます。陽極酸化処理やめっきなどの表面処理は穴径に影響する可能性があるため、図面にはマスキング、処理前加工、または処理後の仕上げ加工に関する要件も明記する必要があります。
ヒューマノイドロボットの試作品を3DプリントからCNC加工または射出成形へ移行する際、どの構造を再確認する必要がありますか?
CNC加工へ移行する際は、工具の進入方向、内側コーナーのR、深いキャビティ、狭い溝、横穴、クランプ面、二次段取り用基準を再確認する必要があります。3Dプリントで直接形成できる鋭い内角や閉鎖構造が、切削加工に適しているとは限りません。射出成形へ移行する際は、肉厚の均一性、型抜き方向、抜き勾配、リブとボスの比率、ゲート位置、ヒケ、突出しスペースも再確認する必要があります。材料の変更は、剛性、ねじ構造、寸法補正にも影響するため、3Dプリント用モデルをそのまま流用することはできません。最終構造については、対象材料、数量、組立要件、製造業者の能力に基づいてDFM確認を完了する必要があります。
Key takeaways
- まず部品を荷重支持、伝動、位置決め、保護の各機能に分け、その後で加工工程を決定します。
- 関節ハウジングの穴群位置、軸受のはめあい、取付端面は、同一の組立基準を中心に計画する必要があります。
- 公差は、はめあいと公差連鎖に基づいて設定し、一般的な外形寸法をすべて高精度に設定すべきではありません。
- 薄肉、深いキャビティ、多面穴群の主なリスクは、通常、工具のアクセス性、段取り回数、残留応力解放による変形に起因します。
- 試作から小ロット生産へ移行する前に、3Dモデルだけでなく、基準、検査方法、重要特性も確定する必要があります。



